 RuyiSDK Board Docs
第4章 实验指导书:服务通信编程
当前仓库仿真验证:服务请求与移动机器人数据流并行运行
实验目标
让服务 Server/Client 与 Gazebo 仿真同时运行,区分一次性请求-响应和持续传感器 Topic,并验证服务节点可被 DDS 发现。
运行步骤
source /opt/ros/jazzy/setup.bash
source install/setup.bash
ros2 launch robot_sim_demo gazebo2.launch.py \
  gui:=false rviz:=false drive:=false
另开两个终端:
source install/setup.bash
ros2 run service_demo_cpp server
source install/setup.bash
ros2 service list | grep greetings
ros2 run service_demo_cpp client观察与验收
客户端应收到服务器响应,同时仿真继续发布 /scan 和 /odom。源码:src/service_demo_cpp/、src/service_demo_py/;本实例不把服务调用误认为 Gazebo 控制接口。
实验课时:2 课时(90 分钟) | XBot-U Gazebo 仿真
实验目标
- 编写 Service Server 和 Client 节点
- 定义自定义 .srv 接口
- 处理服务超时和重试
练习 4.1:AddTwoInts 服务(约 30 分钟)
步骤
1. 创建包
cd ~/my_ros2_ws/src
ros2 pkg create service_demo --build-type ament_python \
  --dependencies rclpy example_interfaces
2. 编写 server.py 和 client.py(参考代码见 lab_code/ch04_lab/)
3.修改 ~/my_ros2_ws/src/service_demo/setup.py
entry_points={
    'console_scripts': [
        'server = service_demo.server:main',
        'client = service_demo.client:main',
    ],
},
4.编译并运行
colcon build --packages-select service_demo
source install/setup.bash
ros2 run service_demo server    # 终端1
ros2 run service_demo client 5 10  # 终端2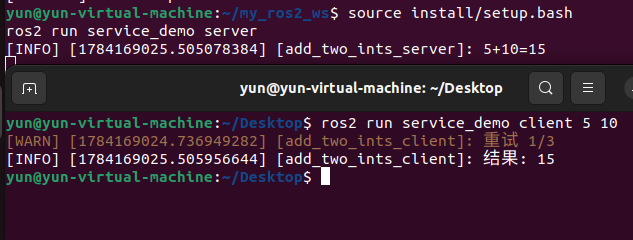
参考代码:lab_code/ch04_lab/service_demo/
练习 4.2:自定义 .srv 接口(约 30 分钟)
定义 WeatherQuery.srv(城市 string → 温度 float64 + 天气 string),创建 Server 模拟天气查询。
- 创建两个包
cd ~/my_ros2_ws/src
ros2 pkg create weather_interfaces --build-type ament_cmake
ros2 pkg create weather_srv --build-type ament_python \
  --dependencies rclpy weather_interfaces
mkdir -p weather_interfaces/srv
创建 weather_interfaces/srv/WeatherQuery.srv: string city
float64 temperature string weather
- 配置接口包 在 weather_interfaces/CMakeLists.txt 的 ament_package() 前添加:
find_package(rosidl_default_generators REQUIRED) rosidl_generate_interfaces(${PROJECT_NAME} "srv/WeatherQuery.srv" ) ament_export_dependencies(rosidl_default_runtime)
在 weather_interfaces/package.xml 的 前添加:
<build_depend>rosidl_default_generators</build_depend> <exec_depend>rosidl_default_runtime</exec_depend> <member_of_group>rosidl_interface_packages</member_of_group>
- 编写 Server 创建 weather_srv/weather_srv/weather_server.py:
import rclpy
from rclpy.node import Node
from weather_interfaces.srv import WeatherQuery


class WeatherServer(Node):
    def __init__(self):
        super().__init__('weather_server')
        self.service = self.create_service(
            WeatherQuery, 'weather_query', self.query_weather)

    def query_weather(self, request, response):
        data = {
            'beijing': (26.5, 'Sunny'),
            'shanghai': (24.0, 'Cloudy'),
            'shenzhen': (30.0, 'Rainy'),
        }
        response.temperature, response.weather = data.get(
            request.city.strip().lower(), (0.0, 'Unknown city'))
        self.get_logger().info(
            f'{request.city}: {response.temperature}, {response.weather}')
        return response


def main(args=None):
    rclpy.init(args=args)
    node = WeatherServer()
    rclpy.spin(node)
    node.destroy_node()
rclpy.shutdown()- 注册可执行程序 修改 weather_srv/setup.py
entry_points={
    'console_scripts': [
        'weather_server = weather_srv.weather_server:main',
    ],
},- 编译和检查接口
cd ~/my_ros2_ws
colcon build --packages-select weather_interfaces weather_srv --symlink-install
source install/setup.bash
ros2 interface show weather_interfaces/srv/WeatherQuery- 运行测试 终端 1:
source ~/my_ros2_ws/install/setup.bash
ros2 run weather_srv weather_server
终端 2:
source ~/my_ros2_ws/install/setup.bash
ros2 service call /weather_query \
  weather_interfaces/srv/WeatherQuery "{city: 'Beijing'}"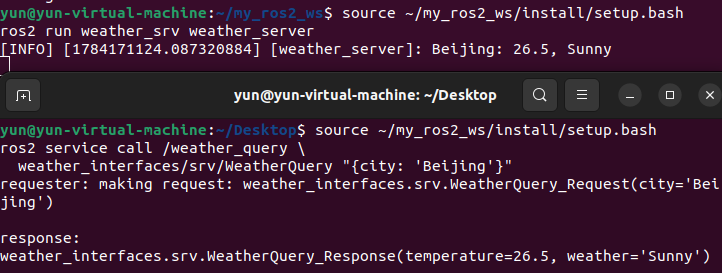
参考代码:lab_code/ch04_lab/weather_interfaces/ + lab_code/ch04_lab/weather_srv/
练习 4.3:超时与重试(约 30 分钟)
-
Server 设置 3 秒处理延迟
-
Client 设置 1 秒超时 → 观察超时行为
-
添加重试机制(最多3次,间隔2秒)
-
修改 Server 编辑:
nano ~/my_ros2_ws/src/service_demo/service_demo/server.py增加导入:
import time
将 handle_add() 改为:
def handle_add(self, request, response):
    self.get_logger().info(
        f'收到请求 {request.a} + {request.b},延迟 3 秒处理')

    time.sleep(3.0)

    response.sum = request.a + request.b
    self.get_logger().info(f'处理完成,结果为 {response.sum}')
return response- 修改 Client 编辑:
nano ~/my_ros2_ws/src/service_demo/service_demo/client.py增加导入: import time 将 call() 方法完整替换为:
def call(self, a, b, timeout_sec=1.0, max_retries=3,
         retry_interval_sec=2.0):
    if not self.client.wait_for_service(timeout_sec=2.0):
        self.get_logger().error('服务不可用,请先启动 Server')
        return None

    for attempt in range(1, max_retries + 1):
        request = AddTwoInts.Request()
        request.a = a
        request.b = b

        self.get_logger().info(
            f'第 {attempt}/{max_retries} 次调用服务')

        future = self.client.call_async(request)
        rclpy.spin_until_future_complete(
            self, future, timeout_sec=timeout_sec)

        if future.done():
            response = future.result()
            if response is not None:
                return response.sum

        self.get_logger().warning(
            f'第 {attempt} 次请求超过 {timeout_sec} 秒,调用超时')

        if attempt < max_retries:
            self.get_logger().info(
                f'{retry_interval_sec} 秒后重试')
            time.sleep(retry_interval_sec)

    return None
    ```
3. 编译

```bash
cd ~/my_ros2_ws
colcon build --packages-select service_demo --symlink-install &&
source install/setup.bash
终端 1:
source ~/my_ros2_ws/install/setup.bash
ros2 run service_demo server
终端 2:
source ~/my_ros2_ws/install/setup.bash
ros2 run service_demo client 5 10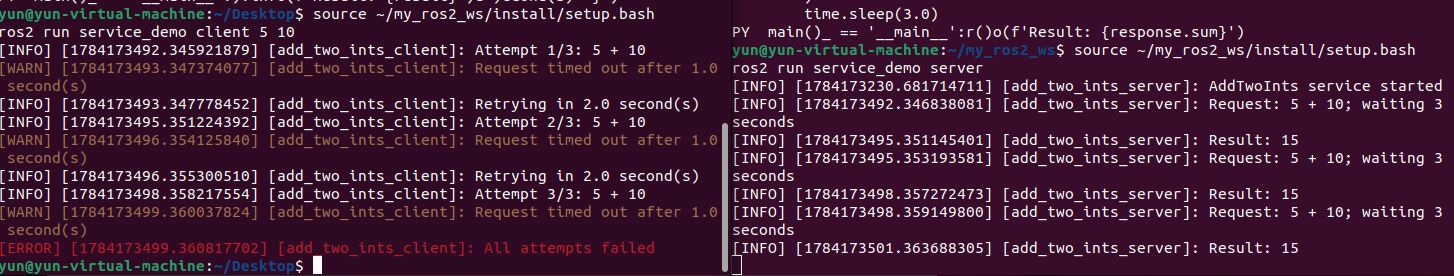
思考题
- 服务通信适合什么场景?不适合什么场景?服务通信适合低频、短时间、需要明确响应结果的请求操作,例如参数设置、状态查询、启动停止控制。不适合高频数据传输和长时间任务,后者应使用 Topic 或 Action。
- 如何保证多个 Client 同时调用服务时的安全性?可以通过 Callback Group 控制并发方式、mutex 保证共享数据访问安全、Executor 管理线程调度,以及服务端状态检查避免重复调用
练习 4.4:Service 控制机器人运动(约 15 分钟)
目标
创建自定义 SpeedControl.srv 服务,设置机器人速度(linear, angular)和运行时间(duration),Service 调用后驱动仿真中的 XBot-U 运动。
步骤
步骤1:定义 SpeedControl.srv
source /opt/ros/humble/setup.bash
cd ~/my_ros2_ws/src

ros2 pkg create speed_interfaces --build-type ament_cmake
ros2 pkg create speed_control --build-type ament_python \
  --dependencies rclpy geometry_msgs speed_interfaces

mkdir -p speed_interfaces/srv
# speed_interfaces/srv/SpeedControl.srv
float64 linear_x # 线速度 (m/s)
float64 angular_z # 角速度 (rad/s)
float64 duration # 运行时长 (秒)
---
bool success # 执行成功
string message # 结果消息步骤2:编写 Service Server
#!/usr/bin/env python3
"""speed_server: 速度控制服务 — 设置机器人速度和运行时长"""
import time
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import Twist
from speed_interfaces.srv import SpeedControl


class SpeedServer(Node):
    def __init__(self):
        super().__init__('speed_server')
        self.pub = self.create_publisher(Twist, '/cmd_vel', 10)
        self.srv = self.create_service(
            SpeedControl, 'speed_control', self.handle_speed)

    def handle_speed(self, request, response):
        self.get_logger().info(
            f'速度指令: v={request.linear_x}m/s, '
            f'ω={request.angular_z}rad/s, 时长={request.duration}s')
        # 发布速度指令
        msg = Twist()
        msg.linear.x = request.linear_x
        msg.angular.z = request.angular_z
        start = time.time()
        while time.time() - start < request.duration and rclpy.ok():
            self.pub.publish(msg)
            time.sleep(0.1)
        # 停止
        msg.linear.x = 0.0
        msg.angular.z = 0.0
        self.pub.publish(msg)
        response.success = True
        response.message = f'运动完成: {request.duration}s'
        return response


def main(args=None):
    rclpy.init(args=args)
    rclpy.spin(SpeedServer())
    rclpy.shutdown()


if __name__ == '__main__':
    main()
步骤3:编写 Service Client
#!/usr/bin/env python3
"""speed_client: 调用速度控制服务"""
import sys
import rclpy
from rclpy.node import Node
from speed_interfaces.srv import SpeedControl


class SpeedClient(Node):
    def __init__(self):
        super().__init__('speed_client')
        self.client = self.create_client(SpeedControl, 'speed_control')

    def call(self, linear, angular, duration):
        req = SpeedControl.Request()
        req.linear_x = linear
        req.angular_z = angular
        req.duration = duration
        self.client.wait_for_service()
        future = self.client.call_async(req)
        rclpy.spin_until_future_complete(self, future)
        return future.result()


def main(args=None):
    rclpy.init(args=args)
    client = SpeedClient()
    v = float(sys.argv[1]) if len(sys.argv) > 1 else 0.2
    w = float(sys.argv[2]) if len(sys.argv) > 2 else 0.0
    t = float(sys.argv[3]) if len(sys.argv) > 3 else 3.0
    result = client.call(v, w, t)
    client.get_logger().info(f'结果: {result.message}')
    rclpy.shutdown()

if __name__ == '__main__':
    main()
步骤4:完善配置
·在 speed_interfaces/CMakeLists.txt 的 ament_package() 前加入:
find_package(rosidl_default_generators REQUIRED)
rosidl_generate_interfaces(${PROJECT_NAME}
  "srv/SpeedControl.srv"
)
ament_export_dependencies(rosidl_default_runtime)
·在 speed_interfaces/package.xml 的 前加入: <build_depend>rosidl_default_generators</build_depend> <exec_depend>rosidl_default_runtime</exec_depend> <member_of_group>rosidl_interface_packages</member_of_group> ·修改 speed_control/setup.py 的入口配置:
entry_points={
    'console_scripts': [
        'speed_server = speed_control.speed_server:main',
        'speed_client = speed_control.speed_client:main',
    ],
},
步骤4:运行测试
# 编译
cd ~/my_ros2_ws
colcon build \
--packages-select speed_interfaces speed_control \
--symlink-install &&
source install/setup.bash
# 终端1:启动仿真
source ~/my_ros2_ws/install/setup.bash
ros2 launch robot_sim_demo_ros2 sim_bringup.launch.py
# 终端2:启动速度服务
source ~/my_ros2_ws/install/setup.bash
ros2 run speed_control speed_server
# 终端3:调用服务(前进 0.2m/s 持续 3秒)
source ~/my_ros2_ws/install/setup.bash
ros2 run speed_control speed_client 0.2 0.0 3.0

# 旋转测试(角速度 1.0rad/s 持续 2秒)
ros2 run speed_control speed_client 0.0 1.0 2.0
✓ 验证:Gazebo 中 XBot-U 按指定速度和时长运动,结束后自动停止。
参考代码
完整参考代码位于
lab_code/ch04_lab/speed_control/
思考题
-
服务处理函数中直接
time.sleep()是否会影响其他服务请求?如何改进?服务回调中直接使用 time.sleep() 会阻塞当前 Executor 线程,在单线程 Executor 下会影响其他服务请求和消息处理。改进方法包括使用 Action 处理长时间任务、采用异步线程、Timer 或 MultiThreadedExecutor,并合理配置 Callback Group。 -
如果同时在 Server 中处理话题发布和服务请求,两者如何协调?Server 同时处理 Topic 发布和 Service 请求时,需要通过 Executor 进行调度。简单场景可以使用单线程 Executor 保证安全;需要并发时使用 MultiThreadedExecutor,并结合 Callback Group 和 mutex 保护共享数据,避免服务请求影响实时话题发布。
实际运行证据
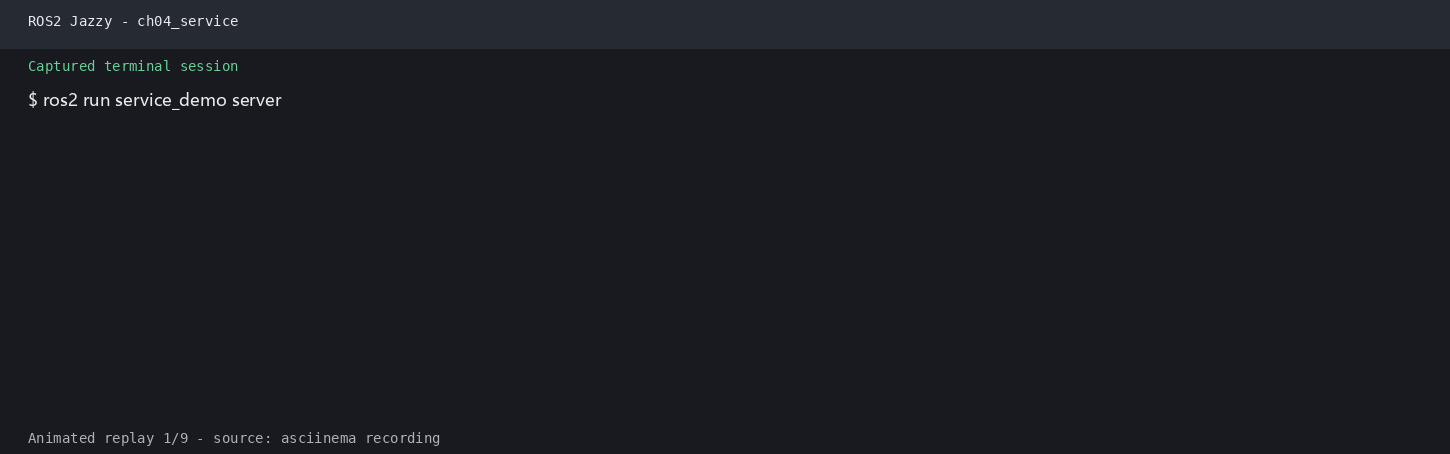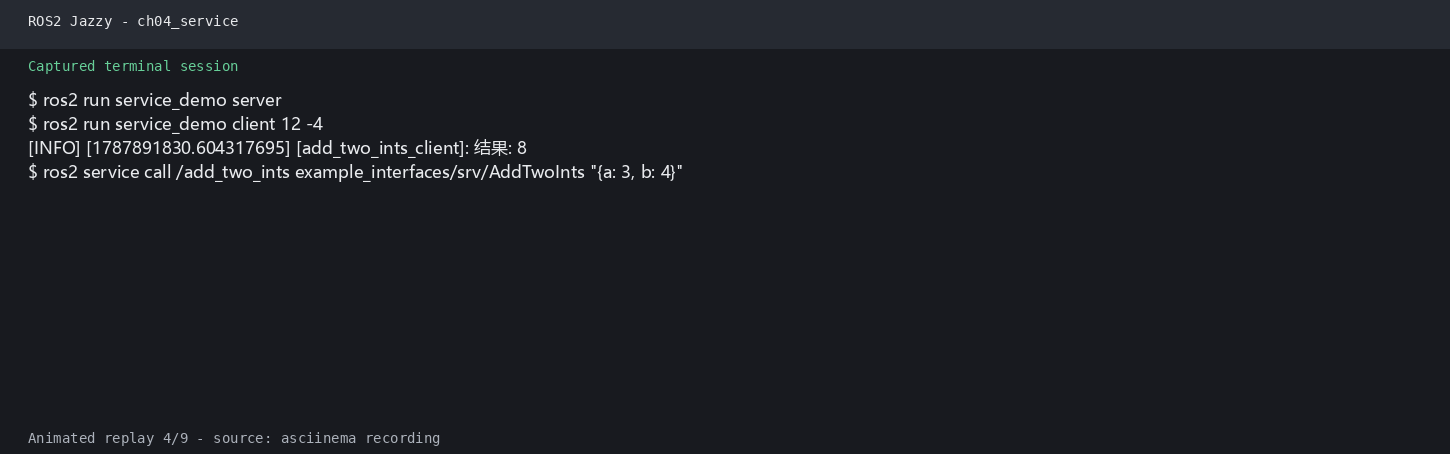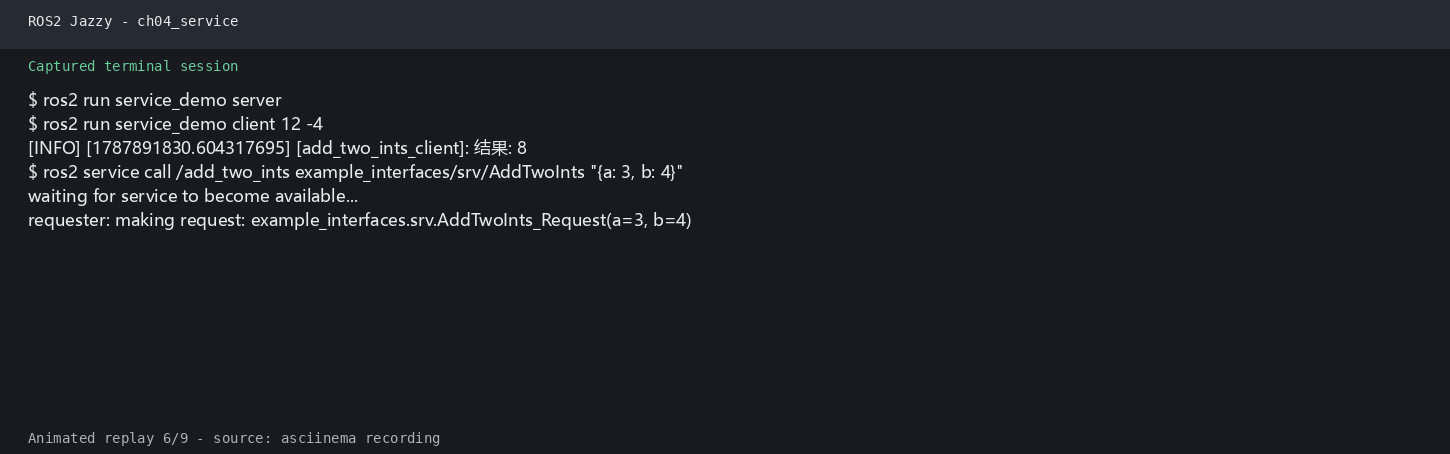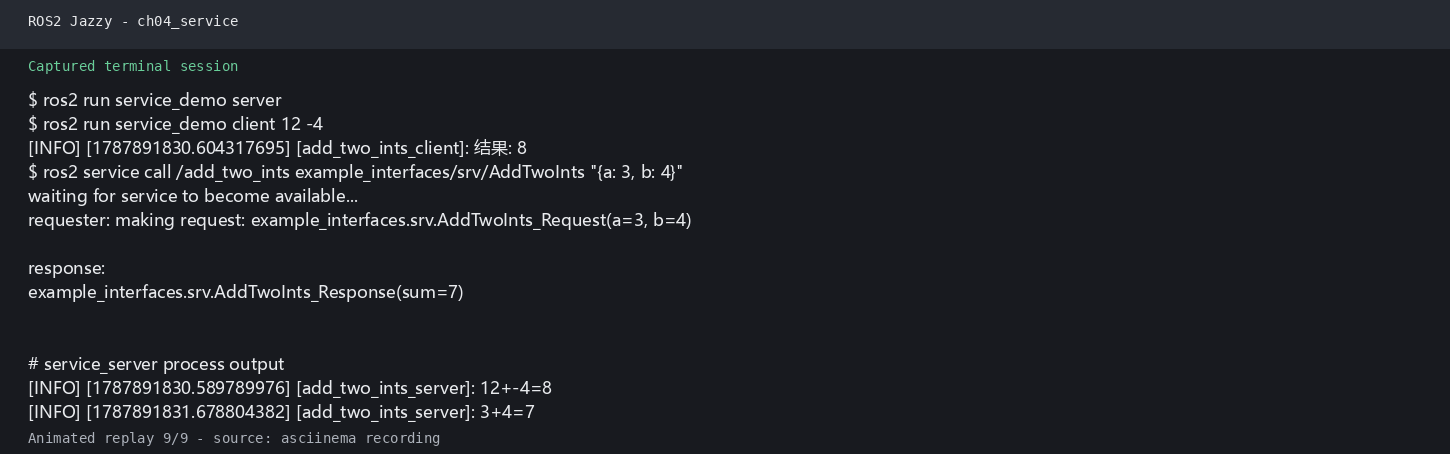
真实运行的 AddTwoInts Server、Client 和服务调用结果:
原始录制:ch04_service.cast。完整证据索引见实际运行证据。