 RuyiSDK Board Docs
第1章:ROS 2 概述与架构设计
课程:ROS 2 C++17 编程 章节:第1章
课时:2 课时(90 分钟)
教学方式:讲授 + 演示
1.1 ROS 2 发展背景与设计目标
知识点 1.1.1:从 ROS 1 到 ROS 2
ROS(Robot Operating System)最初由 Willow Garage 于 2007 年发布,旨在为机器人软件开发提供统一的分布式框架。ROS 1 在学术界和工业界获得了广泛采用,但随着应用场景从实验室扩展到工业级产品,ROS 1 的局限性逐渐暴露出来:首先是单点故障问题,Master 节点(roscore)是所有通信的中枢,一旦崩溃整个系统便陷入瘫痪;其次是实时性不足,基于 TCP 的通信无法满足硬实时控制的需求;再次是安全性缺失,系统没有内置的认证、授权和加密机制;最后是嵌入式支持薄弱,对资源受限的微控制器支持有限。正是针对这些痛点,2014 年 Open Robotics 启动了 ROS 2 项目,完全重新设计了通信架构。
知识点 1.1.2:ROS 2 版本演进
ROS 2 自 2017 年底发布首个版本以来,以约半年一次的节奏迭代,下表保留原课程涉及的版本、代号与发布日期。其中 Humble(2022 年 5 月发布)与 Jazzy(2024 年 5 月发布)为长期支持(LTS)版本,是当前工业界与学术界的主力选择。
| 版本名 | 代号 | 发布日期 | 状态 |
|---|---|---|---|
| Ardent | Apalone | 2017.12 | EOL |
| Bouncy | Bolson | 2018.07 | EOL |
| Crystal | Clemmys | 2018.12 | EOL |
| Dashing | Diademata | 2019.05 | EOL |
| Eloquent | Elusor | 2019.11 | EOL |
| Foxy | Fitzroy | 2020.06 | EOL |
| Galactic | Geochelone | 2021.05 | EOL |
| Humble | Hawksbill | 2022.05 | LTS (推荐) |
| Iron | Irwini | 2023.05 | EOL |
| Jazzy | Jalisco | 2024.05 | LTS |
本课程使用 ROS 2 Humble:C++ 节点在 COM260 Kit(Bianbu >= 4.0.1 / riscv64)运行,Gazebo/RViz 在 x86 的 Ubuntu 22.04/Humble/Harmonic 课程容器运行。连接与环境加载见 公共双端环境。
1.2 DDS 中间件架构
知识点 1.2.1:DDS 概念模型
DDS(Data Distribution Service)是 OMG 制定的分布式实时通信标准,ROS 2 采用它替换了 ROS 1 的自定义 TCP/UDP 协议。DDS 与 ROS 2 的核心概念之间存在清晰的对应关系:
DDS 概念          →    ROS 2 概念
━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━
DomainParticipant →    Node (通过 context)
DataWriter        →    Publisher
DataReader        →    Subscription
Topic             →    Topic
Domain            →    ROS_DOMAIN_ID
图 1-1:DDS 去中心化架构
┌─────────────┐                    ┌─────────────┐
│   Node A    │                    │   Node B    │
│             │                    │             │
│ ┌─────────┐ │    DDS Domain     │ ┌─────────┐ │
│ │Publisher│ │◄════Topic════════►│ │Subscribe│ │
│ └─────────┘ │    (自动发现)      │ └─────────┘ │
└─────────────┘                    └─────────────┘
        │                                  │
        └────────── 去中心化 ───────────────┘
               (无Master节点)
从图 1-1 可以看出,ROS 2 使用 DDS 的自动发现机制,节点可直接对等通信,无需中心化的 Master 节点。
知识点 1.2.2:RMW 抽象层
ROS 2 通过 RMW(ROS MiddleWare)接口抽象不同的 DDS 实现,其分层结构如图 1-2 所示:最上层是用户直接调用的 rclcpp/rclpy API,其下依次是统一的 ROS Client Library(RCL)与中间件抽象层(RMW),再往下则是可以自由切换的 DDS 实现(如 Fast DDS、Cyclone DDS、RTI Connext),底层以 UDP 或共享内存(SHMEM)完成数据传输。
┌──────────────────┐
│  rclcpp / rclpy  │  ← 用户代码 API
├──────────────────┤
│       RCL        │  ← ROS Client Library
├──────────────────┤
│       RMW        │  ← 中间件抽象层 (可替换)
├──────────────────┤
│  Fast DDS /      │
│  Cyclone DDS /   │  ← DDS 实现 (可切换)
│  RTI Connext     │
├──────────────────┤
│   UDP / SHMEM    │  ← 传输层
└──────────────────┘
图 1-2:ROS 2 分层架构。RMW 层允许用户在不修改应用代码的情况下切换不同的 DDS 实现。
知识点 1.2.3:官方要点——分层架构与 DDS 中间件
官方 About ROS 2 文档将 ROS 2 定位为「面向机器人应用的开源中间件框架」,其与 ROS 1 最本质的架构差异在于采用 DDS(Data Distribution Service,数据分发服务)作为通信中间件。DDS 是一种基于发布-订阅模型的数据分发标准,底层使用 RTPS 协议完成数据的可靠传输与节点发现。ROS 2 通过 rmw(ROS 中间件接口)抽象层将上层 API 与具体的 DDS 实现(如 Fast DDS、Cyclone DDS)解耦,用户使用 rclpy/rclcpp 编写的代码可以无缝切换底层供应商。
由于 DDS 本身就是去中心化的,节点之间通过自动发现(Discovery)机制互相感知,不再需要 ROS 1 时代的中央 Master 节点。这一设计带来三个显著收益:其一,系统天然支持多机分布部署,机器人本体与上位机可以位于不同主机;其二,QoS(服务质量)策略内建于通信层,可在可靠传输与实时低延迟之间按需取舍;其三,协议栈符合实时通信标准,为机械臂控制、自动驾驶等硬实时场景提供了基础。
1.3 Quality of Service (QoS) 策略
知识点 1.3.1:QoS 策略维度
QoS 定义了数据传输的质量保证机制,ROS 2 提供以下核心策略维度:
| 策略维度 | 选项 | 含义 |
|---|---|---|
| Reliability | RELIABLE / BEST_EFFORT | 可靠传输(重传) / 尽力传输(允许丢包) |
| Durability | VOLATILE / TRANSIENT_LOCAL | 不保存历史 / 保存历史给后来者 |
| History | KEEP_LAST(n) / KEEP_ALL | 保留最后 n 条 / 保留所有 |
| Depth | 正整数 | 队列深度 |
| Deadline | 时间间隔 | 消息更新的最大间隔 |
| Lifespan | 时间间隔 | 消息的有效期 |
| Liveliness | AUTOMATIC / MANUAL | 发布者存活检测 |
其中 Reliability 决定消息是否重传,Durability 决定后加入的订阅者能否收到历史消息,History 与 Depth 共同控制缓存队列的长度,Deadline、Lifespan 与 Liveliness 则分别约束消息的更新频率、有效时长与发布端存活检测。
知识点 1.3.2:预定义 QoS 配置文件
为了让常见场景开箱即用,ROS 2 在 rclcpp 中预置了若干 QoS 类型,例如传感器数据流使用高频允许丢包的配置,服务通信则使用可靠传输的配置;同时用户也可以显式构造 rclcpp::QoS 自定义每一维度的取值:
#include "rclcpp/rclcpp.hpp"

// Sensor data: BEST_EFFORT, KEEP_LAST(5).
auto qos_sensor = rclcpp::SensorDataQoS();

// Services: RELIABLE, KEEP_LAST(10).
auto qos_service = rclcpp::ServicesQoS();

// Custom QoS.
auto qos_custom = rclcpp::QoS(10).reliable().transient_local();
1.4 节点生命周期管理
知识点 1.4.1:生命周期状态机
ROS 2 为节点引入了标准化的生命周期状态机,其状态转换关系如图 1-3 所示:节点从 Unconfigured 状态出发,调用 configure() 进入 Inactive,再经 activate() 变为 Active 正常运行;反之可经 deactivate()、cleanup() 逐级退回,并且任意状态下都可以通过 shutdown() 进入 Finalized。
                              configure()
Unconfigured ─────────────────────────► Inactive
     ▲                                      │
     │                                      │ activate()
     │ cleanup()                            ▼
     │                                   Active
     │                                      │
     └────────────────── deactivate() ──────┘

           shutdown() (从任意状态进入 Finalized)
图 1-3:ROS 2 生命周期节点状态转换图。通过状态机管理节点的初始化和资源分配,确保确定的启动和关闭流程。
知识点 1.4.2:生命周期 C++ API
在 C++ 中实现生命周期节点只需继承 rclcpp_lifecycle::LifecycleNode,并按需覆写 on_configure、on_activate 等回调,每个回调通过返回 CallbackReturn::SUCCESS 表示迁移成功:
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_lifecycle/lifecycle_node.hpp"

using CallbackReturn =
  rclcpp_lifecycle::node_interfaces::LifecycleNodeInterface::CallbackReturn;

class MyLifecycleNode : public rclcpp_lifecycle::LifecycleNode
{
public:
  MyLifecycleNode() : LifecycleNode("my_lifecycle_node") {}

  CallbackReturn on_configure(const rclcpp_lifecycle::State &) override
  {
    // Allocate resources and set parameters.
    RCLCPP_INFO(get_logger(), "on_configure() called");
    return CallbackReturn::SUCCESS;
  }

  CallbackReturn on_activate(const rclcpp_lifecycle::State &) override
  {
    // Start processing data.
    RCLCPP_INFO(get_logger(), "on_activate() called");
    return CallbackReturn::SUCCESS;
  }

  CallbackReturn on_deactivate(const rclcpp_lifecycle::State &) override
  {
    // Stop processing data.
    RCLCPP_INFO(get_logger(), "on_deactivate() called");
    return CallbackReturn::SUCCESS;
  }

  CallbackReturn on_cleanup(const rclcpp_lifecycle::State &) override
  {
    // Release resources.
    RCLCPP_INFO(get_logger(), "on_cleanup() called");
    return CallbackReturn::SUCCESS;
  }
};
知识点 1.4.3:官方要点——生命周期节点设计动机
官方 Concepts 文档中的 About Lifecycle Nodes 页面解释了生命周期(Lifecycle)节点的设计动机:机器人系统中的硬件驱动、导航算法等组件需要有序的初始化与关停流程,而非一启动就全速运行。生命周期节点将运行状态划分为未配置(Unconfigured)、未激活(Inactive)、激活(Active)与已停止(Shutdown)等状态,外部通过服务调用触发状态迁移。
例如导航系统加载代价地图时,需要先完成参数读取与地图订阅初始化(Unconfigured → Inactive),再一次性切换到 Active 开始运行。rclpy/rclcpp 官方示例包(ros2/examples)提供了完整的生命周期节点实现,与本章演示的生命周期状态机一一对应,可作为进阶实现参考。
1.5 安装与环境搭建
知识点 1.5.1:安装 ROS 2 Humble
COM260 使用 Bianbu 的 ROS 2 软件包及课程专用安装器,安装 ROS 2、colcon 和课程所需依赖;Gazebo/RViz 安装在 x86 课程容器中。安装前先预检并查看缺失项,具体双端准备步骤见 公共环境。
【COM260 板端,安装终端】
cd ~/ROS2_RISCV_COM260
bash setup_course_k3_com260_kit.sh --dry-run
bash setup_course_k3_com260_kit.sh --install-deps
bash setup_course_k3_com260_kit.sh --build
知识点 1.5.2:配置开发环境
每次新开终端加载 ROS 2 和课程工作空间环境后,才能使用其中的包和节点。COM260 安装器生成独立的课程环境文件;本课程使用已核对的显式依赖清单,本轮直接使用 Bianbu 软件包,未执行 rosdep 初始化。
【COM260 板端,各实验终端】
source ~/.config/ros2-course-com260/env.bash
source ~/ros2_course_com260_ws/install/setup.bash
知识点 1.5.3:工作空间与 colcon 构建
开发机器人功能包时,通常先在主目录下创建 ~/my_ros2_com260_ws 工作空间并建立 src 子目录存放源码,随后用 colcon 构建整个空间,构建完成后加载 install/setup.bash 即可运行其中的节点,最后用官方的 talker/listener 示例节点验证整个环境是否可用:
【COM260 板端,终端 1;已有工作空间内容保留】
# 创建工作空间
mkdir -p ~/my_ros2_com260_ws/src
cd ~/my_ros2_com260_ws

# 首次使用时创建练习包;已有包时保留原内容。
if [ ! -e src/my_first_pkg ]; then
  (cd src && ros2 pkg create my_first_pkg --build-type ament_cmake \
    --dependencies rclcpp std_msgs)
fi

# 编译工作空间
python3 -m colcon build --symlink-install

# 加载工作空间环境
source install/setup.bash

# 验证安装
ros2 run demo_nodes_cpp talker
# 在另一个终端:
ros2 run demo_nodes_cpp listener
知识点 1.5.4:官方要点——快速上手:turtlesim 与命令行工具
官方 Beginner: CLI Tools 系列教程以小乌龟仿真 turtlesim 为教学道具:在终端一运行 ros2 run turtlesim turtlesim_node 启动乌龟仿真器,终端二运行 ros2 run turtlesim turtle_teleop_key 即可用方向键控制乌龟运动。教程刻意引导读者用 ros2 node list --no-daemon --spin-time 10、ros2 node info、ros2 topic list、ros2 service list 等命令观察图形界面背后的节点、话题与服务实体,并演示节点重命名(--ros-args -r __node:=my_turtle)。
这一步与本章练习的仿真节点观察实验思路完全一致:从「黑盒」现象出发,借助命令行工具建立对 ROS 2 实体模型的直观认识。The Construct 的 5 天入门课也保留了这一「先跑仿真、再读命令」的教学法,Articulated Robotics 的视频系列则以更口语化的方式逐条演示这些命令,适合中文读者对照复习。
知识点 1.5.5:官方要点——工作区与 colcon 构建系统
官方 colcon 教程介绍了标准工作区布局:src/(源码)、build/(中间产物)、install/(安装产物)、log/(日志)四个目录。构建命令 python3 -m colcon build 会递归编译所有包,常用选项包括 --packages-select <pkg>(只编译指定包)、--symlink-install(适用文件以符号链接安装,C++ 源码修改后仍需重新编译)以及 --merge-install(合并安装,适合在嵌入式/容器中运行)。
Articulated Robotics 强调初学者应形成「修改源码 → python3 -m colcon build --symlink-install → source install/setup.bash → ros2 run」的日常循环,并提醒每次新开终端都要重新 source,否则会出现 Package 'x' not found 的错误——这是 ROS 2 初学者最高频的报错之一,根源正是环境变量(如 AMENT_PREFIX_PATH、LD_LIBRARY_PATH)未正确加载。
1.6 本章小结
本章围绕 ROS 2 的设计理念与核心机制展开。首先回顾了 ROS 1 在单点故障、实时性、安全性与嵌入式支持四方面的局限,以及 ROS 2 如何通过全新的通信架构解决这些问题。随后介绍了 DDS 中间件的去中心化自动发现机制:节点之间不再依赖中央 Master,而是通过对等发现直接通信,且底层 DDS 实现可以通过 RMW 抽象层自由切换。在通信质量层面,QoS 策略从可靠性、持久性、历史缓存、队列深度、截止时间、存活周期与存活检测等多个维度提供细粒度的保障。此外,生命周期节点通过标准状态机统一管理节点的配置、激活与关闭流程,保证系统启动和退出行为确定可控。在环境搭建方面,本章给出了 COM260 上 ROS 2 Humble 的安装入口与环境加载步骤,并介绍了以 colcon 为标准构建工具的工作空间管理方式。
1.7 练习题
练习 1.1:简述 ROS 1 的三个主要局限性和 ROS 2 对应的解决方案。
ros1依赖master,存在中心节点————ros2使用dds通信机制,节点之间可以自动发现彼此 ros1不太能实时控制并传输,通信策略单一————Qos通信,根据不同数据类型设置可靠性队列深度。。。 ros1多机器人、多实验环境相互干扰————通过ROS_DOMAIN_ID划分通信领域 练习 1.2:DDS 域 ID(ROS_DOMAIN_ID)的作用是什么?如果两台机器上的域 ID 不同,它们的节点能通信吗?
作用是隔离通信环境。id不同一般不会互相发现和通信 练习 1.3:以下 QoS 配置能否匹配通信?
- Publisher: RELIABLE, VOLATILE
- Subscriber: BEST_EFFORT, VOLATILE 可以。Publisher 使用 RELIABLE,提供可靠传输能力;Subscriber 使用 BEST_EFFORT,只要求尽力接收,因此发布者能力满足订阅者需求。两者 Durability 都为 VOLATILE,也能够匹配。 练习 1.4:查看当前 ROS_DOMAIN_ID 环境变量值,将其修改为 42 并验证。
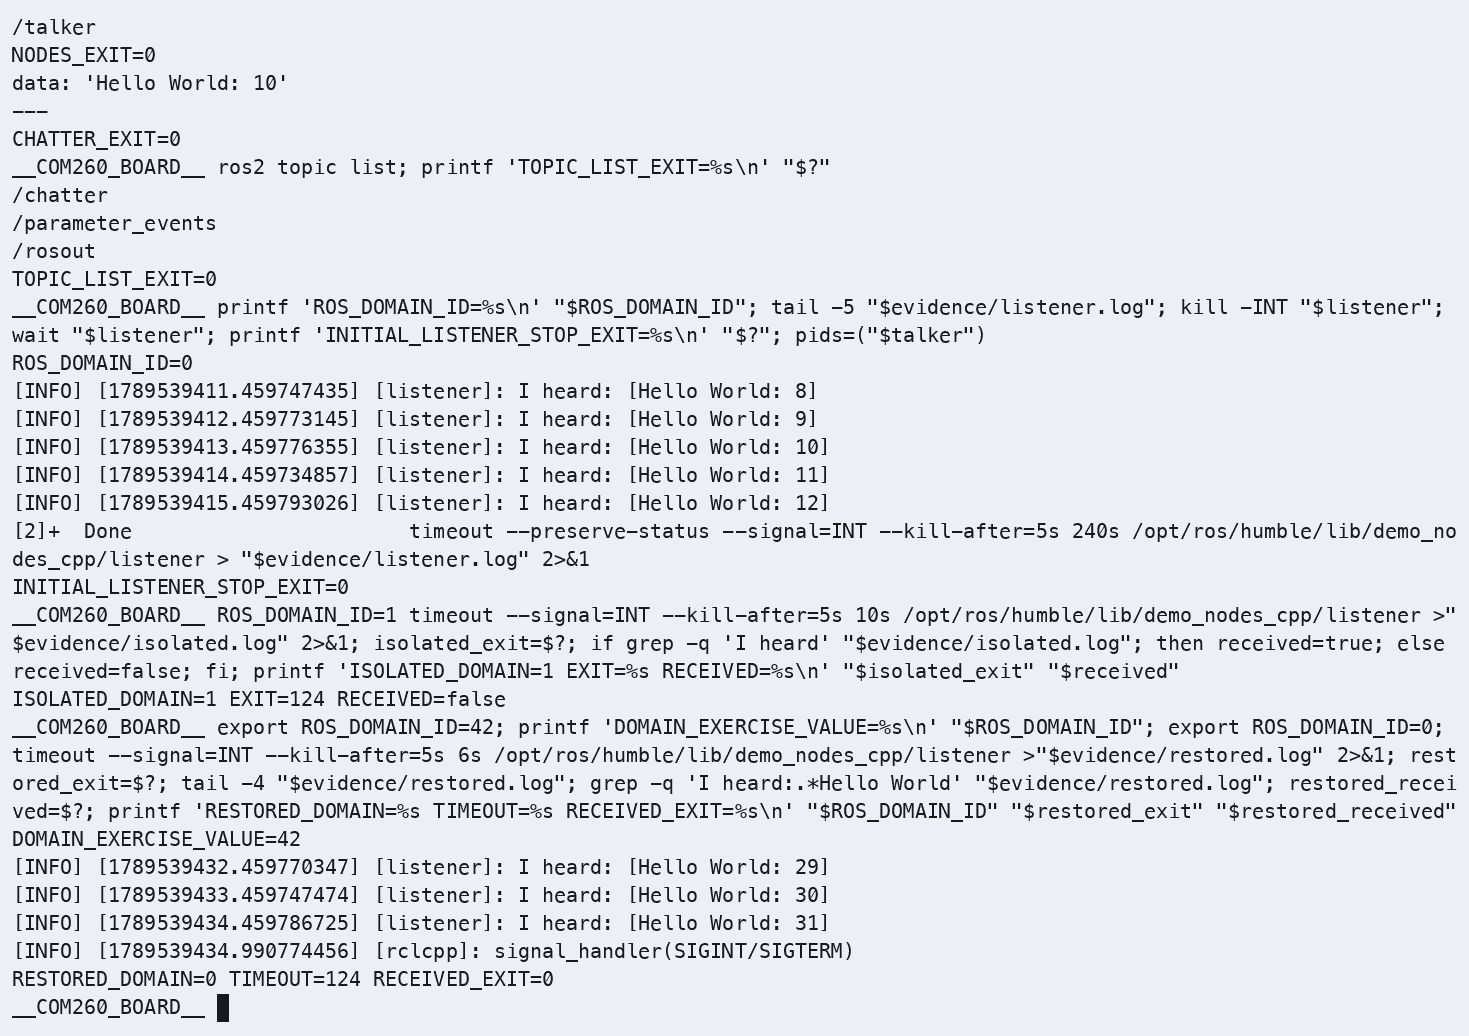
COM260 实测 ROS_DOMAIN_ID=42;观察后恢复为课程使用的 Domain 0。
练习 1.5:创建一个 ROS 2 工作空间,使用 python3 -m colcon build 编译,并验证 setup.bash 加载。
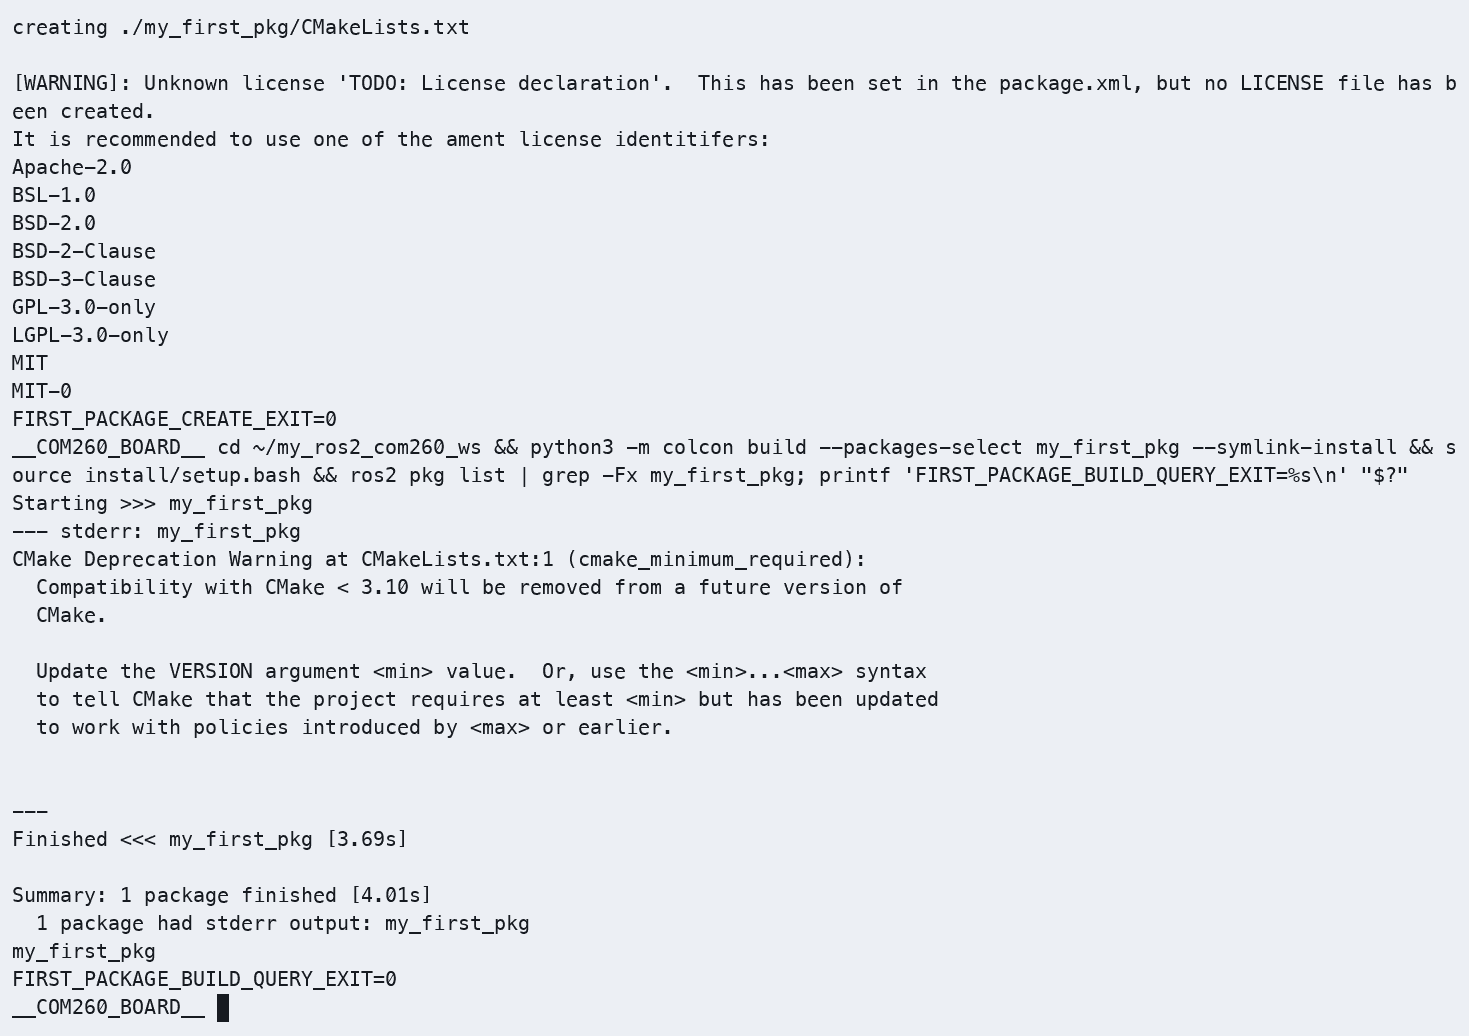
COM260 在新练习目录创建 ament_cmake 包并编译通过,加载 setup.bash 后可查询 my_first_pkg。
练习 1.6:运行 talker/listener 示例节点,使用 ros2 node list --no-daemon --spin-time 10 和 ros2 topic list 查看运行状态。
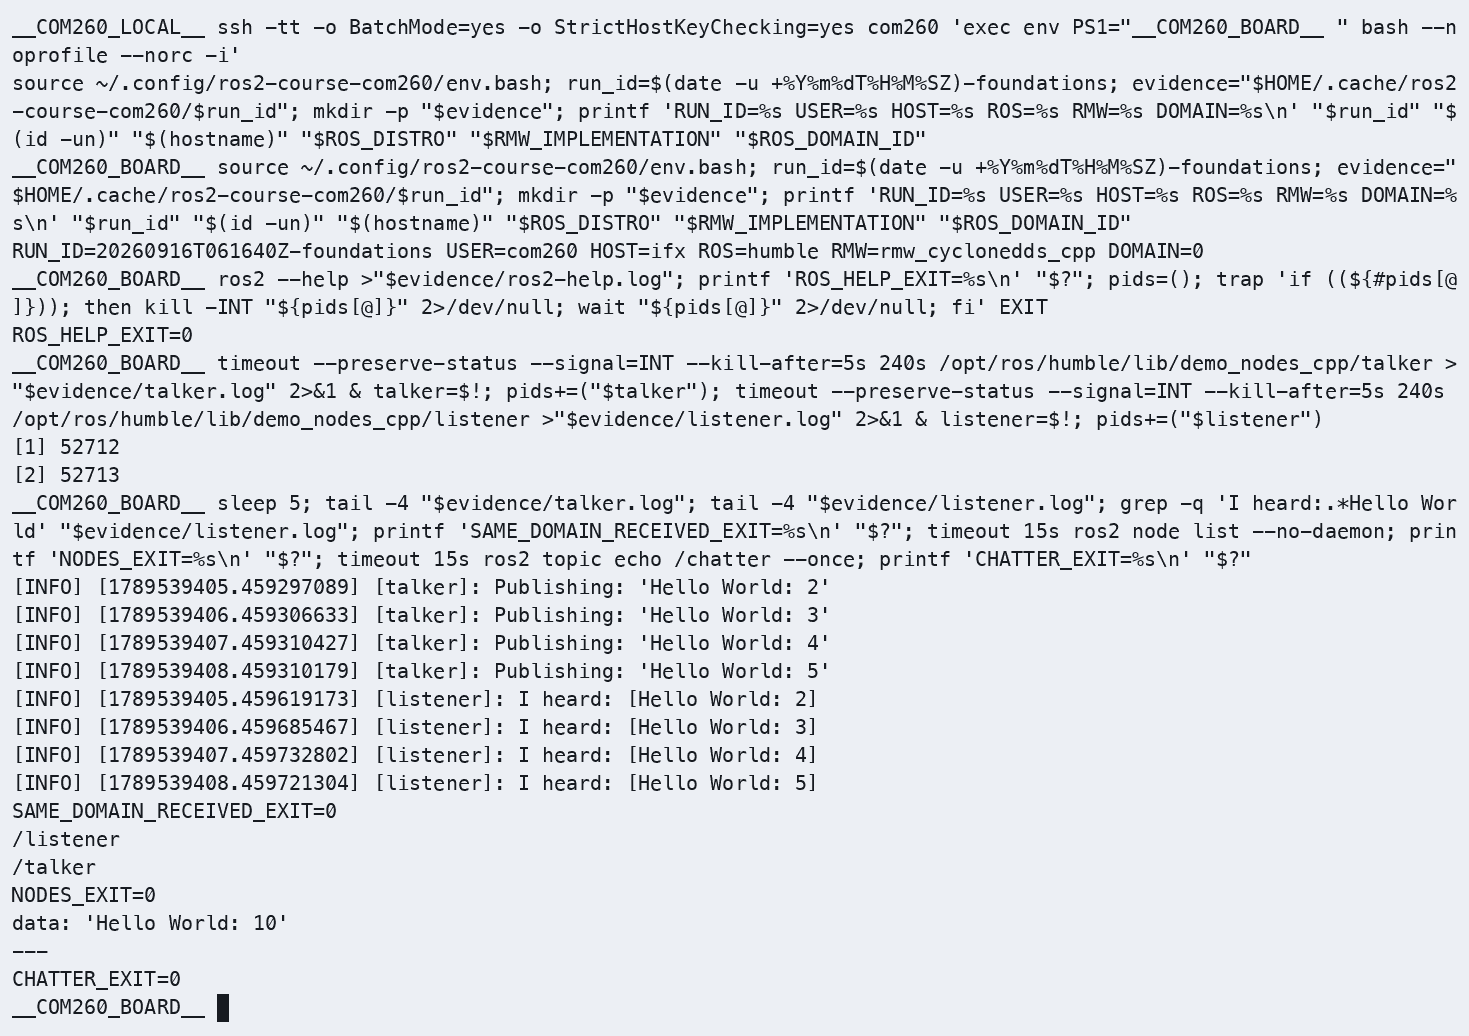
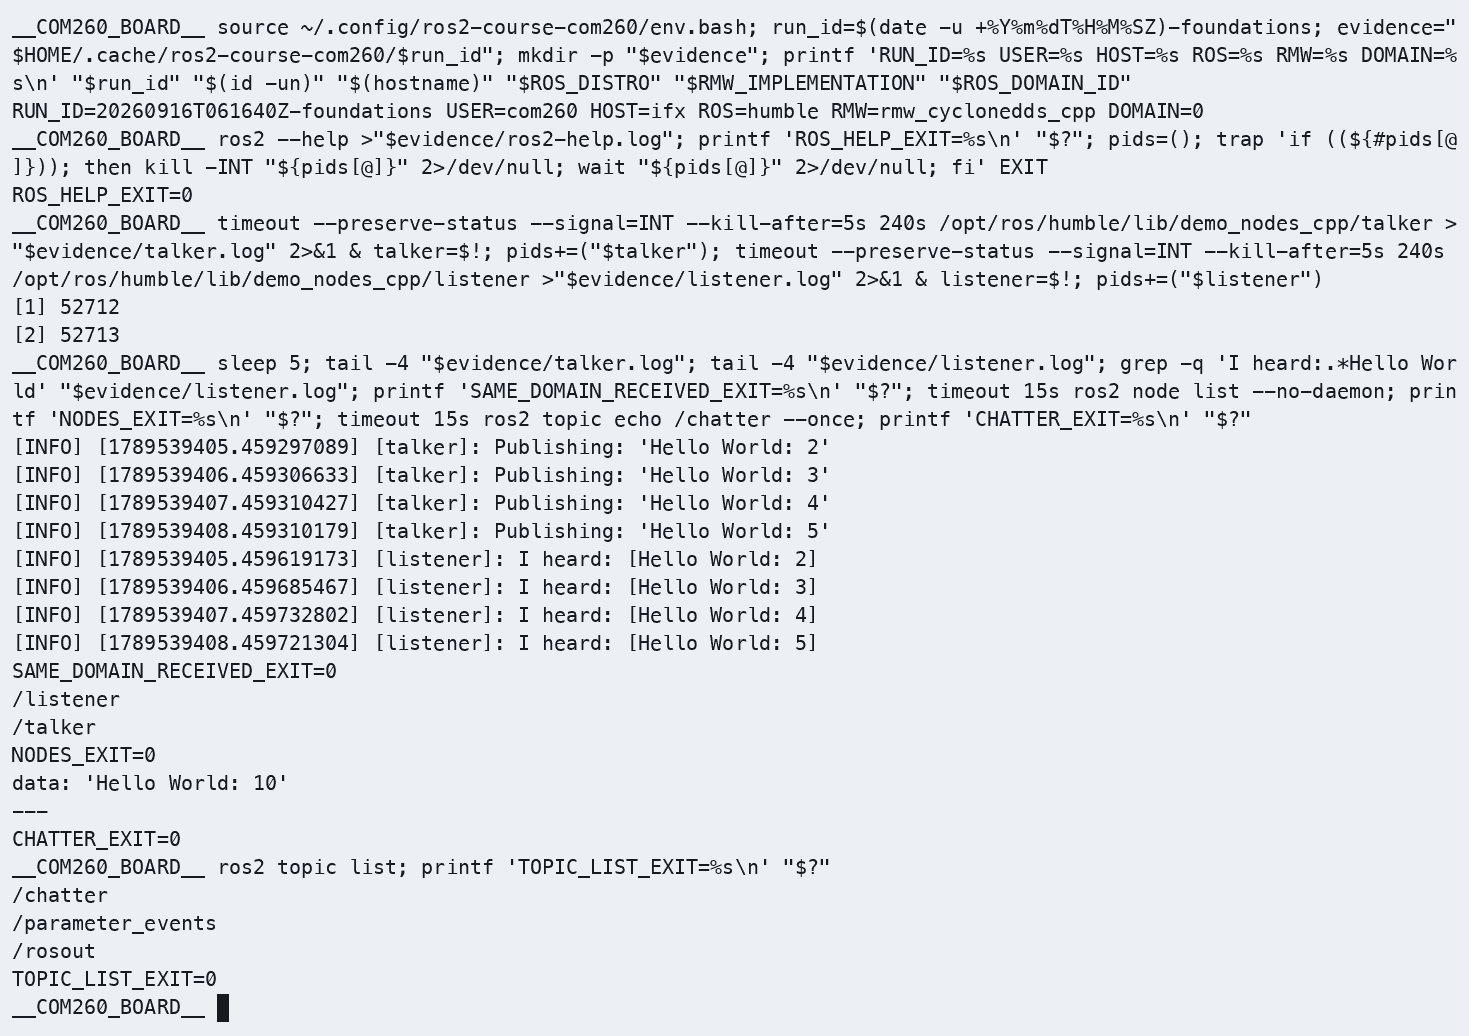
COM260 查看 ROS 2 节点和话题;/chatter 可见,查询退出码为 0。
仿真结合实例(当前仓库):Gazebo Harmonic 仿真中的 ROS 2 体系验证
目标与知识点对应
本实例把第1章的三个核心概念——DDS 分布式通信、去中心化自动发现、ROS_DOMAIN_ID 域隔离、QoS 策略——放到一个真实的 Gazebo 仿真中验证。当前验证使用 COM260 上的 ROS 2 Humble 与 x86 课程容器中的 ROS 2 Humble + Gazebo Sim Harmonic,移动机器人入口为 robot_sim_demo。通过观察一个仿真世界里的节点、话题和桥接关系,你能直观理解 DDS 中间件如何在节点之间自动建立连接。
运行命令
先按公共环境启动并进入 x86 课程容器;下列命令对应容器内仿真进程,已经启动时不要重复启动。
【x86 课程容器,仿真终端】
source /opt/ros/humble/setup.bash
source /workspace/install/setup.bash

# 终端 1:启动 Gazebo + 机器人 + 传感器桥(带 RViz)
ros2 launch robot_sim_demo gazebo2.launch.py gui:=true rviz:=true drive:=false
等待 Gazebo 3D 场景出现 TurtleBot3 Burger 机器人、RViz 显示机器人模型与激光雷达点云。随后在 COM260 独立终端(先加载课程环境)观察:
# 查看自动发现到的所有节点(DDS 去中心化发现)
ros2 node list --no-daemon --spin-time 10

# 查看传感器桥发布的话题及其 QoS 与类型
ros2 topic list
ros2 topic info /scan
需要观察到的现象
运行上述命令后应重点观察三类现象。其一,ros2 node list --no-daemon --spin-time 10 能看到 gazebo2_bridge、gazebo2_robot_state_publisher、camera_info_publisher 等多个节点,且它们没有中心 master,全部靠 DDS 自动发现(对应 1.1-1.2 节)。其二,ros2 topic info /scan 显示 Message type: sensor_msgs/msg/LaserScan,桥接发布者提供激光数据;可通过 ros2 topic info /scan -v 查看实际 QoS,再与订阅者对照。Lazy 桥控制有无订阅者时是否转发,与 DDS 的 Durability/History 是不同机制。其三,在另一个带 source 的终端重新指定一个 ROS_DOMAIN_ID 再执行 ros2 node list --no-daemon --spin-time 10,可以看到它与仿真图隔离,对应 1.2.2 节与练习 1.2。
源码与相关位置
本实例涉及的关键文件包括:启动入口位于 src_k3_pico_itx/robot_sim_demo/launch/gazebo2.launch.py,桥配置位于 src_k3_pico_itx/robot_sim_demo/config/gazebo2_bridge.yaml,相机内参发布器位于 src_k3_pico_itx/robot_sim_demo/src/camera_info_publisher.cpp,世界与模型文件则位于 src_k3_pico_itx/robot_sim_demo/worlds/museum.sdf 和 src_k3_pico_itx/robot_sim_demo/models/turtlebot3_burger/model.sdf。
本章结果来自 2026-09-16 COM260 实测;对应截图、终端记录和连续 GUI 录像见实际运行证据。
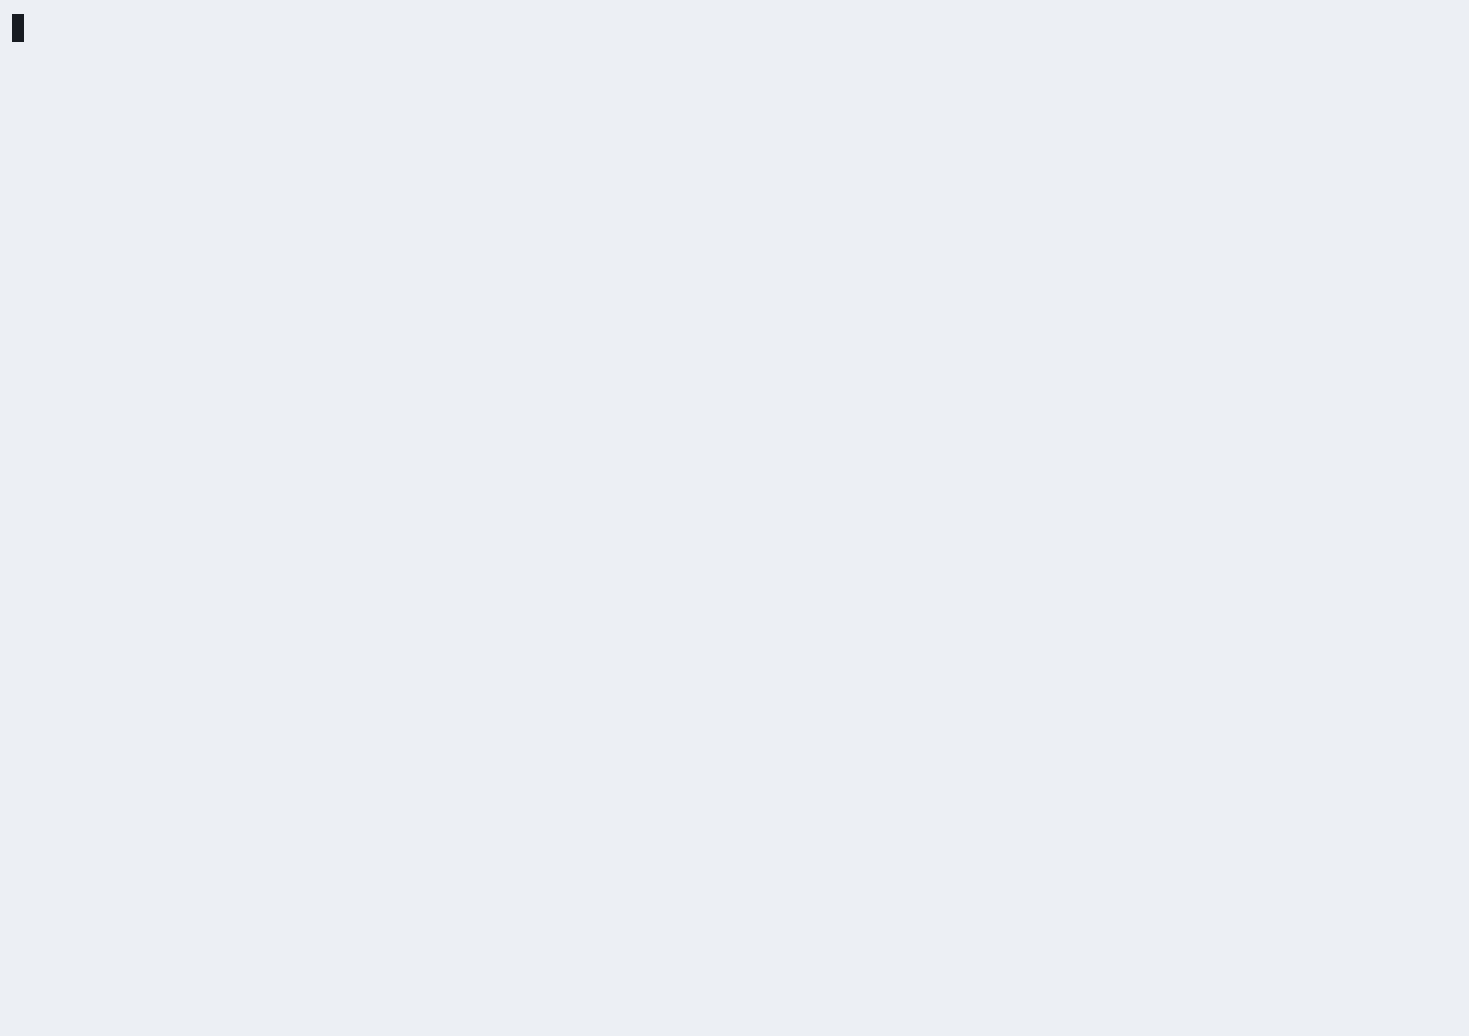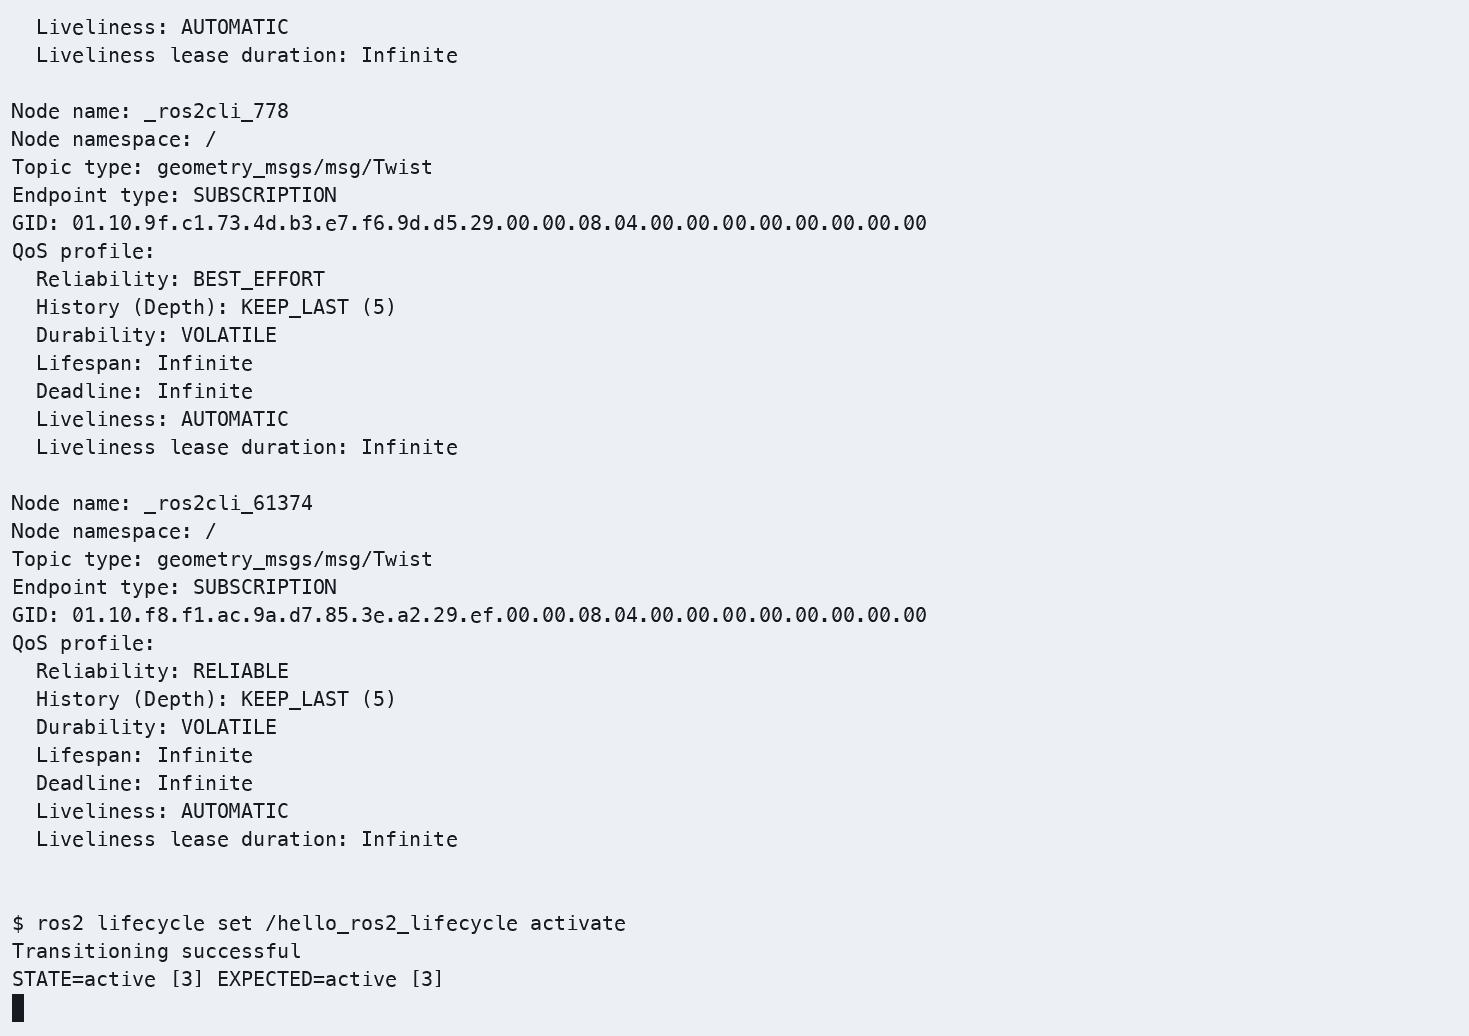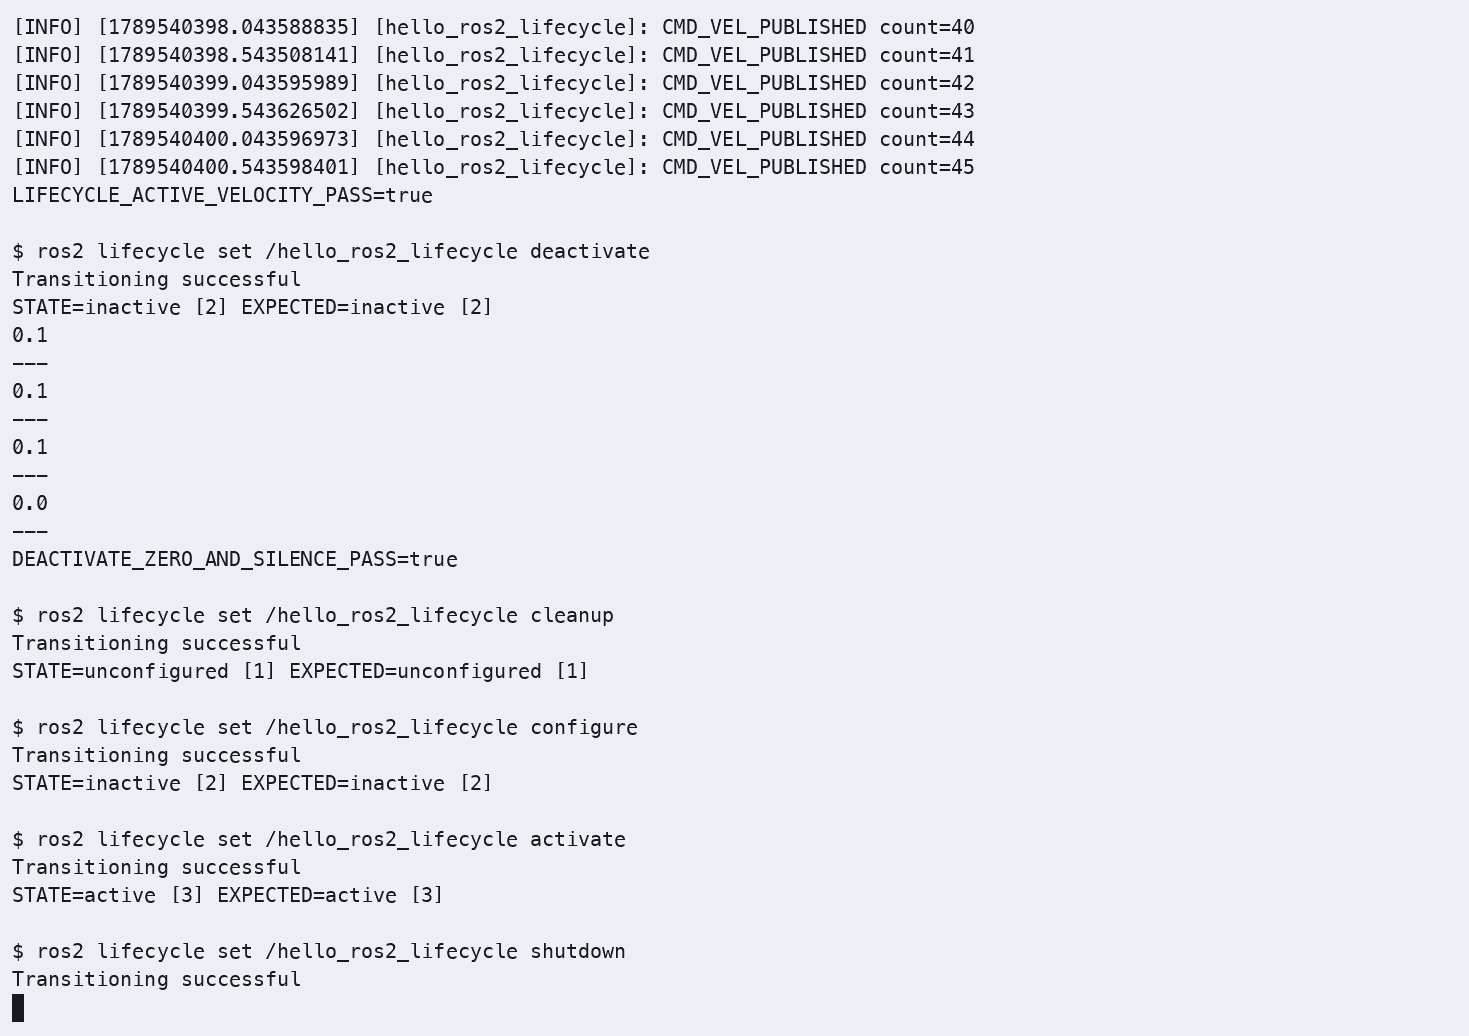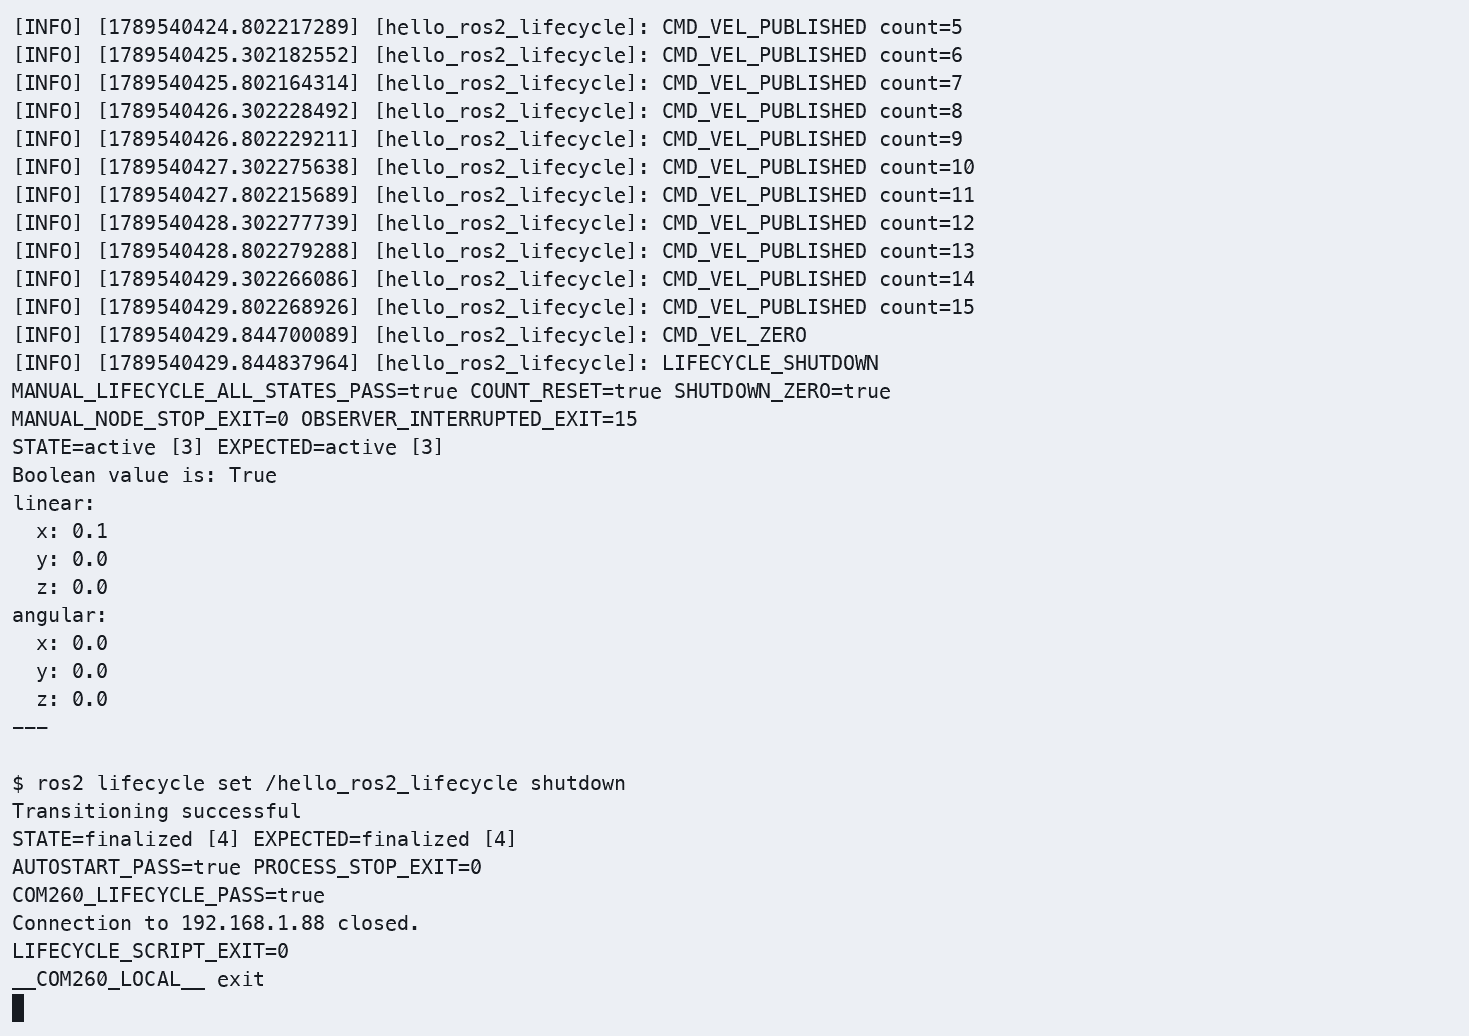
COM260 实测完整生命周期迁移、cleanup 后计数重置、自动启动和停止归零;双端 /cmd_vel 查询通过,实际退出码和分轮记录见证据索引。
学习材料:
- ROS 2 Documentation (Humble) —— About ROS 2:https://docs.ros.org/en/humble/About/About-ROS-2.html
- ROS 2 Documentation (Humble) —— ROS 2 Concepts:https://docs.ros.org/en/humble/Concepts.html
- ROS 2 Documentation (Humble) —— Beginner: CLI Tools(turtlesim 入门):https://docs.ros.org/en/humble/Tutorials/Beginner-CLI-Tools.html
- ROS 2 Documentation (Humble) —— 使用 colcon 构建工作区:https://docs.ros.org/en/humble/Tutorials/Beginner-Client-Libraries/Colcon-Tutorial.html
- ROS 2 Documentation (Humble) —— About Lifecycle Nodes:https://docs.ros.org/en/humble/Concepts/About-Lifecycle-Nodes.html
- The Construct —— ROS 2 Basics in 5 Days:https://www.theconstructsim.com/
- Articulated Robotics —— ROS 2 Basics 系列视频:https://www.youtube.com/@ArticulatedRobotics