 RuyiSDK Board Docs
RISC-V ROS2 机器人操作系统编程技术
课程介绍
本课程以 RISC-V 开源硬件平台(openEuler 24.03 LTS)为硬件基础,以 ROS2(Robot Operating System 2)Humble 为技术平台,系统讲授机器人的软件开发框架、分布式通信机制、实时控制系统以及智能终端装调技术。课程 ROS2 程序运行在 openEuler RISC-V 板卡上,Gazebo、RViz2 等仿真与可视化环境运行在 Windows x86 主机上,两端通过局域网内同一 DDS 域互联。
教学目标
| 目标维度 | 目标描述 |
|---|---|
| 知识目标 | 掌握 ROS2 分布式通信机制(话题、服务、动作)、参数系统、TF2 坐标变换、URDF 建模、Gazebo 仿真等基础理论;理解 SLAM 建图与定位、自主导航、机械臂运动规划、视觉检测等核心技术原理 |
| 技能目标 | 能够独立完成 ROS2 功能包的创建与调试;能够在 PAV-S RISC-V 机器人平台及 Windows 主机仿真环境中实现 SLAM 建图、自主导航、机械臂抓取等工程任务;能够集成激光雷达、深度相机等多传感器实现智能感知 |
| 素养目标 | 培养系统化工程思维和跨领域技术整合能力;建立 RISC-V 开源软硬件平台与具身机器人统一的软件架构认知;形成规范的项目开发与文档编写习惯 |
课程大纲
Part 1: ROS2 编程基础(RISC-V 机器人终端软件平台,36 课时)
| 章节 | 内容 | 理论 | 实验 | 小计 |
|---|---|---|---|---|
| 1 | ROS2 概述与架构 | 2 | 2 | 4 |
| 2 | 核心编程基础(Package/Node/Logger) | 2 | 2 | 4 |
| 3 | 话题通信——RISC-V 机器人传感器数据分发 | 2 | 2 | 4 |
| 4 | 服务通信——RISC-V 机器人远程诊断与指令 | 2 | 2 | 4 |
| 5 | 动作通信——RISC-V 机器人路径规划与执行 | 2 | 2 | 4 |
| 6 | 参数系统与 Launch 文件——RISC-V 机器人多节点管理 | 2 | 2 | 4 |
| 7 | TF2 坐标变换——多传感器联合标定基础 | 2 | 2 | 4 |
| 8 | URDF 机器人建模——RISC-V 机器人结构描述 | 2 | 2 | 4 |
| 9 | Gazebo 仿真——机器人仿真环境搭建(Windows x86 主机运行) | 2 | 2 | 4 |
Part 2: SLAM 与自主导航(RISC-V 机器人环境感知与决策,62 课时)
| 章节 | 内容 | 理论 | 实验 | 小计 |
|---|---|---|---|---|
| 10 | SLAM 基本概念与贝叶斯框架 | 2 | 2 | 4 |
| 11 | ICP 与 PLICP 扫描匹配 | 2 | 2 | 4 |
| 12 | Hector-SLAM | 2 | 2 | 4 |
| 13 | gmapping 粒子滤波 SLAM | 2 | 2 | 4 |
| 14 | AMCL 自适应蒙特卡洛定位 | 2 | 2 | 4 |
| 15 | Cartographer 图优化 SLAM | 4 | 2 | 6 |
| 16 | Nav2 架构与核心组件 | 2 | 2 | 4 |
| 17 | 全局代价地图 | 2 | 2 | 4 |
| 18 | 全局路径规划(Dijkstra / A*) | 2 | 2 | 4 |
| 19 | 局部路径规划(DWA) | 2 | 2 | 4 |
| 20 | 行为树与恢复行为 | 2 | 2 | 4 |
| 21 | 视觉 SLAM 导论 | 2 | 2 | 4 |
| 22 | 多传感器融合 SLAM | 2 | 2 | 4 |
| 23 | SLAM 与导航综合实训 | 4 | 4 | 8 |
Part 3: 机械臂编程技术(具身智能机器人操作系统,52 课时)
| 章节 | 内容 | 理论 | 实验 | 小计 |
|---|---|---|---|---|
| 24 | 机械臂基础知识与运动学 | 2 | 2 | 4 |
| 25 | ROS2 机械臂建模(URDF/Xacro) | 2 | 2 | 4 |
| 26 | MoveIt2 基础 | 2 | 2 | 4 |
| 27 | MoveIt2 Python 关节空间规划 | 2 | 2 | 4 |
| 28 | MoveIt2 笛卡尔空间与避障 | 2 | 2 | 4 |
| 29 | 抓取与放置编程 | 2 | 2 | 4 |
| 30 | ROS2 图像接口与相机标定 | 2 | 2 | 4 |
| 31 | 颜色检测与 YOLO 物体检测 | 2 | 2 | 4 |
| 32 | AR 标签检测与手眼标定 | 2 | 2 | 4 |
| 33 | 视觉大模型与 ROS2 应用 | 2 | 2 | 4 |
| 34 | 视觉抓取应用 | 2 | 2 | 4 |
| 35 | 综合实训(集成机器人产线) | 4 | 4 | 8 |
理论章节与实验手册对照
教学文档和课件仍按 35 个理论章节组织;实验代码和实验手册按 src/lab_code/ 的 21 个实验组织。多个理论章节共用一个综合实验手册,实验手册编号与代码目录保持一致。
| 实验手册 | 对应理论章节 | 合并/调整说明 |
|---|---|---|
| ch01 | 第1章 | ROS 2 环境与生命周期节点入门 |
| ch02-ch09 | 第2-9章 | 与基础通信、TF、URDF、Gazebo 一一对应 |
| ch10 | 第10-15章 | SLAM、扫描匹配、Hector、gmapping、AMCL、Cartographer 合并 |
| ch11 | 第16-20章 | Nav2、代价地图、全局/局部规划、行为树合并 |
| ch12 | 第22章 | RealSense 多传感器数据采集与融合 |
| ch13、ch14 | 第23章 | SLAM 一键建图与 Nav2 一键导航拆分 |
| ch15-ch16 | 第24-25章 | 机械臂基础/关节控制与 URDF 建模 |
| ch17 | 第26-27章 | MoveIt2 配置、FK/IK 与关节空间规划合并 |
| ch18 | 第28-29章 | 笛卡尔路径、避障与抓取放置合并 |
| ch19 | 第30-32章 | 相机、标定、颜色/YOLO、AR 检测合并 |
| ch20 | 第33章 | 视觉大模型服务化设计占位实验 |
| ch21 | 第34-35章 | 视觉抓取与智能产线综合实训合并 |
课程资料索引
理论章节
实验手册
| 模块 | 手册 |
|---|---|
| Part 1 | ch01 · ch02 · ch03 · ch04 · ch05 · ch06 · ch07 · ch08 · ch09 |
| Part 2 | ch10 · ch11 · ch12 · ch13 · ch14 |
| Part 3 | ch15 · ch16 · ch17 · ch18 · ch19 · ch20 · ch21 |
K3 平台适配
K3 Pico-ITX 第 1 章适配:先阅读公共双端环境,再完成第 1 章实验。运行证据与交付状态按章节记录;运行支持文件见 course_support/k3。 教师/课程文档见 K3 第一章教案。
原版课程使用 teaching_docs/、lab_manuals/ 和 src/;C++ / RISC-V K3 版使用 teaching_docs_k3_pico_itx/、lab_manuals_k3_pico_itx/ 和 src_k3_pico_itx/。K3 第一章源码通过 setup_course_k3.sh 在独立工作区 ~/ros2_course_k3_ws 构建。
COM260 Kit 第 1~6 章适配:公共环境、第一章实验、第二章实验、第三章实验、第四章实验、第五章实验、第六章实验、第一章教案、第二章教案、第三章教案、第四章教案、第五章教案、第六章教案及COM260 实测证据。
课时汇总
| 模块 | 理论 | 实验 | 总课时 |
|---|---|---|---|
| Part 1 编程基础(RISC-V 机器人终端软件平台) | 18 | 18 | 36 |
| Part 2 SLAM/导航(环境感知与决策) | 30 | 32 | 62 |
| Part 3 机械臂(具身智能操作系统) | 26 | 26 | 52 |
| 合计 | 74 | 76 | 150 |
目录结构
ROS2/
├── README.md                    # 本文件,课程总览
├── teaching_docs/               # 教学文档(35 章,含 images/)
├── lecture_slides/              # 教学课件(35 章)
├── lab_manuals/                 # 实验手册(21 个,含 images/)
└── src/                         # ROS2 课程源码(46 个可构建包;ch16_lab 为非功能包示例)
    ├── topic_demo_cpp/          # 话题通信 C++ 示例(车载传感器数据流)
    ├── topic_demo_py/           # 话题通信 Python 示例
    ├── topic_demo_interfaces/   # 话题通信自定义接口
    ├── service_demo_cpp/        # 服务通信 C++ 示例(远程诊断指令)
    ├── service_demo_py/         # 服务通信 Python 示例
    ├── service_demo_interfaces/ # 服务通信自定义接口
    ├── action_demo_cpp/         # 动作通信 C++ 示例(路径规划任务)
    ├── action_demo_py/          # 动作通信 Python 示例
    ├── action_demo_interfaces/  # 动作通信自定义接口
    ├── msgs_demo_interfaces/    # 消息接口定义
    ├── param_demo_cpp/          # 参数 C++ 示例
    ├── param_demo_py/           # 参数 Python 示例
    ├── tf_demo_cpp/             # TF2 C++ 示例(多传感器标定)
    ├── tf_demo_py/              # TF2 Python 示例
    ├── name_demo_cpp/           # 节点命名 C++ 示例
    ├── robot_sim_demo/           # TurtleBot3 Burger + ISCAS Museum Gazebo 仿真
    ├── navigation_sim_demo_ros2/ # 导航仿真
    ├── slam_sim_demo_ros2/      # SLAM 仿真
    ├── urdf_demo_ros2/          # URDF 建模示例
    ├── tf_follower_ros2/        # TF 跟随机器人
    ├── xarm/                    # xArm6 + MoveIt2 仿真
    ├── xarm_description/        # xArm6 URDF、mesh 和 ros2_control 描述
    ├── course_lab_interfaces/   # 课程实验共享接口
    ├── course_lab_utils/        # 课程实验共享实现
    └── lab_code/                # 实验代码(21 章,ch01_lab/ ~ ch21_lab/)
环境要求
课程采用板卡 + 主机双端架构:
板卡端(课程程序运行平台)
- 操作系统: openEuler 24.03 LTS(riscv64),桌面环境可选
- ROS2 版本: Humble(openEuler ROS SIG 软件源)
- Python: 3.11(openEuler 系统 Python)
- 磁盘空间: 至少 15GB
- 可选硬件: RealSense、USB 摄像头、串口机械臂或 PAV-S 实训平台
主机端(仿真与可视化平台,Windows x86)
- Gazebo 仿真与 RViz2 可视化: 推荐使用 Windows 主机的 WSL2(Ubuntu 24.04 + ROS 2 Jazzy);Ubuntu 22.04 + ROS 2 Humble 适用于课程兼容环境
- 互联: 主机与板卡处于同一局域网,共用
ROS_DOMAIN_ID与 CycloneDDS,主机端 RViz2/Nav2 可视化并操控板卡上的课程节点
机器人端(K3/Licheepi4A Linux RISC-V)
- 机器人: TurtleBot3 Burger
- 开发板 + 操作系统: K3/Licheepi4A + openEuler/openKylin/?
安装器优先通过 package.xml 和 rosdep 解析 ROS 依赖。NumPy、OpenCV、SciPy
等 ABI 敏感依赖由 dnf 安装;ML 依赖进入独立 venv,不会覆盖 cv_bridge 使用的
系统 Python 包。Gazebo、RViz2 没有 riscv64 软件包,一律不安装到板卡。
快速开始
# 板卡端默认:配置 RISC-V 软件源 + ROS2 Humble + src/lab 依赖 + 编译课程包 + ~/.bashrc 配置
bash setup_course.sh

# 先检查将执行的安装命令
bash setup_course.sh --dry-run

# 安装后验证
bash setup_course.sh --verify
默认安装不包含体积较大或依赖硬件的组件,可按需组合 profile:
# FilterPy、OpenAI、EVO(安装到独立 venv,riscv64 上部分需要源码编译)
bash setup_course.sh --with-ml

# USB Camera 和串口依赖
bash setup_course.sh --with-hardware

# 启用全部 profile,并在编译后运行 colcon 测试
bash setup_course.sh --all-profiles --run-tests
纯净 Ubuntu 安装 ROS2(主机端)
以下步骤适用于新安装的 Ubuntu 主机或 WSL2。Ubuntu 24.04 使用 ROS 2 Jazzy,Ubuntu 22.04
使用 ROS 2 Humble;当前仓库的 Gazebo、MoveIt 2 和 xArm6 主机仿真已在 Ubuntu 22.04 +
ROS 2 Jazzy 环境中完成验证,优先推荐 Jazzy。setup_course.sh 是 openEuler RISC-V
板卡端安装器,不要在 Ubuntu/WSL 主机端执行。
1. 配置 ROS2 官方软件源
sudo apt install -y locales
sudo locale-gen en_US en_US.UTF-8
sudo update-locale LC_ALL=en_US.UTF-8 LANG=en_US.UTF-8
export LANG=en_US.UTF-8

sudo apt update
sudo apt install -y software-properties-common curl ca-certificates
sudo add-apt-repository universe

sudo curl -L https://raw.githubusercontent.com/ros/rosdistro/master/ros.key \
  -o /usr/share/keyrings/ros-archive-keyring.gpg
echo "deb [arch=$(dpkg --print-architecture) signed-by=/usr/share/keyrings/ros-archive-keyring.gpg] \
http://packages.ros.org/ros2/ubuntu $(. /etc/os-release && echo $UBUNTU_CODENAME) main" | \
sudo tee /etc/apt/sources.list.d/ros2.list >/dev/null
sudo apt update
2. 安装 ROS2 和开发工具
根据 Ubuntu 版本选择一个发行版,不要同时安装两套 ROS2:
# Ubuntu 24.04 LTS:推荐用于 Gazebo、MoveIt 2 和 xArm6 主机仿真
export ROS_DISTRO=jazzy
sudo apt install -y ros-jazzy-desktop

# Ubuntu 22.04 LTS:课程 Humble 兼容环境,改用上一段后不要重复执行
# export ROS_DISTRO=humble
# sudo apt install -y ros-humble-desktop
安装编译、依赖解析和课程 Python 节点所需工具:
sudo apt install -y \
  build-essential cmake git \
  python3-pip python3-rosdep python3-colcon-common-extensions python3-vcstool \
  python3-numpy python3-opencv python3-yaml ffmpeg
3. 初始化环境并安装源码依赖
sudo rosdep init
rosdep update
echo "source /opt/ros/${ROS_DISTRO}/setup.bash" >> ~/.bashrc
source ~/.bashrc

cd /path/to/ROS2
rosdep install --from-paths src --ignore-src --rosdistro "${ROS_DISTRO}" -r -y
4. 编译和验证课程源码
从仓库根目录使用 --base-paths src,避免把根目录中的非 ROS 文件夹当成软件包:
cd /path/to/ROS2
colcon list --base-paths src --names-only | sort -u | wc -l  # 应为 46
colcon build --base-paths src --symlink-install \
  --event-handlers console_cohesion+ \
  --cmake-args -DCMAKE_BUILD_TYPE=RelWithDebInfo
source install/setup.bash
colcon test --base-paths src --executor sequential \
  --return-code-on-test-failure
colcon test-result --verbose
当前源码应发现并安装 46 个 ROS 2 包;src/lab_code/ch16_lab/ 是不带 package.xml 的纯文件
示例,不属于遗漏的构建包。安装后可检查:
find -L install -path '*/share/ament_index/resource_index/packages/*' -type f | wc -l  # 应为 46
test -f install/setup.bash && echo 'ROS 2 workspace ready'
机械臂安装(Windows x86 主机端)
下面的 xArm6 机械臂仿真步骤在 Windows x86 主机端执行(WSL2 或 Windows 原生),不安装在 openEuler RISC-V 板卡上。本次验证环境为 WSL2 Ubuntu 22.04 + ROS 2 Jazzy;使用 Humble 时将发行版名替换为 humble。
xArm6 机械臂仿真
1. 安装依赖并编译课程包
cd /path/to/ROS2

# 主机端需预先安装 ROS 2、ros2_control、MoveIt 2、Gazebo Harmonic 和 RViz2
source /opt/ros/jazzy/setup.bash
colcon build --base-paths src --symlink-install \
  --packages-select xarm_description xarm_ros2_arm_only
source install/setup.bash
本项目的 xarm_ros2_arm_only 位于 src/xarm/,兼容的 xarm_description 已包含在
src/xarm_description/。安装后检查:
ros2 pkg prefix xarm_description
ros2 pkg prefix xarm_ros2_arm_only
ros2 pkg prefix moveit_ros_move_group
ros2 pkg prefix gz_ros2_control
如果只需要重新构建机械臂包:
cd /path/to/ROS2
colcon build --symlink-install --packages-select xarm_description xarm_ros2_arm_only
source install/setup.bash
2. 启动和验证机械臂
完整模式会启动 Gazebo、ros2_control、MoveIt 2 和 RViz2:
source install/setup.bash
ros2 launch xarm_ros2_arm_only arm_only.launch.py
完整模式启动后,另开一个终端执行动作序列;启动命令本身只负责保持仿真和 RViz2 运行:
source install/setup.bash
ros2 run xarm_ros2_arm_only arm_only_moveit_sequence --timeout 60
只查看 RViz2 中的机械臂和 MoveIt MotionPlanning 面板时,可使用轻量模式:
ros2 launch xarm_ros2_arm_only arm_only.launch.py \
  use_gazebo:=false use_sim_time:=false
完整模式启动后,在另一个已加载环境的终端中验证规划链路:
ros2 control list_controllers
ros2 topic echo /joint_states --once
ros2 run xarm_ros2_arm_only arm_only_runtime_smoke
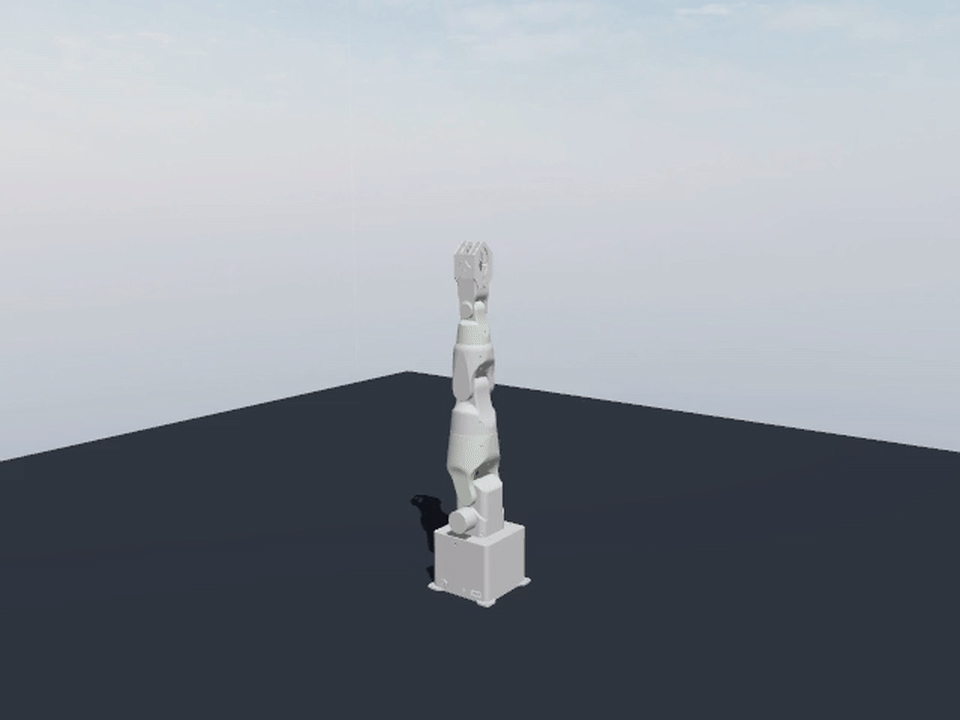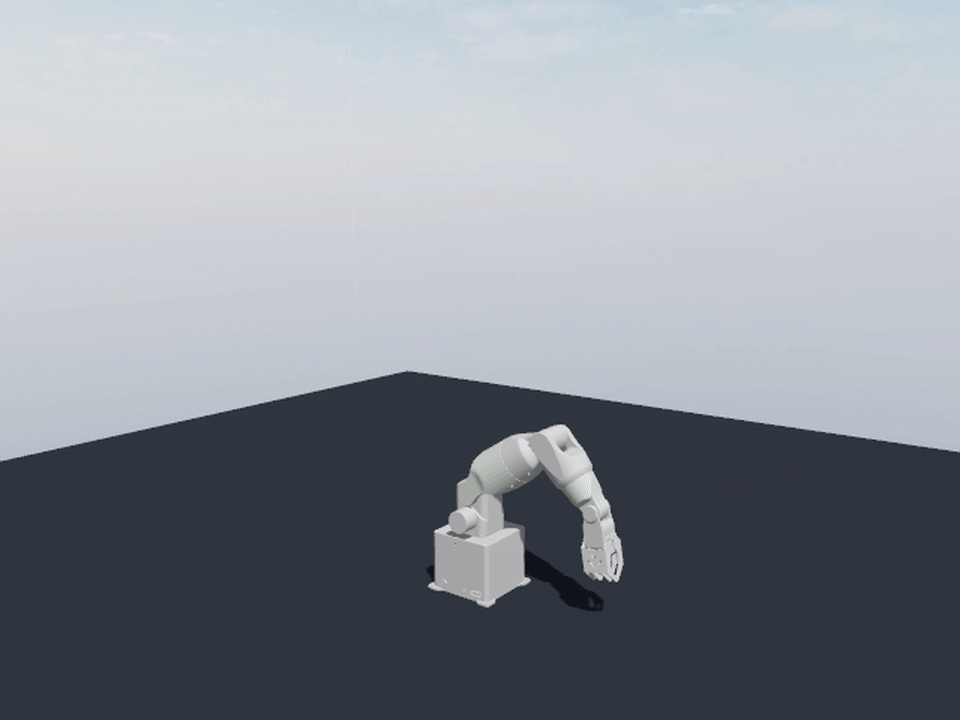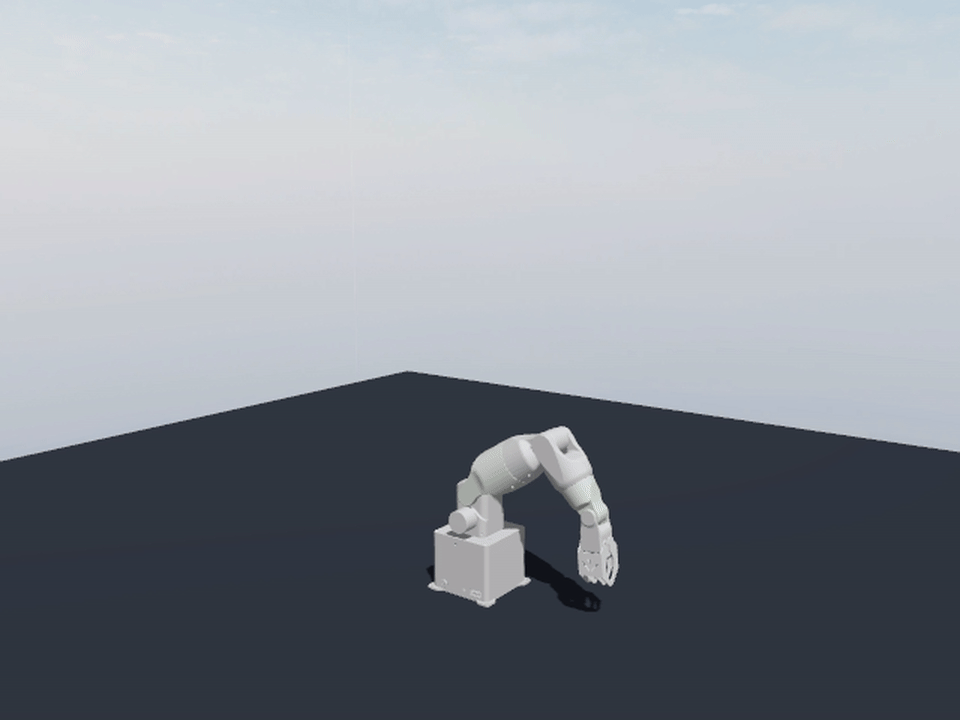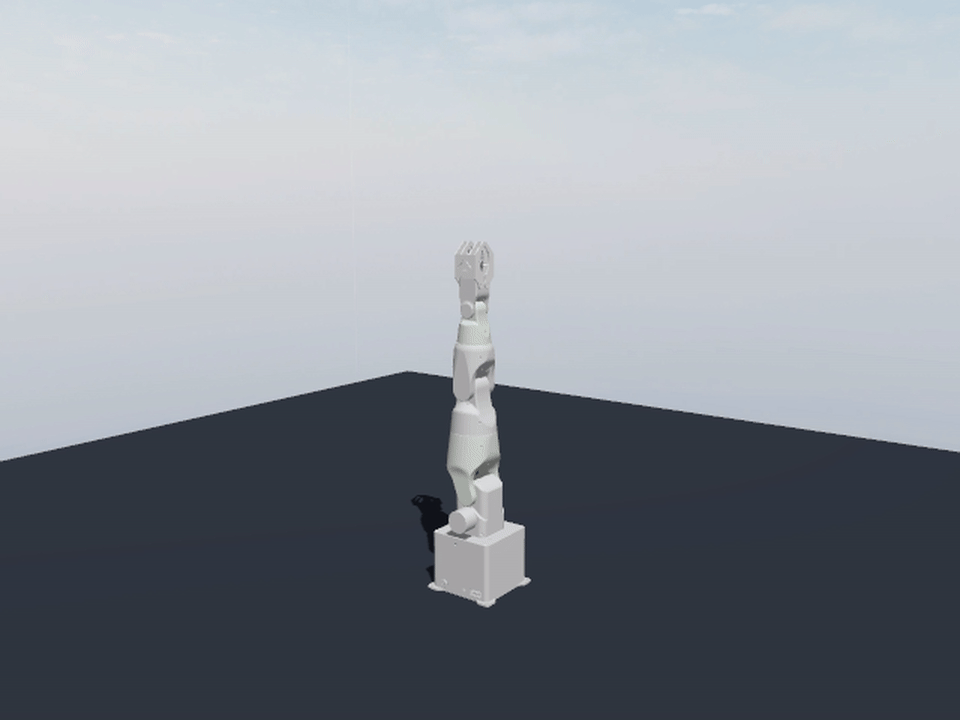
启动后的 xArm6 Gazebo/MoveIt 动作画面(约 71 秒录制):
源码会使用 rsync --delete 同步到脚本管理的 ~/ros2_course_ws:课程 ROS 包位于
src/course/,实验代码位于 src/labs/;源码树中的 src/lab_code/ 不会再次复制到
src/course/,以避免嵌套实验包重复发现。比如源码中的 src/xarm/ 在托管工作空间中
对应 src/course/xarm/。这样也能避开 WSL 中 /mnt/c 的编译性能和中文路径问题。
脚本不会修改已有的非托管工作空间;可通过 --workspace /absolute/path 选择新的目标目录。
安装完成后重新打开终端,或执行:
source ~/.config/ros2-course/env.bash

cd ~/ros2_course_ws
Gazebo 仿真启动(robot_sim_demo)
robot_sim_demo 使用 Gazebo Sim 启动 TurtleBot3 Burger 机器人(官方
ROBOTIS 网格与尺寸参数)。原有
gazebo2.launch.py 继续使用 ISCAS Museum 的 museum.sdf;新增
campus_pucrs.launch.py 使用 Campus PUCRS 的 campus_pucrs.world.sdf,并将车辆
放在黄色 X 标志中心 (20.0, 0.0) 的无障碍区域。
默认启动(Gazebo + 机器人 + 自动巡航)
source ~/ros2_course_ws/install/setup.bash
ros2 launch robot_sim_demo gazebo2.launch.py
默认启动 GUI 和自动巡航,RViz 默认关闭。需要手动控制时,先关闭自动巡航:
ros2 launch robot_sim_demo gazebo2.launch.py rviz:=true drive:=false然后在另一终端运行键盘控制:
ros2 run teleop_twist_keyboard teleop_twist_keyboardCampus PUCRS 世界
ros2 launch robot_sim_demo campus_pucrs.launch.pyCampus 入口默认启动 GUI、传感器桥和 RViz 可选项,但不自动巡航;车辆初始位姿
为 x=20.0, y=0.0, z=0.010, yaw=0.0,对应世界中黄色标志的中心。
Launch 参数
| 参数 | 默认值 | 说明 |
|---|---|---|
gui |
true |
启动 Gazebo GUI;设为 false 使用无头模式 |
rviz |
false |
启动 RViz2 |
spawn_robot |
true |
在世界中生成 TurtleBot3 Burger 机器人 |
drive |
true |
启动自动巡航节点 |
drive_linear_speed |
5.0 |
巡航线速度(m/s) |
drive_angular_speed |
1.5 |
巡航角速度(rad/s) |
drive_loop |
true |
是否循环巡航 |
drive_duration |
0.0 |
巡航持续时间(0 表示不限制) |
world |
museum.sdf |
Gazebo 世界文件路径 |
world_name |
default |
Gazebo 世界名称 |
spawn_x/y/z/yaw |
0/0/0.010/0 |
机器人生成位姿 |
use_sim_time |
true |
使用 Gazebo 仿真时钟 |
常用启动方式
# 无 GUI、无 RViz、无自动巡航
ros2 launch robot_sim_demo gazebo2.launch.py gui:=false rviz:=false drive:=false

# 启动 RViz 并关闭自动巡航
ros2 launch robot_sim_demo gazebo2.launch.py rviz:=true drive:=false

# 自定义机器人生成位置
ros2 launch robot_sim_demo gazebo2.launch.py \
  spawn_x:=1.0 spawn_y:=0.5 spawn_z:=0.010 spawn_yaw:=1.57
仿真包关键节点与话题
| 节点/组件 | 实现 | 功能 |
|---|---|---|
patrol_driver |
robot_sim_demo/patrol_driver.py |
自动巡航速度发布 |
camera_info_publisher |
robot_sim_demo/camera_info_publisher.py |
发布相机内参 |
parameter_bridge |
ros_gz_bridge |
桥接 /cmd_vel、/odom、/scan、/clock 等话题 |
image_bridge |
ros_gz_image |
桥接 /camera/image_raw |
create |
ros_gz_sim |
在 Gazebo 世界中生成机器人 |
常用验证命令:
ros2 topic echo /odom --once

ros2 topic echo /scan --once

ros2 topic echo /camera/camera_info --once

ros2 topic hz /camera/image_raw
xArm MoveIt2 演示启动(xarm_ros2_arm_only)
xarm_ros2_arm_only 包位于 src/xarm/,为 xArm6 纯机械臂提供 Gazebo Harmonic、
ros2_control、MoveIt2 和 RViz 集成。兼容的 xarm_description 已包含在
src/xarm_description/,不需要另外准备底层描述包。
完整 MoveIt2 演示(含 RViz、move_group 和 Gazebo)
source install/setup.bash

# 启动完整 xArm6 仿真环境
ros2 launch xarm_ros2_arm_only arm_only.launch.py
此 Launch 文件启动:
tf2_ros static_transform_publisher(world → base_link 静态变换)robot_state_publisher(发布机器人 TF)controller_manager+ ros2_control 控制器move_group(MoveIt2 运动规划核心)RViz2(含 MoveIt2 MotionPlanning 插件)
启动后可在 RViz2 中通过 Interact 模式拖拽机械臂末端设定目标位姿,点击 Plan & Execute 执行运动规划。
仅启动 MoveIt2(不含 Gazebo)
ros2 launch xarm_ros2_arm_only arm_only.launch.py \

  use_gazebo:=false use_sim_time:=false
该模式使用 MoveIt mock components,适用于纯运动学验证和规划预览。
常用启动变体
# Gazebo 无头运行,不启动 RViz
ros2 launch xarm_ros2_arm_only arm_only.launch.py \
  gz_headless:=true use_rviz:=false

# 启动独立的 MoveIt2 + RViz launch
ros2 launch xarm_ros2_arm_only arm_only_move_group.launch.py use_rviz:=true

# 调整机械臂固定底座高度
ros2 launch xarm_ros2_arm_only arm_only.launch.py base_height:=0.20
包结构与关键配置
src/xarm/
├── config/
│   ├── arm_only_kinematics.yaml # 运动学求解器配置
│   ├── arm_only_joint_limits.yaml # 关节限位配置
│   ├── arm_only_ompl_planning.yaml # OMPL 规划器参数
│   ├── arm_only_controllers.yaml # ros2_control 控制器配置
│   ├── moveit_controllers.yaml # MoveIt2 控制器映射
│   ├── xarm.srdf              # 语义机器人描述(碰撞矩阵、组定义)
│   └── arm_only_moveit.rviz   # RViz MotionPlanning 配置
├── launch/
│   ├── arm_only.launch.py      # Gazebo + ros2_control + MoveIt2
│   └── arm_only_move_group.launch.py # MoveIt2 + RViz
├── urdf/
│   └── arm_only_xarm.urdf.xacro
└── worlds/
    └── arm_only.sdf
前置依赖:板卡端依赖由
setup_course.sh和 rosdep 安装;Ubuntu 主机端依赖由本节的 apt 和 rosdep 步骤安装。机械臂 URDF 模型定义在xarm_description包中,meshes 文件位于xarm_description/meshes/。
备注:
openEuler 24.03(x86 / ARM / RISC-V)安装 ROS2 Humble
课程安装器 setup_course.sh 默认即面向 openEuler 24.03 RISC-V;如只需安装 ROS2 Humble 本体(不编译课程包),可直接使用官方 ROS SIG 软件源:
# RISC-V 板卡一键安装(配置软件源 + 安装 ros-humble-* + 写入 ~/.bashrc)
sudo bash scripts/install_ros2_humble_riscv.sh

# 激活环境
source ~/.bashrc

# 测试小乌龟
ros2 run turtlesim turtlesim_node      # 终端1
ros2 run turtlesim turtle_teleop_key   # 终端2
要点(依据 openEuler 24.03 LTS SP3 官方《安装与部署》文档):
| 项目 | 说明 |
|---|---|
| RISC-V 软件源 | https://build-repo.tarsier-infra.isrc.ac.cn/openEuler:/ROS/24.03/ |
| x86 / ARM 软件源 | EulerMaker ROS-SIG-Multi-Version_ros-humble_openEuler-24.03-LTS-TEST4 仓库(见官方文档) |
| 安装命令 | dnf install "ros-humble-*" --skip-broken --exclude=ros-humble-generate-parameter-library-example |
| 环境变量 | source /opt/ros/humble/setup.bash(写入 ~/.bashrc) |
| 注意 | openEuler 24.03 需手动配置软件源(22.03 会自动配置);x86/ARM 架构需将脚本中 baseurl 替换为对应 EulerMaker 源 |
openEuler 上 ROS 版本为 Humble。Gazebo、RViz2 openEuler RISC-V 有 riscv64 软件包,考虑到性能问题,统一运行在 Windows x86 主机端,与板卡共用同一局域网 DDS 域;RISC-V 源暂无 Noetic(ROS1)软件包。