 RuyiSDK Board Docs
第6章:参数系统与 Launch 文件
课程:ROS2 Python 编程
章节:第6章
课时:2 课时(90 分钟)
教学方式:讲授 + 演示
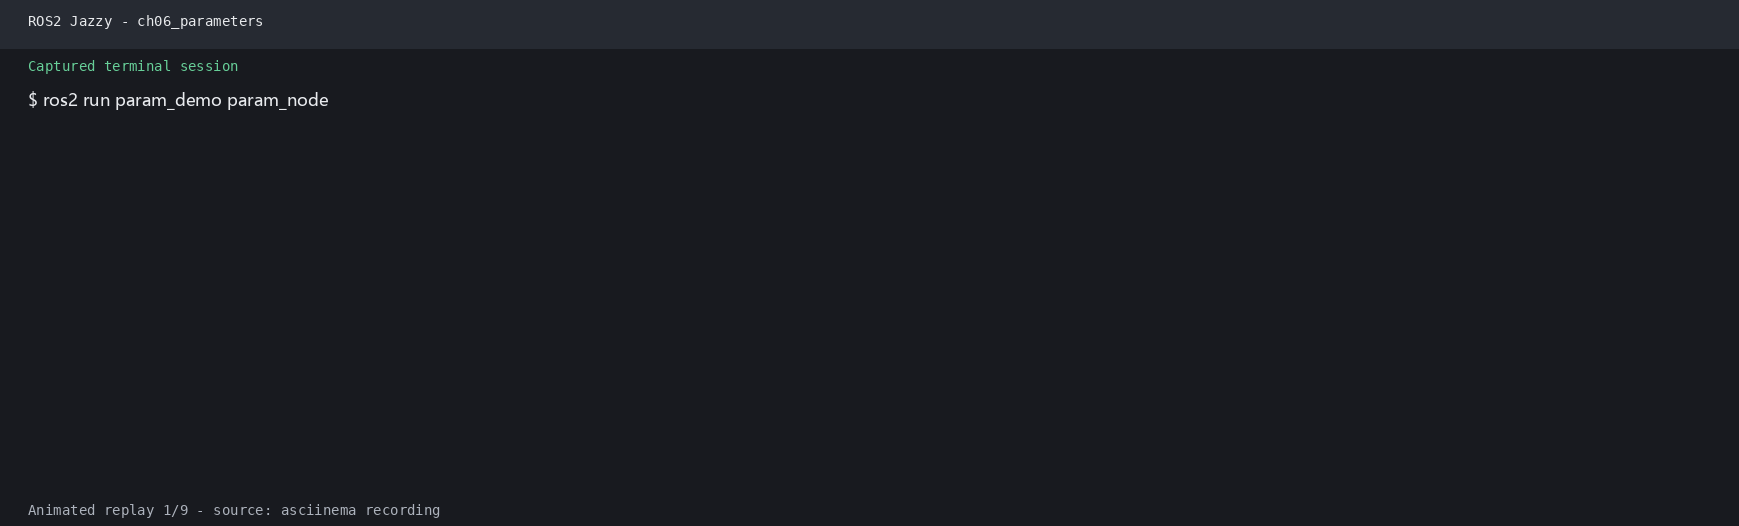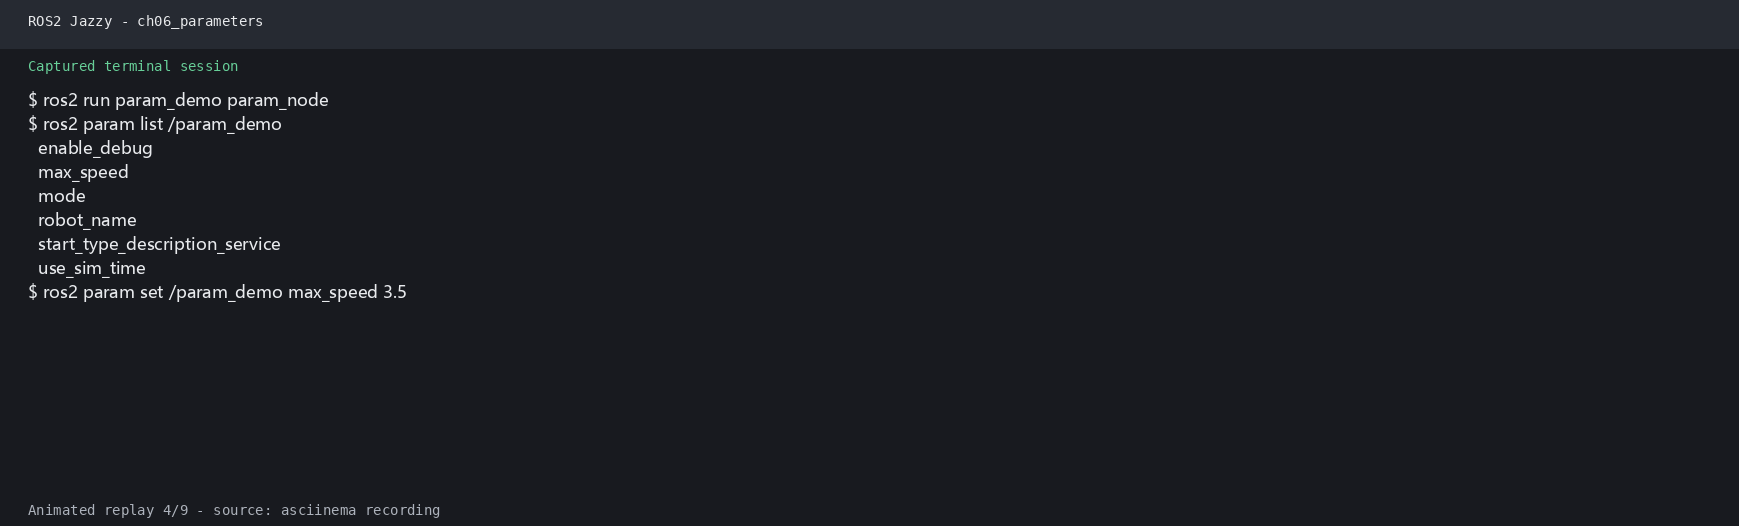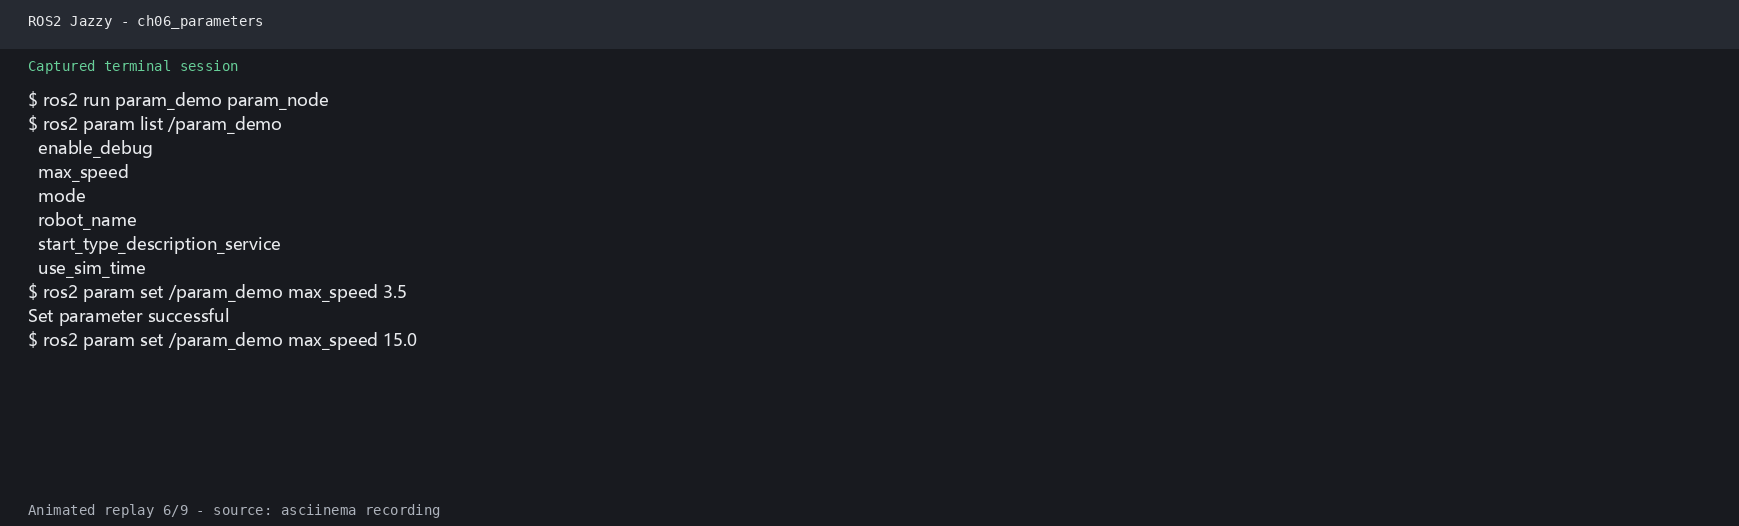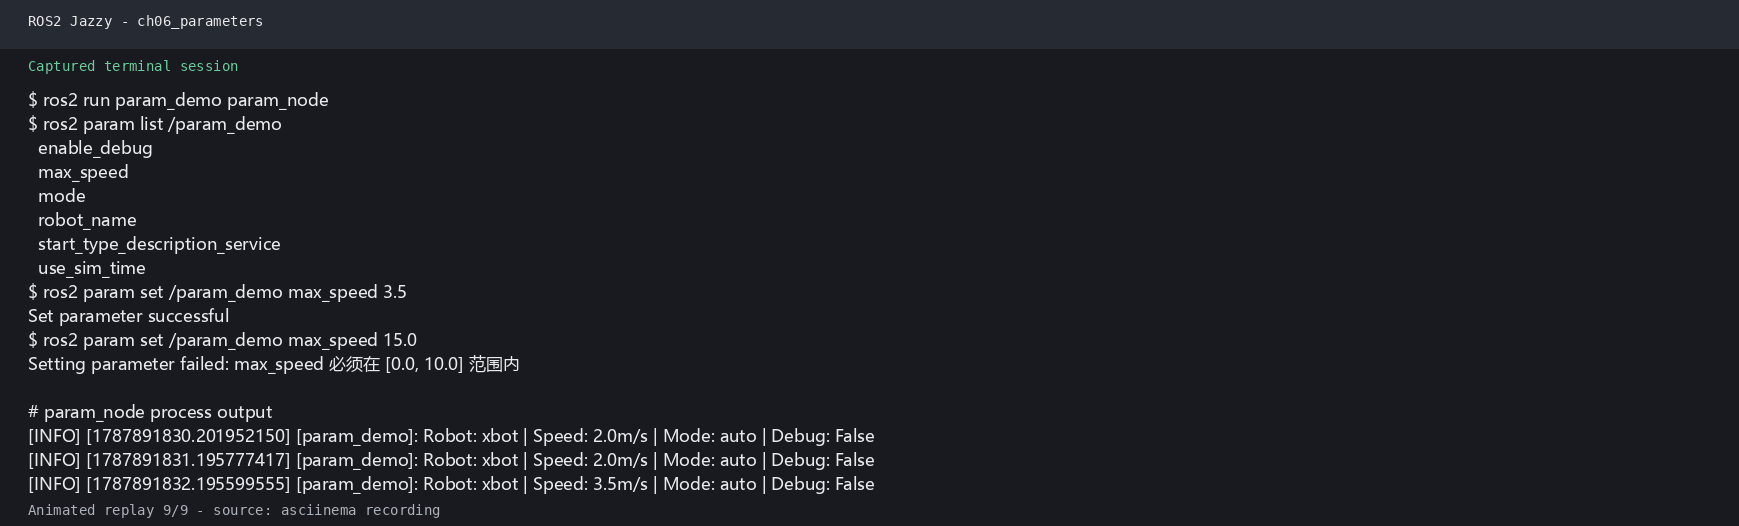
6.1 参数系统
知识点 6.1.1:参数声明与获取
import rclpy
from rclpy.node import Node

class ParamDemoNode(Node):
    def __init__(self):
        super().__init__('param_demo')

        # 声明参数:名称、默认值、描述
        self.declare_parameter('robot_name', 'xbot')
        self.declare_parameter('max_speed', 2.0)
        self.declare_parameter('enable_logging', True)
        self.declare_parameter('sensor_list', ['lidar', 'camera'])

        # 获取参数值
        name = self.get_parameter('robot_name').value
        speed = self.get_parameter('max_speed').value
        self.get_logger().info(
            f'机器人: {name}, 最大速度: {speed}m/s')

    def read_param_dynamic(self):
        """运行时动态读取参数"""
        # 方式1:直接读取
        speed = self.get_parameter('max_speed').get_parameter_value().double_value

        # 方式2:通过 property 语法
        name = self.get_parameter('robot_name')._value

        return speed
知识点 6.1.2:参数回调与动态重配置
class DynamicParamNode(Node):
    def __init__(self):
        super().__init__('dynamic_param')
        self.declare_parameter('speed', 1.0)

        # 注册参数变化回调
        self.add_on_set_parameters_callback(self.param_callback)

    def param_callback(self, params):
        """参数变化时自动调用 — 验证并应用新值"""
        from rclpy.parameter import Parameter
        for param in params:
            if param.name == 'speed':
                if param.value < 0 or param.value > 10.0:
                    self.get_logger().error(
                        f'速度必须在 [0.0, 10.0] 范围内, '
                        f'收到: {param.value}')
                    return SetParametersResult(successful=False)
                self.get_logger().info(
                    f'速度已更新: {self.current_speed} → {param.value}')
                self.current_speed = param.value

        return SetParametersResult(successful=True)
程序 6-1:参数动态回调模式。回调返回 SetParametersResult 告知验证结果。
知识点 6.1.3:YAML 参数文件
# config/robot_params.yaml
param_demo:
  ros__parameters:
    robot_name: 'xbot'
    max_speed: 2.0
    enable_logging: true
    sensor_list: ['lidar', 'camera', 'imu']
# 通过 Launch 文件加载 YAML 参数
# 或命令行直接加载
ros2 run my_pkg param_demo \
--ros-args --params-file config/robot_params.yaml知识点 6.1.4:官方要点——参数机制与命令行工具
官方 Understanding ROS 2 parameters 教程将参数定义为「每个节点的键值对配置项」,类型涵盖布尔、整数、浮点、字符串及四者的数组,可携带描述与默认值。命令行工具与本章 6.1 节对应:ros2 param list 列出参数、ros2 param get <node> <name> 读取、ros2 param set <node> <name> <value> 运行时修改、ros2 param dump 将参数快照保存为 YAML 文件。教程用小乌龟 background_b(背景蓝色分量)演示了「set 之后画面立即变色」的动态生效过程。
The Construct 的课程把参数分成两类理解:启动时静态配置(如分辨率、串口号)与运行时可调项(如速度上限)。前者求稳,后者求灵活——param set 让调试无需重启节点,而 dump/load 则保证调好的参数可固化复现。
知识点 6.1.5:官方要点——在节点类中使用参数
官方 Using parameters in a class (Python) 教程演示了参数编程的标准套路:节点初始化时 declare_parameter('my_parameter', 'world') 声明(带默认值与类型),随后 get_parameter('my_parameter').value 读取;还展示了 ParameterDescriptor 添加人类可读的描述,以及用 set_parameters_callback 拦截非法写入实现「只读参数」效果。教程末尾的「添加回调并自动改背景色」实验,正好对应本章 6.1.2 节的参数回调函数。
工程实践建议(官方与 Articulated Robotics 均强调):参数命名用蛇形小写;声明放在 __init__ 中集中完成;对关键参数使用描述符标注取值范围;不要在回调里反复 get_parameter——高频循环中应缓存参数值,监听变更事件再刷新。
6.2 Launch 文件系统
知识点 6.2.1:Python Launch 文件基础结构
from launch import LaunchDescription
from launch_ros.actions import Node

def generate_launch_description():
    return LaunchDescription([
        # 启动 talker 节点
        Node(
            package='demo_nodes_py',       # 包名
            executable='talker',           # 可执行文件
            name='my_talker',              # 节点名(可选重映射)
            output='screen',               # 输出到屏幕
        ),
        # 启动 listener 节点
        Node(
            package='demo_nodes_py',
            executable='listener',
            name='my_listener',
            output='screen',
        ),
    ])
程序 6-2:Python Launch 文件最小示例。
知识点 6.2.2:高级 Launch 功能
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument, LogInfo
from launch.substitutions import LaunchConfiguration
from launch.conditions import IfCondition
from launch_ros.actions import Node

def generate_launch_description():
    # 声明可配置参数
    use_rviz = LaunchConfiguration('use_rviz', default='false')
    robot_speed = LaunchConfiguration('robot_speed', default='1.0')

    return LaunchDescription([
        # 声明命令行参数
        DeclareLaunchArgument('use_rviz', default_value='false',
                              description='是否启动 RViz'),
        DeclareLaunchArgument('robot_speed', default_value='1.0',
                              description='机器人最大速度'),

        # 条件启动:仅当 use_rviz=true 时启动 RViz
        Node(
            package='rviz2',
            executable='rviz2',
            condition=IfCondition(use_rviz),
        ),

        # 启动节点并传入参数
        Node(
            package='my_pkg',
            executable='controller',
            name='robot_controller',
            parameters=[{'max_speed': robot_speed}],
            output='screen',
        ),

        # 启动信息日志
        LogInfo(msg=['启动完成,速度=', robot_speed]),
    ])
知识点 6.2.3:IncludeLaunchDescription 组合启动
from launch.actions import IncludeLaunchDescription
from launch.launch_description_sources import PythonLaunchDescriptionSource
from ament_index_python.packages import get_package_share_directory

# 引用另一个 Launch 文件
def generate_launch_description():
    return LaunchDescription([
        # 先启动机器人仿真
        IncludeLaunchDescription(
            PythonLaunchDescriptionSource([
                get_package_share_directory('robot_sim_demo_ros2'),
                '/launch/sim_bringup.launch.py'
            ]),
            launch_arguments={'use_gazebo': 'true'}.items(),
        ),
        # 再启动导航
        Node(
            package='my_pkg',
            executable='navigator',
        ),
    ])
知识点 6.2.4:官方要点——Launch 基础与参数文件
官方 Creating a launch file 教程介绍了 Launch 系统的三种语法(Python 为首选)与核心概念:Node 动作描述单个节点(package、executable、name、namespace、parameters、remappings 六大常用项),LaunchDescription 容纳全部启动动作,launch_ros 提供节点级封装。教程特别演示了把参数直接写在 parameters=[{'background_r': 150, ...}] 里传入节点的方式。
批量参数推荐 YAML 文件方案:parameters=['path/to/params.yaml']。官方给出了 YAML 结构约定——首层为节点名(或 /** 通配),其下 ros__parameters: 键再列参数,且需在 Node 中用 name 指定节点名以匹配。这与本章 6.1.3 节的 robot_params.yaml 结构完全一致;ros2 param dump 生成的文件即可直接复用为启动参数文件。
知识点 6.2.5:官方要点——Launch 进阶与工程化实践
进阶用法集中在官方 Using launch files 系列与 launch 包 API 文档中:IncludeLaunchDescription 组合多个 launch 文件(如「驱动 + SLAM + RViz」拼装为系统级启动);DeclareLaunchArgument + LaunchConfiguration 实现命令行传参 ros2 launch pkg file.launch.py map:=warehouse.yaml;IfCondition/UnlessCondition 控制节点启停;RegisterEventHandler 监听进程退出等事件实现失败重启。本章 6.2.2~6.2.3 节的高级 Launch 功能正是这些特性的综合运用。
Articulated Robotics 总结的分工模式值得记住:参数解决「节点的内部配置」,Launch 解决「系统的组合编排」,二者合用即可做到一份仓库适配仿真与实机多套场景。建议读者在完成练习 6.6 后,尝试用 param dump 导出调好的参数,再写一个带 DeclareLaunchArgument 的启动文件把参数文件路径开放为启动选项。
6.3 本章小结
本章总结了参数与 Launch 的五个要点:参数声明用 declare_parameter(name, default),获取用 get_parameter(name).value;参数回调 add_on_set_parameters_callback() 实现动态重配置和验证;YAML 文件存储参数,通过 --params-file 或 Launch 加载;Python Launch 文件使用 Node() 启动节点,LaunchConfiguration() 传递参数;IfCondition 实现条件启动,IncludeLaunchDescription 组合多个 Launch。
6.4 练习题
练习 6.1:编写节点 param_demo,声明 name、speed、mode 三个参数,每秒输出参数值。
练习 6.2:实现参数回调验证:speed 必须在 0.0~10.0 范围内,mode 只能是 "auto"/"manual"/"hybrid"。
练习 6.3:编写 YAML 参数文件,通过 --params-file 加载覆盖默认参数。
练习 6.4:编写 Python Launch 文件,同时启动 talker、listener 两个节点。
练习 6.5:在 Launch 中添加条件启动参数 use_rviz,控制 RViz 是否启动。
练习 6.6:使用 ros2 param list/get/set 命令行操作节点参数。
仿真结合实例(当前仓库):用 Launch 参数切换 Gazebo、RViz 和巡航驱动
目标与知识点对应
robot_sim_demo 的 Launch 文件把 gui、rviz、drive、世界文件和生成位姿暴露为 Launch 参数。通过同一个入口切换运行模式,可以直接观察 LaunchConfiguration、条件启动和参数传递的效果。
运行步骤
在工作区根目录执行:
source /opt/ros/jazzy/setup.bash
source install/setup.bash

# 查看当前入口支持的参数
ros2 launch robot_sim_demo gazebo2.launch.py --show-args
分别测试两种配置:
# 终端 1:无 GUI、无 RViz、无自动巡航,适合检查话题
ros2 launch robot_sim_demo gazebo2.launch.py gui:=false rviz:=false drive:=false
# 终端 2:Gazebo + RViz,启用巡航驱动
ros2 launch robot_sim_demo gazebo2.launch.py gui:=true rviz:=true drive:=true \
drive_linear_speed:=0.12 drive_angular_speed:=0.45观察结果
运行后可观察三类现象:drive:=false 时不会启动 patrol_driver,机器人保持静止,drive:=true 时 /cmd_vel 出现巡航指令;rviz:=true 会条件启动 museum_rviz,可同时查看 RobotModel、TF 和 LaserScan;修改 spawn_x、spawn_y 或速度参数后重新启动,比较参数对仿真行为的影响。
源码与相关配置
Launch 文件位于 src/robot_sim_demo/launch/gazebo2.launch.py;参数节点位于 src/robot_sim_demo/robot_sim_demo/patrol_driver.py;RViz 配置位于 src/robot_sim_demo/rviz/museum.rviz。
该实例使用的是 Gazebo Launch 参数,不等同于 ROS 节点运行时参数;二者分别由 Launch 系统和节点参数 API 管理。
学习材料:
- ROS 2 Documentation (Humble) —— Understanding ROS 2 parameters:https://docs.ros.org/en/humble/Tutorials/Beginner-CLI-Tools/Understanding-ROS2-Parameters.html
- ROS 2 Documentation (Humble) —— Using parameters in a class (Python):https://docs.ros.org/en/humble/Tutorials/Beginner-Client-Libraries/Using-Parameters-In-A-Class-Python.html
- ROS 2 Documentation (Humble) —— Creating a launch file:https://docs.ros.org/en/humble/Tutorials/Intermediate/Launch/Creating-Launch-Files.html
- ROS 2 Documentation (Humble) —— Using launch files for large projects(Launch 系统主页):https://docs.ros.org/en/humble/Tutorials/Intermediate/Launch/Launch-Main.html
- The Construct —— ROS 2 Basics in 5 Days:https://www.theconstructsim.com/
- Articulated Robotics —— ROS 2 Basics 系列视频:https://www.youtube.com/@ArticulatedRobotics