 RuyiSDK Board Docs
第6章 实验指导书:参数系统与 Launch 文件
连接和构建见公共双端环境。参数节点及速度控制在 COM260 运行,含 RViz、Gazebo、Nav2 的 Launch 在 x86 Humble 容器运行。跨机运动先核对有线 DDS 接口与回程路由。
当前仓库仿真验证:Launch 参数控制 Gazebo、RViz 和巡航
实验目标
用一个 Launch 入口切换 GUI、RViz 和巡航驱动,观察 Launch 参数与节点运行时参数对仿真的影响。
运行步骤
【x86】本章使用 param_demo_cpp/gazebo_ch06.launch.py 包含已有仿真入口,并由独立 C++ patrol_driver 执行巡航。先按公共环境构建本章镜像和包;本章含 GUI 的命令通过 x86-ch06.bash 在 Humble 容器内执行。
cd ~/ROS2_RISCV_COM260
CH06=course_support/k3_com260_kit/scripts/x86-ch06.bash
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch06-off
bash "$CH06" start "$RUN_ID" gazebo_ch06.launch.py gui:=false rviz:=false drive:=false
bash "$CH06" exec "$RUN_ID" ros2 launch param_demo_cpp gazebo_ch06.launch.py --show-args
停止这一轮,再启用 GUI、RViz 和巡航:
bash "$CH06" stop "$RUN_ID"
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch06-drive
bash "$CH06" start "$RUN_ID" gazebo_ch06.launch.py \
  gui:=true rviz:=true drive:=true \
  drive_linear_speed:=0.12 drive_angular_speed:=0.45
观察与验收
drive:=false 时不启动 patrol_driver;drive:=true 时 /cmd_vel 出现巡航指令。改变 spawn_x、spawn_y 后重新启动,比较初始位置。完整 C++ 源码与包装 Launch 位于 src_k3_com260_kit/param_demo_cpp/。包装 Launch 先解析本层 C++ 巡航条件,再包含固定 drive=false 的仿真入口,避免同名 Launch 参数覆盖。巡航沿用原例的直行/转弯时间段;节点默认速度为本实验输入 0.12 m/s、0.45 rad/s,避免未指定参数时使用原演示的高速值。结束后停止该 RUN_ID。
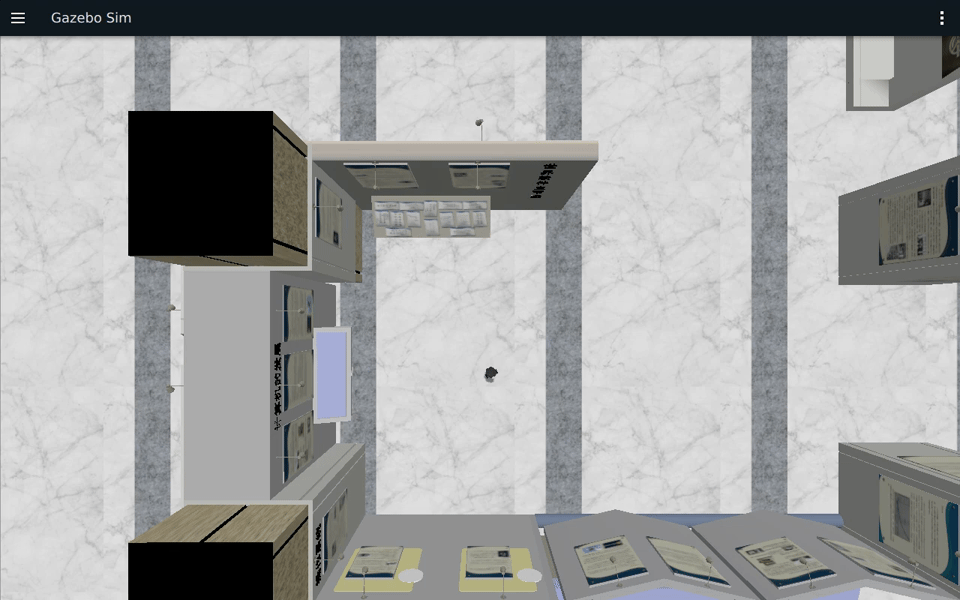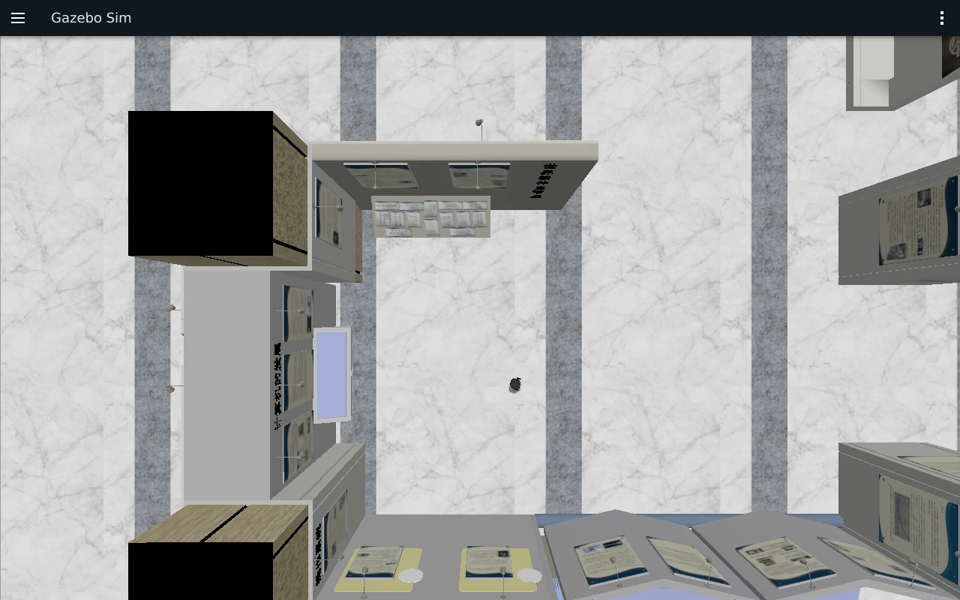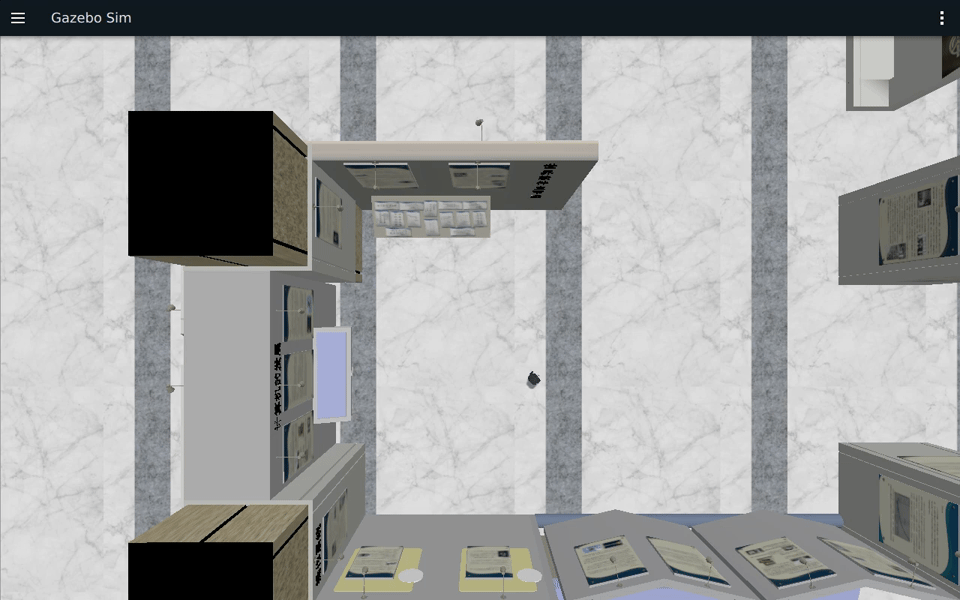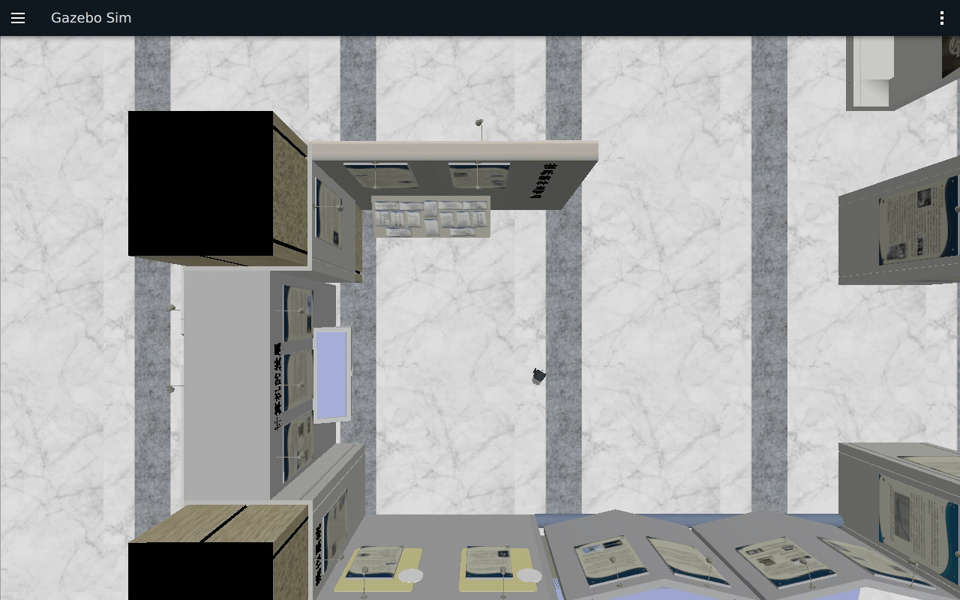
需要定时结束巡航时,停止上一轮后同时设置 drive_loop:=false 和 drive_duration(秒):
bash "$CH06" stop "$RUN_ID"
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch06-timed
bash "$CH06" start "$RUN_ID" gazebo_ch06.launch.py \
  gui:=true rviz:=false drive:=true drive_loop:=false drive_duration:=12.0
计时从巡航节点启动时开始。12 秒后该节点发送零速度并退出,Gazebo 保持运行,便于检查 /odom 停止反馈。drive_loop:=true 时持续巡航;drive_duration:=0.0 表示不设时限。结束后停止该 RUN_ID。
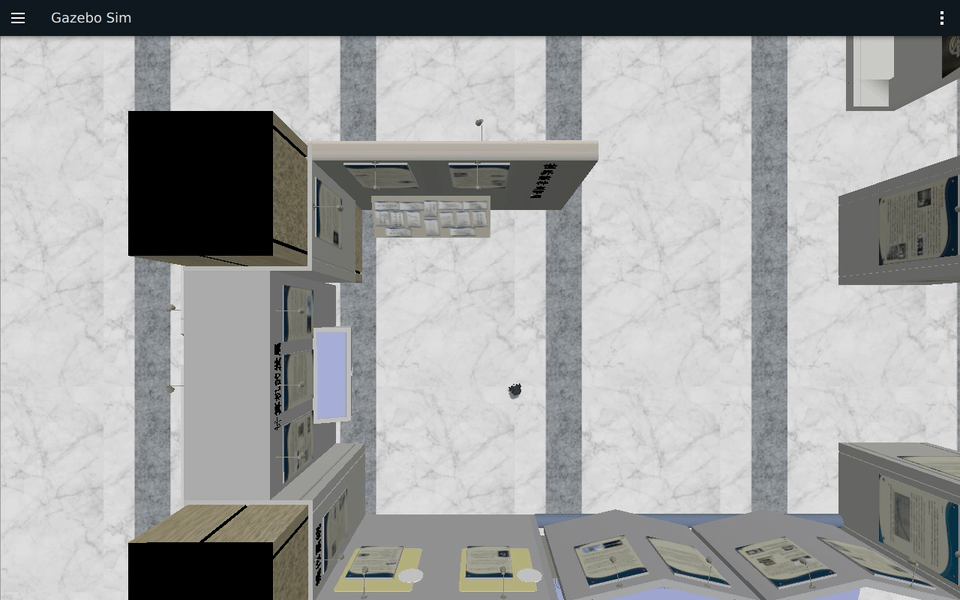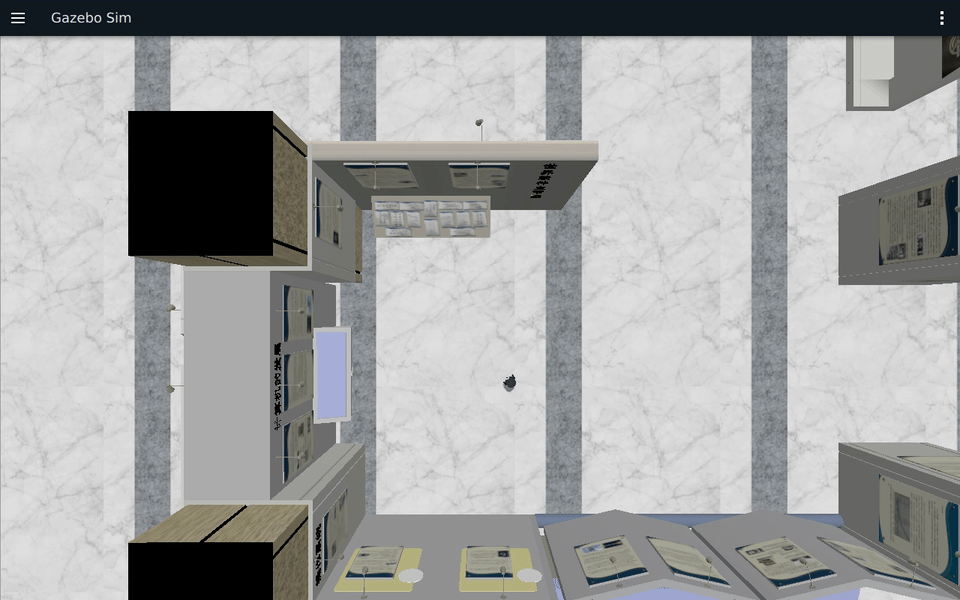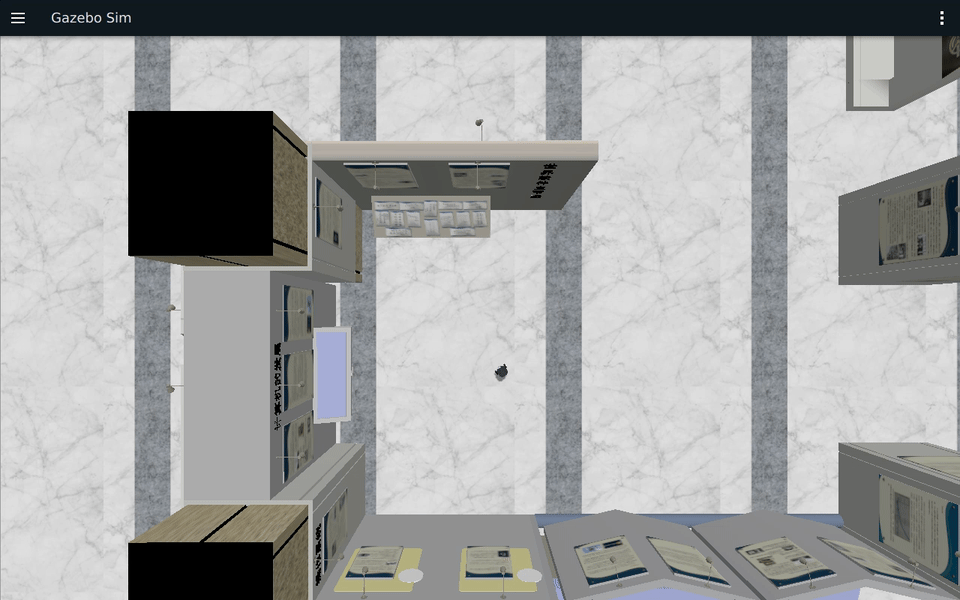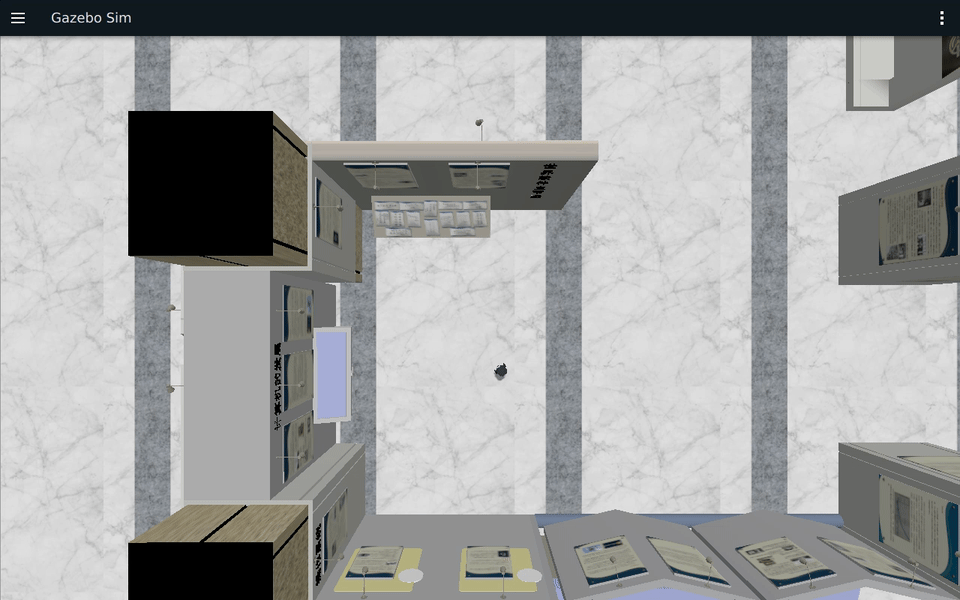
完整启动与停车录像及四种配置的实际验证记录。GIF 为原片第 8 秒起的 7.5 秒连续原速画面。
实验课时:2 课时(90 分钟) | TurtleBot3 Burger Gazebo 仿真
实验目标
- 声明、读取、设置参数
- 实现参数动态回调验证
- 编写 YAML 参数文件和 Python Launch 文件
- 条件启动与组合启动
练习 3.1:参数 CRUD 操作(约 30 分钟)
创建 param_demo 节点,声明 robot_name、max_speed、sensor_list 三个参数,每秒输出参数值。使用 ros2 param 命令行动态修改参数。
参考代码:src_k3_com260_kit/param_demo_cpp/
创建 param_demo_cpp 功能包
已有工作区时先核对内容,不覆盖已有练习。下面每个 COM260 终端均先加载公共环境,编译后再加载本章工作区。
source ~/.config/ros2-course-com260/env.bash
mkdir -p ~/my_params_com260_ws/src
cd ~/my_params_com260_ws/src
ros2 pkg create param_demo_cpp --build-type ament_cmake --license Apache-2.0 \
  --dependencies rclcpp rcl_interfaces geometry_msgs
创建 Launch 和 YAML 配置目录:
cd ~/my_params_com260_ws/src/param_demo_cpp
mkdir -p launch config maps rviz
配置功能包公共文件
package.xml
nano ~/my_params_com260_ws/src/param_demo_cpp/package.xml<?xml version="1.0"?>
<package format="3">
<name>param_demo_cpp</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<depend>rclcpp</depend>
<depend>rcl_interfaces</depend>
<depend>geometry_msgs</depend>
<exec_depend>launch</exec_depend>
<exec_depend>launch_ros</exec_depend>
<exec_depend>ament_index_python</exec_depend>
<exec_depend>demo_nodes_cpp</exec_depend>
<export><build_type>ament_cmake</build_type></export>
</package>CMakeLists.txt
先只注册本练习的 param_node,后面的速度练习再添加对应目标。
nano ~/my_params_com260_ws/src/param_demo_cpp/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(param_demo_cpp)
find_package(ament_cmake REQUIRED)
find_package(rclcpp REQUIRED)
find_package(rcl_interfaces REQUIRED)
find_package(geometry_msgs REQUIRED)
add_compile_options(-Wall -Wextra -Wpedantic)
add_executable(param_node src/param_node.cpp)
target_compile_features(param_node PRIVATE cxx_std_17)
ament_target_dependencies(param_node rclcpp rcl_interfaces geometry_msgs)
install(TARGETS param_node DESTINATION lib/${PROJECT_NAME})
install(DIRECTORY launch config maps rviz DESTINATION share/${PROJECT_NAME})
ament_package()编写 param_node.cpp
每秒读取并输出参数;参数回调的句柄保存在成员变量中,保证回调持续有效。数组先复制到局部变量再遍历,避免临时 Parameter 对象销毁后留下悬空引用。启动时加载的覆盖值和运行时更新都检查范围。
nano ~/my_params_com260_ws/src/param_demo_cpp/src/param_node.cpp#include <chrono>
#include <cmath>
#include <memory>
#include <stdexcept>
#include <string>
#include <vector>
#include "rclcpp/rclcpp.hpp"
#include "rcl_interfaces/msg/set_parameters_result.hpp"
using namespace std::chrono_literals;
class ParamDemo : public rclcpp::Node
{
public:
ParamDemo() : Node("param_demo")
{
declare_parameter("robot_name", "burger");
declare_parameter("max_speed", 2.0);
declare_parameter("sensor_list", std::vector<std::string>{"lidar", "camera"});
declare_parameter("mode", "auto");
declare_parameter("enable_debug", false);
const auto initial = validate(get_parameters({"max_speed", "mode"}));
if (!initial.successful) {throw std::invalid_argument(initial.reason);}
callback_ = add_on_set_parameters_callback(
[this](const std::vector<rclcpp::Parameter> & params) {return validate(params);});
timer_ = create_wall_timer(1s, [this]() {
std::string sensors;
const auto sensor_list = get_parameter("sensor_list").as_string_array();
for (const auto & sensor : sensor_list) {
if (!sensors.empty()) {sensors += ", ";}
sensors += sensor;
}
RCLCPP_INFO(get_logger(),
"robot_name=%s | max_speed=%.2f m/s | sensor_list=[%s] | mode=%s | enable_debug=%s",
get_parameter("robot_name").as_string().c_str(), get_parameter("max_speed").as_double(),
sensors.c_str(), get_parameter("mode").as_string().c_str(),
get_parameter("enable_debug").as_bool() ? "true" : "false");
});
}
private:
rcl_interfaces::msg::SetParametersResult validate(const std::vector<rclcpp::Parameter> & params)
{
rcl_interfaces::msg::SetParametersResult result;
result.successful = true;
for (const auto & param : params) {
if (param.get_name() == "max_speed" &&
(param.get_type() != rclcpp::ParameterType::PARAMETER_DOUBLE ||
!std::isfinite(param.as_double()) || param.as_double() < 0.0 || param.as_double() > 10.0))
{
result.successful = false;
result.reason = "max_speed 必须是 [0.0, 10.0] 范围内的有限浮点数";
}
if (param.get_name() == "mode" &&
(param.get_type() != rclcpp::ParameterType::PARAMETER_STRING ||
(param.as_string() != "auto" && param.as_string() != "manual" && param.as_string() != "hybrid")))
{
result.successful = false;
result.reason = "mode 必须是 auto、manual 或 hybrid";
}
if (!result.successful) {break;}
}
return result;
}
OnSetParametersCallbackHandle::SharedPtr callback_;
rclcpp::TimerBase::SharedPtr timer_;
};
int main(int argc, char ** argv)
{
rclcpp::init(argc, argv);
int status = 0;
try {rclcpp::spin(std::make_shared<ParamDemo>());}
catch (const std::exception & error) {
RCLCPP_ERROR(rclcpp::get_logger("param_demo"), "%s", error.what());
status = 1;
}
rclcpp::shutdown();
return status;
}编译功能包
cd ~/my_params_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --packages-select param_demo_cpp --symlink-install
source install/setup.bash
运行参数节点
终端 1
source ~/.config/ros2-course-com260/env.bash
source ~/my_params_com260_ws/install/setup.bash
ros2 run param_demo_cpp param_node
终端 2
source ~/.config/ros2-course-com260/env.bash
source ~/my_params_com260_ws/install/setup.bash
检查节点
ros2 node list列出全部参数
ros2 param list /param_demo读取字符串参数
ros2 param get /param_demo robot_name读取浮点参数
ros2 param get /param_demo max_speed读取字符串数组
ros2 param get /param_demo sensor_list查看参数说明和类型
ros2 param describe /param_demo max_speed
ros2 param describe /param_demo sensor_list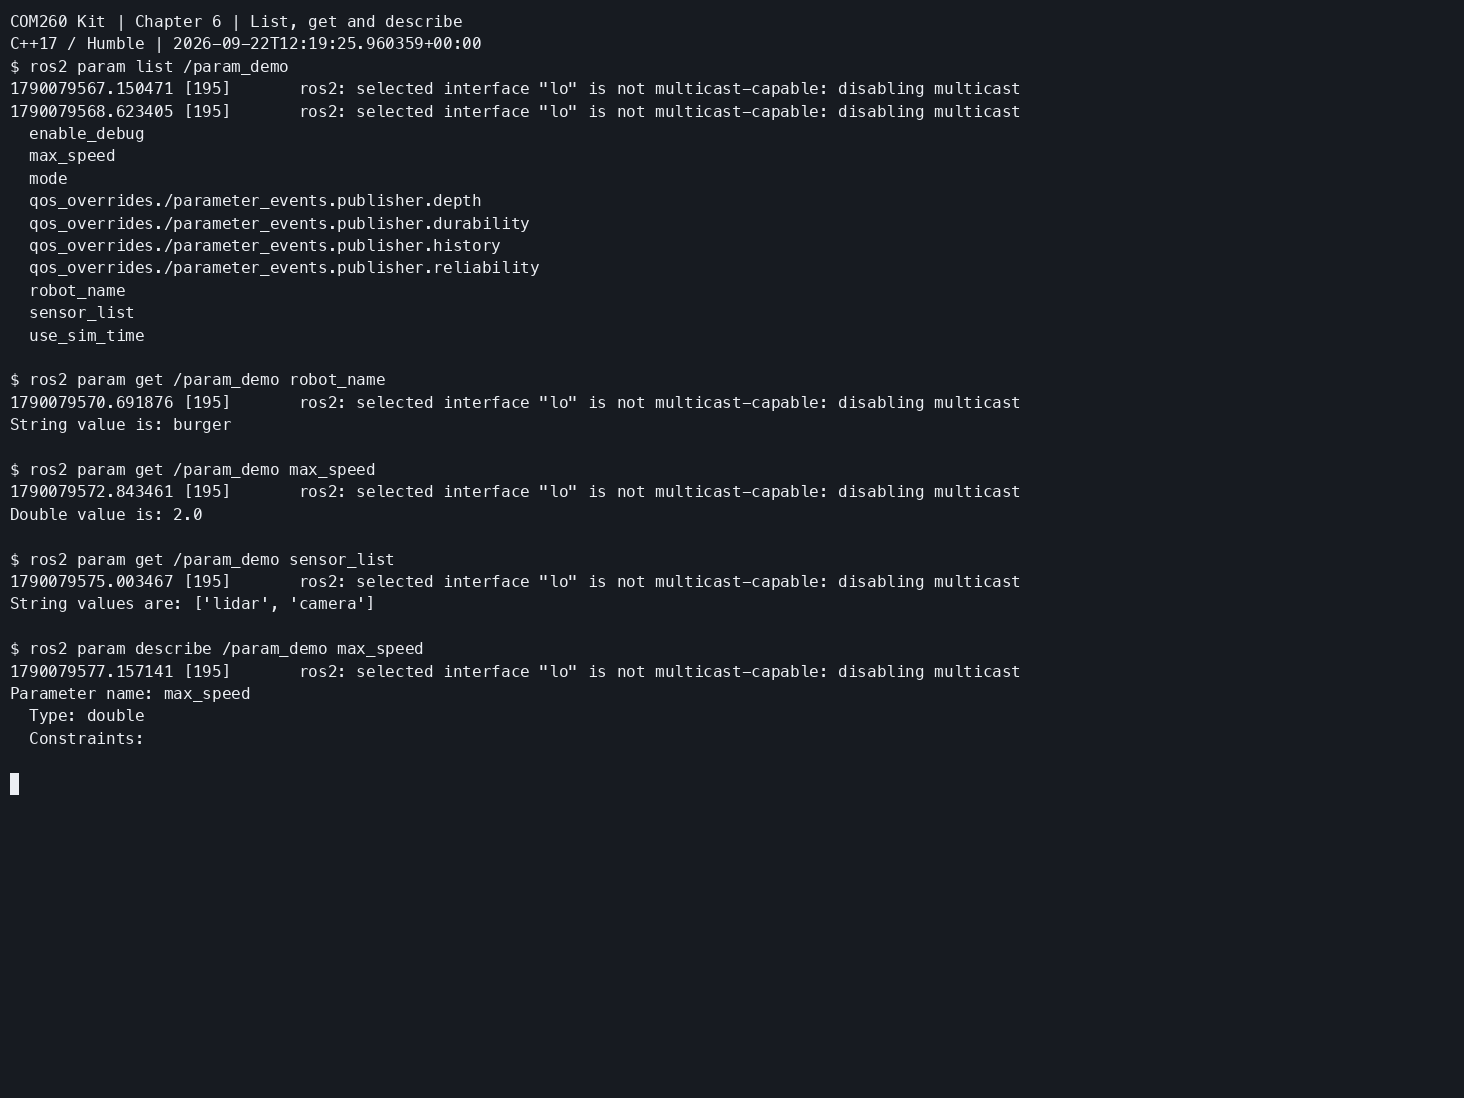
动态修改参数
修改机器人名称
ros2 param set /param_demo robot_name burger_lab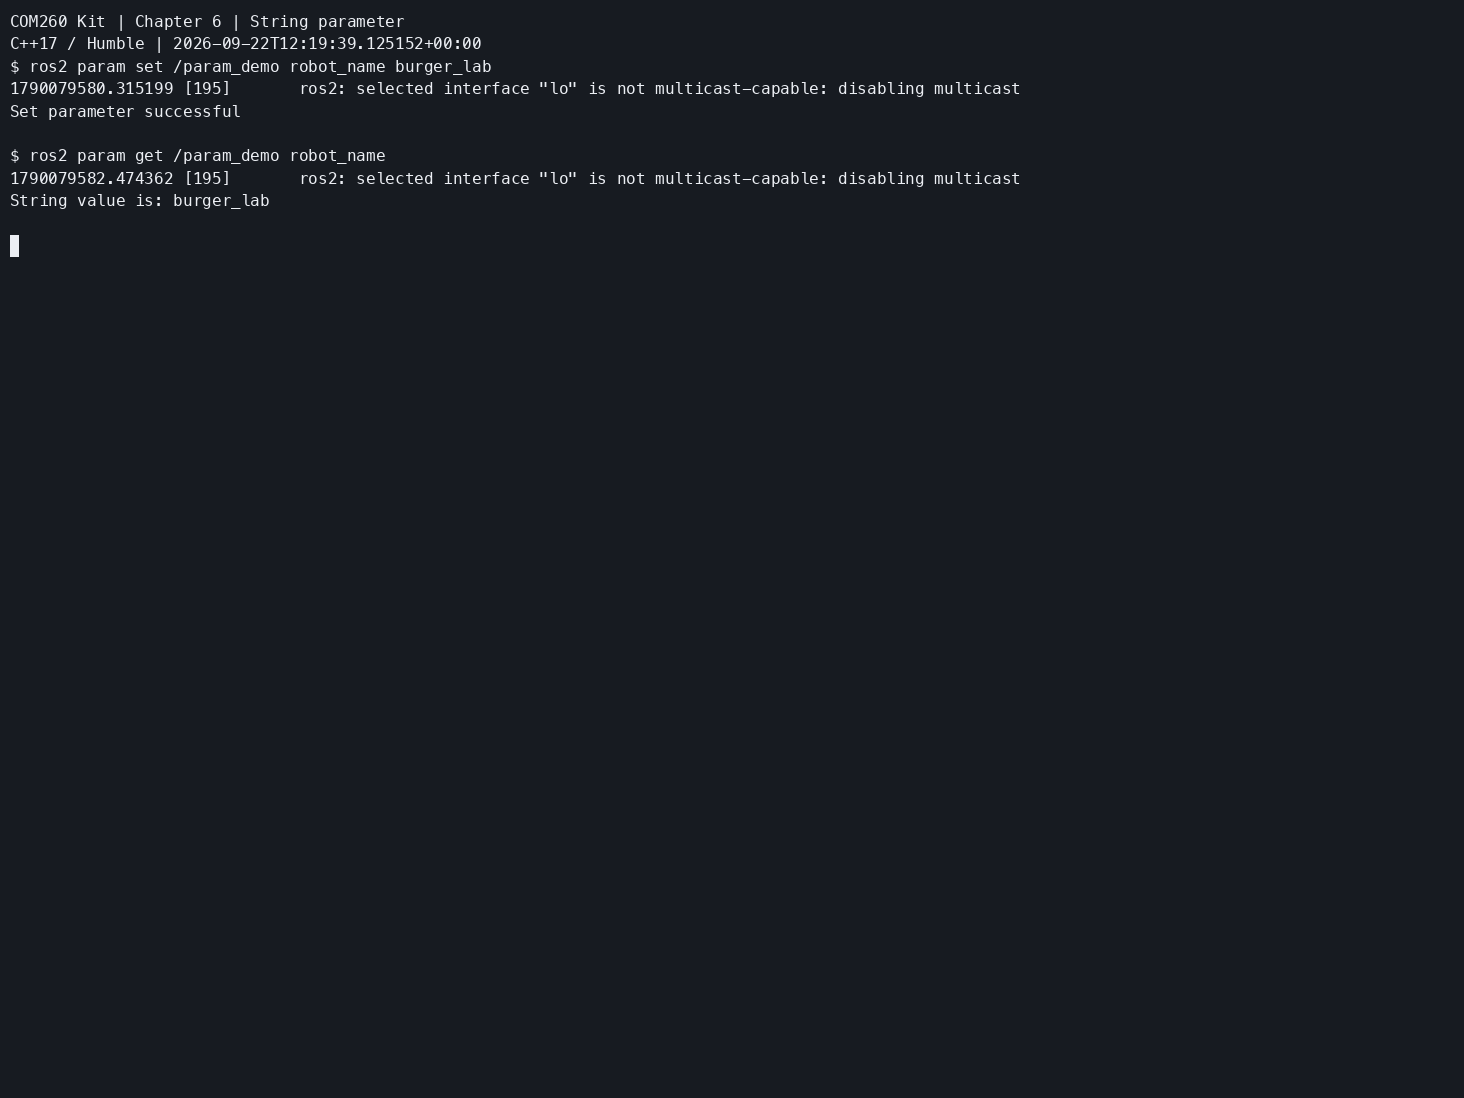
修改最大速度
ros2 param set /param_demo max_speed 4.5ros2 param get /param_demo max_speed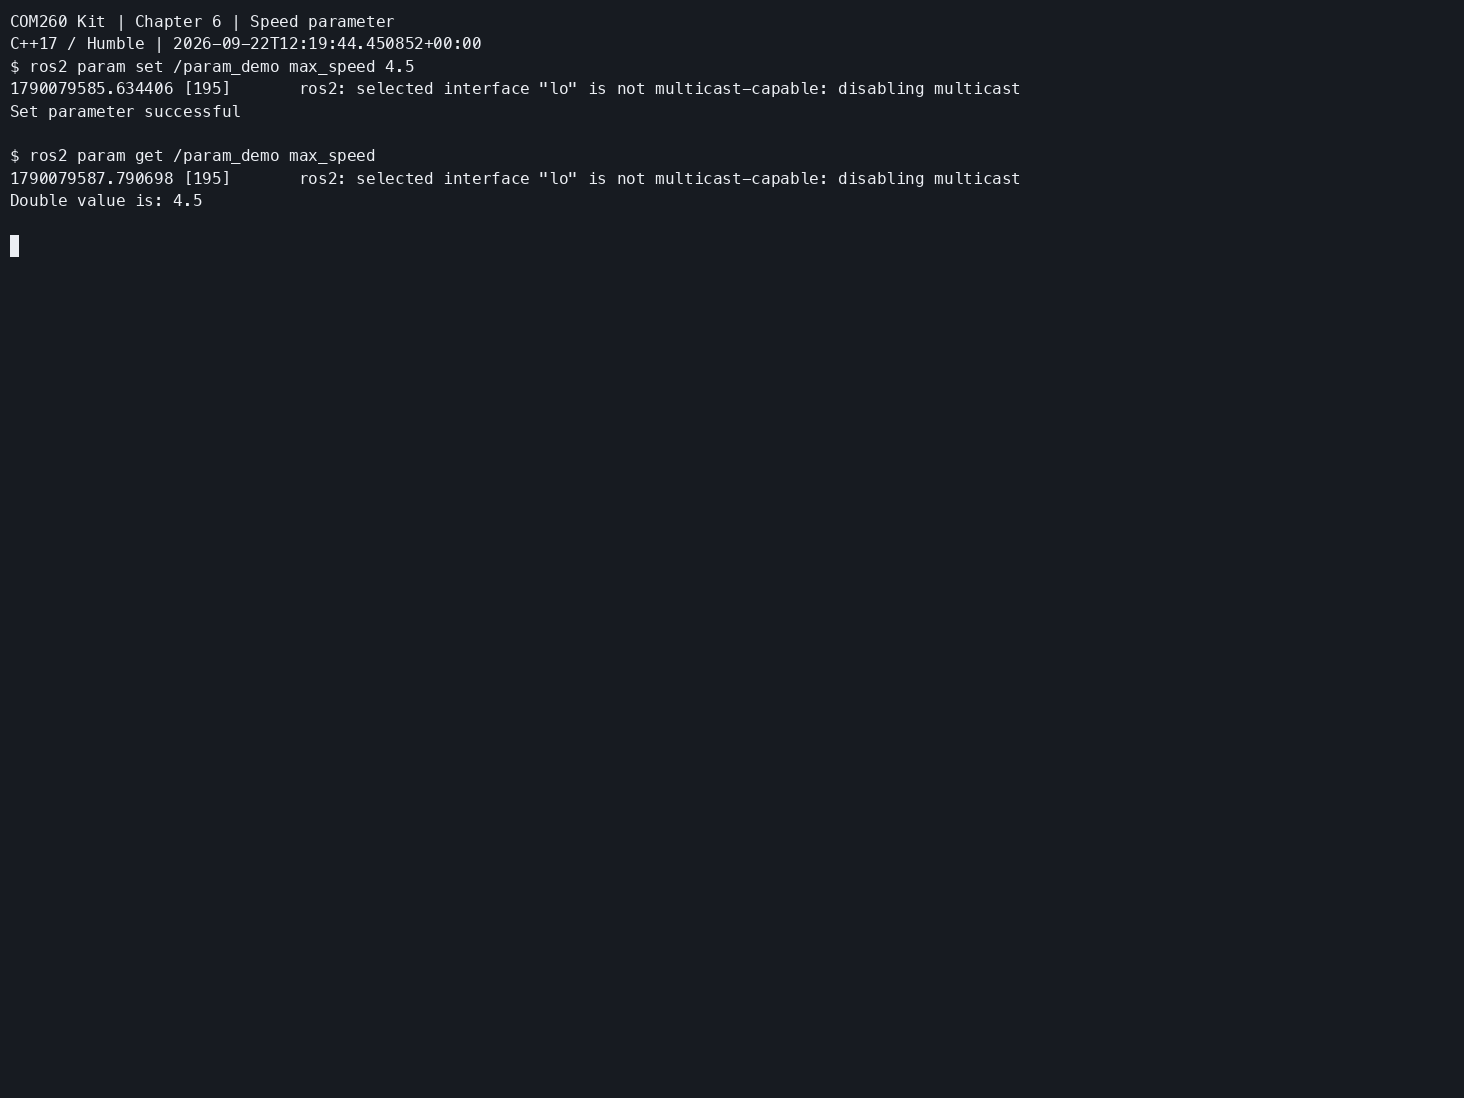
修改传感器数组
ros2 param set /param_demo sensor_list "['lidar', 'camera', 'imu']"ros2 param get /param_demo sensor_list修改布尔参数
ros2 param set /param_demo enable_debug true关闭调试:
ros2 param set /param_demo enable_debug false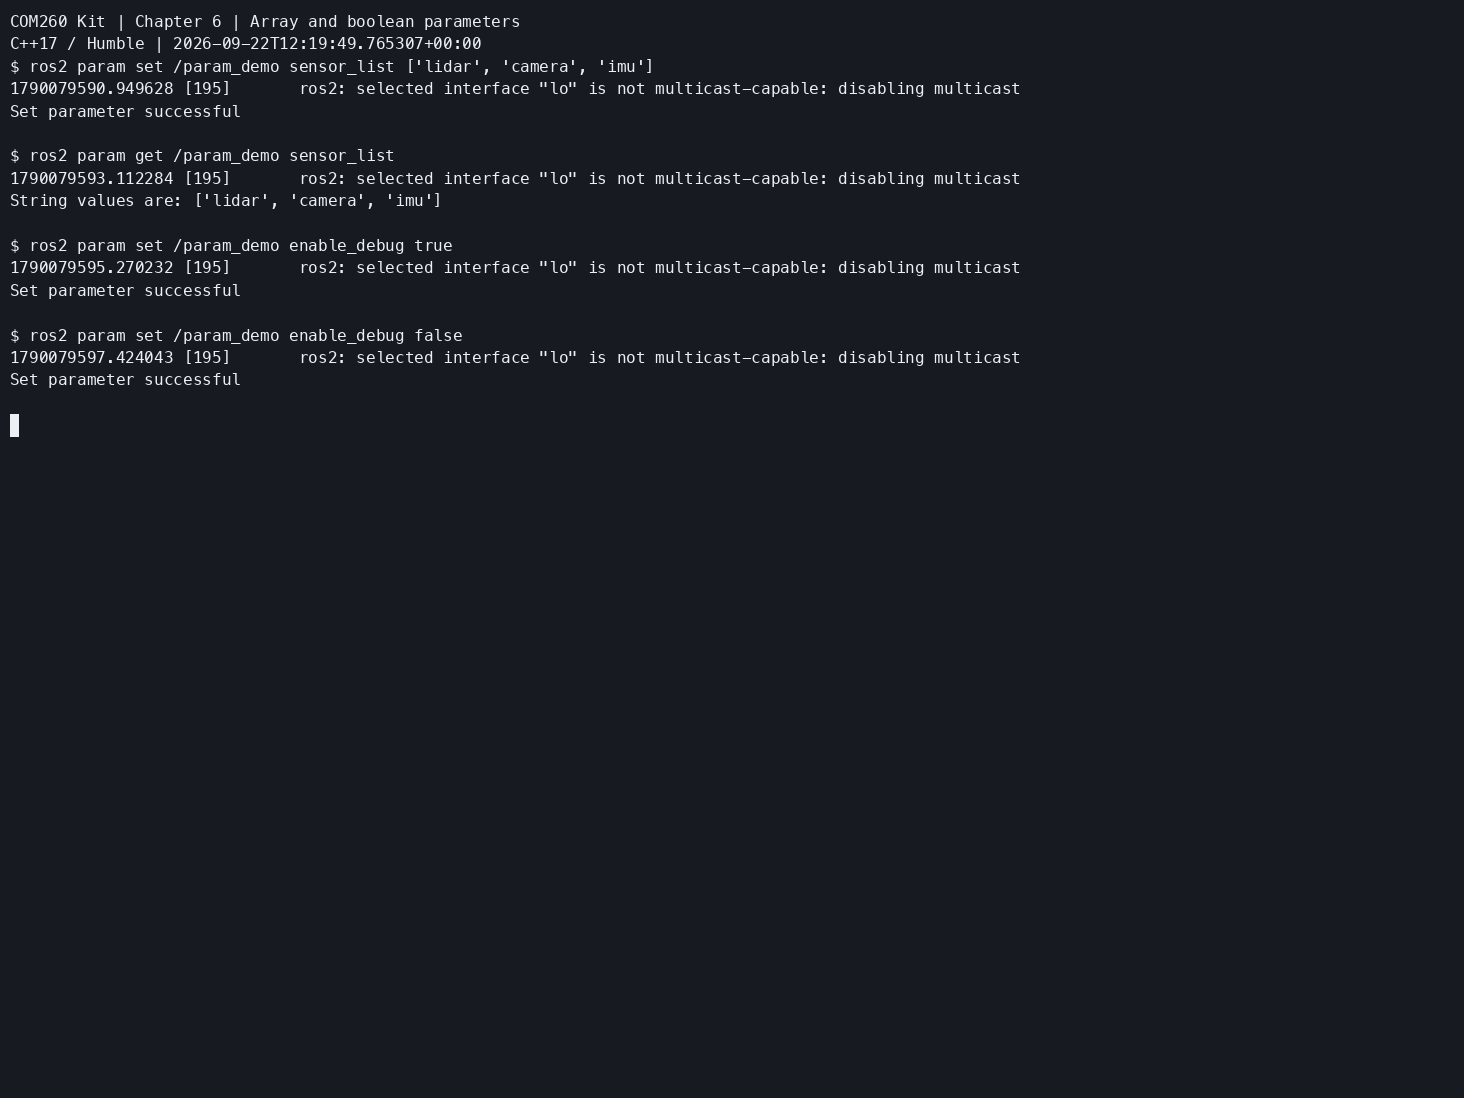
导出当前参数
ros2 param dump /param_demo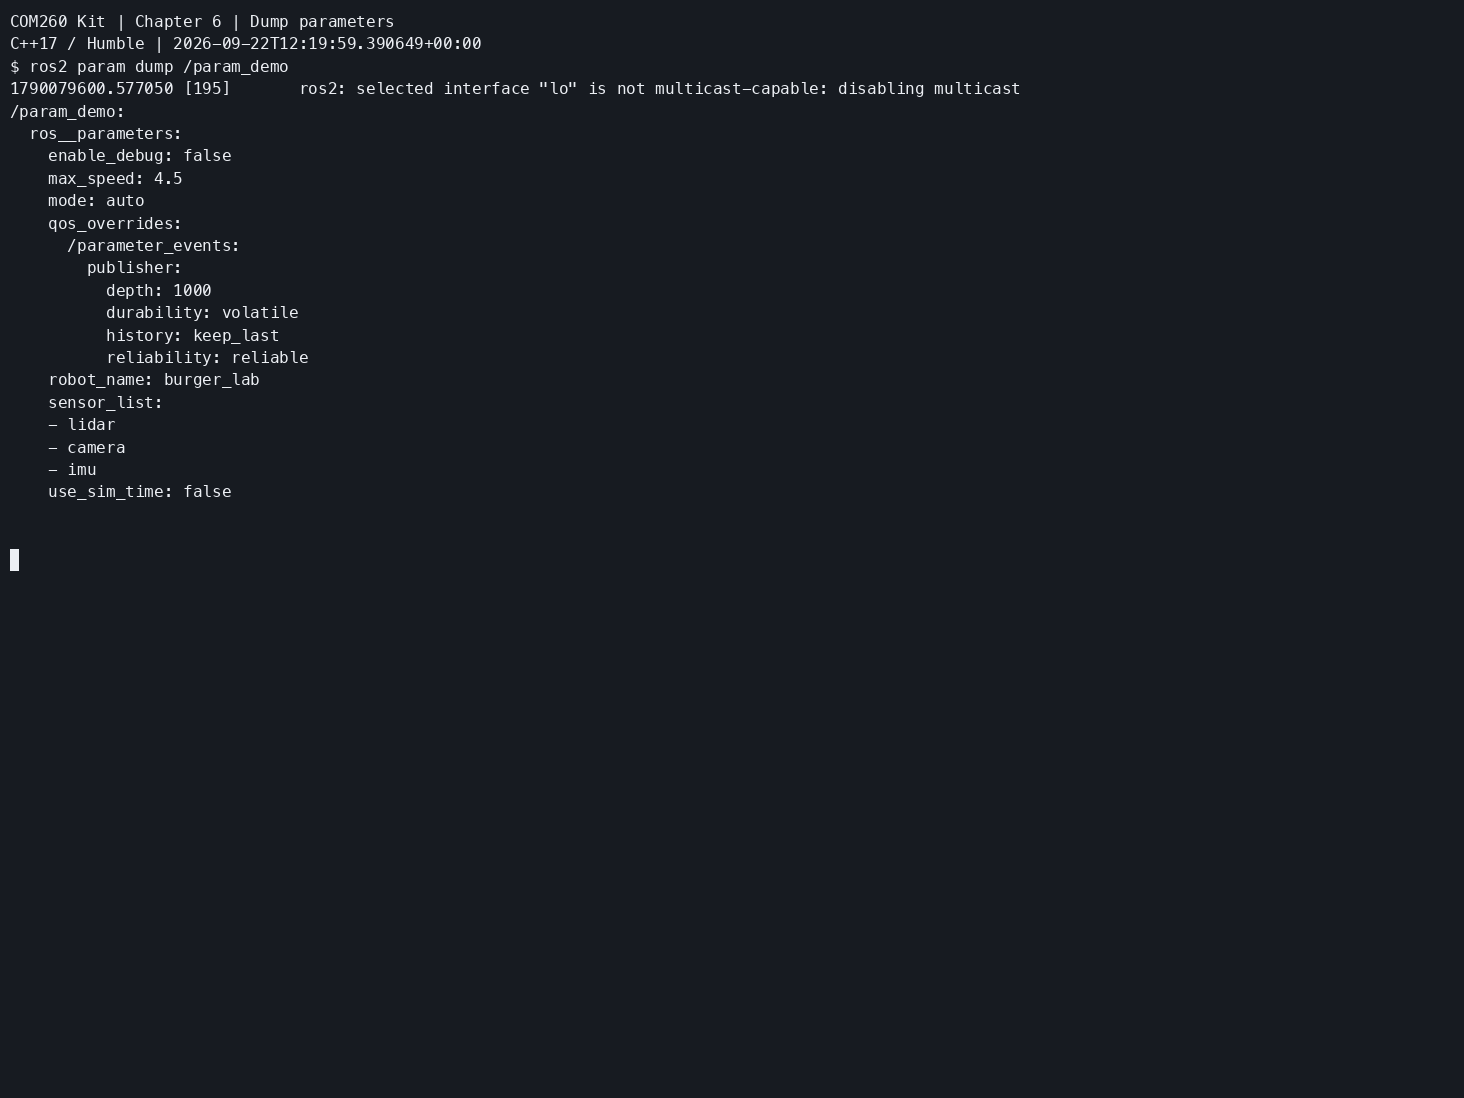
练习 3.2:参数回调验证(约 30 分钟)
实现 add_on_set_parameters_callback:验证 max_speed 范围 [0.0, 10.0] 和 mode 值 {"auto","manual","hybrid"}。
callback_ = add_on_set_parameters_callback(
  [this](const std::vector<rclcpp::Parameter> & params) {return validate(params);});
validate() 在参数写入前返回 rcl_interfaces::msg::SetParametersResult。前一练习完整代码已经实现本节要求;max_speed 必须为有限浮点数并落在 [0.0, 10.0],mode 只能为 auto、manual、hybrid。回调拒绝时旧值保持不变。Humble 的 ros2 param set 可能打印失败信息但退出码仍为 0,因此同时检查响应文字和随后 get 的值。
终端 1
source ~/.config/ros2-course-com260/env.bash
source ~/my_params_com260_ws/install/setup.bash
ros2 run param_demo_cpp param_node
终端 2
source ~/.config/ros2-course-com260/env.bash
source ~/my_params_com260_ws/install/setup.bash
测试 max_speed
设置合法值
ros2 param set /param_demo max_speed 8.0ros2 param get /param_demo max_speed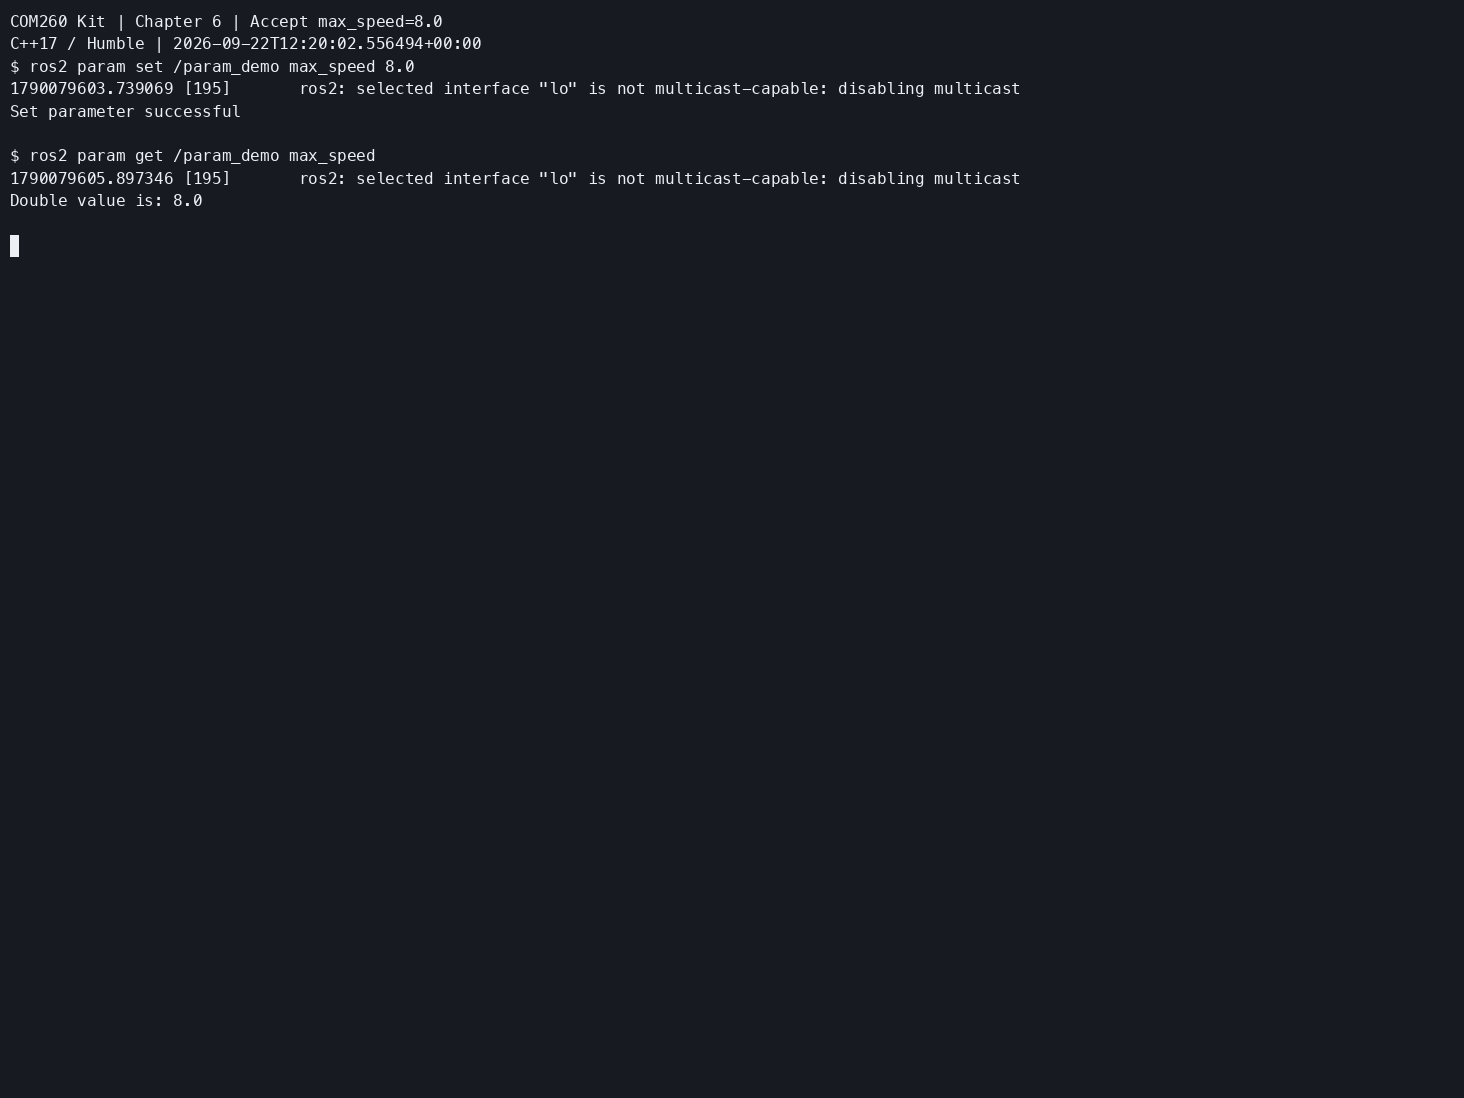
测试小于下限的值
ros2 param set /param_demo max_speed -1.0ros2 param get /param_demo max_speed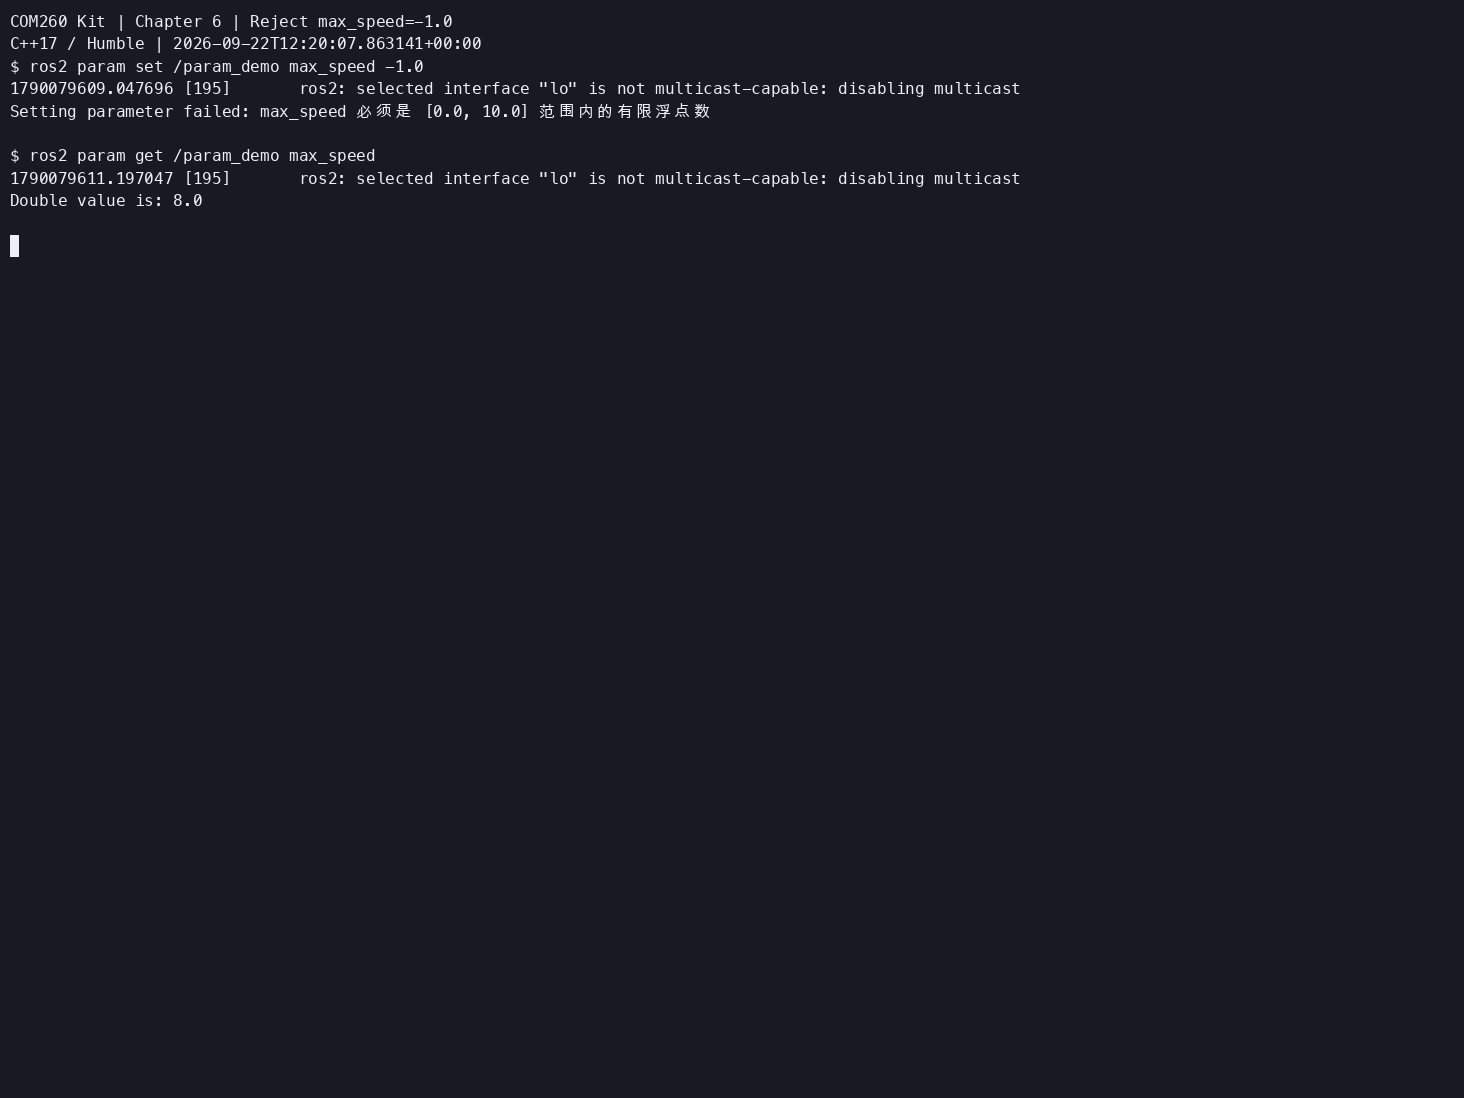
测试大于上限的值
ros2 param set /param_demo max_speed 15.0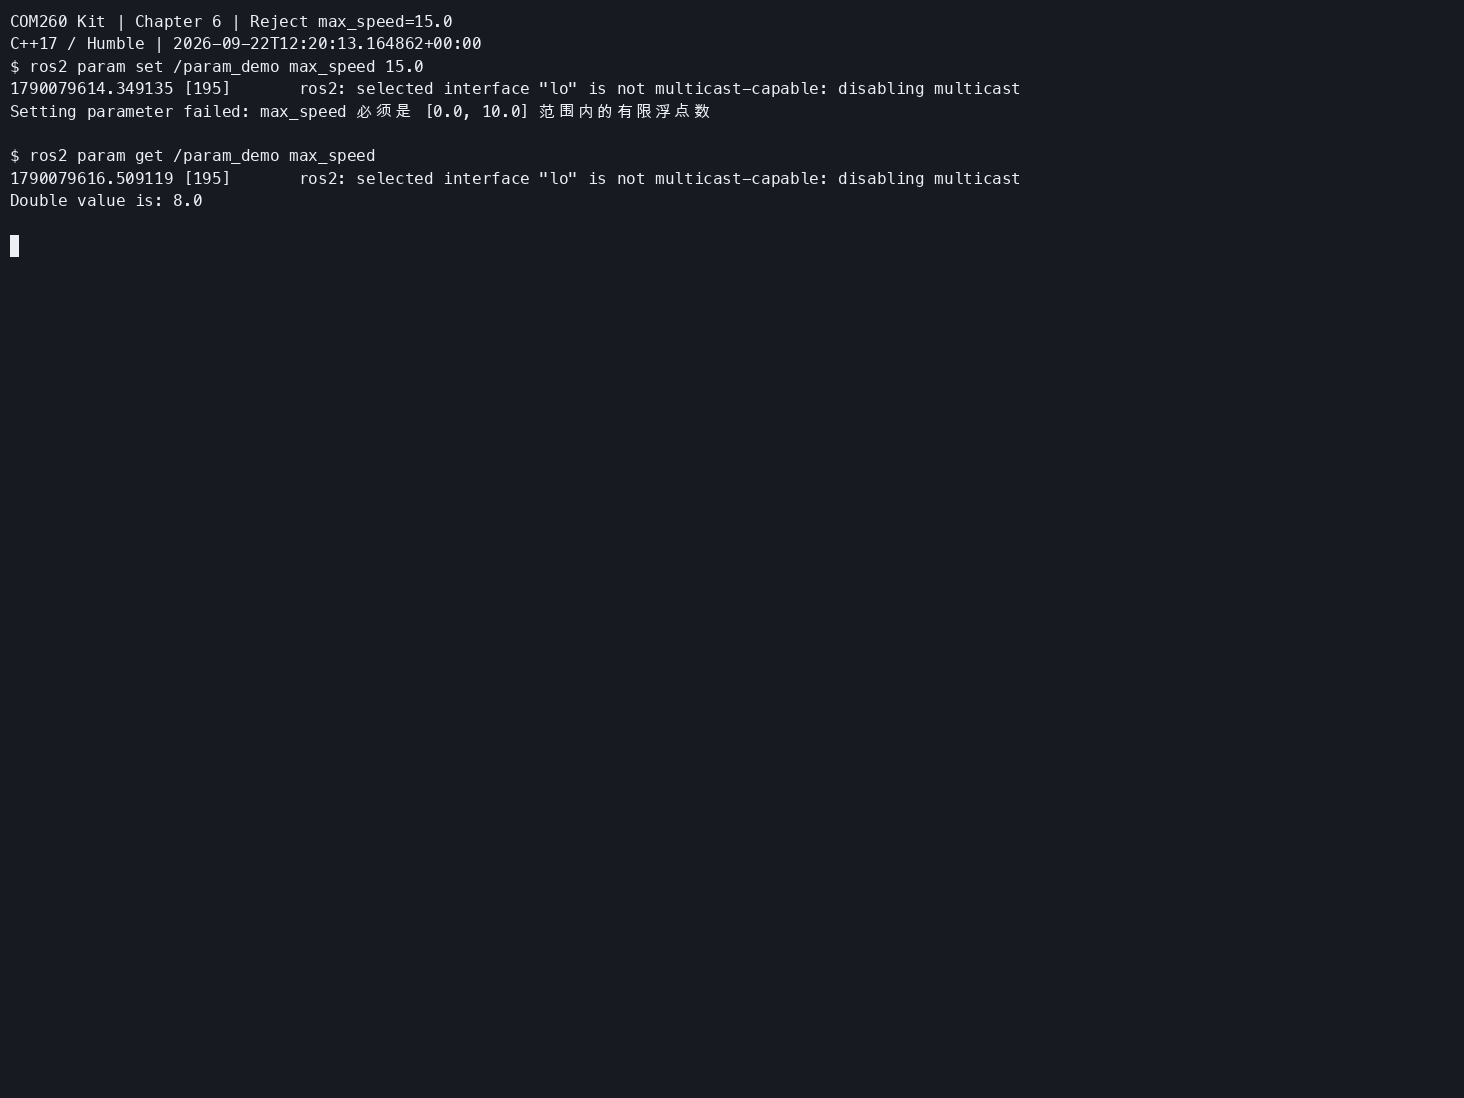
测试边界值
ros2 param set /param_demo max_speed 0.0
ros2 param set /param_demo max_speed 10.0
ros2 param set /param_demo max_speed 10.1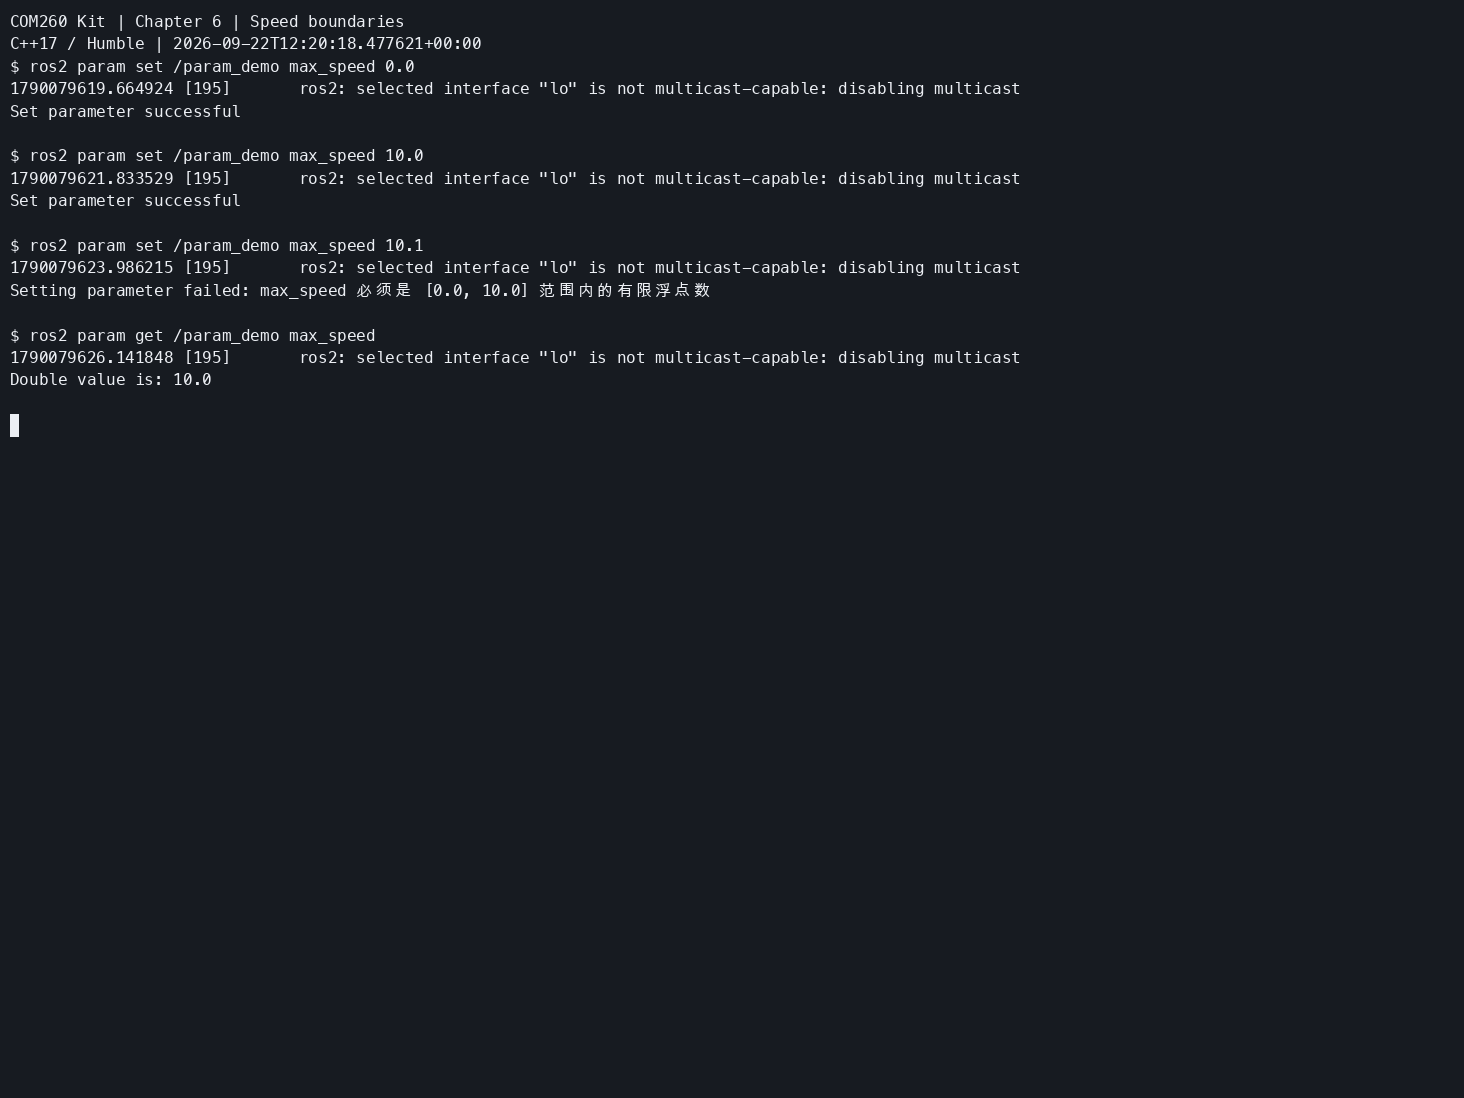
17. 测试 mode
测试三个合法模式
ros2 param set /param_demo mode auto
ros2 param set /param_demo mode manual
ros2 param set /param_demo mode hybrid
测试非法模式
ros2 param set /param_demo mode sport
ros2 param get /param_demo mode
ros2 param set /param_demo mode AUTO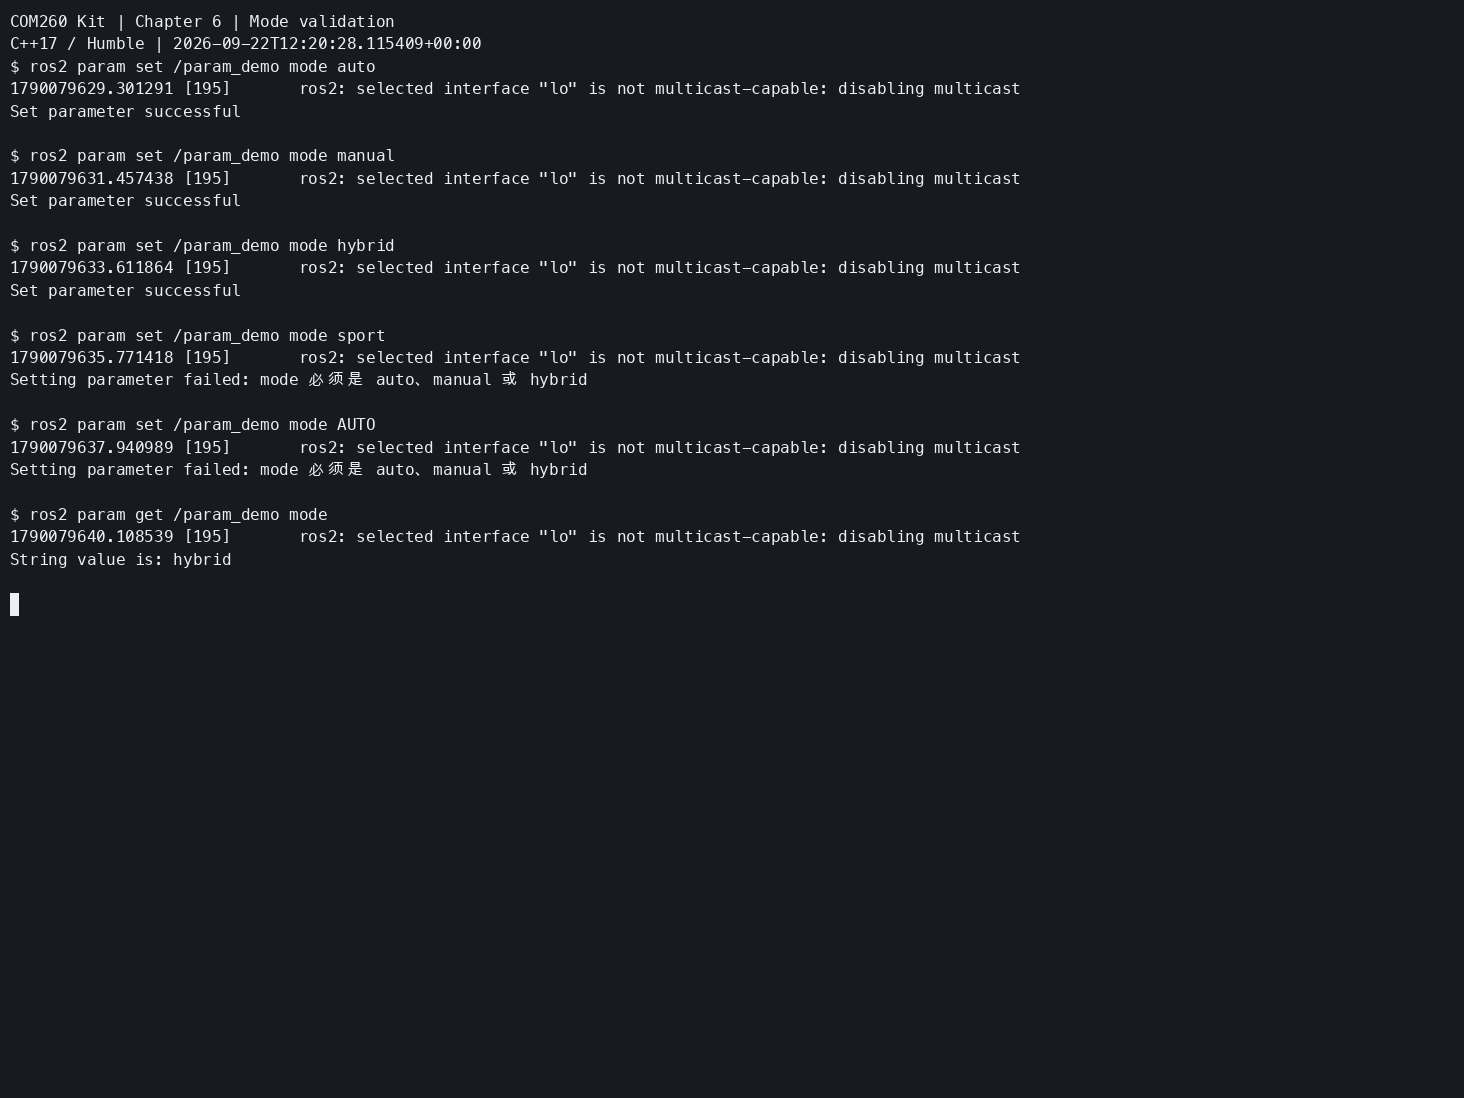
YAML 参数文件实验
创建 params.yaml
文件路径:
~/my_params_com260_ws/src/param_demo_cpp/config/params.yaml完整内容:
/param_demo:
  ros__parameters:
    robot_name: 'burger'
    max_speed: 3.5
    sensor_list: ['lidar', 'camera', 'imu']
    mode: 'hybrid'
    enable_debug: true
通过命令行加载 YAML
先停止之前运行的 /param_demo 节点,避免出现同名节点
终端 1 中执行:
source ~/.config/ros2-course-com260/env.bash
source ~/my_params_com260_ws/install/setup.bash
ros2 run param_demo_cpp param_node --ros-args \
  --params-file ~/my_params_com260_ws/src/param_demo_cpp/config/params.yaml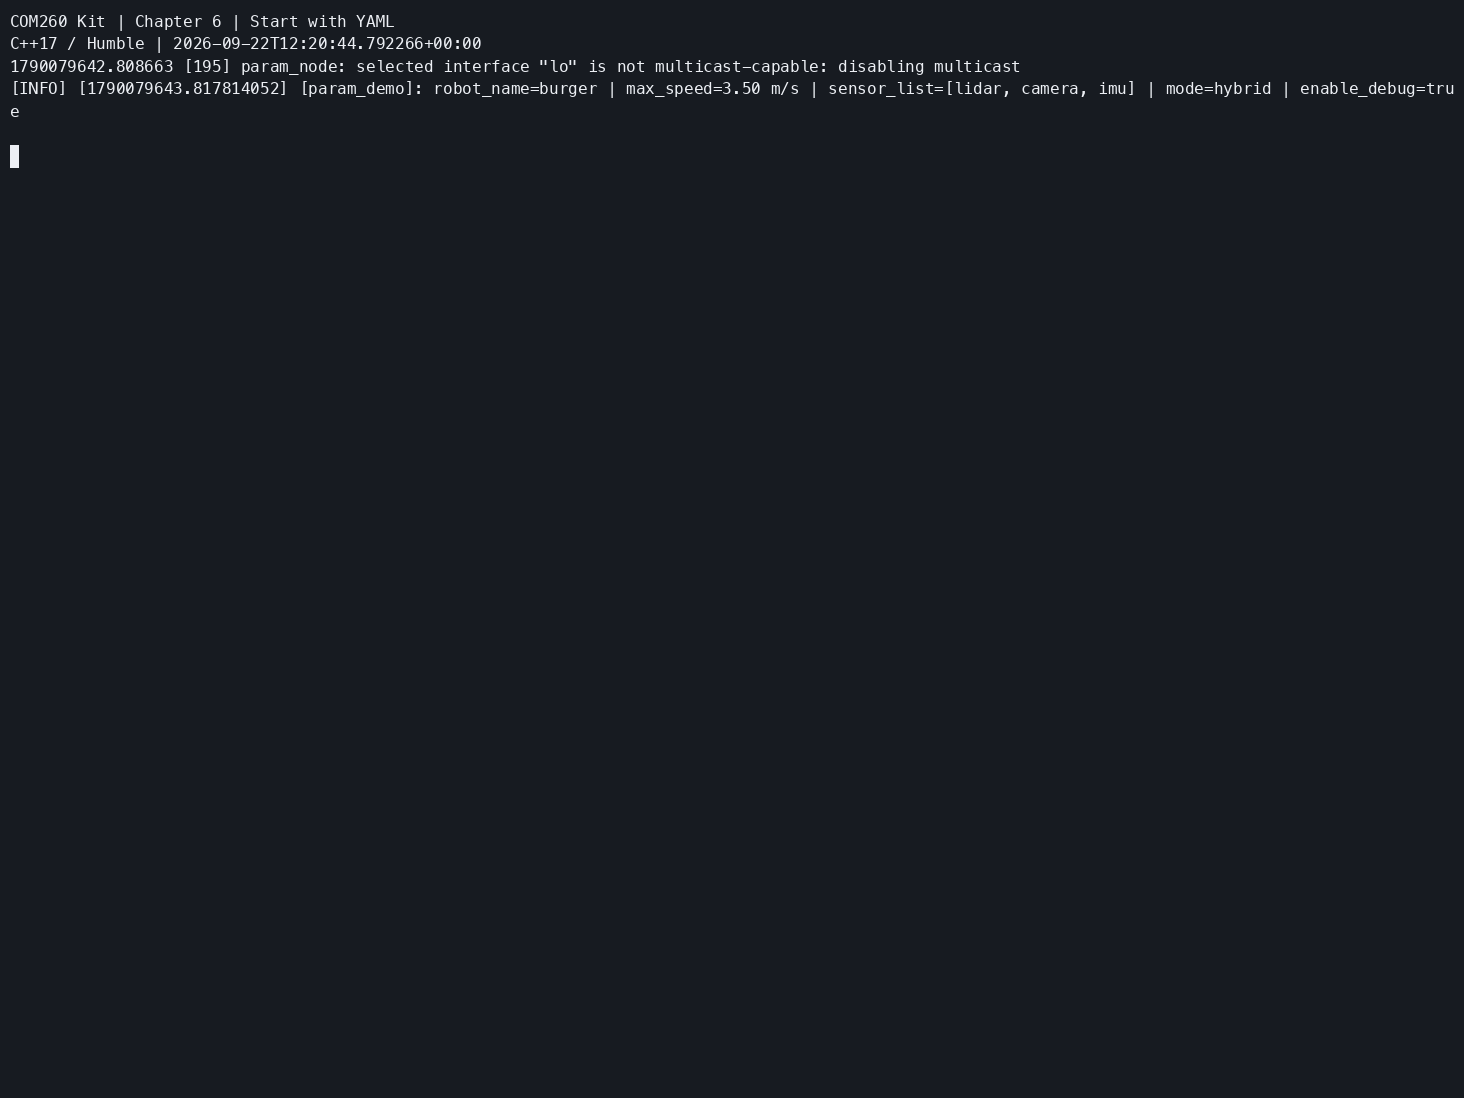
启动后应读取到 robot_name=burger、max_speed=3.5、三个传感器、mode=hybrid、enable_debug=true。YAML 顶层使用 /param_demo,同时匹配 Humble 的启动加载和 ros2 param load /param_demo。
向运行中的节点加载 YAML
保持节点运行,终端 2 执行:
ros2 param load /param_demo \
  ~/my_params_com260_ws/src/param_demo_cpp/config/params.yaml
ros2 param get /param_demo robot_name
ros2 param get /param_demo max_speed
ros2 param get /param_demo sensor_list
ros2 param get /param_demo mode
ros2 param get /param_demo enable_debug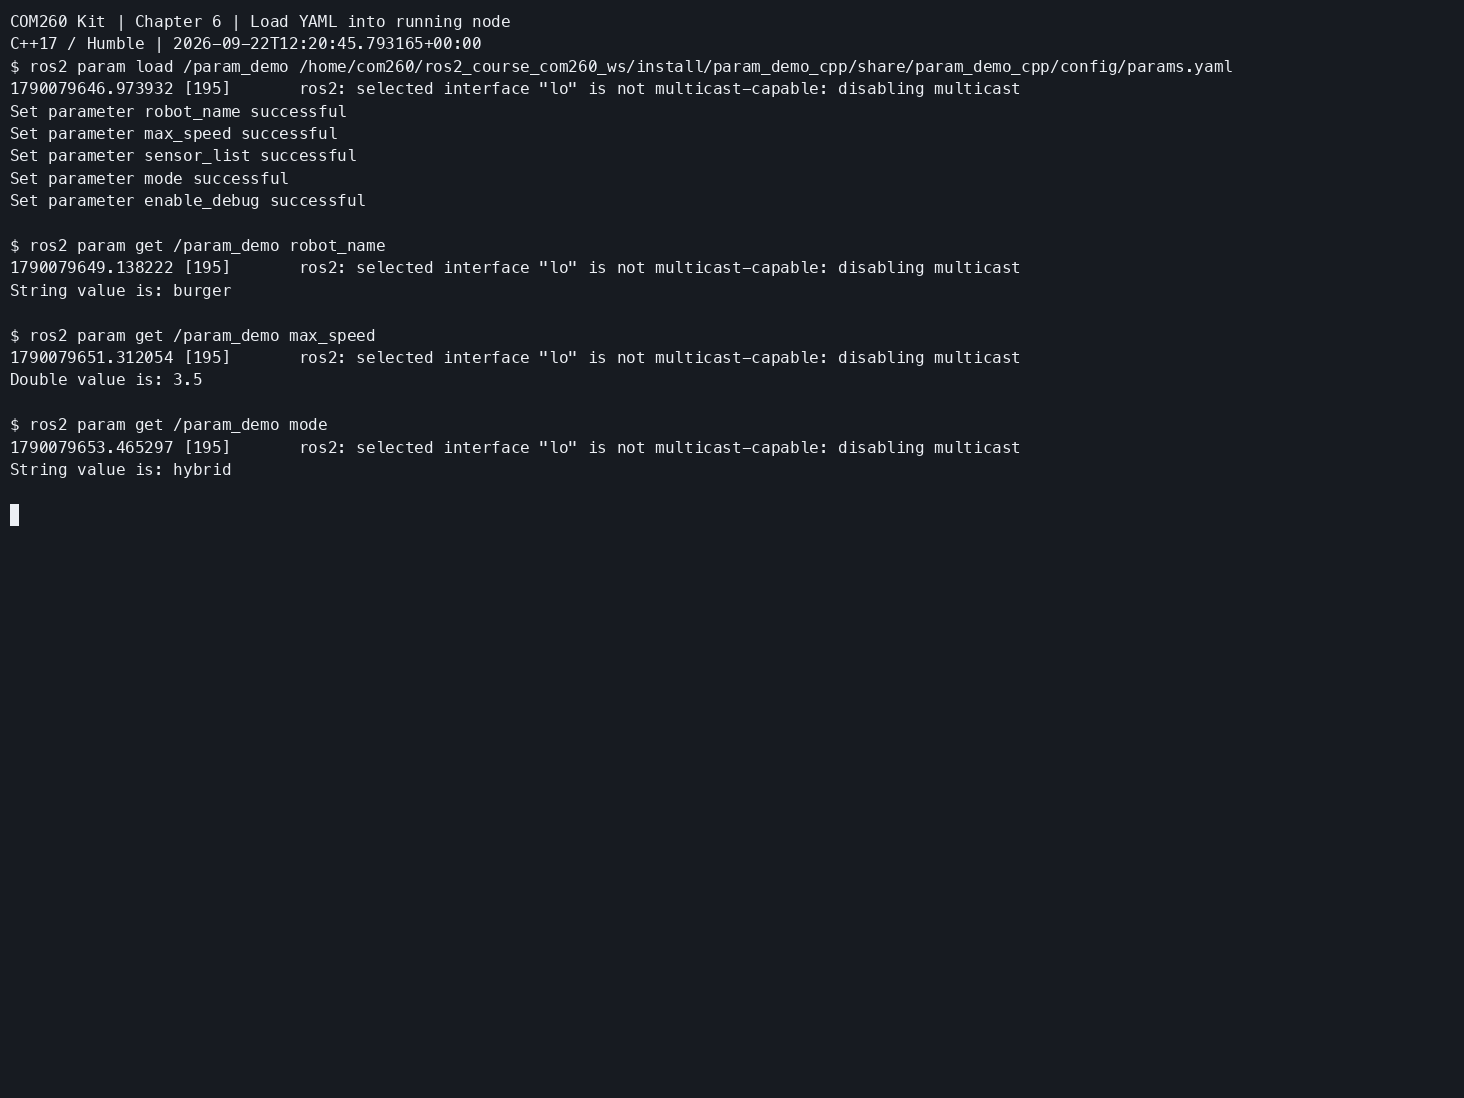
练习 3.3:Launch 文件实战(约 30 分钟)
- 编写 Python Launch 文件,同时启动 talker + listener
- 添加
use_rviz启动参数控制 RViz 是否启动 - 组合仿真 Launch:IncludeLaunchDescription 引用 Burger 仿真 + 自主导航节点
Python Launch 用于组织进程,课程节点仍为 C++。本节 GUI 与 Nav2 在 x86 运行,官方 demo_nodes_cpp 提供 talker/listener。x86 课程副本中的本章包与 COM260 参数练习工作区分开构建。
启动 talker、listener 和 RViz
【x86】在课程副本编写 launch/demo.launch.py:
nano ~/ROS2_RISCV_COM260/src_k3_com260_kit/param_demo_cpp/launch/demo.launch.py#!/usr/bin/env python3
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument
from launch.conditions import IfCondition
from launch.substitutions import LaunchConfiguration
from launch_ros.actions import Node
def generate_launch_description():
use_rviz = LaunchConfiguration('use_rviz')
return LaunchDescription([
DeclareLaunchArgument(
'use_rviz',
default_value='false',
description='是否启动 RViz2',
),
Node(
package='demo_nodes_cpp',
executable='talker',
name='my_talker',
output='screen',
),
Node(
package='demo_nodes_cpp',
executable='listener',
name='my_listener',
output='screen',
),
Node(
package='rviz2',
executable='rviz2',
name='rviz2',
output='screen',
condition=IfCondition(use_rviz),
),
])使用 Launch 加载 params.yaml
【COM260】在本章练习包编写此文件,重新构建后可在板端直接运行,不依赖 GUI。
nano ~/my_params_com260_ws/src/param_demo_cpp/launch/param_with_yaml.launch.py#!/usr/bin/env python3
import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument
from launch.substitutions import LaunchConfiguration
from launch_ros.actions import Node
def generate_launch_description():
default_params_file = os.path.join(
get_package_share_directory('param_demo_cpp'),
'config',
'params.yaml',
)
params_file = LaunchConfiguration('params_file')
return LaunchDescription([
DeclareLaunchArgument(
'params_file',
default_value=default_params_file,
description='param_demo 节点使用的 YAML 参数文件',
),
Node(
package='param_demo_cpp',
executable='param_node',
name='param_demo',
output='screen',
parameters=[params_file],
),
])编写组合仿真与导航 Launch
【x86】编写以下文件。它包含已有 Burger 仿真入口和 Humble 官方 Nav2 bringup;官方 C++ lifecycle manager 负责配置与激活 Nav2 节点。地图沿用原课程 Software_Museum,Nav2 配置采用本章镜像实际安装的 Humble 示例,并匹配 base_link 与初始位姿,不能混用 Jazzy 插件配置。
nano ~/ROS2_RISCV_COM260/src_k3_com260_kit/param_demo_cpp/launch/combined_sim_nav.launch.py"""Compose Burger simulation and the Humble Nav2 lifecycle nodes on x86."""
import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument, IncludeLaunchDescription
from launch.conditions import IfCondition
from launch.launch_description_sources import PythonLaunchDescriptionSource
from launch.substitutions import LaunchConfiguration, PythonExpression
from launch_ros.actions import Node
def generate_launch_description():
share = get_package_share_directory('param_demo_cpp')
sim = get_package_share_directory('robot_sim_demo')
nav2 = get_package_share_directory('nav2_bringup')
use_rviz = LaunchConfiguration('use_rviz')
use_gazebo = LaunchConfiguration('use_gazebo')
gz_headless = LaunchConfiguration('gz_headless')
use_sim_time = LaunchConfiguration('use_sim_time')
return LaunchDescription([
DeclareLaunchArgument('use_rviz', default_value='true'),
DeclareLaunchArgument('use_gazebo', default_value='true'),
DeclareLaunchArgument('gz_headless', default_value='false'),
DeclareLaunchArgument('use_sim_time', default_value='true'),
DeclareLaunchArgument('gz_partition', default_value='com260_ch06'),
IncludeLaunchDescription(
PythonLaunchDescriptionSource(os.path.join(sim, 'launch', 'gazebo2.launch.py')),
condition=IfCondition(use_gazebo),
launch_arguments={
'gui': PythonExpression(["'false' if '", gz_headless, "' == 'true' else 'true'"]),
'rviz': 'false', 'drive': 'false', 'use_sim_time': use_sim_time,
'gz_partition': LaunchConfiguration('gz_partition'),
}.items(),
),
IncludeLaunchDescription(
PythonLaunchDescriptionSource(os.path.join(nav2, 'launch', 'bringup_launch.py')),
launch_arguments={
'map': os.path.join(share, 'maps', 'Software_Museum.yaml'),
'params_file': os.path.join(share, 'config', 'nav2_params.yaml'),
'use_sim_time': use_sim_time, 'autostart': 'true',
'use_composition': 'False',
}.items(),
),
Node(package='rviz2', executable='rviz2', name='navigation_rviz',
condition=IfCondition(use_rviz), output='screen',
arguments=['-d', os.path.join(share, 'rviz', 'navigation.rviz')],
parameters=[{'use_sim_time': use_sim_time}]),
])重新编译 Launch 文件
【COM260】安装刚写入的 YAML Launch:
cd ~/my_params_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --base-paths src/param_demo_cpp --packages-select param_demo_cpp --symlink-install
source install/setup.bash
【x86】安装 GUI 与组合 Launch:
cd ~/ROS2_RISCV_COM260
CH06=course_support/k3_com260_kit/scripts/x86-ch06.bash
bash "$CH06" build
测试 talker 和 listener
【x86】先停止上一轮仿真,再开始默认不启用 RViz 的 Launch:
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch06-demo
bash "$CH06" start "$RUN_ID" demo.launch.py
bash "$CH06" exec "$RUN_ID" ros2 node list
bash "$CH06" exec "$RUN_ID" ros2 topic list
应看到 /my_talker、/my_listener。使用容器日志观察 Publishing 和 I heard:
podman logs --tail 20 "ros2-com260-$RUN_ID"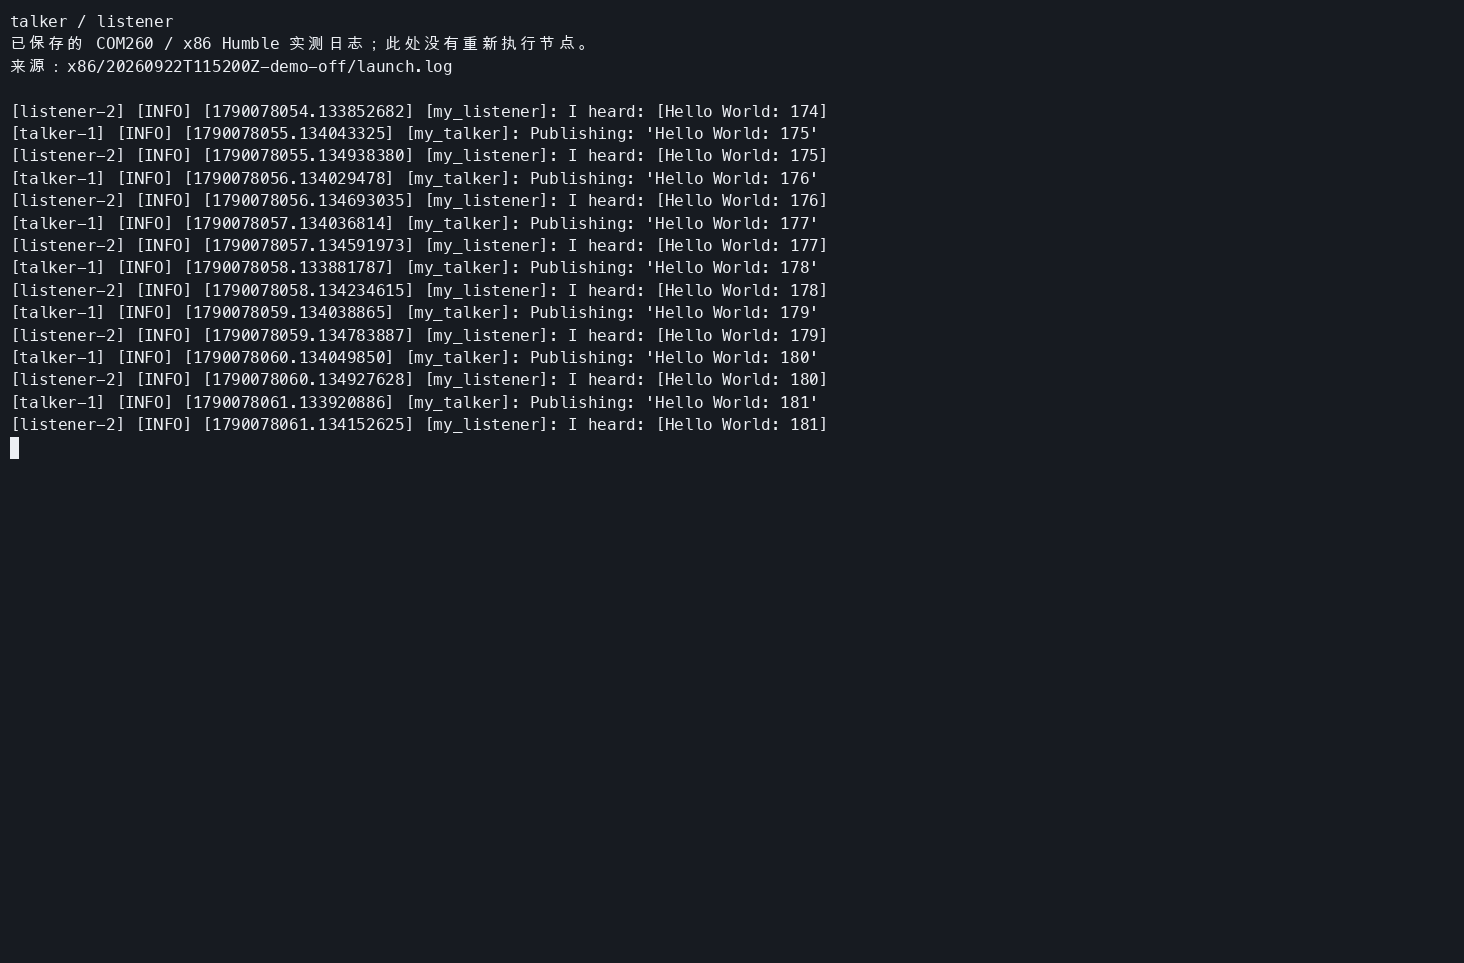
bash "$CH06" exec "$RUN_ID" ros2 topic echo /chatter std_msgs/msg/String --once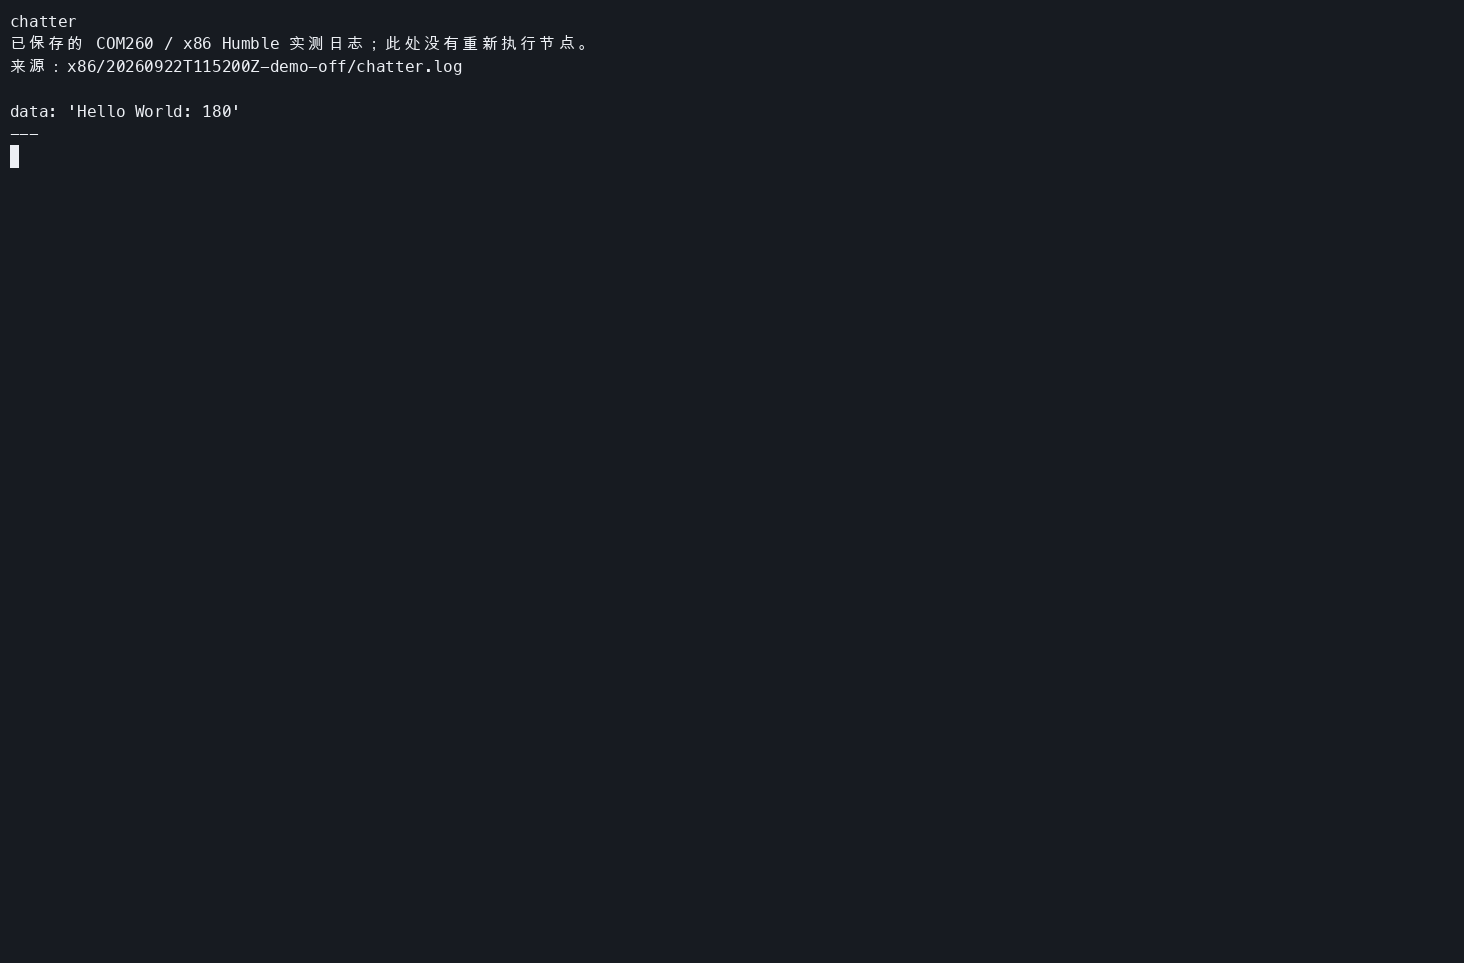
测试 use_rviz 条件启动
不启动 RViz
bash "$CH06" stop "$RUN_ID"
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch06-rviz-off
bash "$CH06" start "$RUN_ID" demo.launch.py use_rviz:=false
bash "$CH06" exec "$RUN_ID" ros2 node list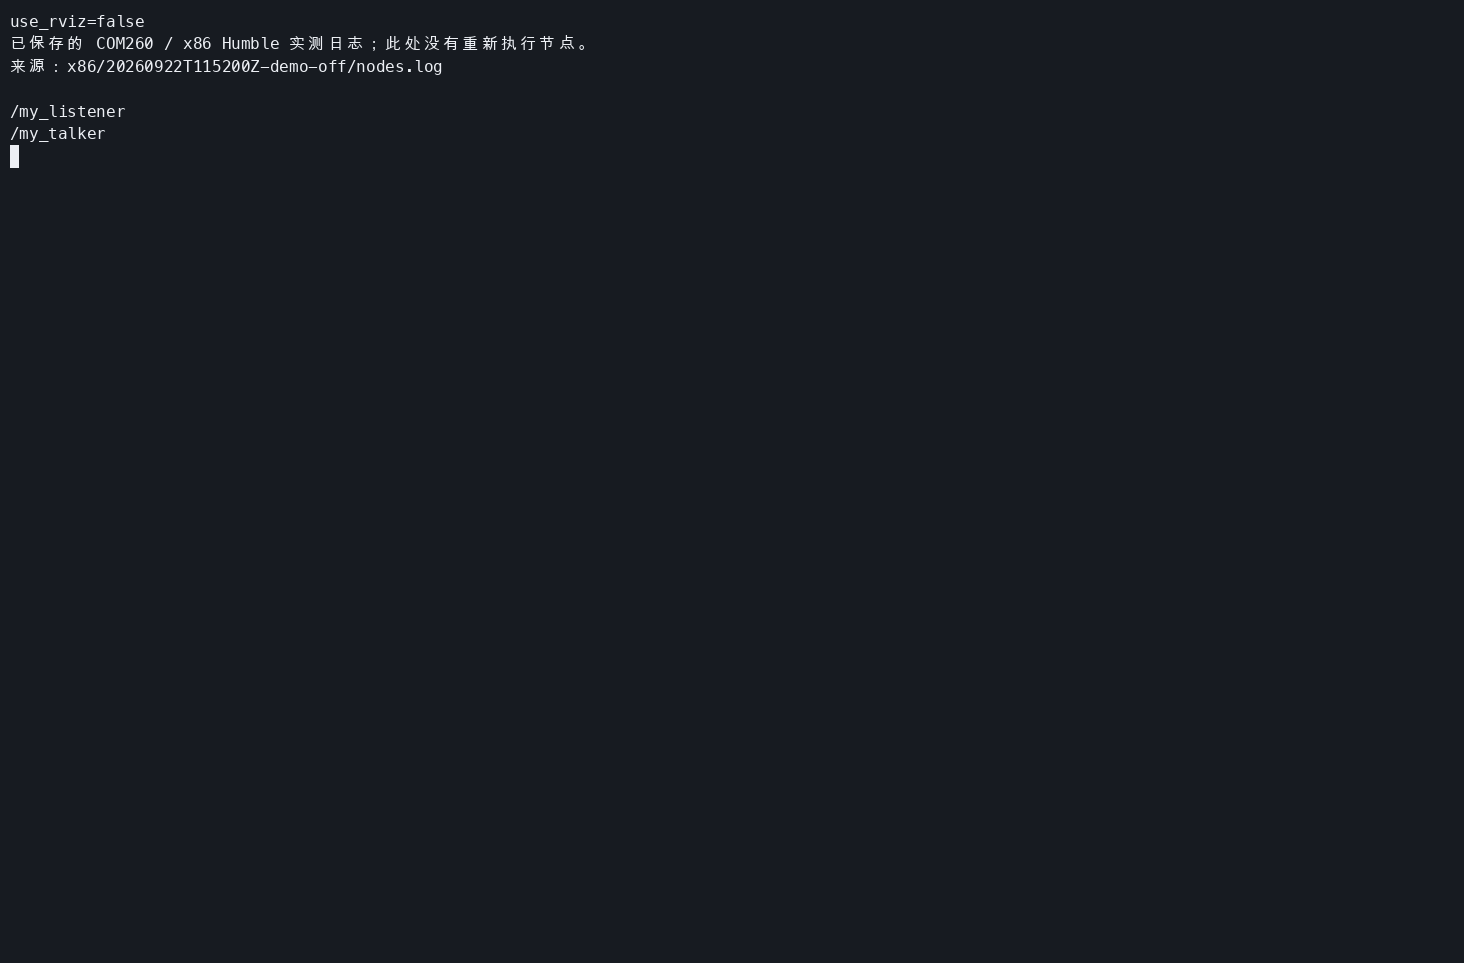
启动 RViz
bash "$CH06" stop "$RUN_ID"
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch06-rviz-on
bash "$CH06" start "$RUN_ID" demo.launch.py use_rviz:=true
bash "$CH06" exec "$RUN_ID" ros2 node list
bash "$CH06" exec "$RUN_ID" ros2 launch param_demo_cpp demo.launch.py --show-args
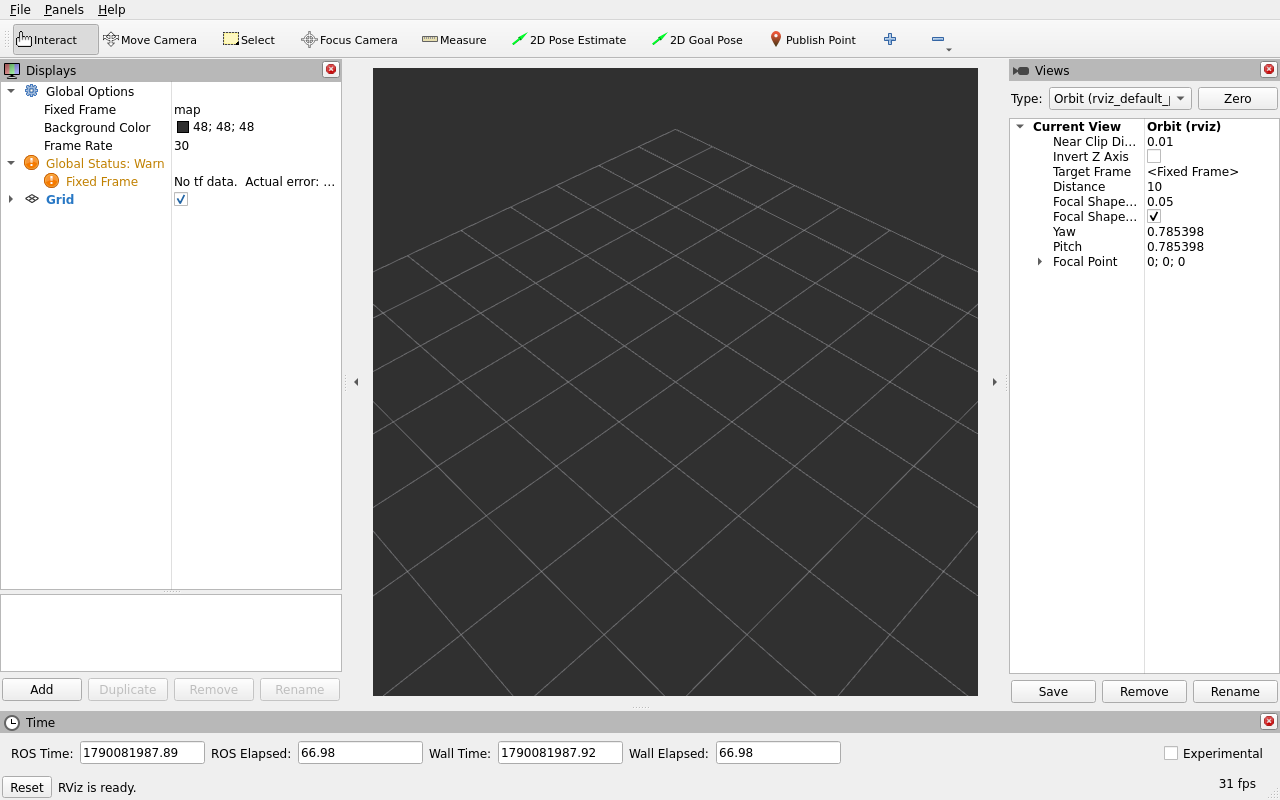
确认 RViz 窗口与 /rviz2 节点出现;节点清单与画面两项都应核对。 该独立 talker/listener 示例没有地图和 TF,RViz 的 Fixed Frame 警告符合此时的节点内容;这里检查的是条件启动。
测试 Launch 加载 YAML
【COM260】先停止已有参数节点,避免同名节点:
source ~/.config/ros2-course-com260/env.bash
source ~/my_params_com260_ws/install/setup.bash
ros2 launch param_demo_cpp param_with_yaml.launch.py
测试组合 Launch
检查依赖包
【x86】在当前 Humble 容器内检查:
bash "$CH06" exec "$RUN_ID" ros2 pkg prefix robot_sim_demo
bash "$CH06" exec "$RUN_ID" ros2 pkg prefix nav2_bringup
启动组合系统
bash "$CH06" stop "$RUN_ID"
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch06-nav2
bash "$CH06" start "$RUN_ID" combined_sim_nav.launch.py \
  use_gazebo:=true gz_headless:=false use_rviz:=true use_sim_time:=true
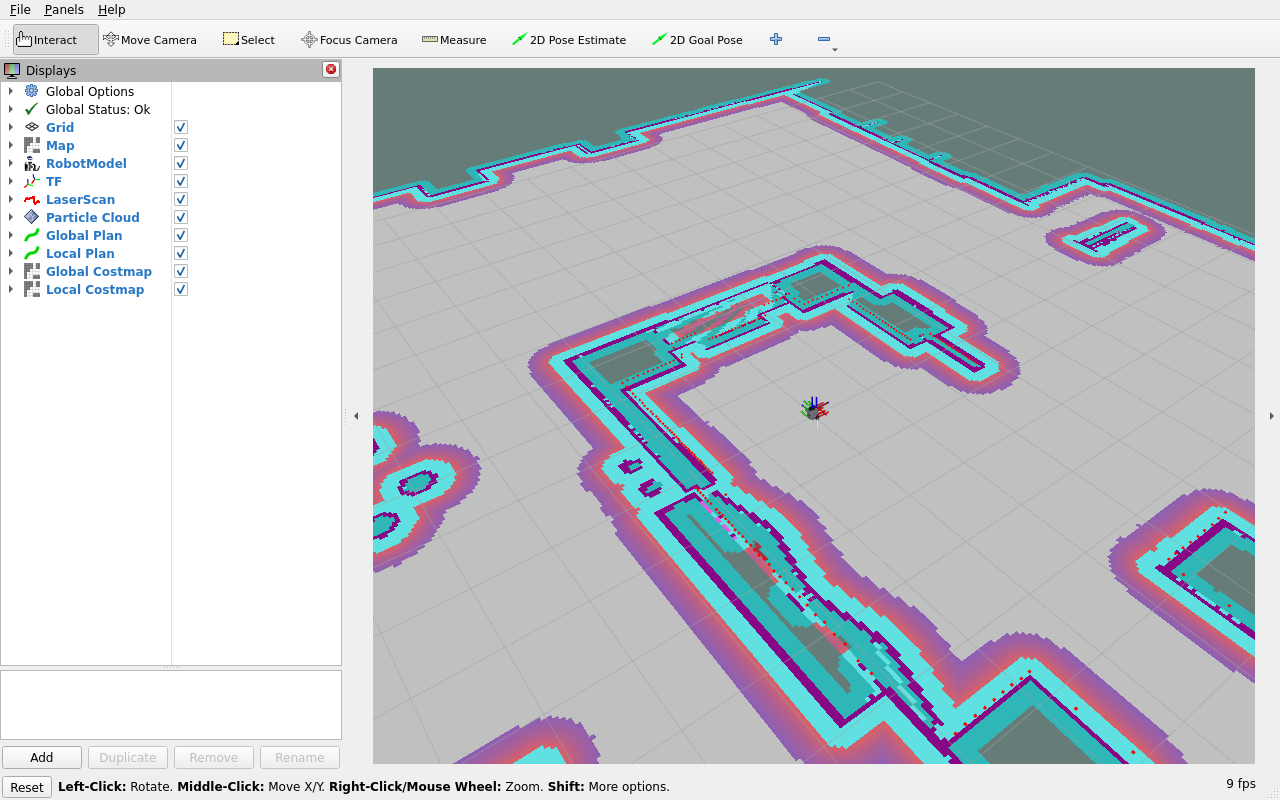
正常启动会生成 Burger,加载地图,启动 Nav2 节点和 RViz;生命周期节点配置与激活需要时间。应实际查询到 active,而不是只凭出现窗口判断成功。
bash "$CH06" exec "$RUN_ID" ros2 lifecycle get /map_server
bash "$CH06" exec "$RUN_ID" ros2 lifecycle get /amcl
bash "$CH06" exec "$RUN_ID" ros2 lifecycle get /controller_server
bash "$CH06" exec "$RUN_ID" ros2 lifecycle get /planner_server
bash "$CH06" exec "$RUN_ID" ros2 lifecycle get /bt_navigator
bash "$CH06" exec "$RUN_ID" ros2 action list
不需要 RViz 时停止这一轮,再用新的 RUN_ID 和 use_rviz:=false 启动。不要让两个仿真实例或其他速度控制器同时运行。
RViz 使用 map 固定坐标系;如侧栏过宽,可拖动分隔条扩大三维视图。地图订阅使用 reliable/transient_local,机器人模型从 /robot_description 读取。
思考题
LaunchConfiguration和DeclareLaunchArgument的区别?- 什么是
GroupAction(scoped=True),何时使用?
练习 4:动态参数调速 — 运行时修改机器人速度(约 15 分钟)
目标
创建 speed_controller 节点,持续发布 /cmd_vel 控制机器人运动,通过动态参数实时调整线速度和角速度。
步骤
编写 speed_controller.cpp
【COM260】在练习包新增速度节点;以 10 Hz 读取已通过验证的参数,禁用时持续发布零速度。SIGINT/SIGTERM 先取消定时器并发送零速度,再关闭 ROS context,因此暂停仿真时也能退出。
nano ~/my_params_com260_ws/src/param_demo_cpp/src/speed_controller.cpp#include <chrono>
#include <cmath>
#include <csignal>
#include <memory>
#include <stdexcept>
#include <thread>
#include <vector>
#include "geometry_msgs/msg/twist.hpp"
#include "rclcpp/rclcpp.hpp"
#include "rcl_interfaces/msg/set_parameters_result.hpp"
using namespace std::chrono_literals;
namespace
{
volatile std::sig_atomic_t stop_requested = 0;
void request_stop(int) {stop_requested = 1;}
}
class SpeedController : public rclcpp::Node
{
public:
SpeedController() : Node("speed_controller")
{
declare_parameter("linear_speed", 0.2);
declare_parameter("angular_speed", 0.0);
declare_parameter("enable_control", true);
const auto initial = validate(get_parameters({"linear_speed", "angular_speed"}));
if (!initial.successful) {throw std::invalid_argument(initial.reason);}
callback_ = add_on_set_parameters_callback(
[this](const std::vector<rclcpp::Parameter> & params) {return validate(params);});
publisher_ = create_publisher<geometry_msgs::msg::Twist>("/cmd_vel", 10);
timer_ = create_wall_timer(100ms, [this]() {
geometry_msgs::msg::Twist command;
const bool enabled = get_parameter("enable_control").as_bool();
if (enabled) {
command.linear.x = get_parameter("linear_speed").as_double();
command.angular.z = get_parameter("angular_speed").as_double();
}
publisher_->publish(command);
RCLCPP_INFO_THROTTLE(get_logger(), *get_clock(), 2000,
"enable=%s, v=%.2f m/s, w=%.2f rad/s", enabled ? "true" : "false",
command.linear.x, command.angular.z);
});
}
void stop()
{
timer_->cancel();
for (int i = 0; i < 5 && rclcpp::ok(); ++i) {
publisher_->publish(geometry_msgs::msg::Twist());
std::this_thread::sleep_for(100ms);
}
}
private:
rcl_interfaces::msg::SetParametersResult validate(const std::vector<rclcpp::Parameter> & params)
{
rcl_interfaces::msg::SetParametersResult result;
result.successful = true;
for (const auto & param : params) {
const auto & name = param.get_name();
if (name != "linear_speed" && name != "angular_speed") {continue;}
const double limit = name == "linear_speed" ? 1.0 : 2.0;
if (param.get_type() != rclcpp::ParameterType::PARAMETER_DOUBLE ||
!std::isfinite(param.as_double()) || std::abs(param.as_double()) > limit)
{
result.successful = false;
result.reason = name == "linear_speed" ?
"线速度必须是 [-1.0, 1.0] m/s 范围内的有限浮点数" :
"角速度必须是 [-2.0, 2.0] rad/s 范围内的有限浮点数";
break;
}
}
return result;
}
OnSetParametersCallbackHandle::SharedPtr callback_;
rclcpp::TimerBase::SharedPtr timer_;
rclcpp::Publisher<geometry_msgs::msg::Twist>::SharedPtr publisher_;
};
int main(int argc, char ** argv)
{
rclcpp::init(argc, argv, rclcpp::InitOptions(), rclcpp::SignalHandlerOptions::None);
std::signal(SIGINT, request_stop);
std::signal(SIGTERM, request_stop);
int status = 0;
try {
auto node = std::make_shared<SpeedController>();
rclcpp::executors::SingleThreadedExecutor executor;
executor.add_node(node);
while (!stop_requested && rclcpp::ok()) {executor.spin_once(100ms);}
node->stop();
} catch (const std::exception & error) {
RCLCPP_ERROR(rclcpp::get_logger("speed_controller"), "%s", error.what());
status = 1;
}
rclcpp::shutdown();
return status;
}在 CMakeLists.txt 的 ament_package() 之前添加:
add_executable(speed_ctrl src/speed_controller.cpp)
target_compile_features(speed_ctrl PRIVATE cxx_std_17)
ament_target_dependencies(speed_ctrl rclcpp rcl_interfaces geometry_msgs)
install(TARGETS speed_ctrl DESTINATION lib/${PROJECT_NAME})
创建初始速度 YAML
~/my_params_com260_ws/src/param_demo_cpp/config/speed_params.yaml/speed_controller:
ros__parameters:
linear_speed: 0.2
angular_speed: 0.0
enable_control: true创建 speed.launch.py
~/my_params_com260_ws/src/param_demo_cpp/launch/speed.launch.py#!/usr/bin/env python3
import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch_ros.actions import Node
def generate_launch_description():
params_file = os.path.join(
get_package_share_directory('param_demo_cpp'),
'config',
'speed_params.yaml',
)
return LaunchDescription([
Node(
package='param_demo_cpp',
executable='speed_ctrl',
name='speed_controller',
output='screen',
parameters=[params_file],
),
])编译速度控制节点
cd ~/my_params_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --base-paths src/param_demo_cpp \
  --packages-select param_demo_cpp \
  --symlink-install
source ~/my_params_com260_ws/install/setup.bash
ros2 pkg executables param_demo_cpp启动 Gazebo 仿真
【x86】停止组合导航,再用新 RUN_ID 启动无自动巡航的 Gazebo 场景。速度控制由 COM260 唯一发布:
bash "$CH06" stop "$RUN_ID"
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch06-speed
bash "$CH06" start "$RUN_ID" gazebo_ch06.launch.py gui:=true rviz:=false drive:=false
启动速度控制节点
source ~/.config/ros2-course-com260/env.bash
source ~/my_params_com260_ws/install/setup.bash
ros2 run param_demo_cpp speed_ctrl
也可以使用 YAML Launch 启动:
ros2 launch param_demo_cpp speed.launch.py检查节点、参数和话题
source ~/.config/ros2-course-com260/env.bash
source ~/my_params_com260_ws/install/setup.bash
检查节点:
ros2 node listros2 param list /speed_controller读取初始值:
ros2 param get /speed_controller linear_speed
ros2 param get /speed_controller angular_speed
ros2 param get /speed_controller enable_control
检查 /cmd_vel:
ros2 topic info /cmd_vel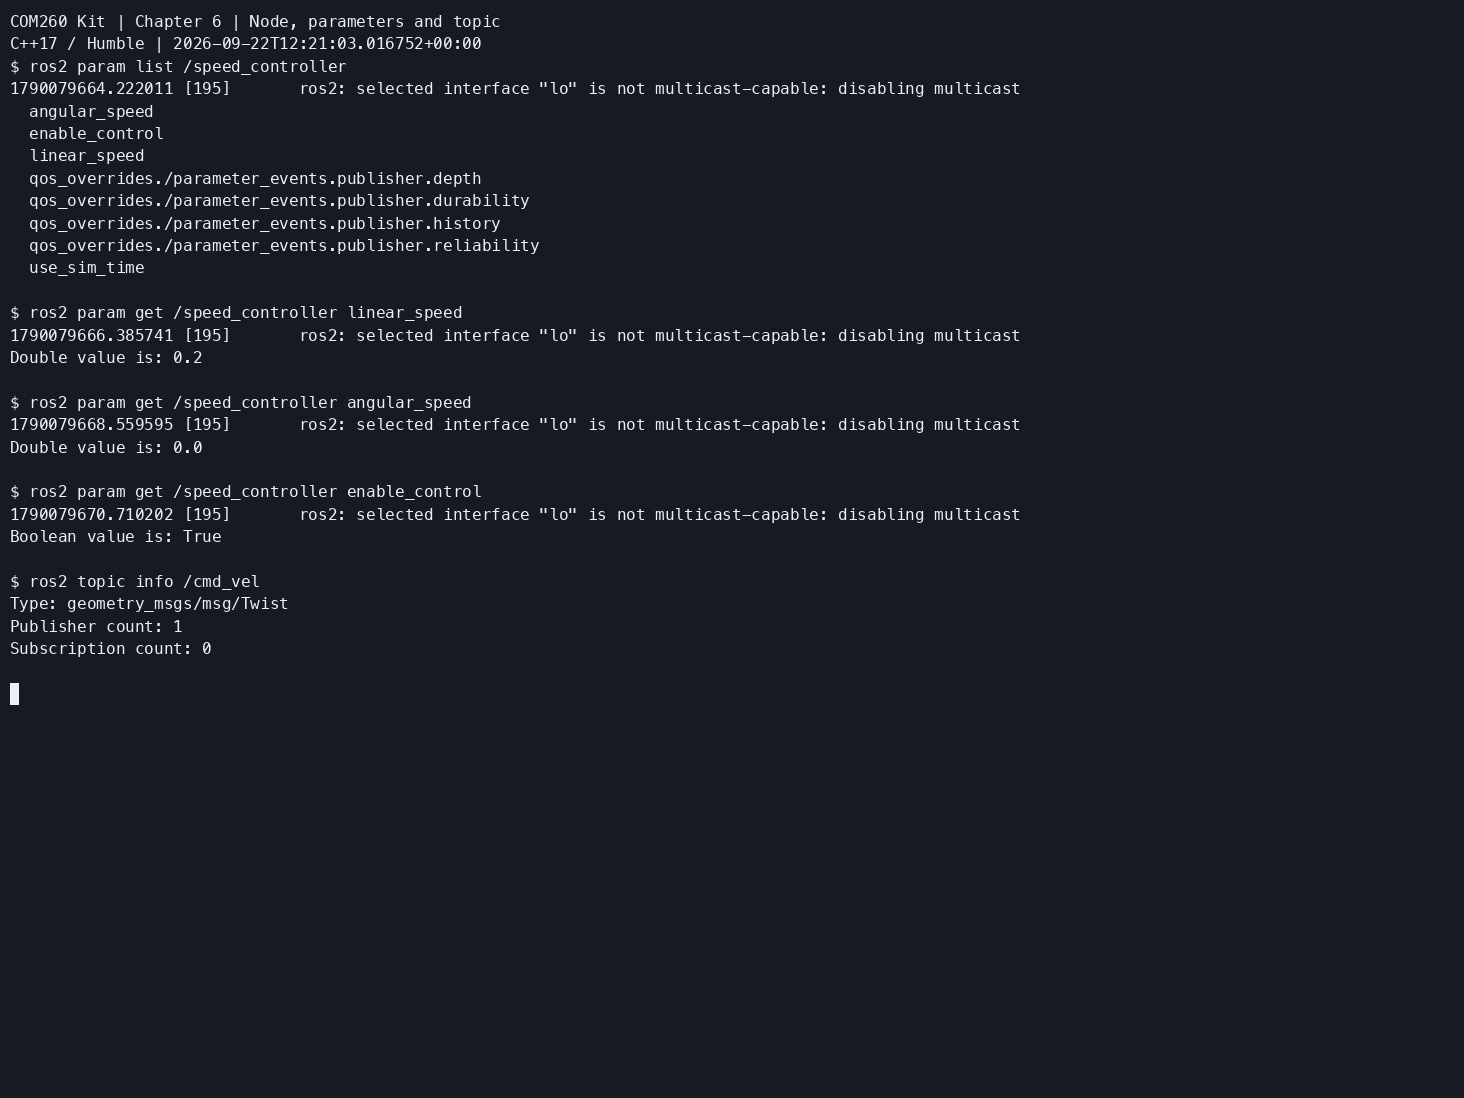
动态修改速度 加速直行
ros2 param set /speed_controller linear_speed 0.5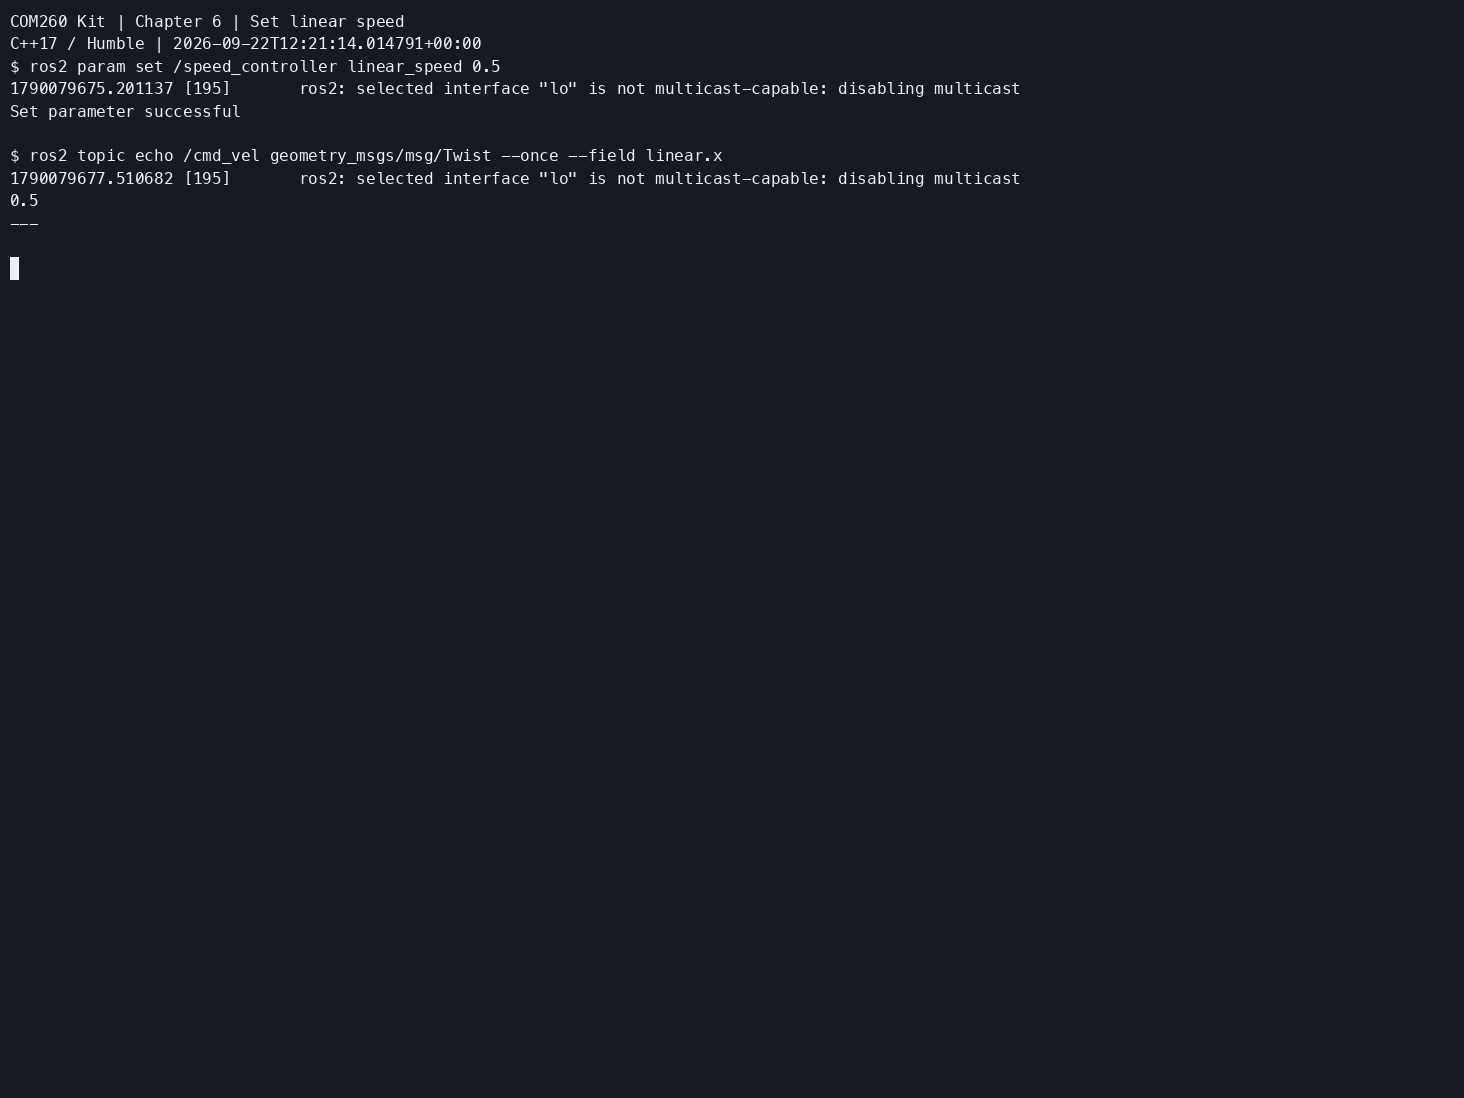
一边前进一边左转
ros2 param set /speed_controller angular_speed 1.0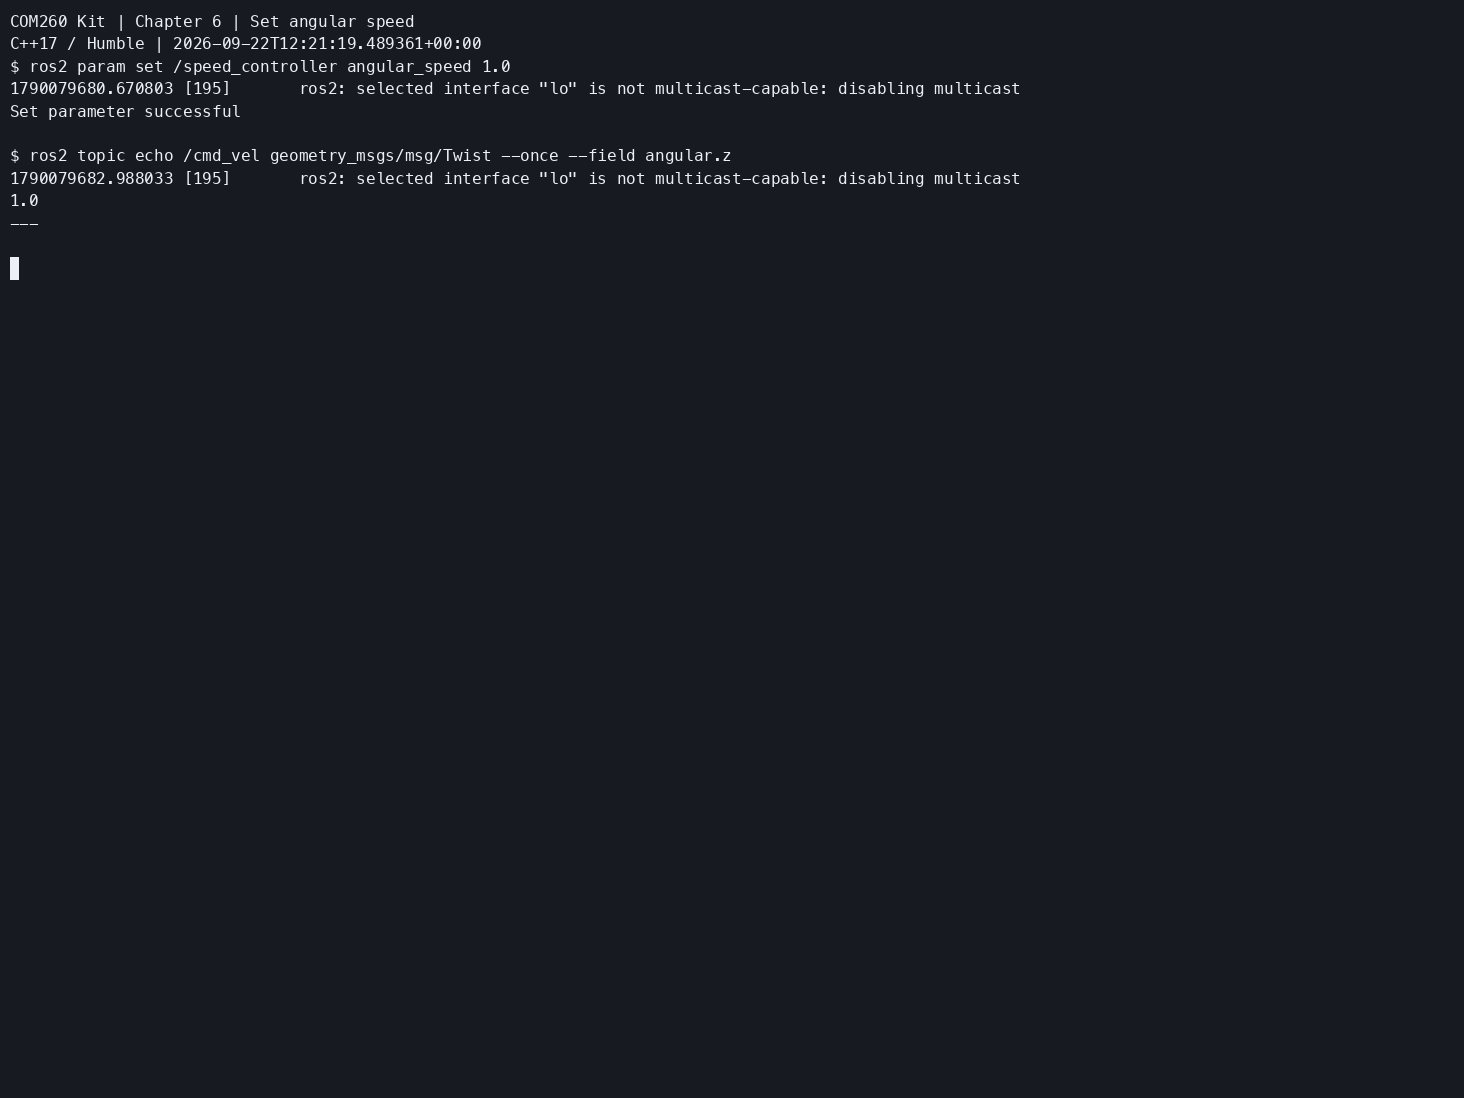
一边前进一边右转
ros2 param set /speed_controller angular_speed -1.0停止转动,继续直行
ros2 param set /speed_controller angular_speed 0.0倒车
ros2 param set /speed_controller linear_speed -0.3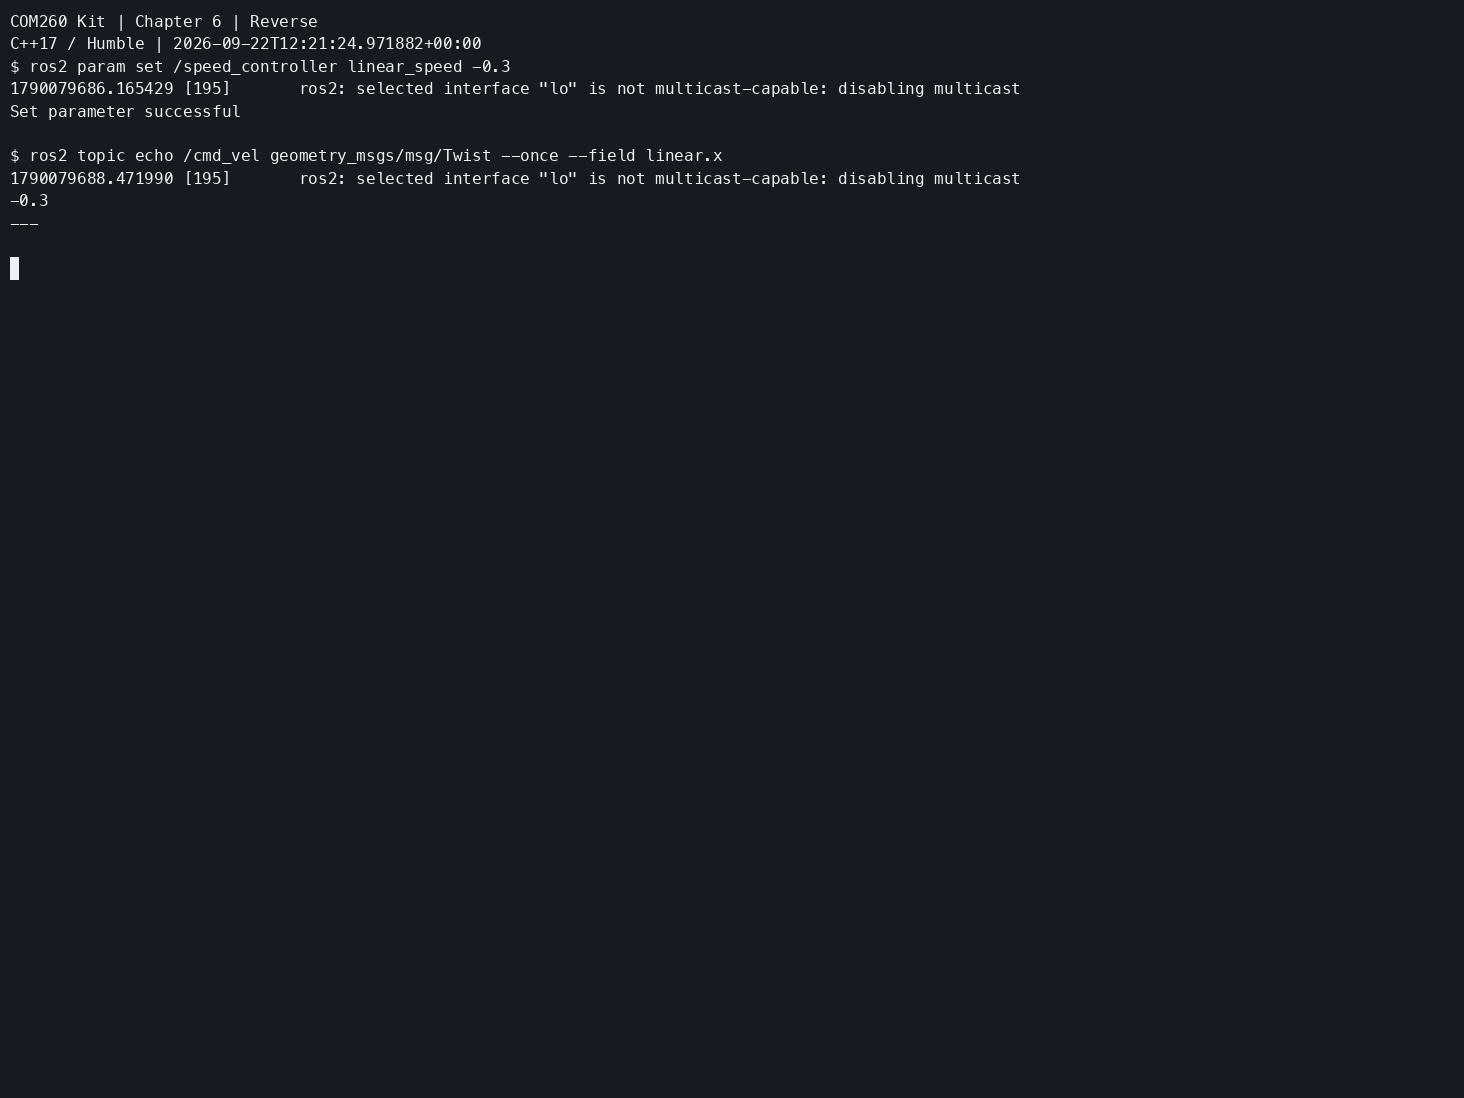
负线速度表示后退。
完全停止
同时把两个速度设置为零:
ros2 param set /speed_controller linear_speed 0.0
ros2 param set /speed_controller angular_speed 0.0
暂停和恢复控制
暂停控制:
ros2 param set /speed_controller enable_control false在禁用状态下修改速度:
ros2 param set /speed_controller linear_speed 0.4
ros2 param set /speed_controller angular_speed 0.5
参数可以修改成功,但节点仍发布零速度,机器人不会运动。
恢复控制:
ros2 param set /speed_controller enable_control true恢复后,节点会立即使用刚才保存的 0.4 和 0.5,机器人开始沿弧线运动。
实验结束前再次完全停止:
ros2 param set /speed_controller linear_speed 0.0
ros2 param set /speed_controller angular_speed 0.0
测试超限参数
线速度超限
ros2 param set /speed_controller linear_speed 3.0负线速度超限
ros2 param set /speed_controller linear_speed -1.5角速度超限
ros2 param set /speed_controller angular_speed 3.0负方向超限:
ros2 param set /speed_controller angular_speed -2.5测试边界值
ros2 param set /speed_controller linear_speed 1.0
ros2 param set /speed_controller linear_speed -1.0
ros2 param set /speed_controller angular_speed 2.0
ros2 param set /speed_controller angular_speed -2.0
完成测试后立即停止:
ros2 param set /speed_controller linear_speed 0.0
ros2 param set /speed_controller angular_speed 0.0
/cmd_vel 数据
在终端 3 中执行:
ros2 topic echo /cmd_vel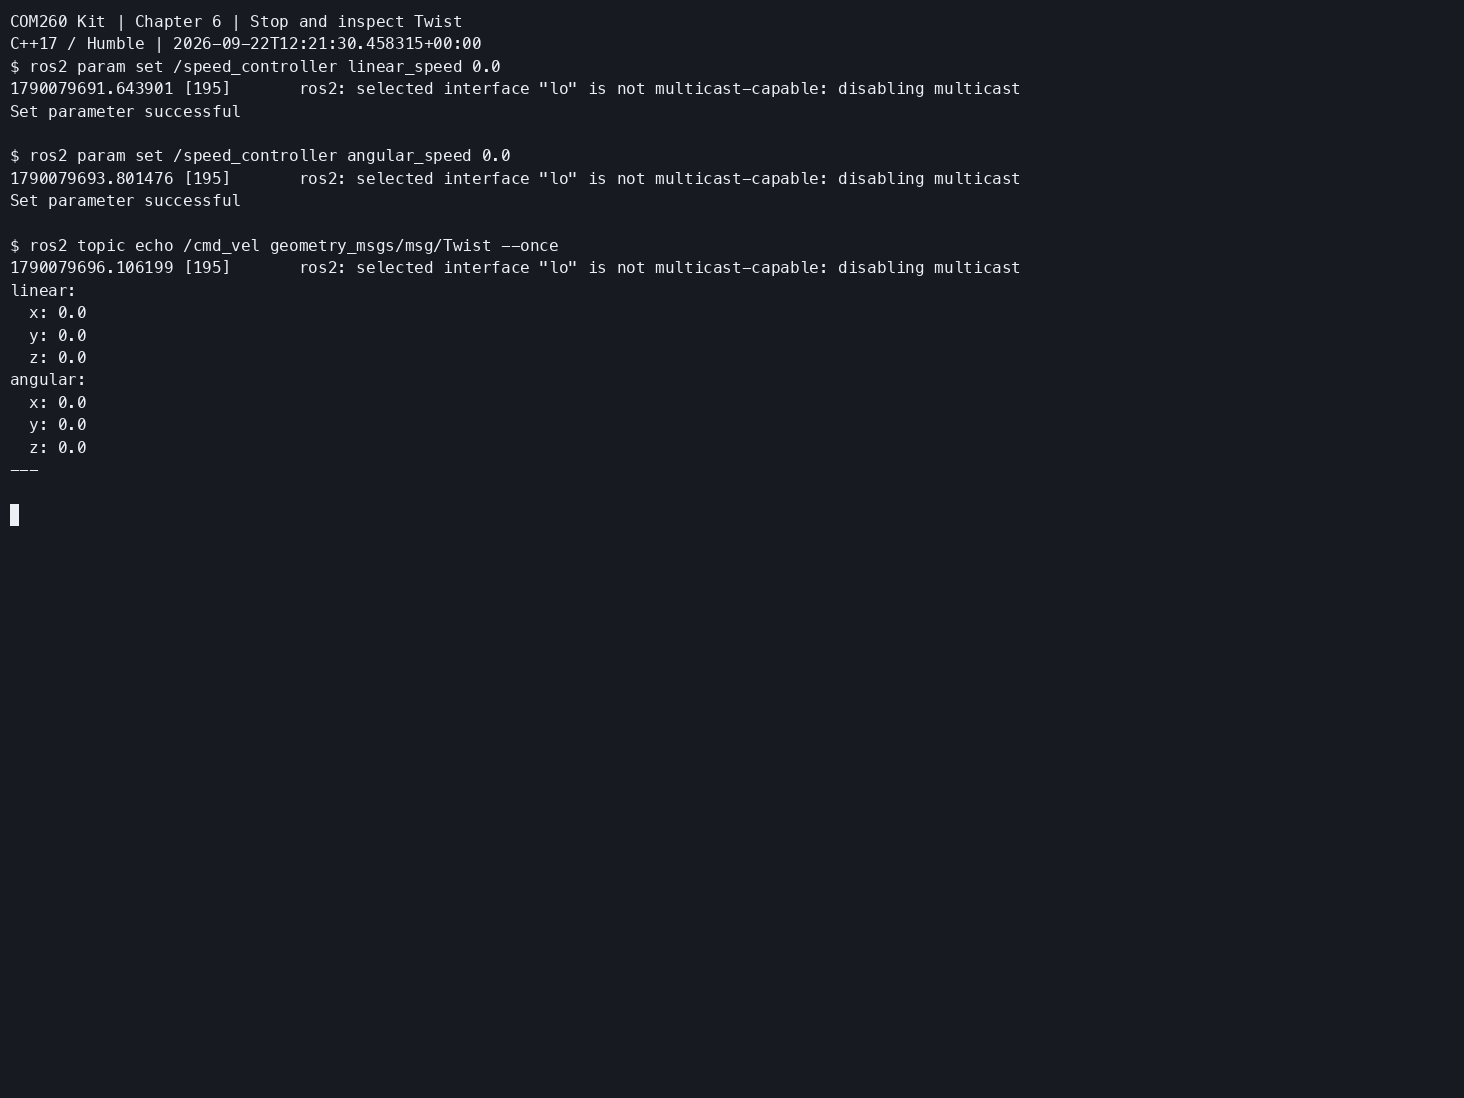
检查发布频率:
ros2 topic hz /cmd_vel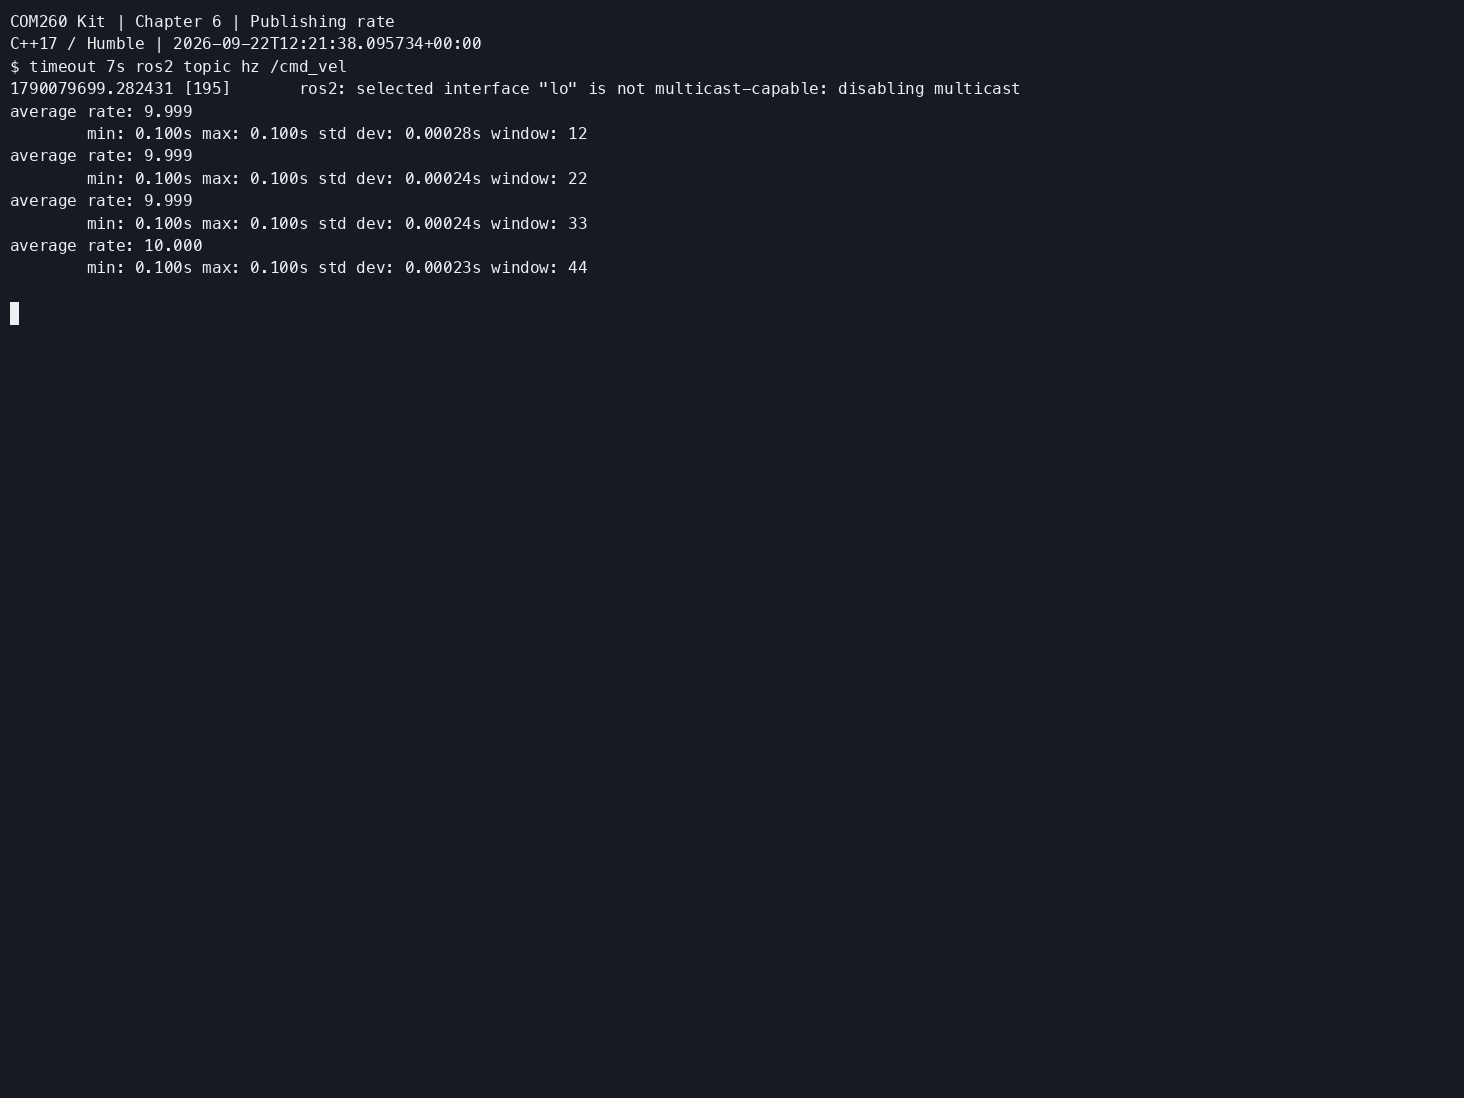
查看详细通信关系:
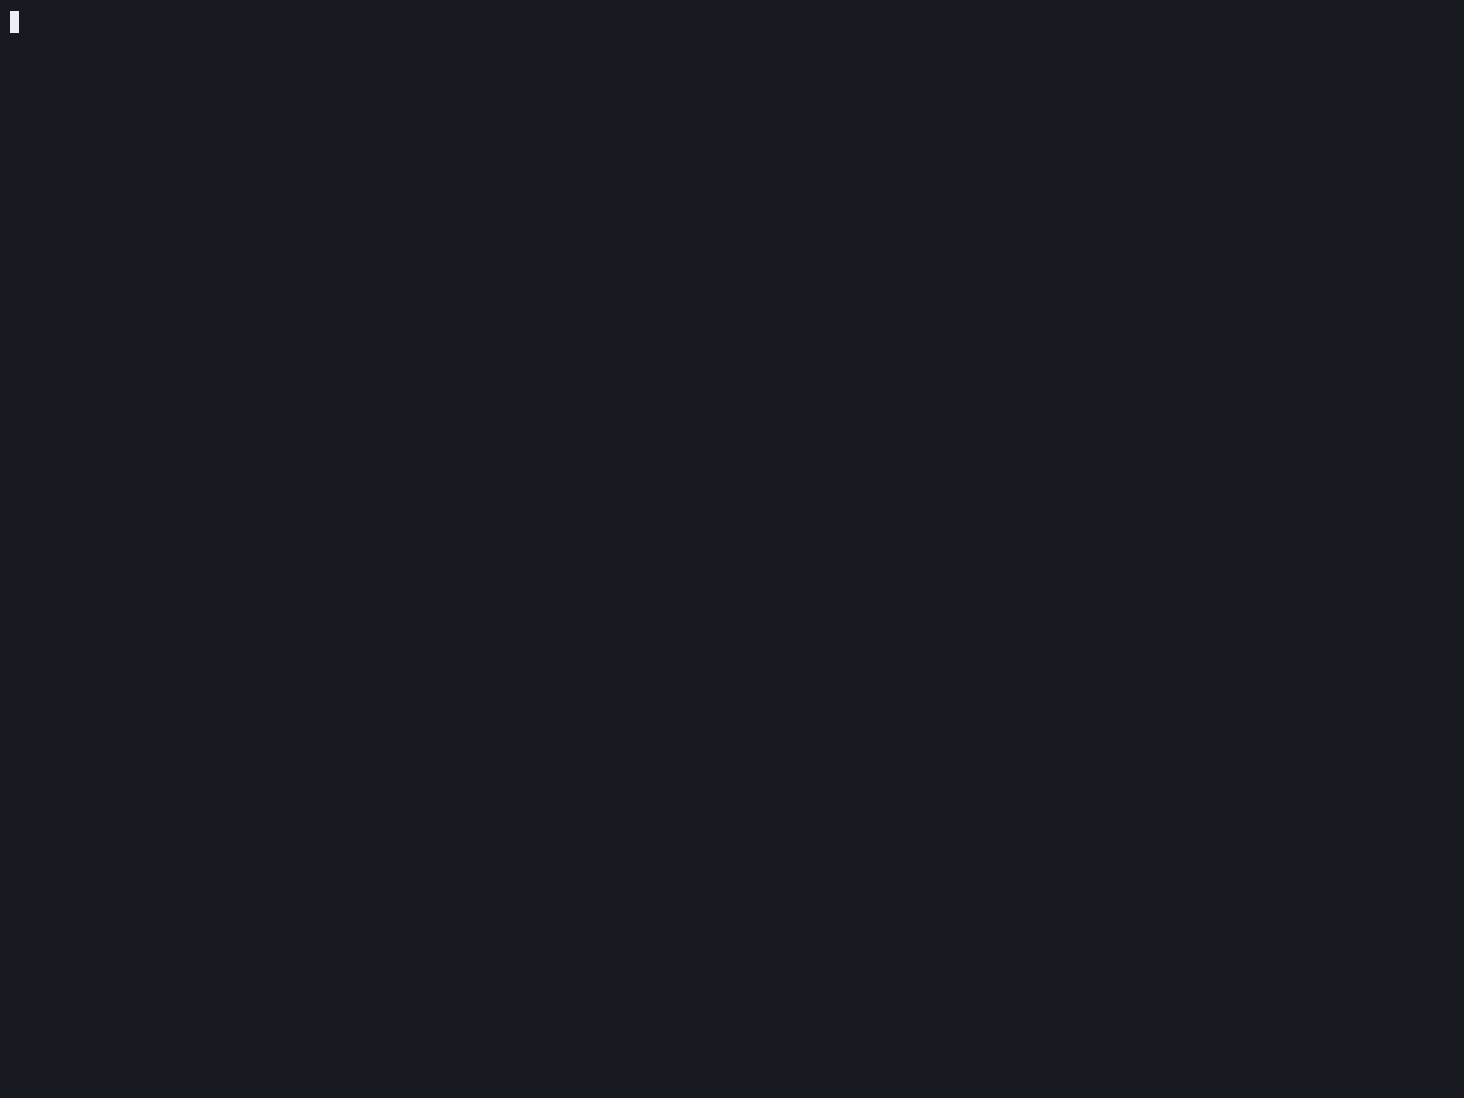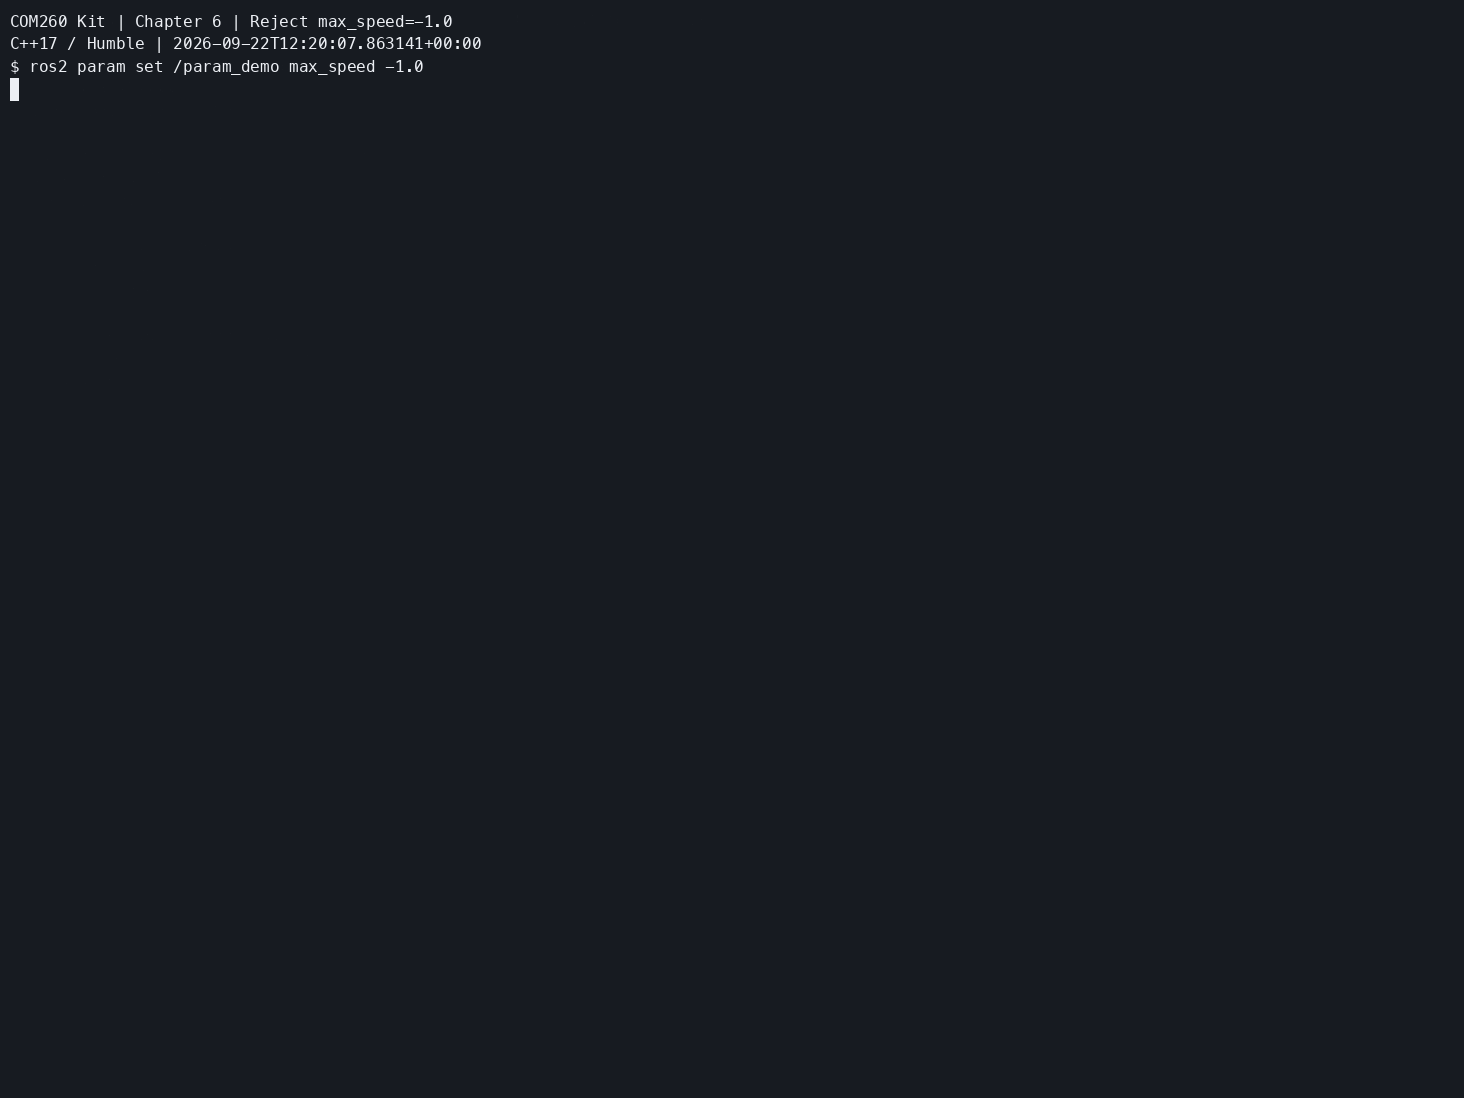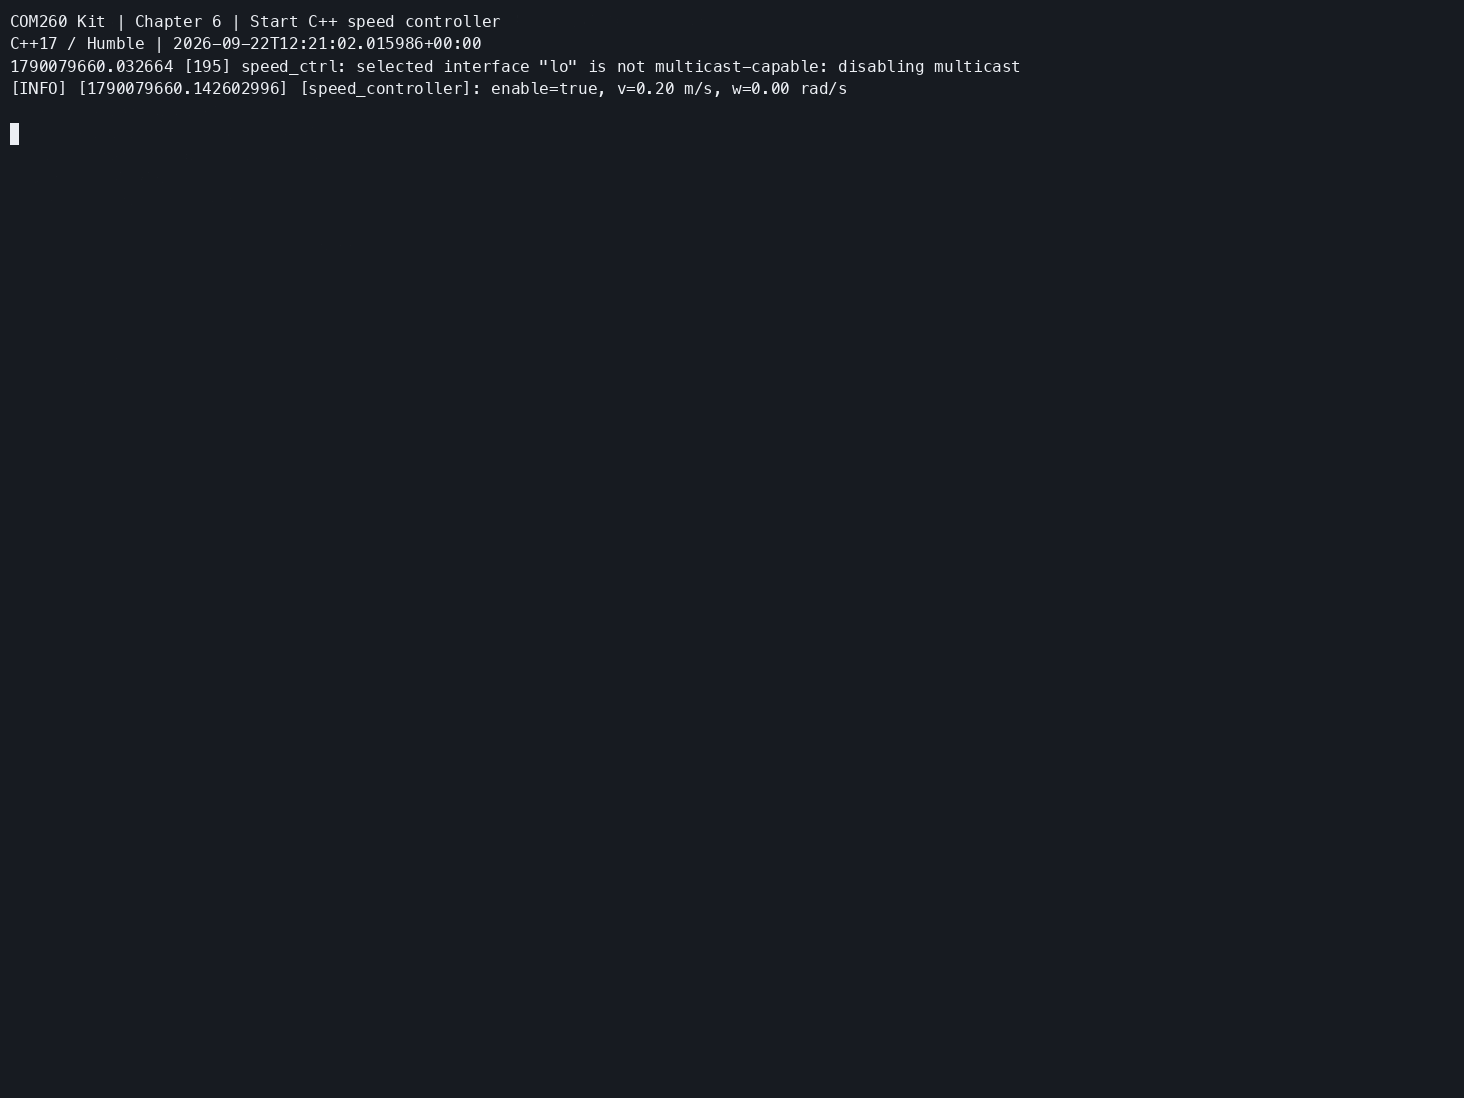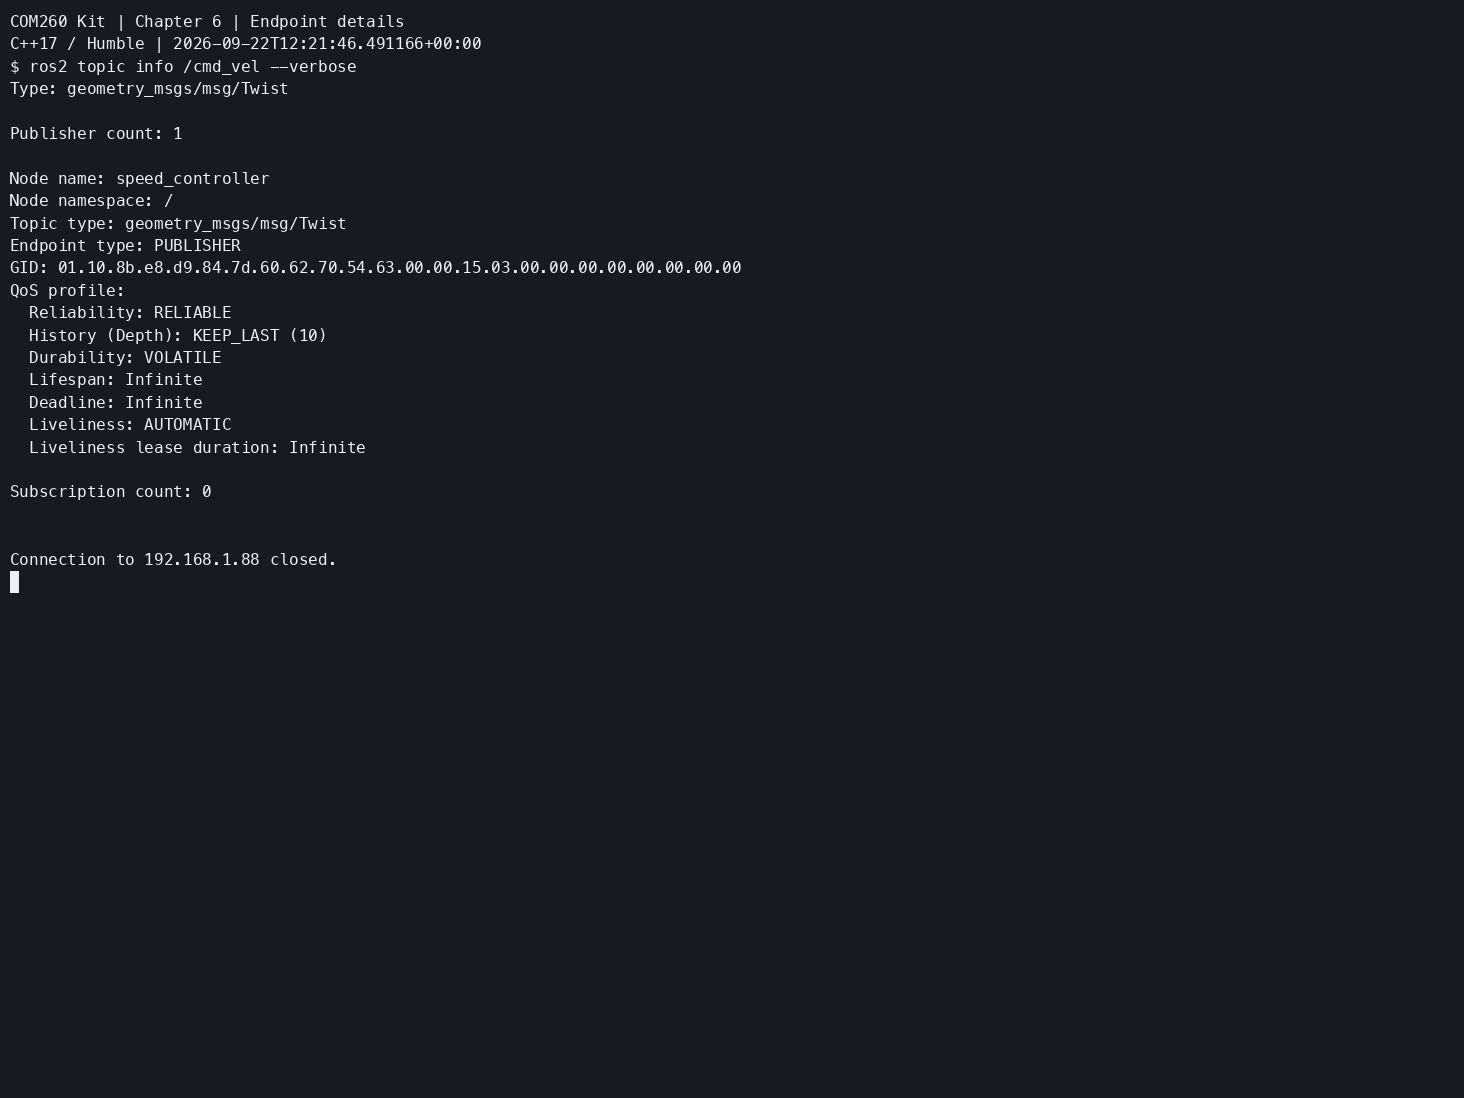
ros2 topic info /cmd_vel --verbose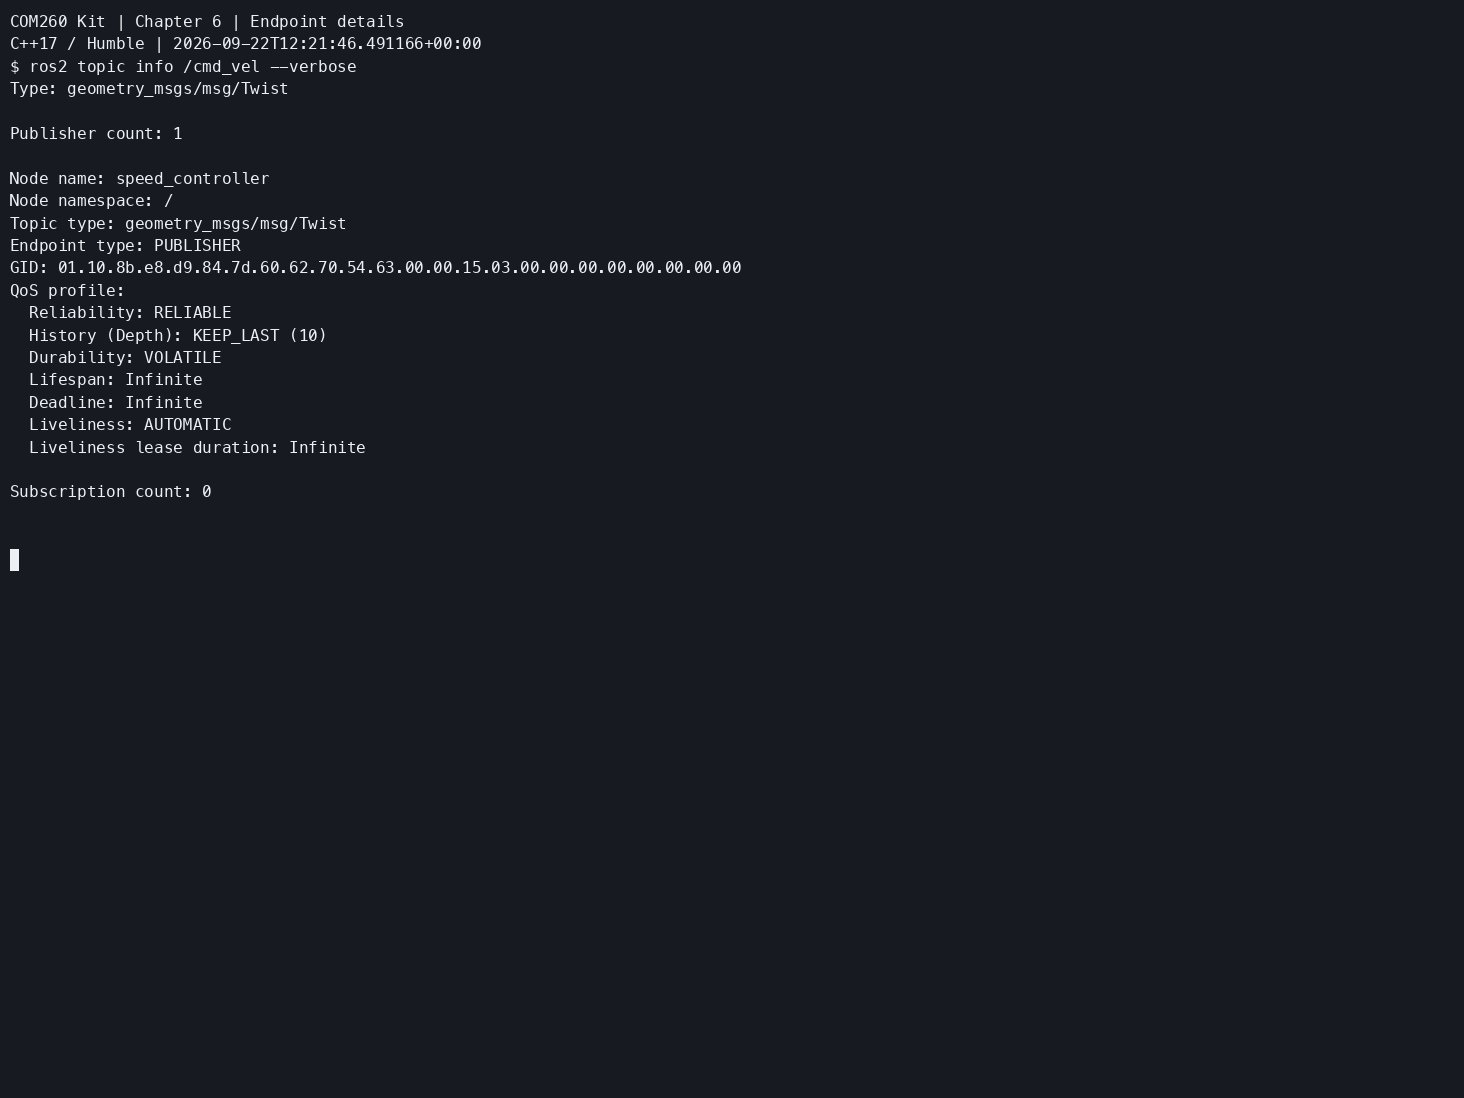
完成超限与边界参数检查时可先设置 enable_control=false,核对保存值后再恢复低速;运行时速度以 /odom 实际反馈为准。实验结束先禁用控制并观察速度归零,再停止 COM260 节点和 x86 容器。
实际运行证据
真实运行的参数列表、合法参数更新和非法边界值拒绝输出: