 RuyiSDK Board Docs
第6章 实验指导书:参数系统与 Launch 文件
当前仓库仿真验证:Launch 参数控制 Gazebo、RViz 和巡航
实验目标
用一个 Launch 入口切换 GUI、RViz 和巡航驱动,观察 Launch 参数与节点运行时参数对仿真的影响。
运行步骤
source /opt/ros/jazzy/setup.bash
source install/setup.bash
ros2 launch robot_sim_demo gazebo2.launch.py --show-args
ros2 launch robot_sim_demo gazebo2.launch.py \
  gui:=false rviz:=false drive:=false
重新启动时比较:
ros2 launch robot_sim_demo gazebo2.launch.py \
  gui:=true rviz:=true drive:=true \
  drive_linear_speed:=0.12 drive_angular_speed:=0.45
观察与验收
drive:=false 时没有 patrol_driver 运动指令;drive:=true 时 /cmd_vel 有数据。源码:src/robot_sim_demo/launch/gazebo2.launch.py、src/robot_sim_demo/robot_sim_demo/patrol_driver.py。
实验课时:2 课时(90 分钟) | XBot-U Gazebo 仿真
实验目标
- 声明、读取、设置参数
- 实现参数动态回调验证
- 编写 YAML 参数文件和 Python Launch 文件
- 条件启动与组合启动
练习 3.1:参数 CRUD 操作(约 30 分钟)
创建 param_demo 节点,声明 robot_name、max_speed、sensor_list 三个参数,每秒输出参数值。使用 ros2 param 命令行动态修改参数。
参考代码:lab_code/ch06_lab/param_demo/
创建 param_demo 功能包
cd ~/ros2_ws/src
ros2 pkg create param_demo \
  --build-type ament_python \
  --license Apache-2.0 \
  --dependencies rclpy rcl_interfaces geometry_msgs demo_nodes_py launch launch_ros ament_index_python rviz2
创建 Launch 和 YAML 配置目录:
cd ~/ros2_ws/src/param_demo
mkdir -p launch config
配置功能包公共文件
package.xml
文件路径:
nano ~/ros2_ws/src/param_demo/package.xml<?xml version="1.0"?>
<?xml-model href="http://download.ros.org/schema/package_format3.xsd"
schematypens="http://www.w3.org/2001/XMLSchema"?>
<package format="3">
<name>param_demo</name>
<version>0.1.0</version>
<description>ROS 2 parameter and launch laboratory</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_python</buildtool_depend>
<exec_depend>rclpy</exec_depend>
<exec_depend>rcl_interfaces</exec_depend>
<exec_depend>geometry_msgs</exec_depend>
<exec_depend>demo_nodes_py</exec_depend>
<exec_depend>launch</exec_depend>
<exec_depend>launch_ros</exec_depend>
<exec_depend>ament_index_python</exec_depend>
<exec_depend>rviz2</exec_depend>
<export>
<build_type>ament_python</build_type>
</export>
</package>setup.py
nano ~/ros2_ws/src/param_demo/setup.pyimport os
from glob import glob
from setuptools import find_packages, setup
package_name = 'param_demo'
setup(
name=package_name,
version='0.1.0',
packages=find_packages(exclude=['test']),
data_files=[
(
'share/ament_index/resource_index/packages',
['resource/' + package_name],
),
('share/' + package_name, ['package.xml']),
(
os.path.join('share', package_name, 'launch'),
glob('launch/*.launch.py'),
),
(
os.path.join('share', package_name, 'config'),
glob('config/*.yaml'),
),
],
install_requires=['setuptools'],
zip_safe=True,
maintainer='Student',
maintainer_email='student@example.com',
description='ROS 2 parameter and launch laboratory',
license='Apache-2.0',
entry_points={
'console_scripts': [
'param_node = param_demo.param_demo:main',
'speed_ctrl = param_demo.speed_controller:main',
],
},
)setup.cfg
nano ~/ros2_ws/src/param_demo/setup.cfg[develop]
script_dir=$base/lib/param_demo
[install]
install_scripts=$base/lib/param_demo空文件
~/ros2_ws/src/param_demo/resource/param_demo
~/ros2_ws/src/param_demo/param_demo/__init__.py
编写 param_demo.py
~/ros2_ws/src/param_demo/param_demo/param_demo.py完整代码:
#!/usr/bin/env python3
"""ROS 2 参数声明、读取、动态修改和验证示例。"""

import rclpy
from rcl_interfaces.msg import SetParametersResult
from rclpy.node import Node


class ParamDemoNode(Node):

    def __init__(self):
        super().__init__('param_demo')

        # 练习 3.1 要求的参数。
        self.declare_parameter('robot_name', 'xbot')
        self.declare_parameter('max_speed', 2.0)
        self.declare_parameter('sensor_list', ['lidar', 'camera'])

        # 练习 3.2 使用的参数。
        self.declare_parameter('mode', 'auto')
        self.declare_parameter('enable_debug', False)

        # 参数正式写入前,先调用 validate_parameters() 进行验证。
        self.add_on_set_parameters_callback(self.validate_parameters)

        # 每 1 秒执行一次 print_parameters()。
        self.timer = self.create_timer(1.0, self.print_parameters)

        self.get_logger().info('param_demo 节点已经启动')

    def validate_parameters(self, params):
        """检查准备写入的新参数,非法参数将被拒绝。"""
        for param in params:
            if param.name == 'max_speed':
                if param.value < 0.0 or param.value > 10.0:
                    return SetParametersResult(
                        successful=False,
                        reason='max_speed 必须在 [0.0, 10.0] 范围内',
                    )

            elif param.name == 'mode':
                allowed_modes = ('auto', 'manual', 'hybrid')
                if param.value not in allowed_modes:
                    return SetParametersResult(
                        successful=False,
                        reason='mode 必须是 auto、manual 或 hybrid',
                    )

        return SetParametersResult(successful=True)

    def print_parameters(self):
        """每秒读取并输出一次当前参数。"""
        robot_name = self.get_parameter('robot_name').value
        max_speed = self.get_parameter('max_speed').value
        sensor_list = self.get_parameter('sensor_list').value
        mode = self.get_parameter('mode').value
        enable_debug = self.get_parameter('enable_debug').value

        self.get_logger().info(
            f'robot_name={robot_name} | '
            f'max_speed={max_speed:.2f} m/s | '
            f'sensor_list={sensor_list} | '
            f'mode={mode} | '
            f'enable_debug={enable_debug}'
        )


def main(args=None):
    rclpy.init(args=args)
    node = ParamDemoNode()

    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()


if __name__ == '__main__':
    main()
编译功能包
cd ~/ros2_ws
source /opt/ros/humble/setup.bash
rosdep install --from-paths src --ignore-src -r -y
colcon build --packages-select param_demo --symlink-install
source ~/ros2_ws/install/setup.bash运行参数节点
终端 1
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run param_demo param_node
终端 2
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
检查节点
ros2 node list列出全部参数
ros2 param list /param_demo读取字符串参数
ros2 param get /param_demo robot_name读取浮点参数
ros2 param get /param_demo max_speed读取字符串数组
ros2 param get /param_demo sensor_list查看参数说明和类型
ros2 param describe /param_demo max_speed
ros2 param describe /param_demo sensor_list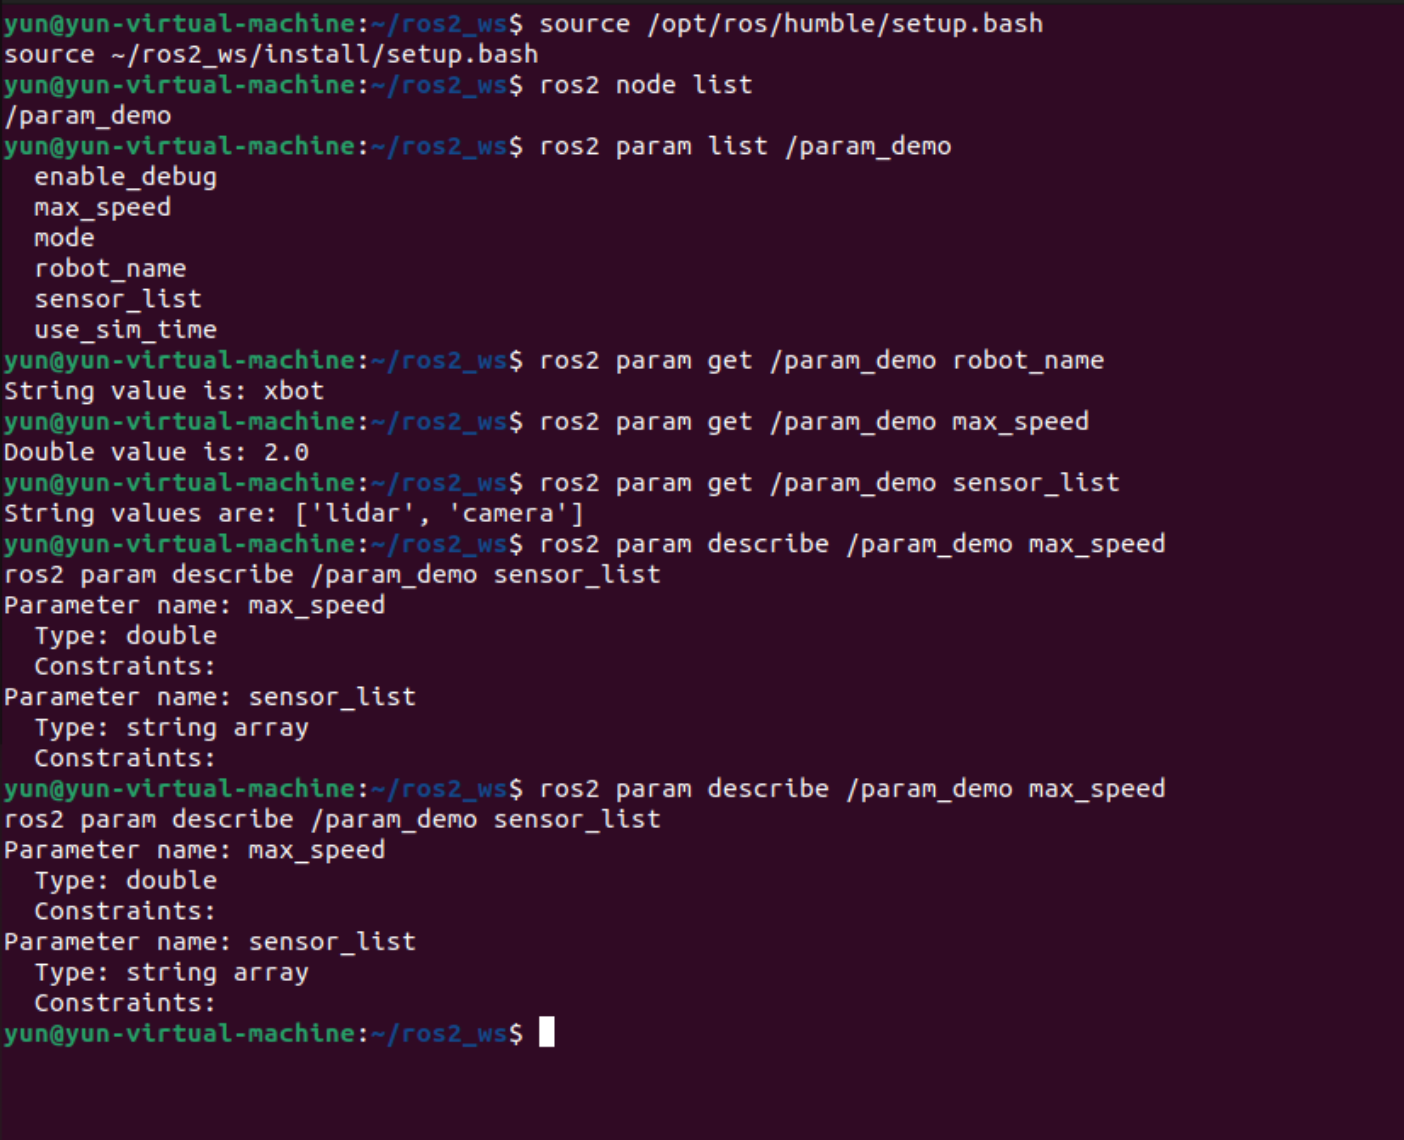
动态修改参数
修改机器人名称
ros2 param set /param_demo robot_name xbot_u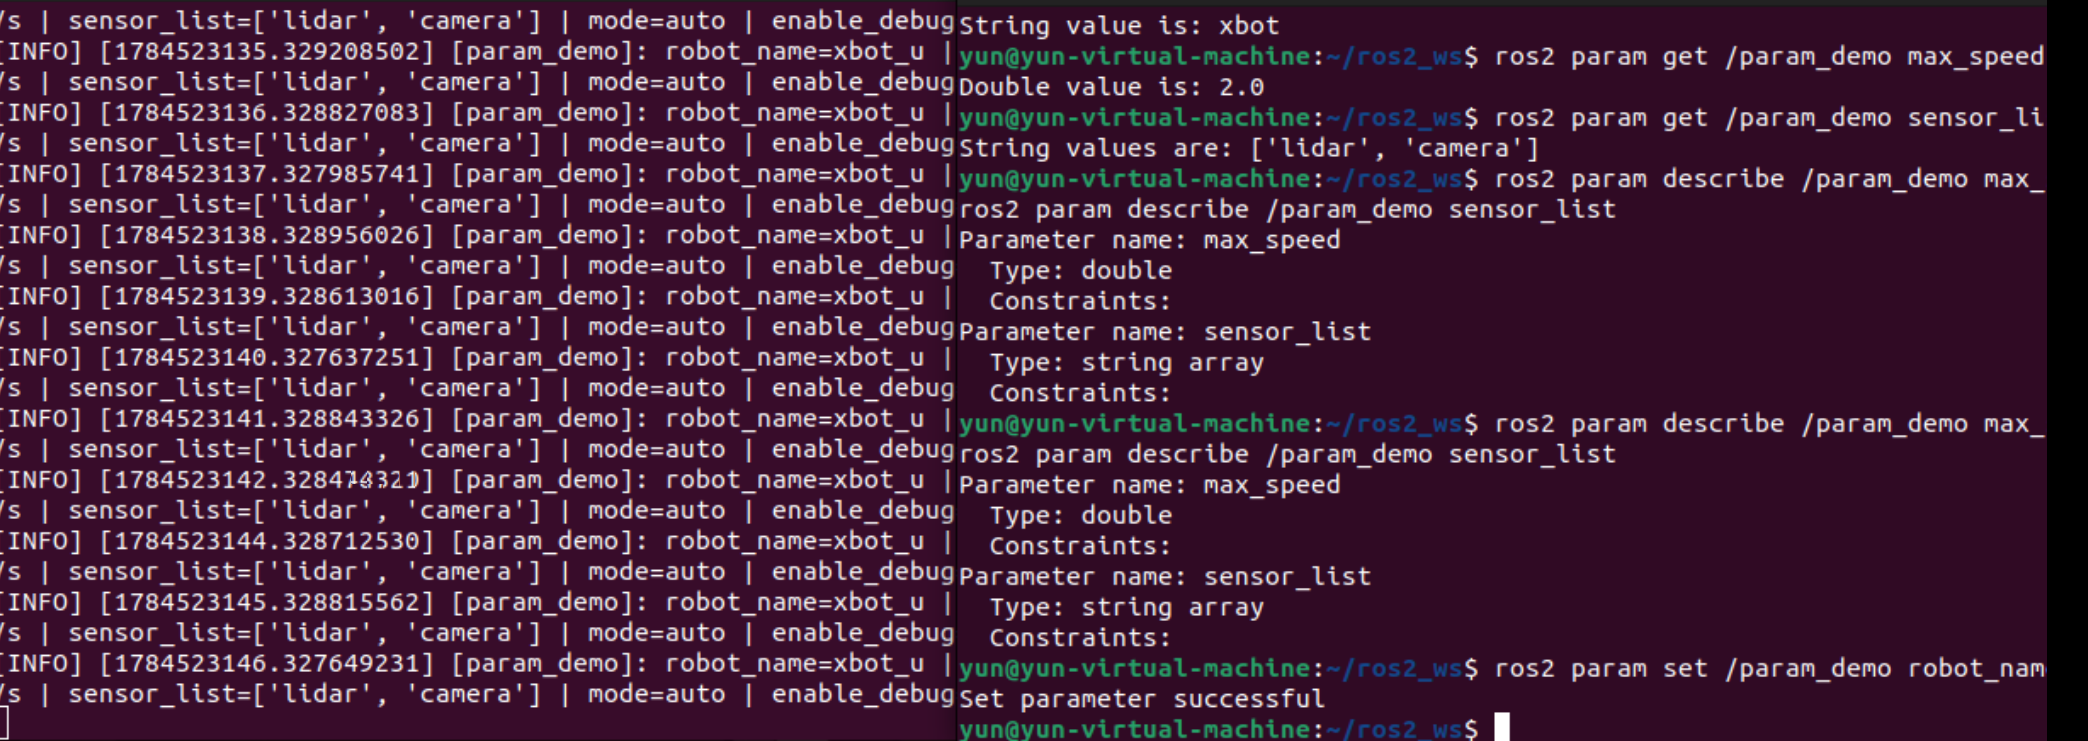
修改最大速度
ros2 param set /param_demo max_speed 4.5ros2 param get /param_demo max_speed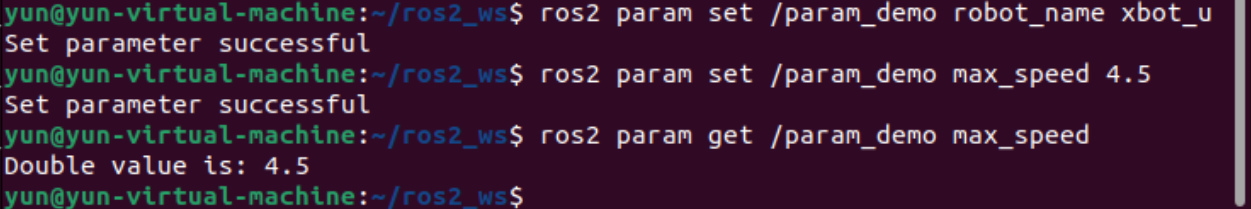
修改传感器数组
ros2 param set /param_demo sensor_list "['lidar', 'camera', 'imu']"ros2 param get /param_demo sensor_list修改布尔参数
ros2 param set /param_demo enable_debug true关闭调试:
ros2 param set /param_demo enable_debug false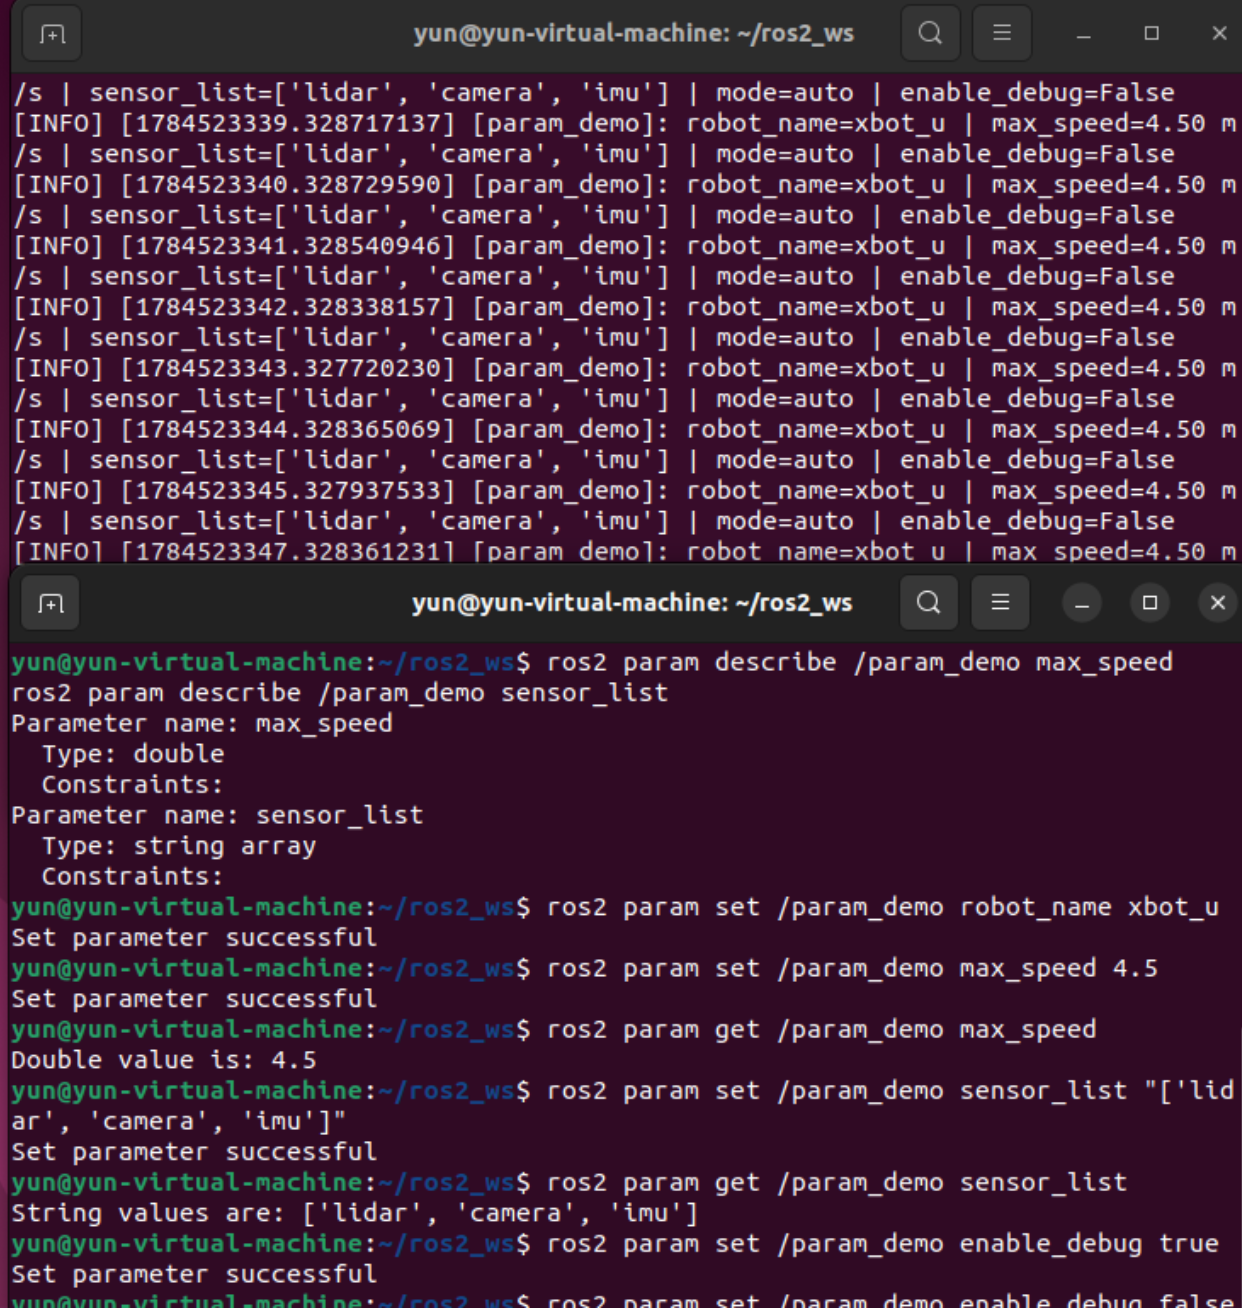
导出当前参数
ros2 param dump /param_demo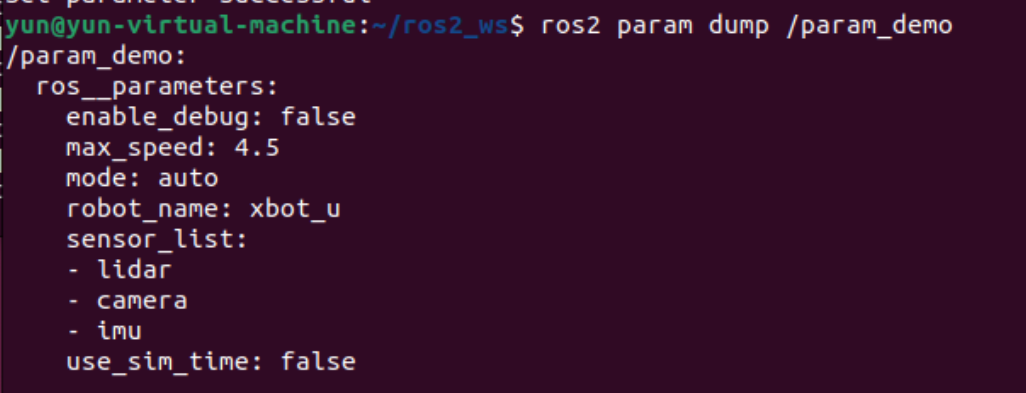
练习 3.2:参数回调验证(约 30 分钟)
实现 add_on_set_parameters_callback:验证 max_speed 范围 [0.0, 10.0] 和 mode 值 {"auto","manual","hybrid"}。
self.add_on_set_parameters_callback(self.validate_parameters)对应验证函数为:
def validate_parameters(self, params):
    for param in params:
        if param.name == 'max_speed':
            if param.value < 0.0 or param.value > 10.0:
                return SetParametersResult(
                    successful=False,
                    reason='max_speed 必须在 [0.0, 10.0] 范围内',
                )

        elif param.name == 'mode':
            allowed_modes = ('auto', 'manual', 'hybrid')
            if param.value not in allowed_modes:
                return SetParametersResult(
                    successful=False,
                    reason='mode 必须是 auto、manual 或 hybrid',
                )

    return SetParametersResult(successful=True)
终端 1
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run param_demo param_node
终端 2
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
测试 max_speed
设置合法值
ros2 param set /param_demo max_speed 8.0ros2 param get /param_demo max_speed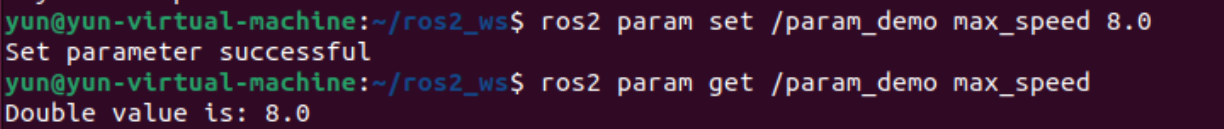
测试小于下限的值
ros2 param set /param_demo max_speed -1.0ros2 param get /param_demo max_speed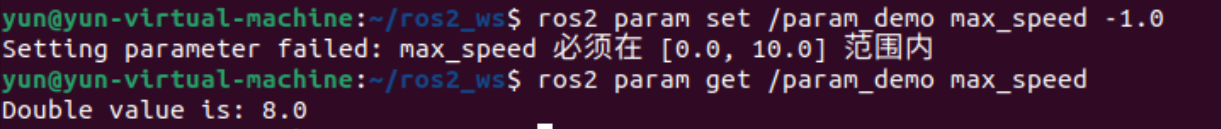
测试大于上限的值
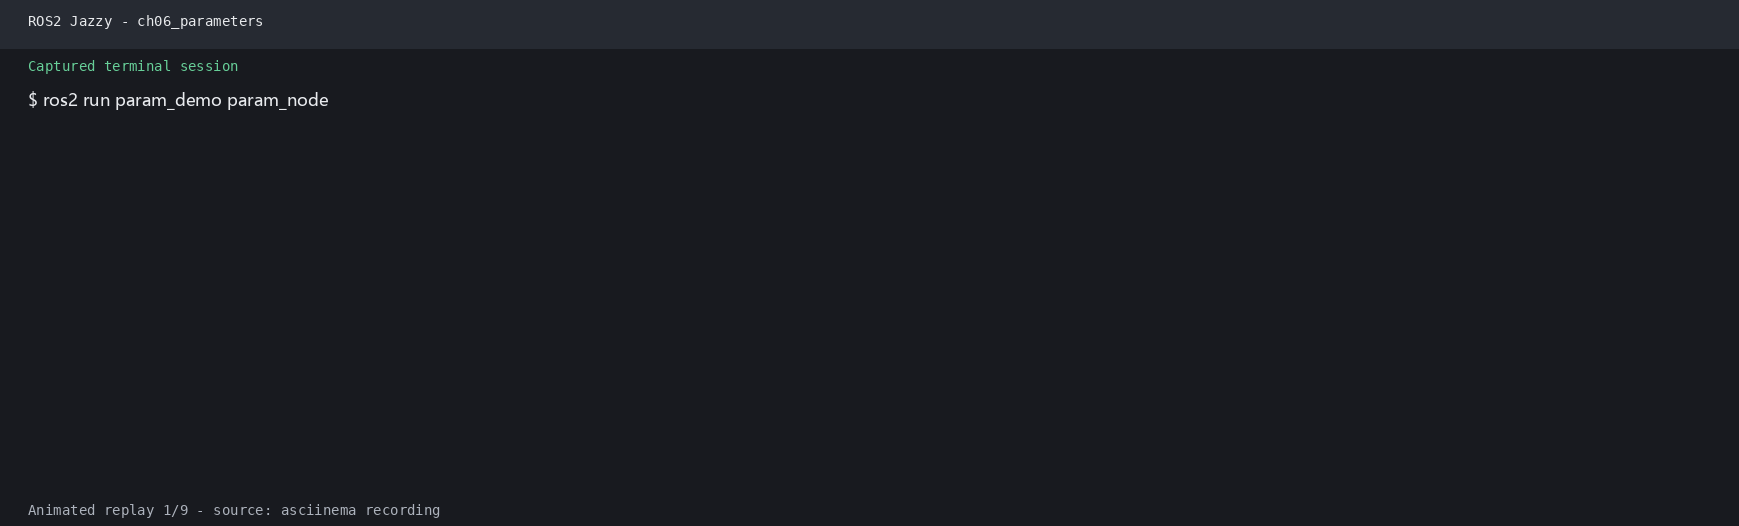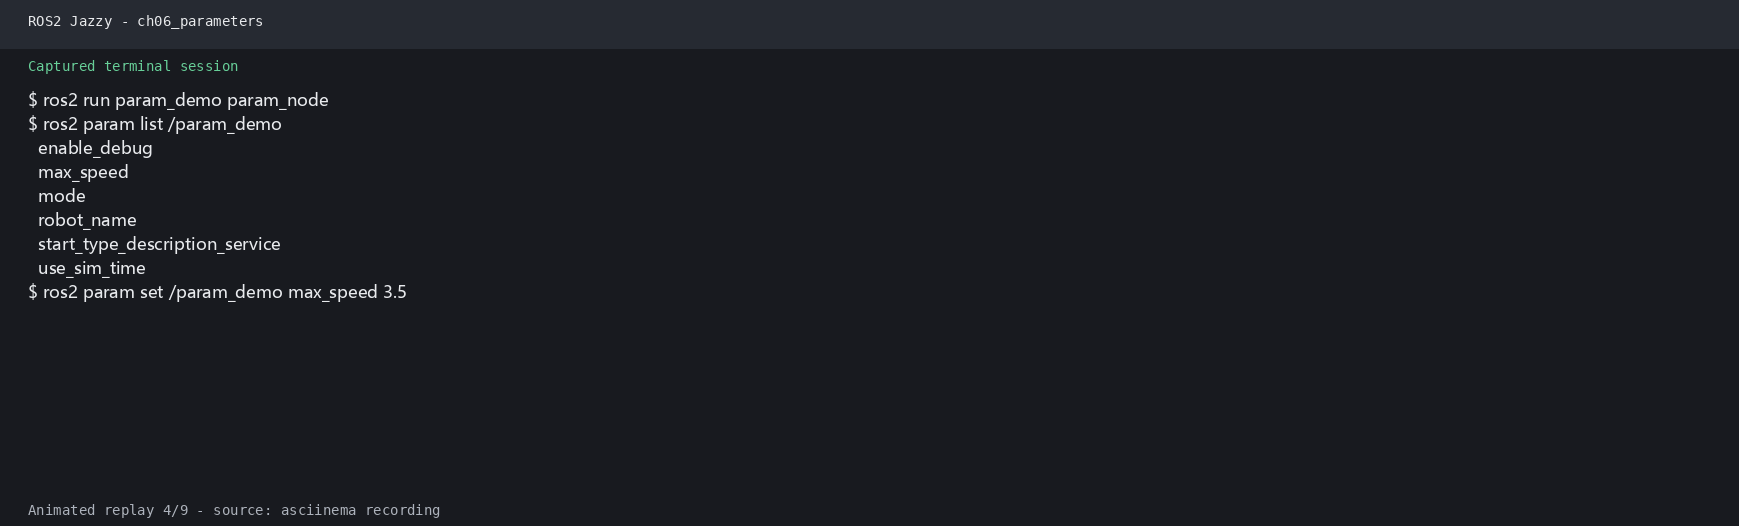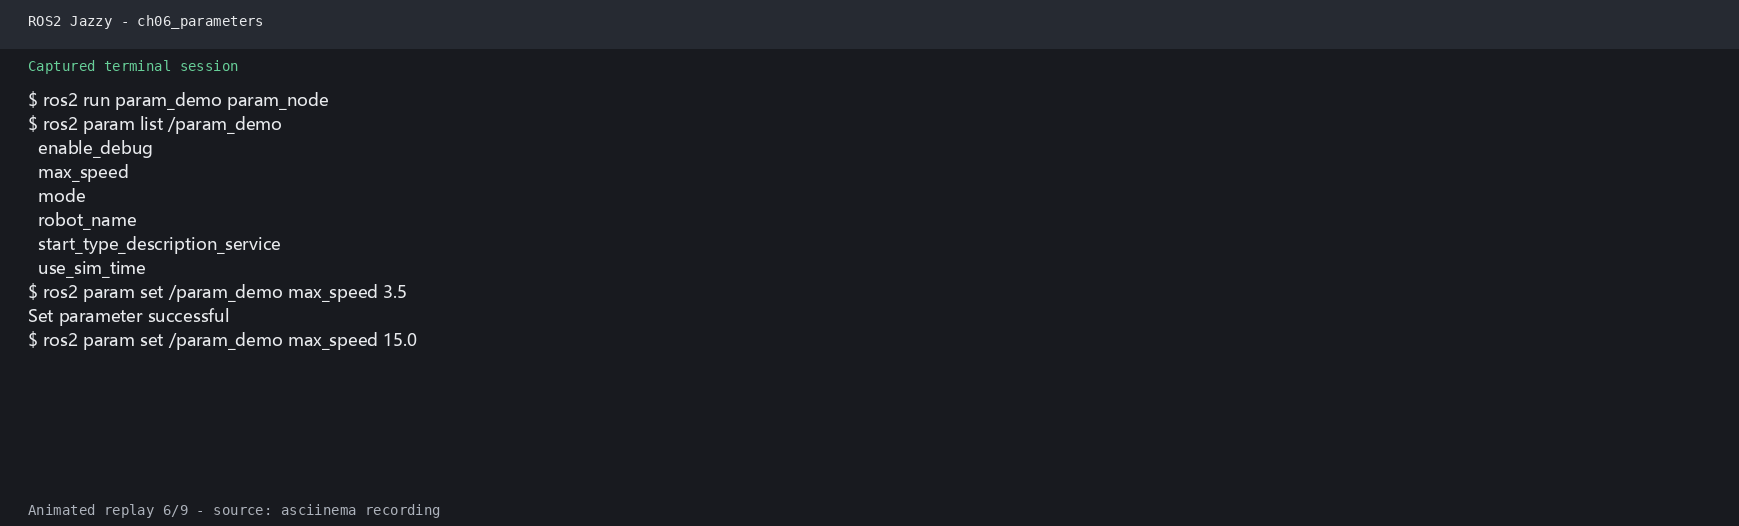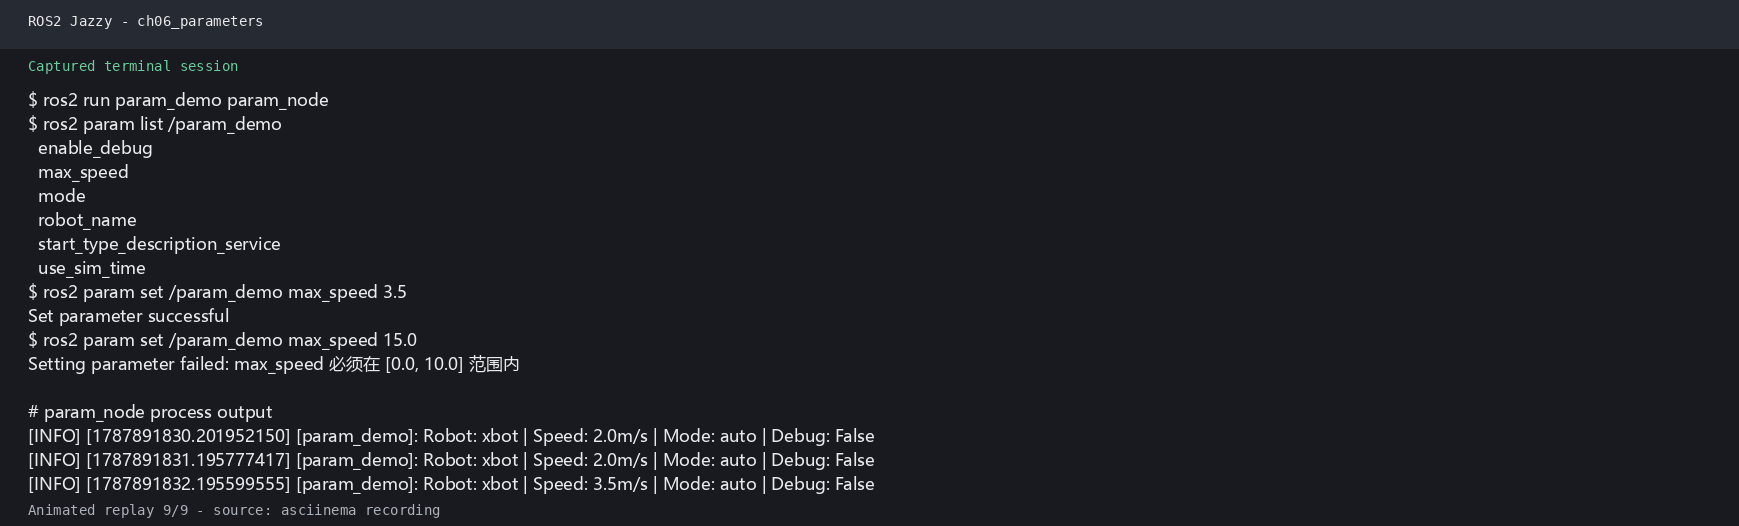
ros2 param set /param_demo max_speed 15.0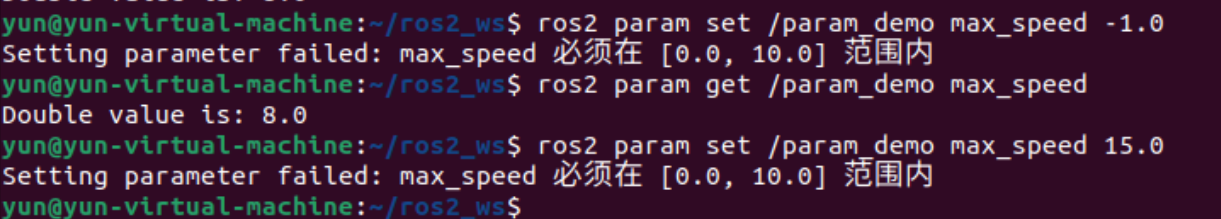
测试边界值
ros2 param set /param_demo max_speed 0.0
ros2 param set /param_demo max_speed 10.0
ros2 param set /param_demo max_speed 10.1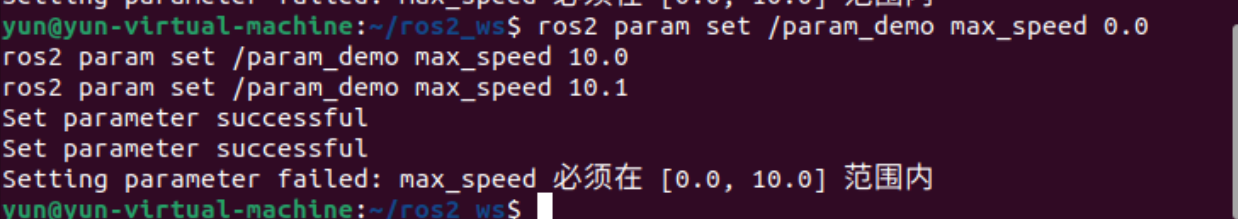
17. 测试 mode
测试三个合法模式
ros2 param set /param_demo mode auto
ros2 param set /param_demo mode manual
ros2 param set /param_demo mode hybrid
测试非法模式
ros2 param set /param_demo mode sport
ros2 param get /param_demo mode
ros2 param set /param_demo mode AUTO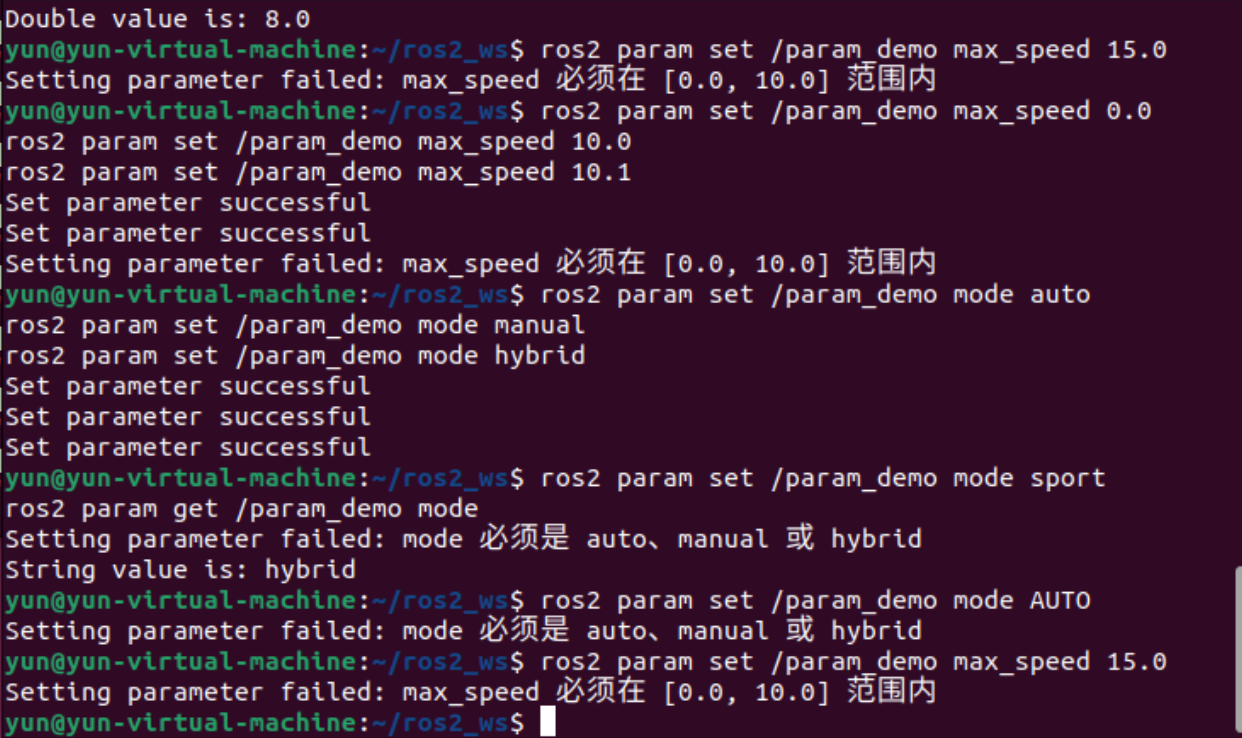
YAML 参数文件实验
创建 params.yaml
文件路径:
~/ros2_ws/src/param_demo/config/params.yaml完整内容:
param_demo:
  ros__parameters:
    robot_name: 'xbot_u'
    max_speed: 3.5
    sensor_list: ['lidar', 'camera', 'imu']
    mode: 'hybrid'
    enable_debug: true
通过命令行加载 YAML
先停止之前运行的 /param_demo 节点,避免出现同名节点
终端 1 中执行:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run param_demo param_node --ros-args \
  --params-file ~/ros2_ws/src/param_demo/config/params.yaml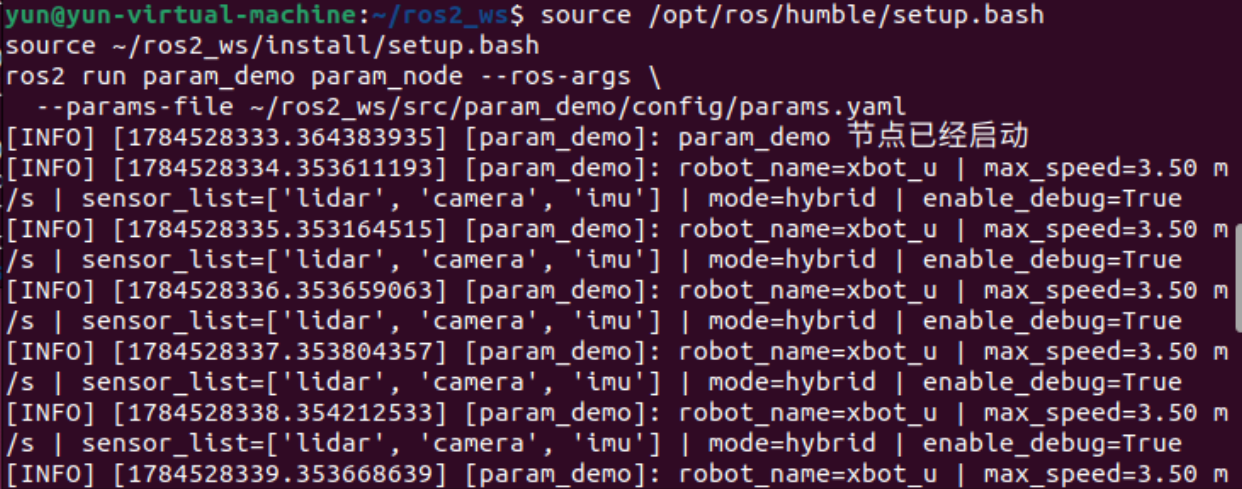
启动后的输出应包含:
向运行中的节点加载 YAML
保持节点运行,终端 2 执行:
ros2 param load /param_demo \
  ~/ros2_ws/src/param_demo/config/params.yaml  #####
ros2 param get /param_demo robot_name
ros2 param get /param_demo max_speed
ros2 param get /param_demo sensor_list
ros2 param get /param_demo mode
ros2 param get /param_demo enable_debug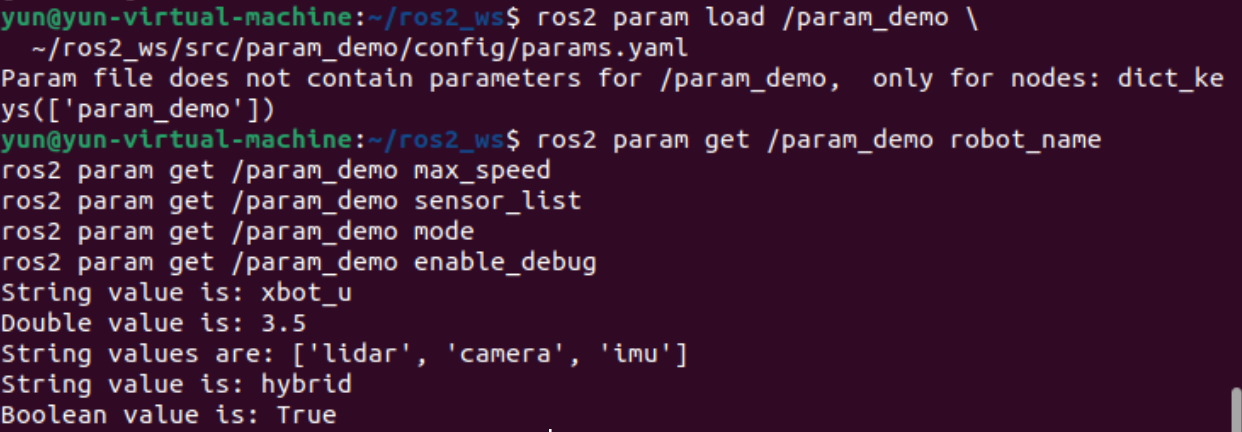
练习 3.3:Launch 文件实战(约 30 分钟)
- 编写 Python Launch 文件,同时启动 talker + listener
- 添加
use_rviz启动参数控制 RViz 是否启动 - 组合仿真 Launch:IncludeLaunchDescription 引用 XBot-U 仿真 + 自主导航节点
提示:参考 ros2_ws/src/navigation_sim_demo_ros2/launch/nav2_demo.launch.py
启动 talker、listener 和 RViz
~/ros2_ws/src/param_demo/launch/demo.launch.py#!/usr/bin/env python3
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument
from launch.conditions import IfCondition
from launch.substitutions import LaunchConfiguration
from launch_ros.actions import Node
def generate_launch_description():
use_rviz = LaunchConfiguration('use_rviz')
return LaunchDescription([
DeclareLaunchArgument(
'use_rviz',
default_value='false',
description='是否启动 RViz2',
),
Node(
package='demo_nodes_py',
executable='talker',
name='my_talker',
output='screen',
),
Node(
package='demo_nodes_py',
executable='listener',
name='my_listener',
output='screen',
),
Node(
package='rviz2',
executable='rviz2',
name='rviz2',
output='screen',
condition=IfCondition(use_rviz),
),
])使用 Launch 加载 params.yaml
~/ros2_ws/src/param_demo/launch/param_with_yaml.launch.py#!/usr/bin/env python3
import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument
from launch.substitutions import LaunchConfiguration
from launch_ros.actions import Node
def generate_launch_description():
default_params_file = os.path.join(
get_package_share_directory('param_demo'),
'config',
'params.yaml',
)
params_file = LaunchConfiguration('params_file')
return LaunchDescription([
DeclareLaunchArgument(
'params_file',
default_value=default_params_file,
description='param_demo 节点使用的 YAML 参数文件',
),
Node(
package='param_demo',
executable='param_node',
name='param_demo',
output='screen',
parameters=[params_file],
),
])编写组合仿真与导航 Launch
~/ros2_ws/src/param_demo/launch/combined_sim_nav.launch.py#!/usr/bin/env python3
import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch.actions import (
DeclareLaunchArgument,
IncludeLaunchDescription,
)
from launch.launch_description_sources import PythonLaunchDescriptionSource
from launch.substitutions import LaunchConfiguration
def generate_launch_description():
use_rviz = LaunchConfiguration('use_rviz')
use_gazebo = LaunchConfiguration('use_gazebo')
gz_headless = LaunchConfiguration('gz_headless')
use_sim_time = LaunchConfiguration('use_sim_time')
navigation_launch_path = os.path.join(
get_package_share_directory('navigation_sim_demo_ros2'),
'launch',
'nav2_demo.launch.py',
)
navigation_stack = IncludeLaunchDescription(
PythonLaunchDescriptionSource(navigation_launch_path),
launch_arguments={
'use_rviz': use_rviz,
'use_gazebo': use_gazebo,
'gz_headless': gz_headless,
'use_sim_time': use_sim_time,
}.items(),
)
return LaunchDescription([
DeclareLaunchArgument(
'use_rviz',
default_value='true',
description='是否启动 RViz2',
),
DeclareLaunchArgument(
'use_gazebo',
default_value='true',
description='是否启动 Gazebo Sim',
),
DeclareLaunchArgument(
'gz_headless',
default_value='false',
description='是否以无界面模式运行 Gazebo',
),
DeclareLaunchArgument(
'use_sim_time',
default_value='true',
description='是否使用仿真时钟',
),
navigation_stack,
])重新编译 Launch 文件
在终端 A 中执行:
cd ~/ros2_ws
source /opt/ros/humble/setup.bash
colcon build --base-paths src/param_demo \
  --packages-select param_demo \
  --symlink-install
source ~/ros2_ws/install/setup.bash
ls ~/ros2_ws/install/param_demo/share/param_demo/launch应看到:
combined_sim_nav.launch.py
demo.launch.py
param_with_yaml.launch.py
测试 talker 和 listener
先确保之前的测试节点已经停止,然后打开终端 1:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 launch param_demo demo.launch.py
因为 use_rviz 默认是 false,此时只会启动 talker 和 listener。
终端应持续出现类似输出:
[my_talker]: Publishing: "Hello World: 1"
[my_listener]: I heard: [Hello World: 1]
在终端 2 中检查节点:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 node list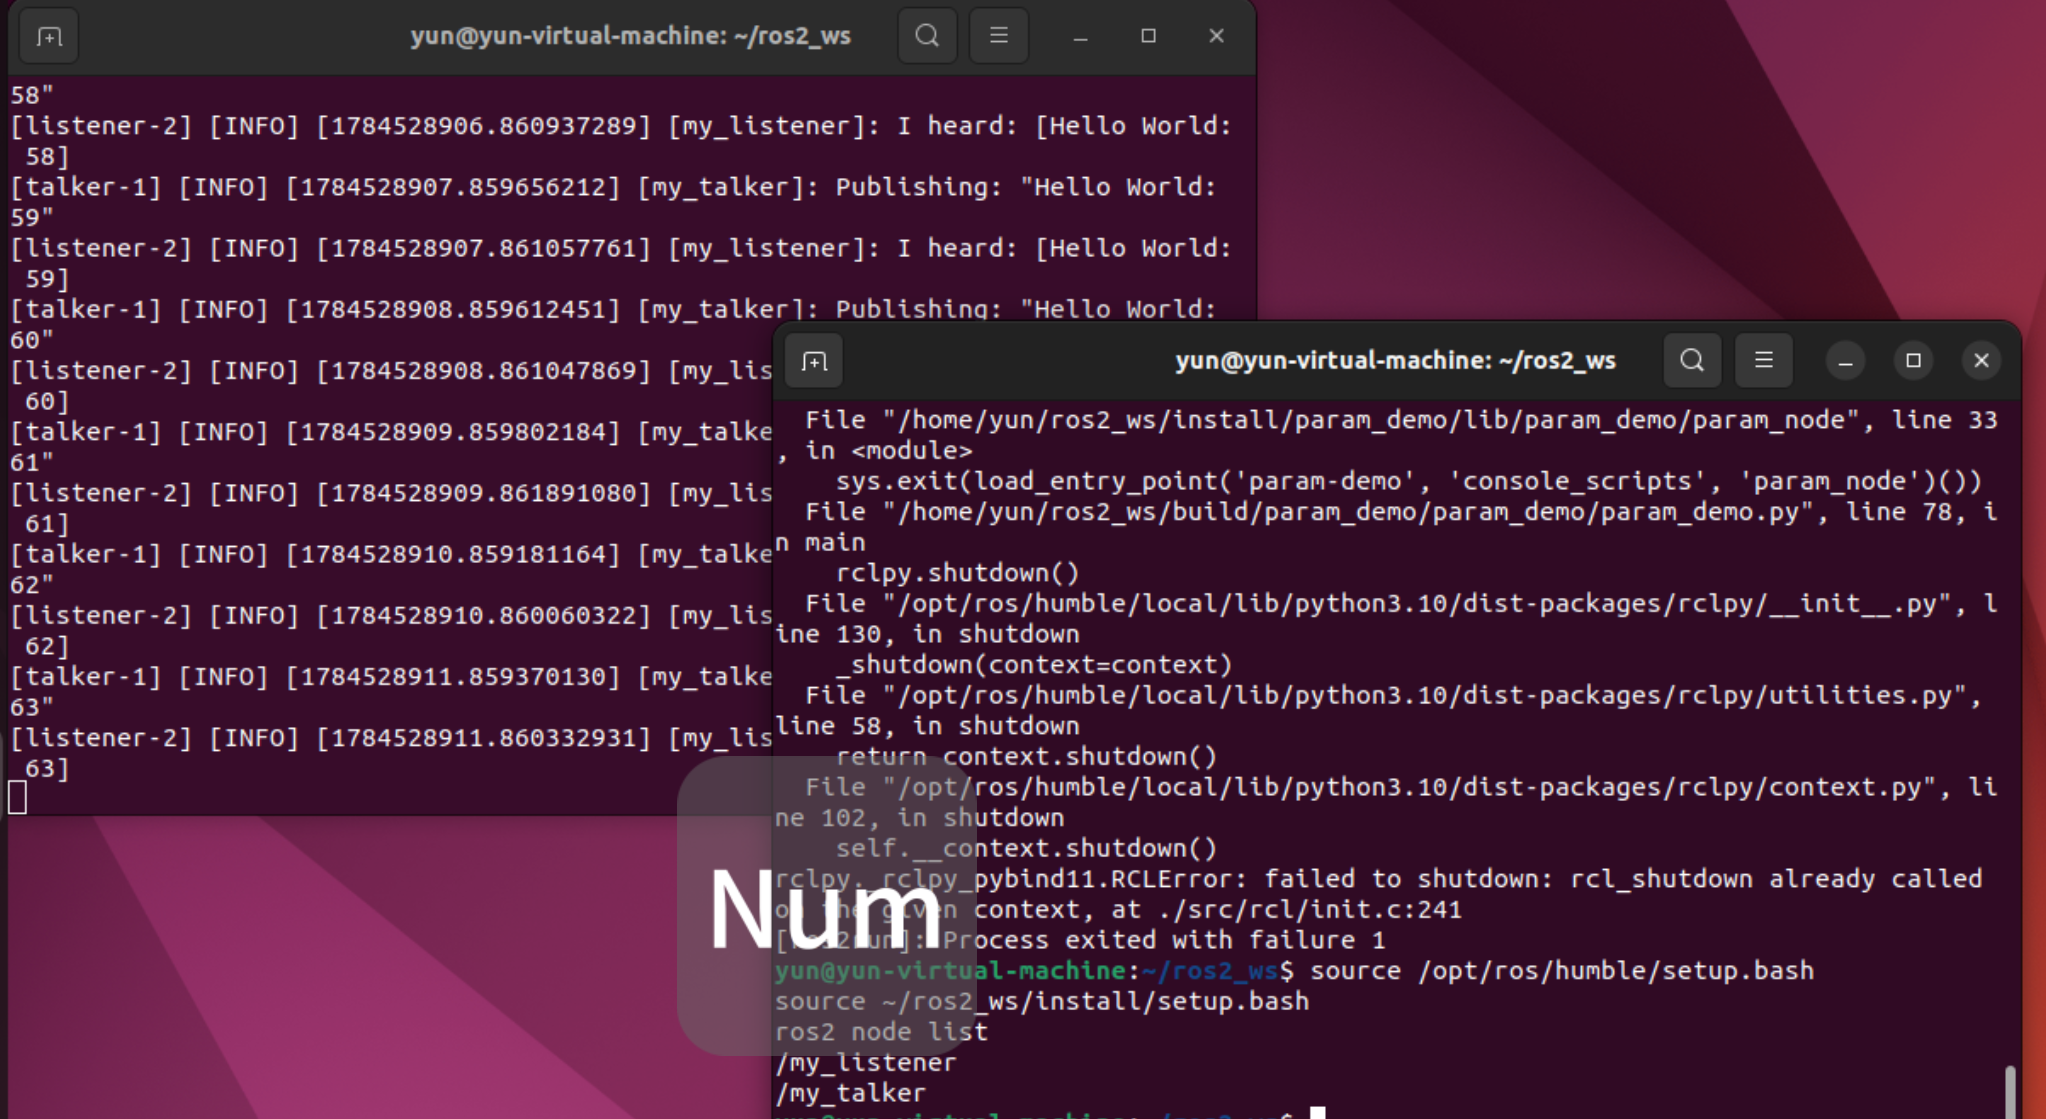
应看到:
ros2 topic list
ros2 topic echo /chatter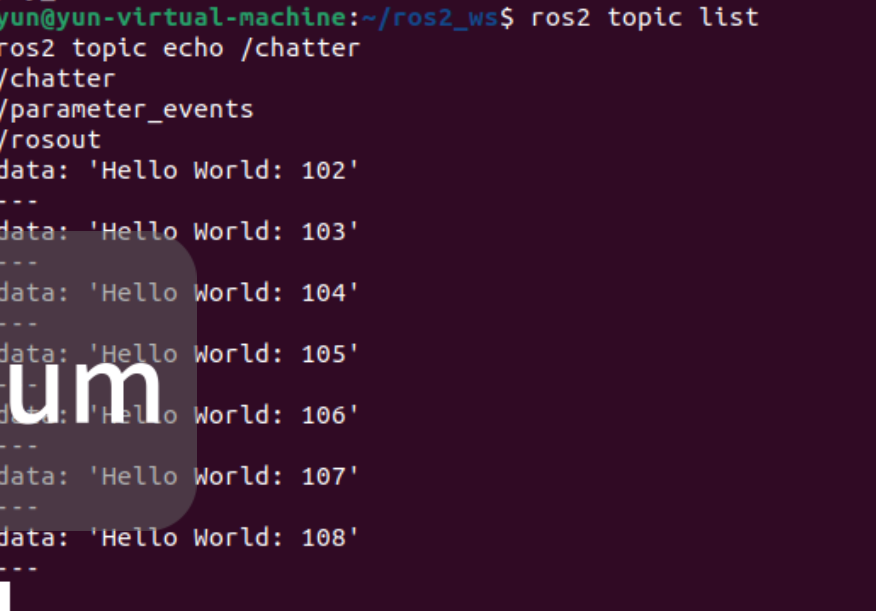
测试 use_rviz 条件启动
不启动 RViz
终端 1:
ros2 launch param_demo demo.launch.py use_rviz:=false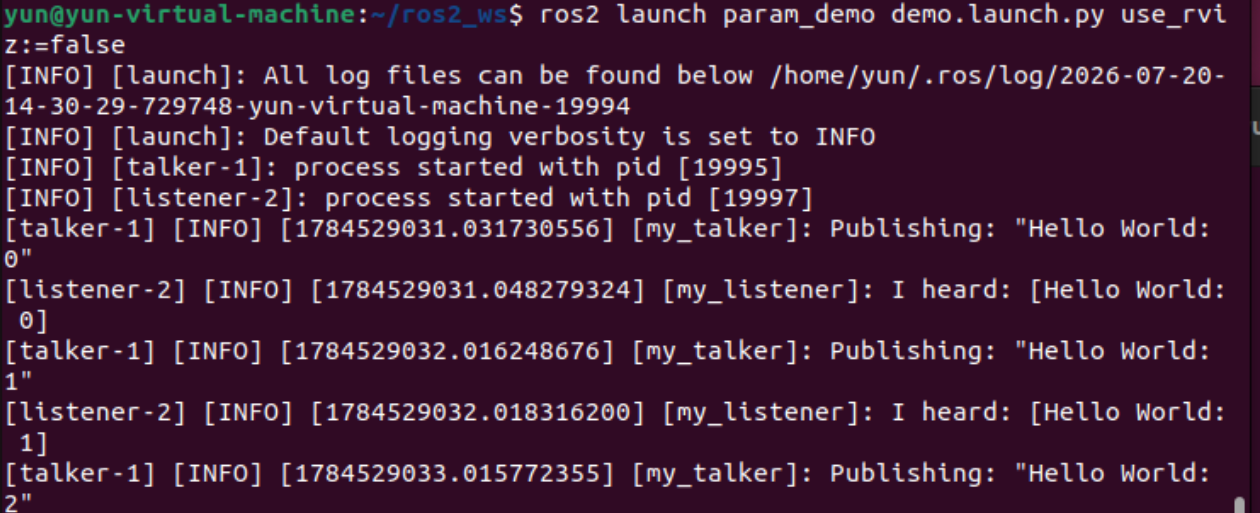
终端 2 :
ros2 node list启动 RViz
ros2 launch param_demo demo.launch.py use_rviz:=trueros2 node list查看 Launch 参数说明:
ros2 launch param_demo demo.launch.py --show-args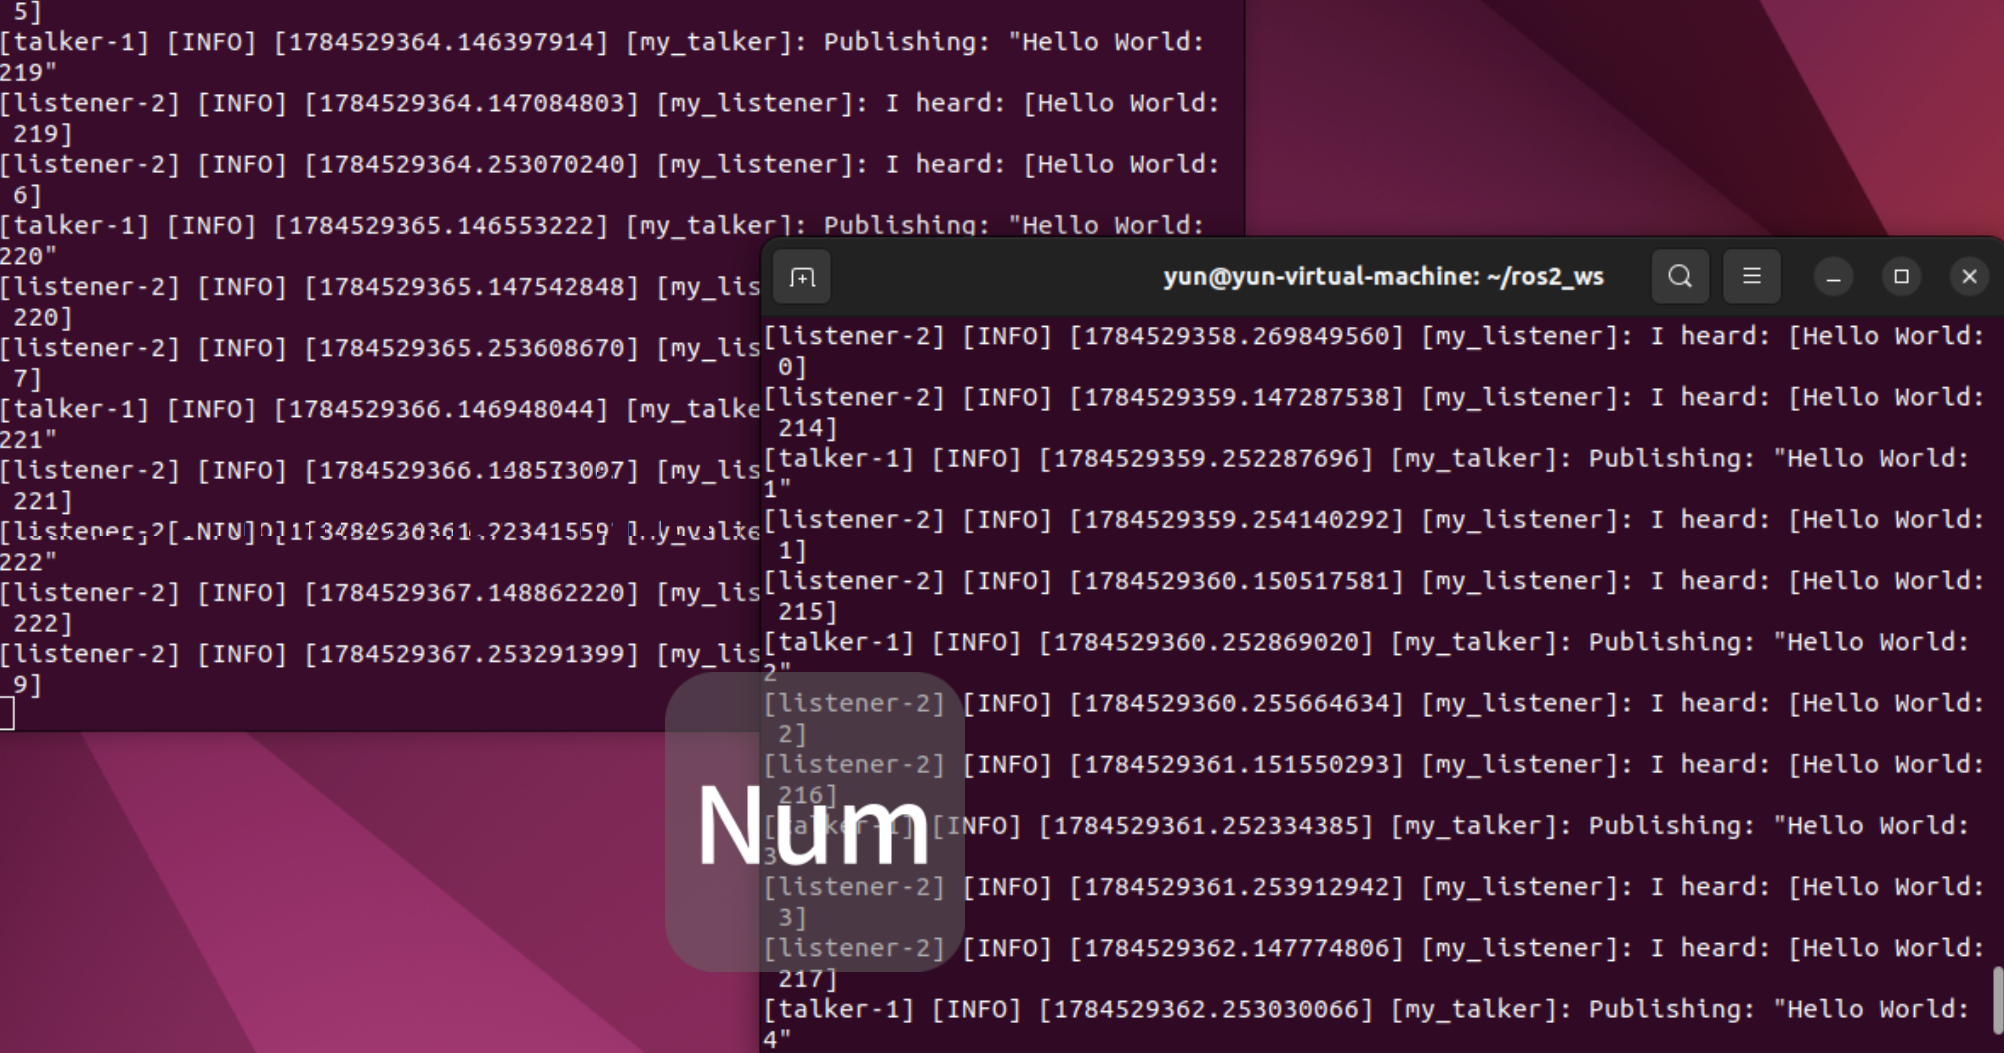
测试 Launch 加载 YAML
先停止前一个 Launch,然后在终端 1 中执行:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 launch param_demo param_with_yaml.launch.py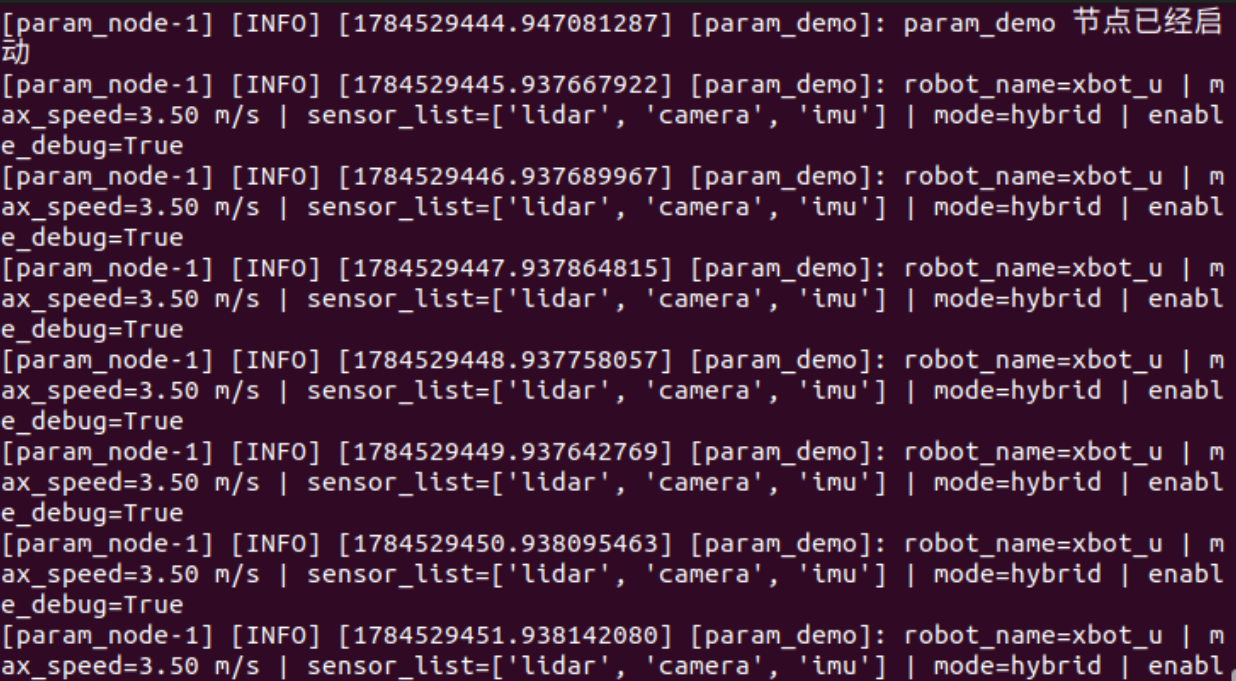
测试组合 Launch
检查依赖包
执行:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 pkg prefix robot_sim_demo_ros2
ros2 pkg prefix navigation_sim_demo_ros2
启动组合系统
LIBGL_ALWAYS_SOFTWARE=1 \
ros2 launch param_demo combined_sim_nav.launch.py \
  use_gazebo:=true \
  gz_headless:=false \
  use_rviz:=true \
  use_sim_time:=true
正常启动顺序为:
nav2_demo.launch.py包含并启动 XBot-U Gazebo 仿真。- 启动 Nav2 节点并加载地图。
- 启动 RViz2。
- 导航生命周期节点激活后输出
Nav2 stack is active。
不需要 RViz 时执行:
ros2 launch param_demo combined_sim_nav.launch.py use_rviz:=false在终端 2 中可以检查:
ros2 node list
ros2 topic list
ros2 service list
ros2 action list
思考题
LaunchConfiguration和DeclareLaunchArgument的区别?- 什么是
GroupAction(scoped=True),何时使用?
练习 4:动态参数调速 — 运行时修改机器人速度(约 15 分钟)
目标
创建 speed_controller 节点,持续发布 /cmd_vel 控制机器人运动,通过动态参数实时调整线速度和角速度。
步骤
编写 speed_controller.py
~/ros2_ws/src/param_demo/param_demo/speed_controller.py#!/usr/bin/env python3
"""使用动态参数控制机器人的线速度和角速度。"""
import rclpy
from geometry_msgs.msg import Twist
from rcl_interfaces.msg import SetParametersResult
from rclpy.executors import ExternalShutdownException
from rclpy.node import Node
class SpeedController(Node):
def __init__(self):
super().__init__('speed_controller')
self.declare_parameter('linear_speed', 0.2)
self.declare_parameter('angular_speed', 0.0)
self.declare_parameter('enable_control', True)
self.add_on_set_parameters_callback(
self.validate_parameters
)
self.publisher = self.create_publisher(
Twist,
'/cmd_vel',
10,
)
# 0.1 秒执行一次,即 10 Hz。
self.timer = self.create_timer(0.1, self.control_loop)
self.get_logger().info('speed_controller 已启动')
def validate_parameters(self, params):
"""在参数写入前检查速度范围。"""
for param in params:
if param.name == 'linear_speed':
if abs(param.value) > 1.0:
return SetParametersResult(
successful=False,
reason='线速度范围必须是 [-1.0, 1.0] m/s',
)
elif param.name == 'angular_speed':
if abs(param.value) > 2.0:
return SetParametersResult(
successful=False,
reason='角速度范围必须是 [-2.0, 2.0] rad/s',
)
return SetParametersResult(successful=True)
def control_loop(self):
"""读取实时参数并发布速度。"""
enabled = self.get_parameter('enable_control').value
message = Twist()
if enabled:
message.linear.x = self.get_parameter(
'linear_speed'
).value
message.angular.z = self.get_parameter(
'angular_speed'
).value
# 禁用控制时 message 保持全零,保证机器人停止。
self.publisher.publish(message)
self.get_logger().info(
f'enable={enabled}, '
f'v={message.linear.x:.2f} m/s, '
f'w={message.angular.z:.2f} rad/s',
throttle_duration_sec=2.0,
)
def main(args=None):
rclpy.init(args=args)
node = SpeedController()
try:
rclpy.spin(node)
except (KeyboardInterrupt, ExternalShutdownException):
pass
finally:
# Humble 收到 Ctrl+C 后可能已经关闭 context。
# 只有 context 仍有效时才能继续发布消息。
if rclpy.ok():
node.publisher.publish(Twist())
node.destroy_node()
if rclpy.ok():
rclpy.shutdown()
if __name__ == '__main__':
main()创建初始速度 YAML
~/ros2_ws/src/param_demo/config/speed_params.yamlspeed_controller:
ros__parameters:
linear_speed: 0.2
angular_speed: 0.0
enable_control: true创建 speed.launch.py
~/ros2_ws/src/param_demo/launch/speed.launch.py#!/usr/bin/env python3
import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch_ros.actions import Node
def generate_launch_description():
params_file = os.path.join(
get_package_share_directory('param_demo'),
'config',
'speed_params.yaml',
)
return LaunchDescription([
Node(
package='param_demo',
executable='speed_ctrl',
name='speed_controller',
output='screen',
parameters=[params_file],
),
])编译速度控制节点
cd ~/ros2_ws
source /opt/ros/humble/setup.bash
colcon build --base-paths src/param_demo \
  --packages-select param_demo \
  --symlink-install
source ~/ros2_ws/install/setup.bash
ros2 pkg executables param_demo启动 Gazebo 仿真
source ~/ros2_ws/install/setup.bash
ros2 pkg prefix robot_sim_demo_ros2
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 launch robot_sim_demo_ros2 sim_bringup.launch.py
启动速度控制节点
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run param_demo speed_ctrl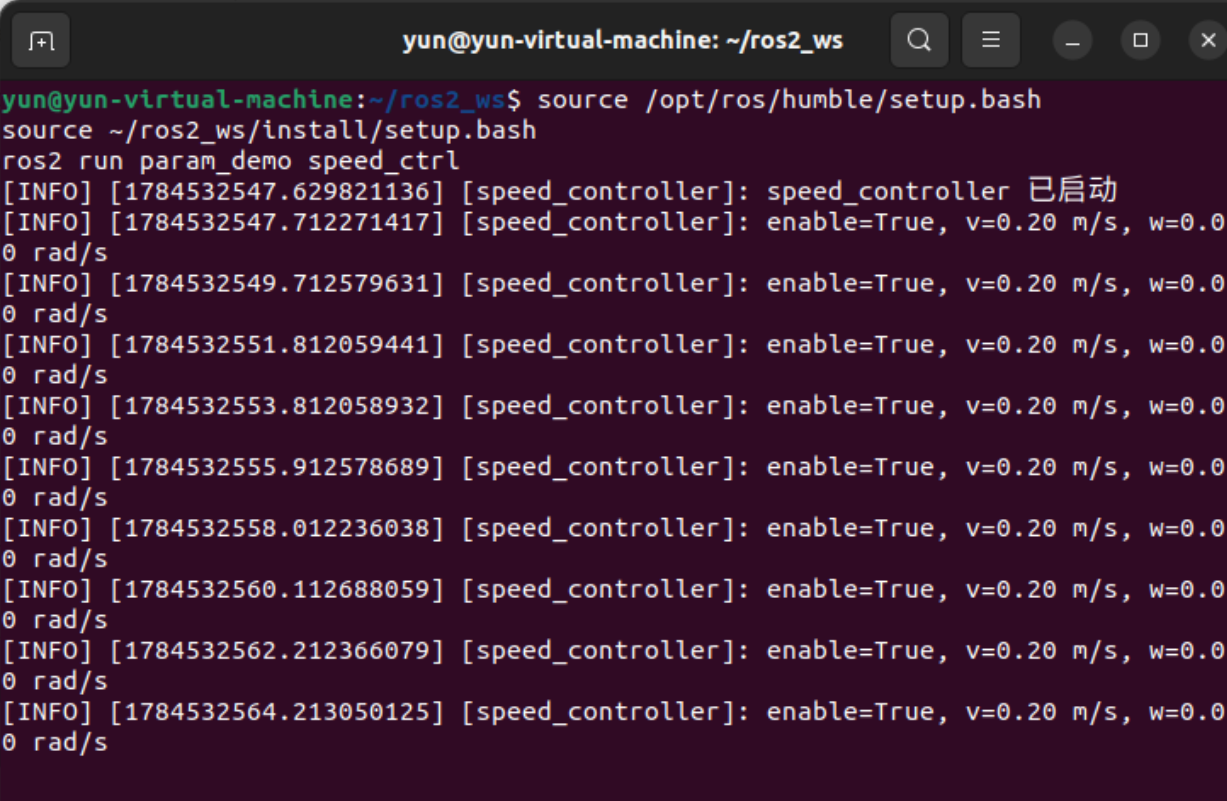
也可以使用 YAML Launch 启动:
ros2 launch param_demo speed.launch.py检查节点、参数和话题
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
检查节点:
ros2 node listros2 param list /speed_controller读取初始值:
ros2 param get /speed_controller linear_speed
ros2 param get /speed_controller angular_speed
ros2 param get /speed_controller enable_control
检查 /cmd_vel:
ros2 topic info /cmd_vel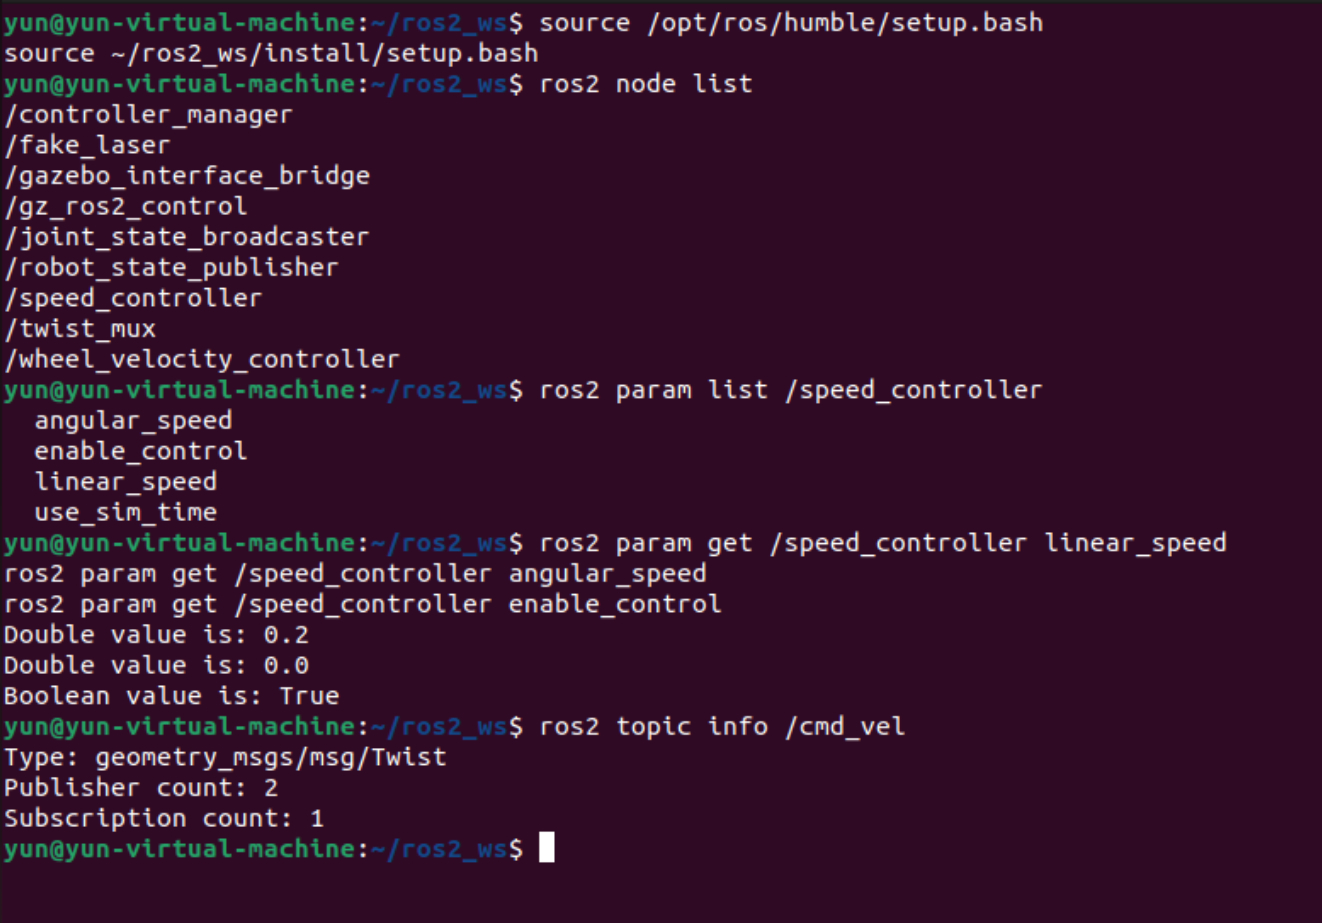
动态修改速度
加速直行
ros2 param set /speed_controller linear_speed 0.5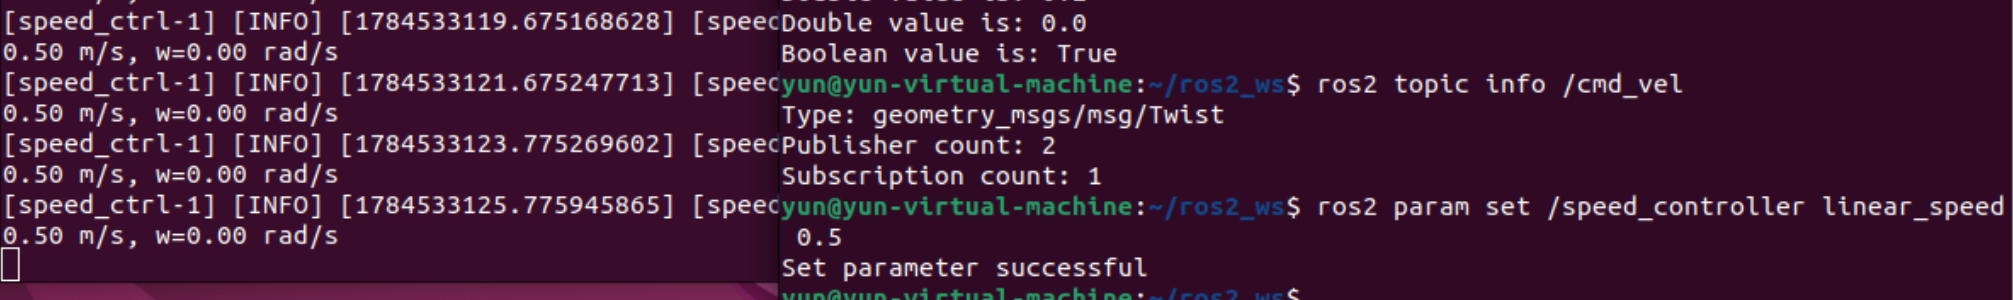
一边前进一边左转
ros2 param set /speed_controller angular_speed 1.0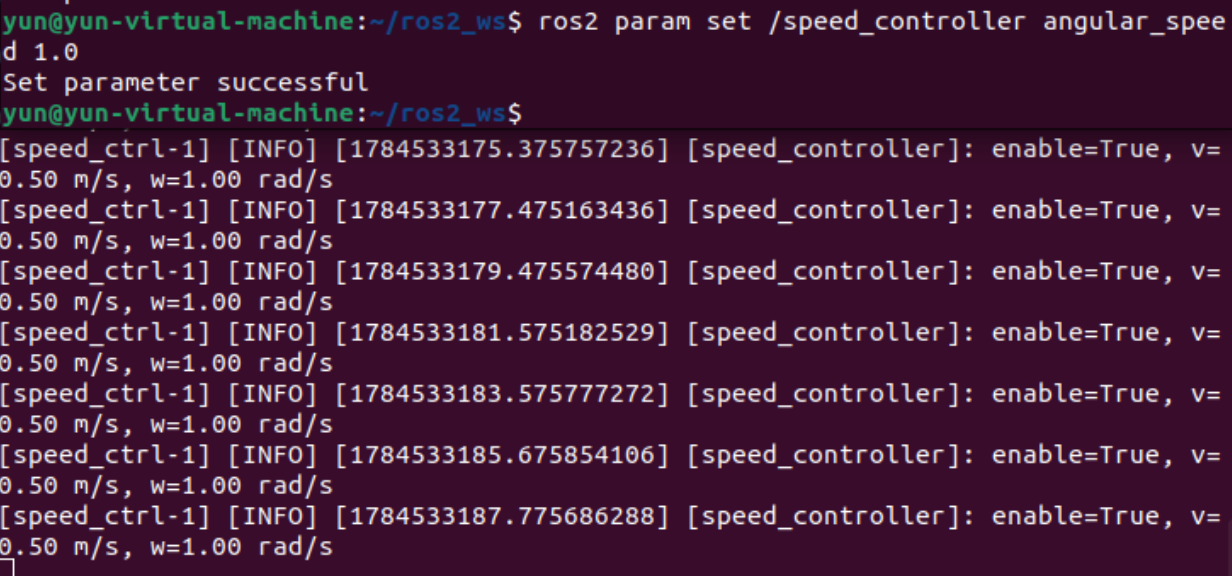
一边前进一边右转
ros2 param set /speed_controller angular_speed -1.0停止转动,继续直行
ros2 param set /speed_controller angular_speed 0.0倒车
ros2 param set /speed_controller linear_speed -0.3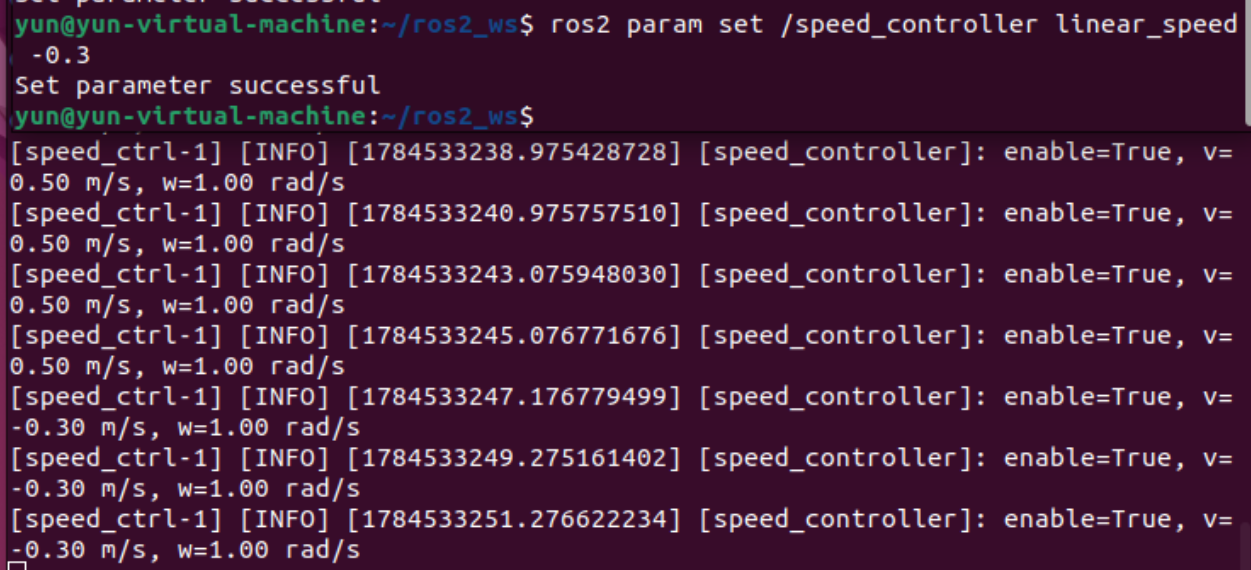
#负线速度表示后退。
完全停止
同时把两个速度设置为零:
ros2 param set /speed_controller linear_speed 0.0
ros2 param set /speed_controller angular_speed 0.0
暂停和恢复控制
暂停控制:
ros2 param set /speed_controller enable_control false在禁用状态下修改速度:
ros2 param set /speed_controller linear_speed 0.4
ros2 param set /speed_controller angular_speed 0.5
参数可以修改成功,但节点仍发布零速度,机器人不会运动。
恢复控制:
ros2 param set /speed_controller enable_control true恢复后,节点会立即使用刚才保存的 0.4 和 0.5,机器人开始沿弧线运动。
实验结束前再次完全停止:
ros2 param set /speed_controller linear_speed 0.0
ros2 param set /speed_controller angular_speed 0.0
测试超限参数
线速度超限
ros2 param set /speed_controller linear_speed 3.0负线速度超限
ros2 param set /speed_controller linear_speed -1.5角速度超限
ros2 param set /speed_controller angular_speed 3.0负方向超限:
ros2 param set /speed_controller angular_speed -2.5测试边界值
ros2 param set /speed_controller linear_speed 1.0
ros2 param set /speed_controller linear_speed -1.0
ros2 param set /speed_controller angular_speed 2.0
ros2 param set /speed_controller angular_speed -2.0
完成测试后立即停止:
ros2 param set /speed_controller linear_speed 0.0
ros2 param set /speed_controller angular_speed 0.0
/cmd_vel 数据
在终端 3 中执行:
ros2 topic echo /cmd_vel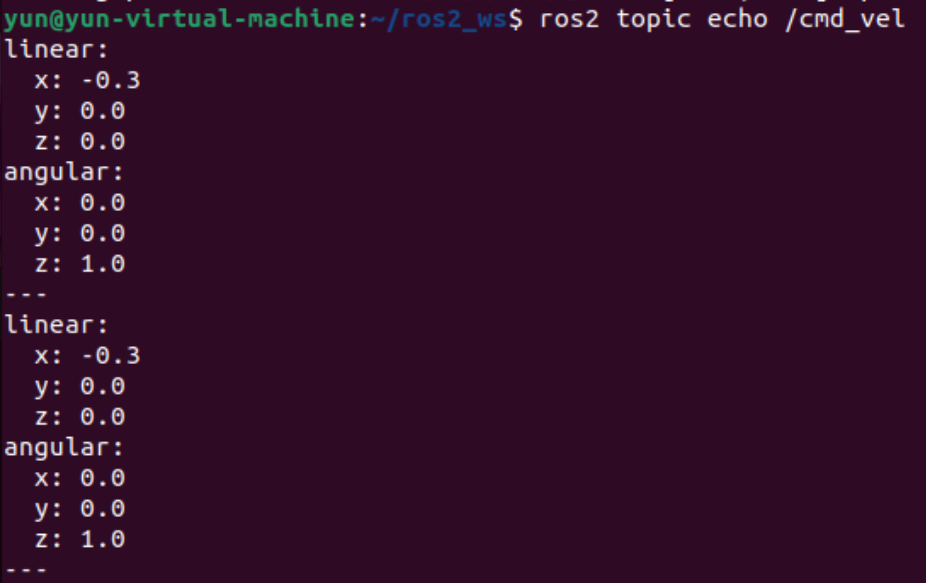
检查发布频率:
ros2 topic hz /cmd_vel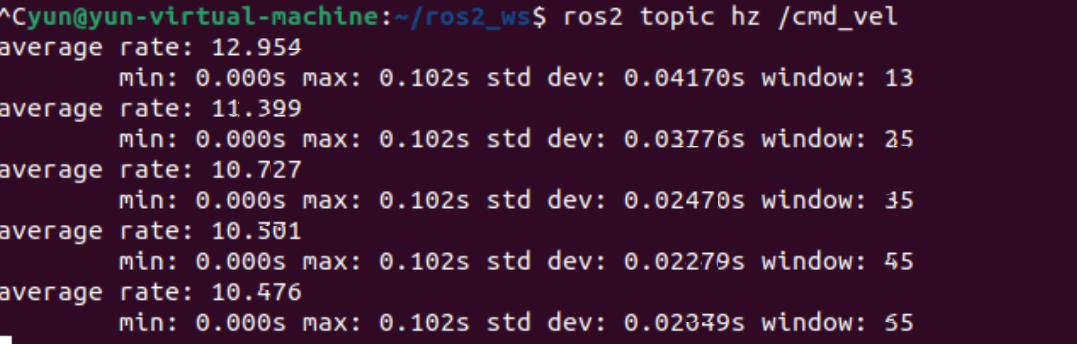
查看详细通信关系:
ros2 topic info /cmd_vel --verbose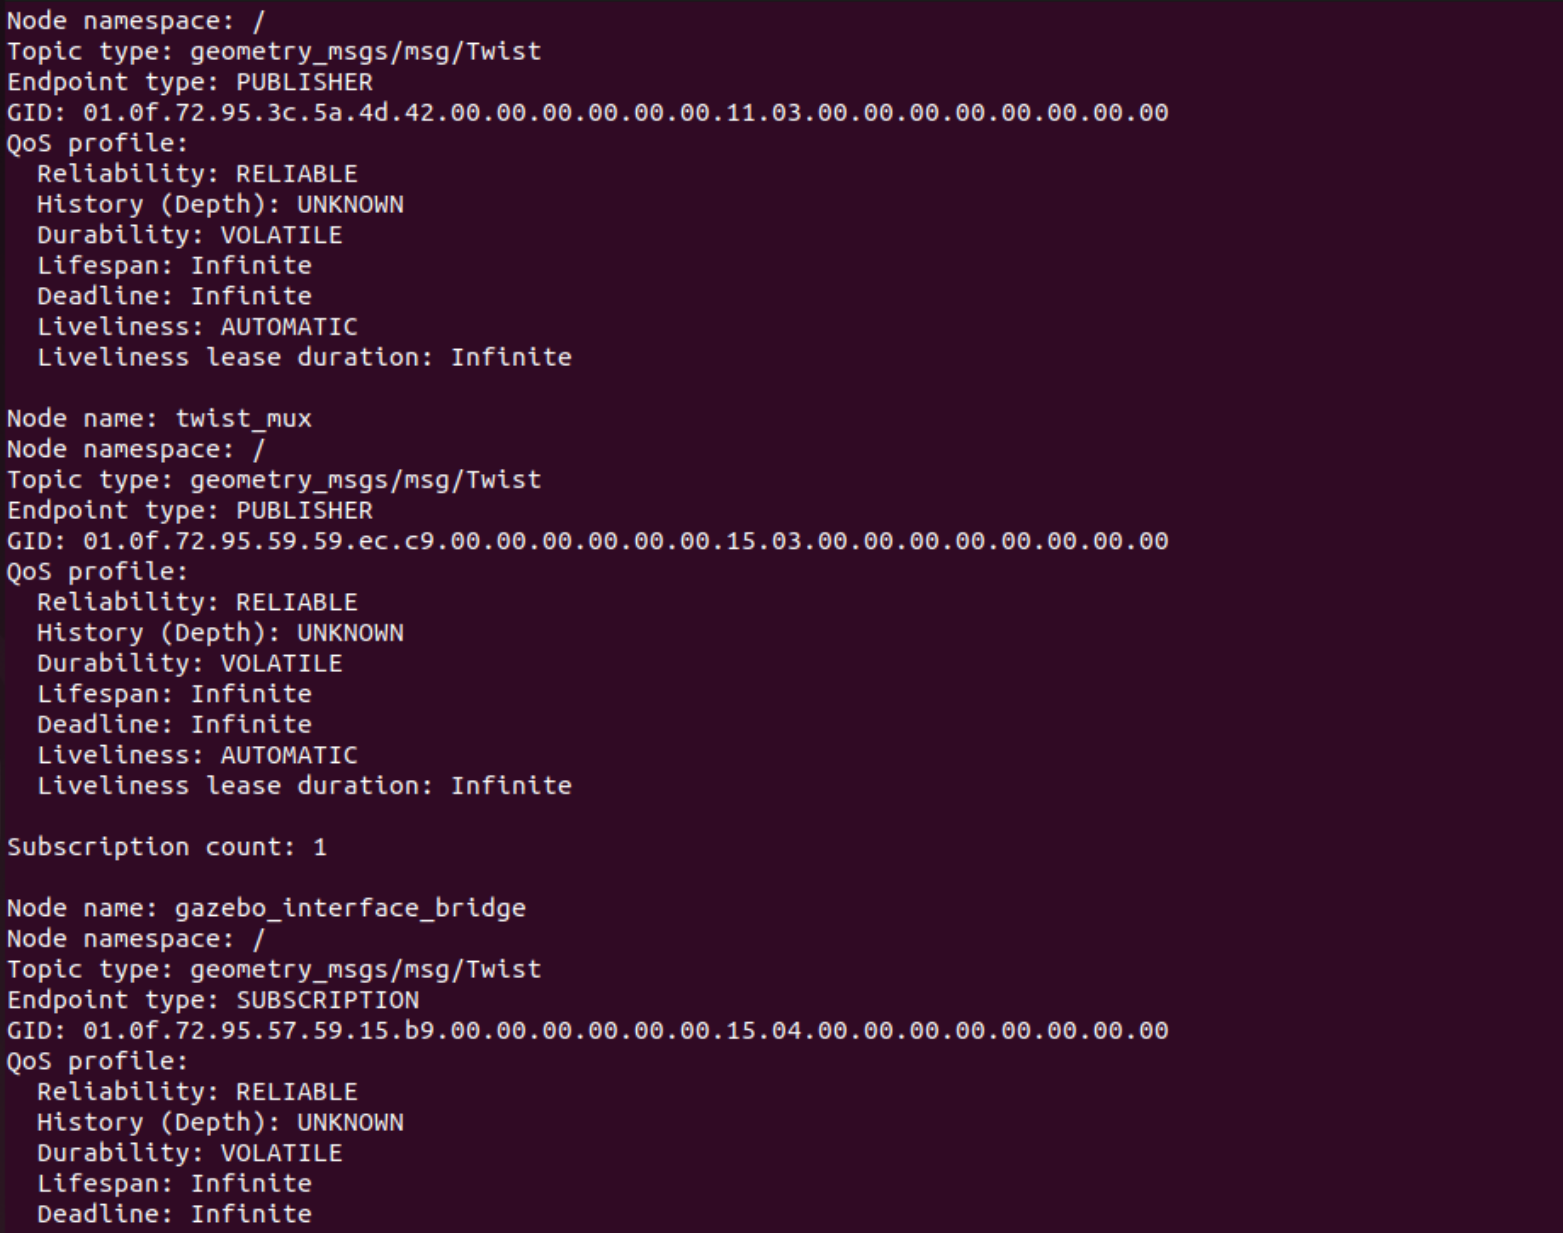
实际运行证据
真实运行的参数列表、合法参数更新和非法边界值拒绝输出:
原始录制:ch06_parameters.cast。完整证据索引见实际运行证据。