 RuyiSDK Board Docs
第7章:TF2 坐标变换系统
课程:ROS2 Python 编程
章节:第7章
课时:2 课时(90 分钟)
教学方式:讲授 + 演示
7.1 坐标系树 (Frame Tree) 设计原理
知识点 7.1.1:TF 坐标系树
# TF2 将坐标系组织为树状结构,确保无环单向依赖
# 典型 XBot-U 坐标系树:
#   map → odom → base_footprint → base_link
#                                     ├── laser_frame
#                                     ├── camera_frame
#                                     └── imu_link
TF2 要求坐标系之间形成有向无环图(DAG),各坐标系只能有一个父系,保证变换查找唯一路径。
知识点 7.1.2:TF2 核心 API 模块
from tf2_ros.buffer import Buffer
from tf2_ros.transform_listener import TransformListener
from tf2_ros.transform_broadcaster import TransformBroadcaster
from tf2_ros.static_transform_broadcaster import StaticTransformBroadcaster
知识点 7.1.3:官方要点——TF 树概念与坐标变换直觉
官方 Introduction to tf2 教程以小乌龟双机追踪为例,解释了 TF2 的两条核心思想:第一,每个链接(link)都拥有自己的坐标系,任意两个坐标系之间的变换(平移 + 四元数旋转)可随时查询;第二,帧与帧之间存在父子依附关系,整体构成一棵树(TF Tree),保证任意两帧间路径唯一、不会出现死锁。教程通过 ros2 run tf2_ros tf2_echo world turtle2 演示了查询命令,还给出了 tf2_monitor 查看频率的类型图。
Articulated Robotics 用「地图上的寻人」类比:每个坐标系是一张以自己为中心的地图,知道「世界→机器人」「机器人→机械臂」两张图的相对关系,就能推得世界下机械臂的位姿——这正是变换叠加的直觉。本节开头的 TF 树图示与此完全对应。
7.2 静态变换与动态变换
知识点 7.2.1:静态变换广播器
import rclpy
from rclpy.node import Node
from tf2_ros import StaticTransformBroadcaster
from geometry_msgs.msg import TransformStamped

class StaticTFPublisher(Node):
    def __init__(self):
        super().__init__('static_tf_pub')
        self.broadcaster = StaticTransformBroadcaster(self)

        t = TransformStamped()
        t.header.stamp = self.get_clock().now().to_msg()
        t.header.frame_id = 'base_link'
        t.child_frame_id = 'laser_frame'
        t.transform.translation.x = 0.2
        t.transform.translation.z = 0.1
        t.transform.rotation.w = 1.0

        self.broadcaster.sendTransform(t)
程序 7-1:静态变换只发送一次,适用于固定不变的传感器安装位置。
知识点 7.2.2:动态变换广播器
class DynamicTFPublisher(Node):
    def __init__(self):
        super().__init__('dynamic_tf_pub')
        self.broadcaster = TransformBroadcaster(self)
        self.timer = self.create_timer(0.1, self.publish_tf)

    def publish_tf(self):
        t = TransformStamped()
        t.header.stamp = self.get_clock().now().to_msg()
        t.header.frame_id = 'odom'
        t.child_frame_id = 'base_link'
        t.transform.translation.x = math.sin(self.count * 0.1)
        t.transform.translation.y = math.cos(self.count * 0.1)
        t.transform.rotation.w = 1.0
        self.broadcaster.sendTransform(t)
程序 7-2:动态变换持续广播(如 odom→base_link),100Hz 更新。
7.3 tf2_ros.Buffer 与 lookup_transform()
知识点 7.3.1:监听 TF 变换
from tf2_ros import Buffer, TransformListener

class TFListener(Node):
    def __init__(self):
        super().__init__('tf_listener')
        self.tf_buffer = Buffer()
        self.tf_listener = TransformListener(self.tf_buffer, self)
        self.timer = self.create_timer(1.0, self.lookup_tf)

    def lookup_tf(self):
        try:
            now = rclpy.time.Time()
            transform = self.tf_buffer.lookup_transform(
                'base_link',          # 目标坐标系
                'laser_frame',        # 源坐标系
                now,                  # 时间戳
                timeout=rclpy.duration.Duration(seconds=1.0))

            t = transform.transform.translation
            self.get_logger().info(
                f'Laser→Base: x={t.x:.3f}, y={t.y:.3f}, z={t.z:.3f}')
        except Exception as e:
            self.get_logger().warn(f'TF 查询失败: {e}')
程序 7-3:lookup_transform(target, source, time) 查询两个坐标系之间的变换关系。
知识点 7.3.2:TF 坐标点变换
from tf2_geometry_msgs import do_transform_point
from geometry_msgs.msg import PointStamped

# 将激光雷达坐标系下的点转换到 base_link
point_in_laser = PointStamped()
point_in_laser.header.frame_id = 'laser_frame'
point_in_laser.point.x = 1.0

transform = self.tf_buffer.lookup_transform(
    'base_link', 'laser_frame', rclpy.time.Time())
point_in_base = do_transform_point(point_in_laser, transform)
知识点 7.3.3:官方要点——广播器与监听器的编写要点
官方 Python 广播器教程(Writing a tf2 broadcaster)实现对乌龟位姿的发布:先订阅位姿话题,在回调中构造 TransformStamped(frame_id 为父帧 world,child_frame_id 为 turtle1),填入平移与四元数 Quaternion_from_euler,再用 DynamicBroadcaster.sendTransform() 持续广播。监听器端则用 Buffer.lookup_transform(target, source, time) 一次性查询,常用 TransformListener(buffer, self) 使 Buffer 与 TF 话题同步。
一个关键设计:广播端发布的是「相对变换」(子帧相对父帧),而查询端得到的是「绝对变换」(任意两帧推导结果)——二者不可混用。官方教程还演示了在同一个节点里同时注册订阅与监听器,提醒读者 Buffer 的延迟约等于话题频率的倒数,查询最新时刻附近的数据容易报「Data not available」,工程上常查询过去 50–100 ms 的数据。
7.4 时间同步与插值
知识点 7.4.1:waitForTransform 与时间同步
def lookup_tf_with_wait(self):
    # 等待直到指定变换可用
    if self.tf_buffer.can_transform(
        'base_link', 'laser_frame', rclpy.time.Time(),
        timeout=rclpy.duration.Duration(seconds=2.0)):

        transform = self.tf_buffer.lookup_transform(
            'base_link', 'laser_frame', rclpy.time.Time())

# 或使用 waitForTransform(已废弃,建议用 can_transform 的 timeout)
程序 7-4:can_transform 等待变换就绪,避免因时序问题导致查询失败。
知识点 7.4.2:TF 插值机制
TF2 自动在两帧变换之间线性插值。调用 lookup_transform 时指定 time=Time()(最新)或指定历史时间戳获取该时刻的变换(需有足够缓存数据)。
# 获取最新变换
t = self.tf_buffer.lookup_transform('base_link', 'laser', rclpy.time.Time())

# 获取 2 秒前的变换(如果 buffer 缓存足够)
past = rclpy.time.Time(seconds=2.0)
t = self.tf_buffer.lookup_transform('base_link', 'laser', past)
知识点 7.4.3:官方要点——时间、缓存与插值机制
Using time in tf2 教程揭示了 TF2 与硬件时钟协作的机制:变换带时间戳,Buffer 保存一段时间(默认为 10 秒)的变换历史;查询时若目标时刻没有精确命中,TF 会基于最近的两个变换做线性插值(绕旋转轴插值)。教程中的例子正是本章 7.2.2 节动态坐标变换的场景:随着乌龟游走,lookup_transform 的 time 参数传 frame_stamped.header.stamp,即传感器数据自身的时刻,确保「传感器数据到达时对应的机器人位姿」被查询。
插值的正确性依赖时间连续:若各帧时间戳大幅跳变(如 use_sim_time 未与仿真时间对齐,见第 9 章),TF 会退化为报错——帧名、时间戳是 TF2 排障的两大高频原因。
7.5 TF2 调试工具
知识点 7.5.1:命令行工具
# 实时查看两坐标系变换
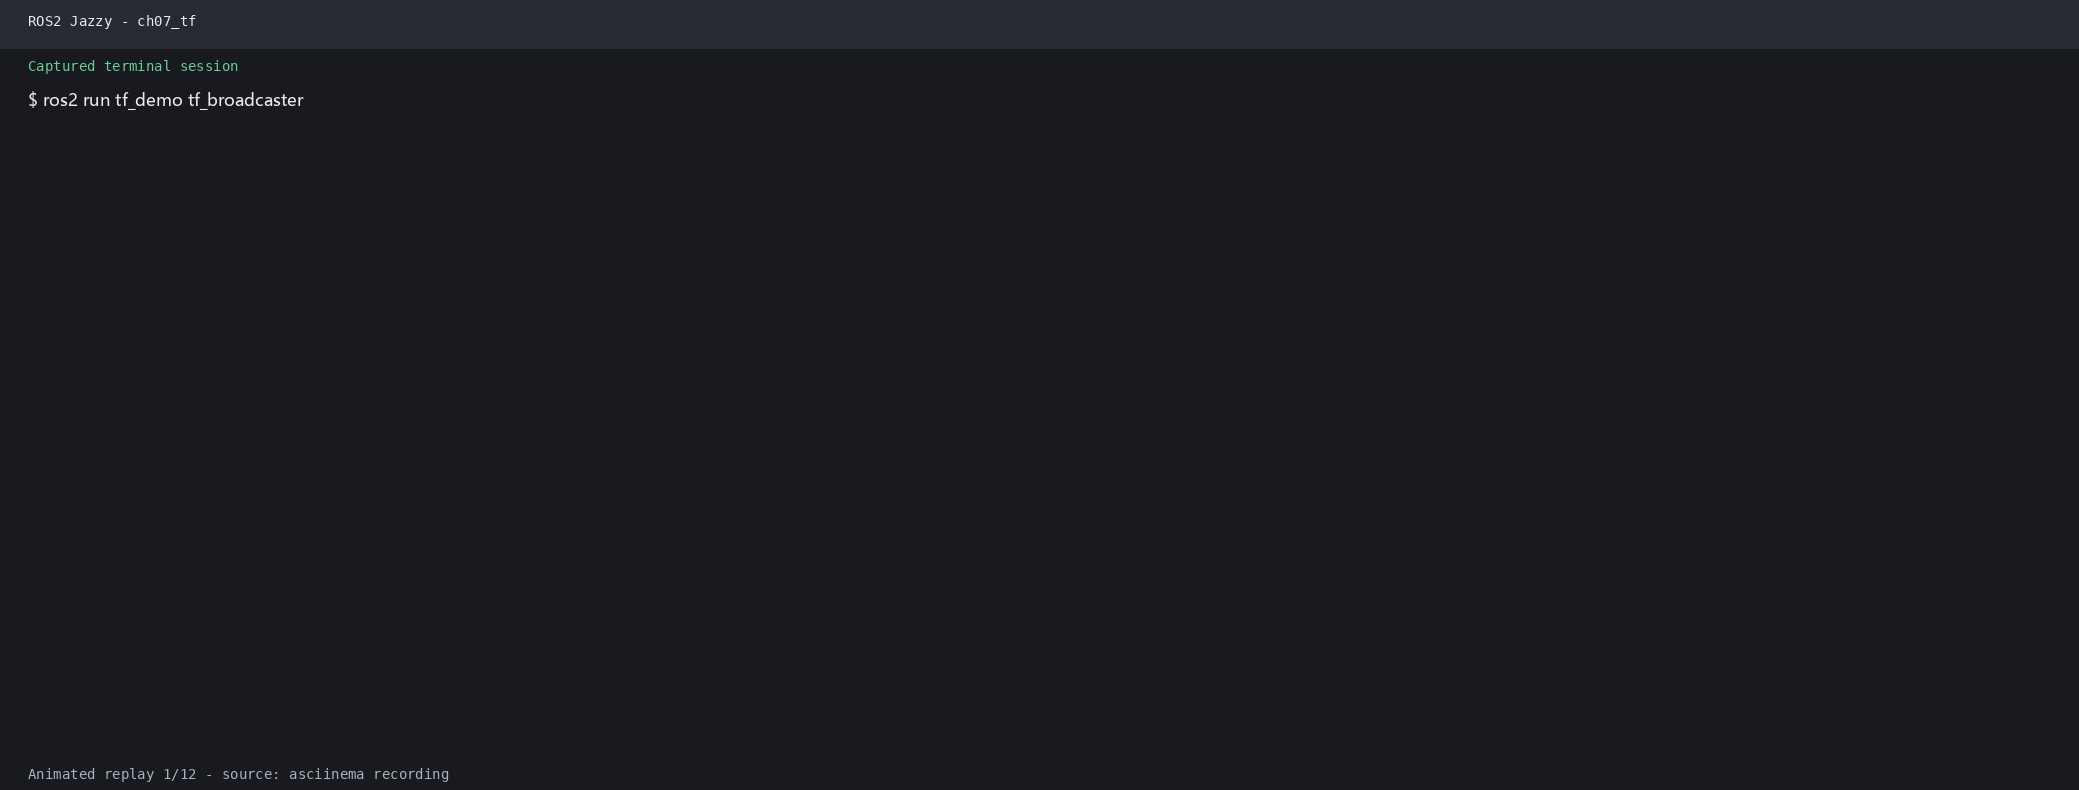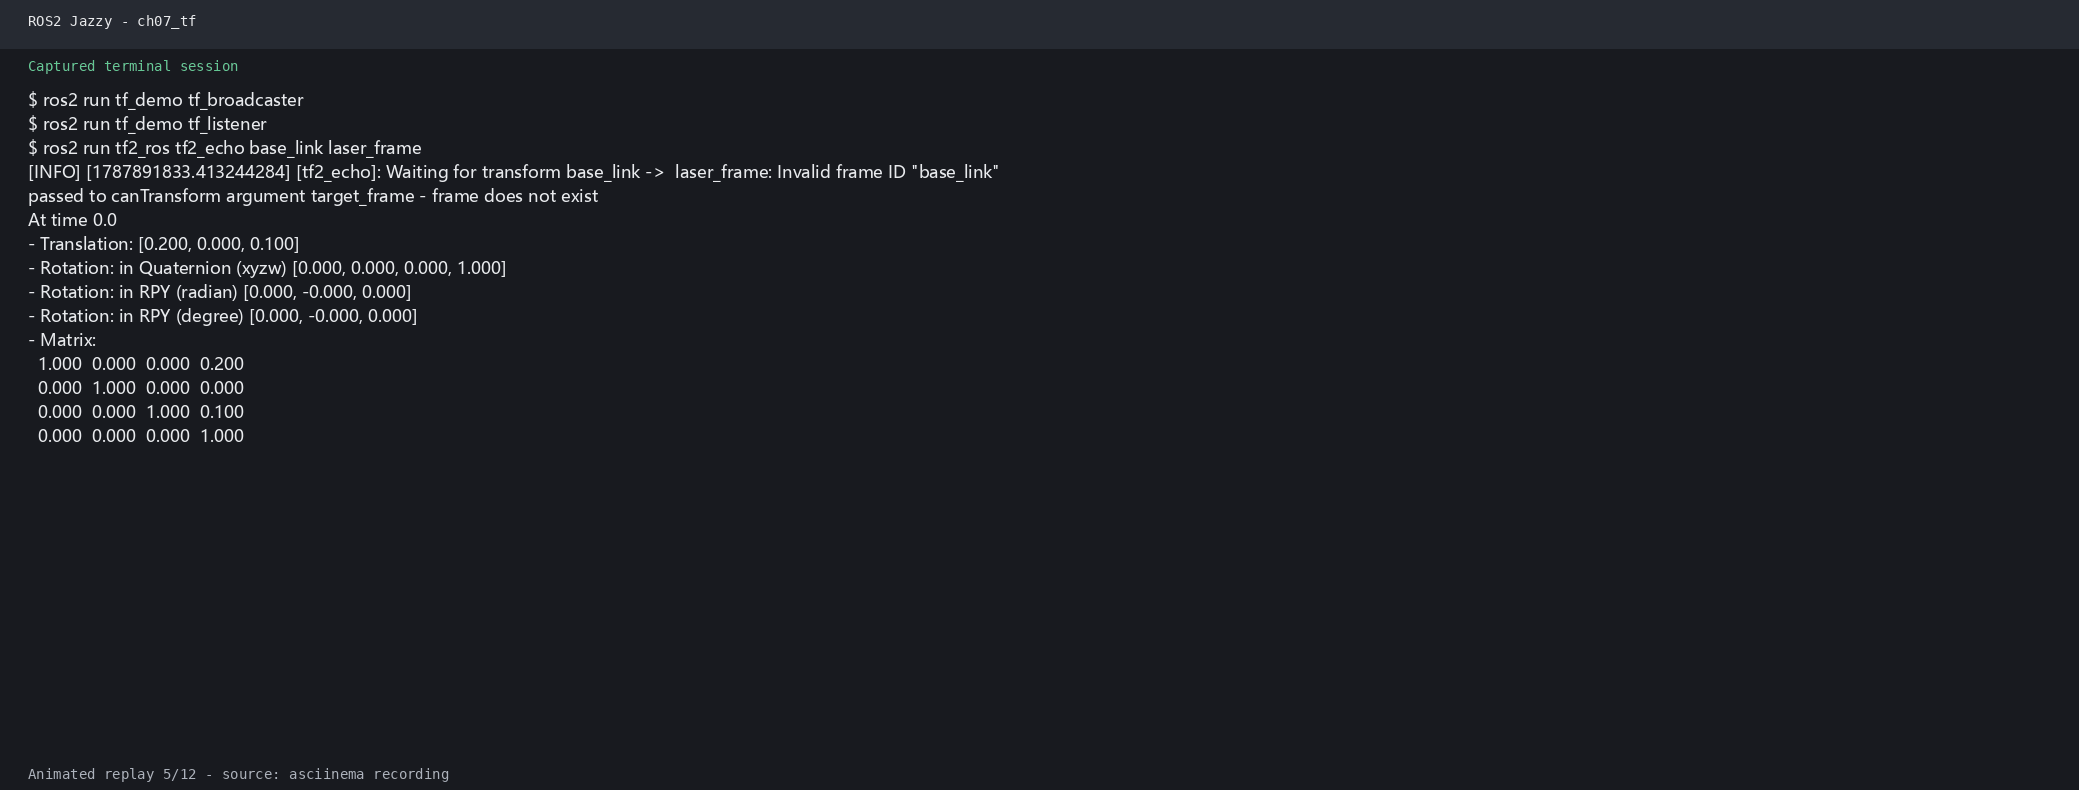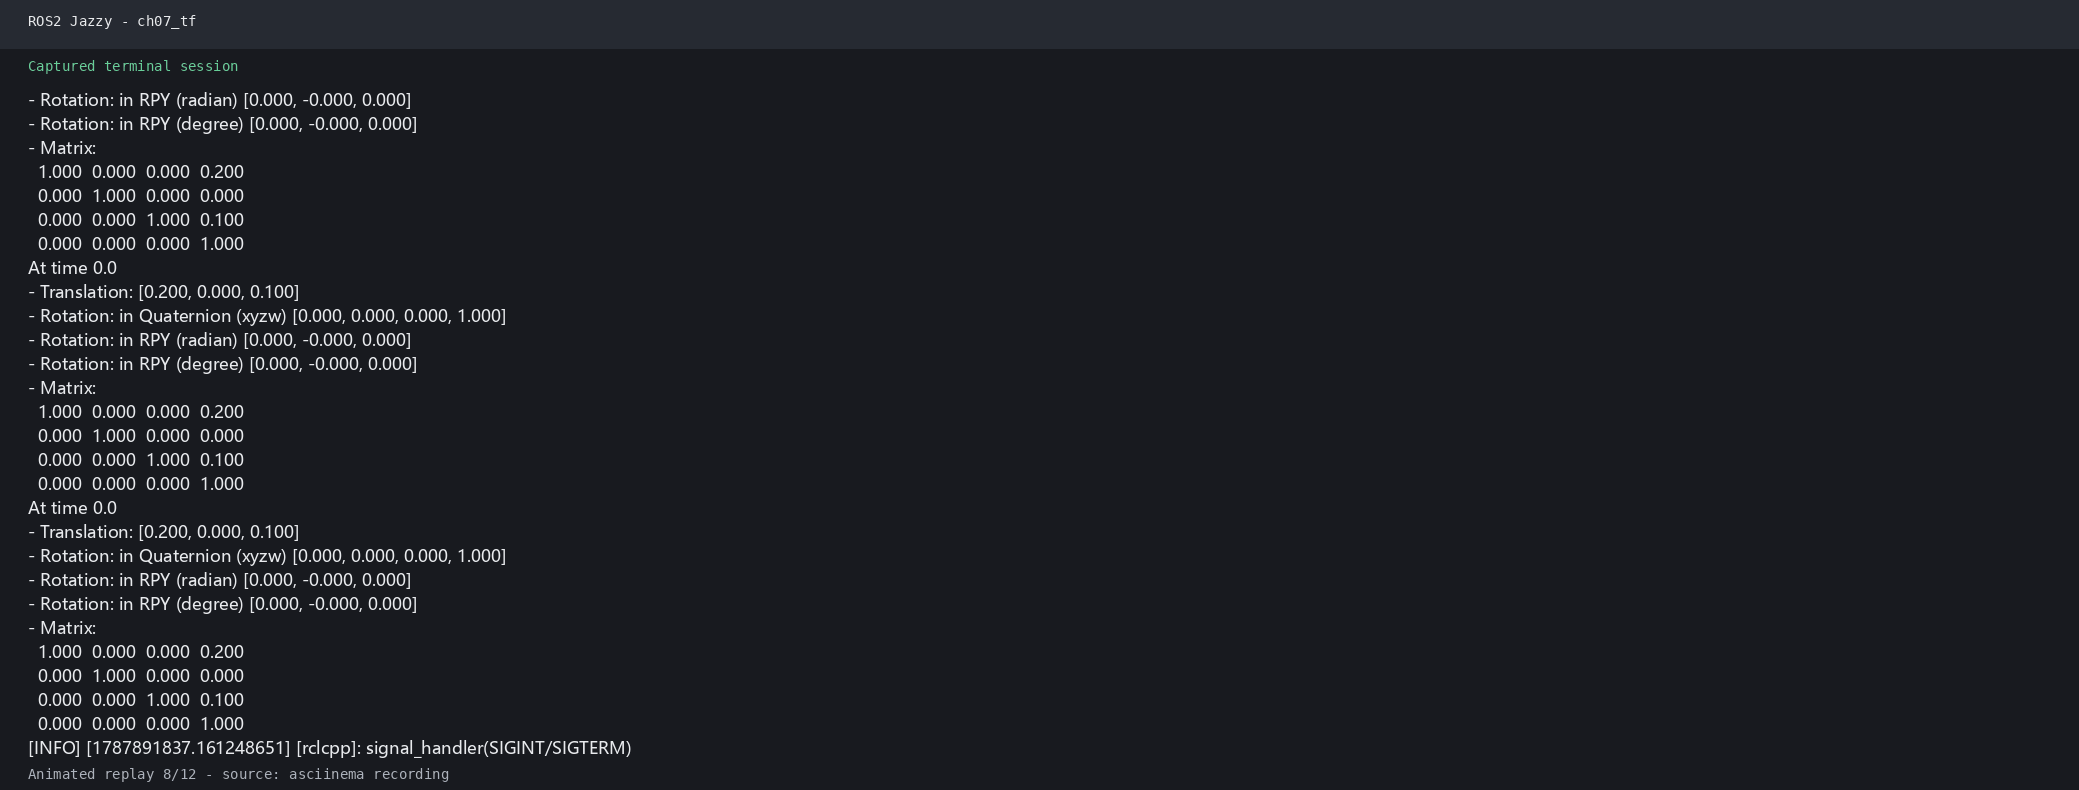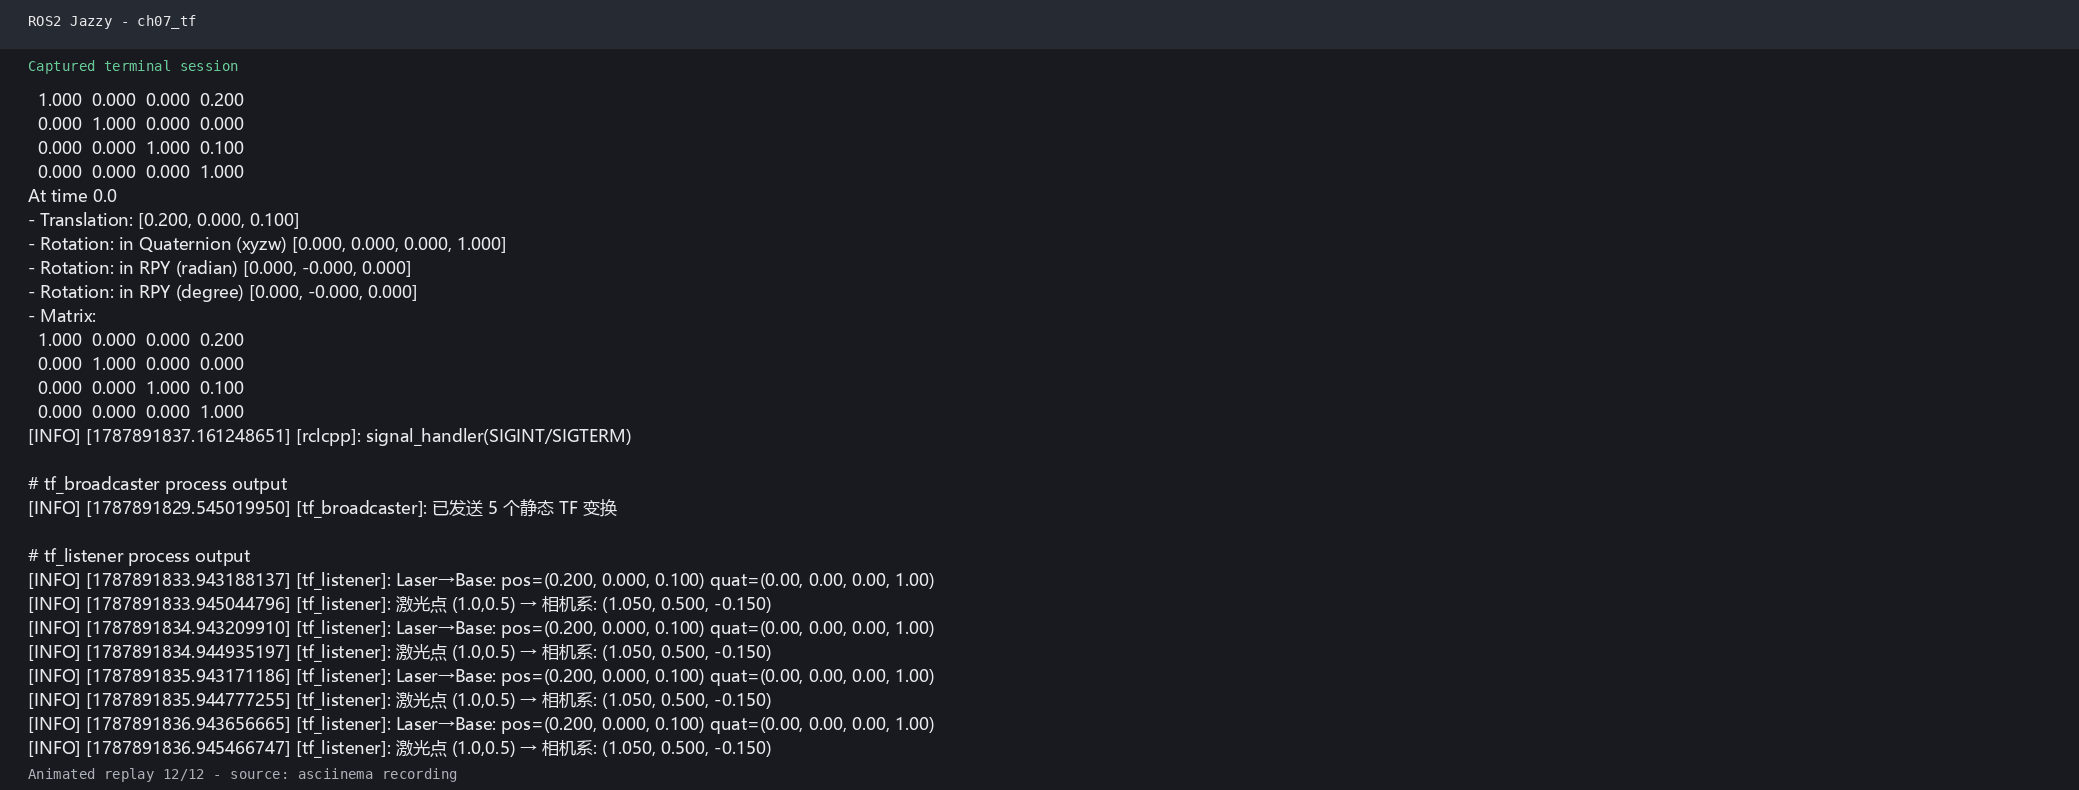
ros2 run tf2_ros tf2_echo base_link laser_frame

# 监视所有 TF 变换
ros2 run tf2_ros tf2_monitor

# 生成坐标系树 PDF
ros2 run tf2_tools view_frames
# 输出 frames.pdf 可用 evince/draw.io 打开

# 静态变换发布
ros2 run tf2_ros static_transform_publisher \
  --x 0.2 --z 0.1 --yaw 0.0 \
  --frame-id base_link --child-frame-id laser_frame
知识点 7.5.2:官方要点——三大调试工具与高频报错
官方 Debugging tf2 教程系统整理了三大调试工具与典型症状:tf2_echo 显示两帧实时变换(帧名拼写错误时会提示根因);tf2_monitor 统计各帧发布时间与延迟(模拟时间未同步时频率会异常);view_frames 生成 PDF 查看完整 TF 树——树中出现分叉或多根即声明错误。本章练习 7.6 正是要求综合使用这三个工具排查完整机器人模型。
官方还总结了三种高频报错的信息:Could not find a connection between X and Y(两帧不在同一棵树,多为静态变换未加载);Lookup would result in an invalid transformation tree(父子关系循环);Data unavailable(时间戳过早或过晚,超过了 Buffer 的缓存窗口)。这些症状与「帧树断裂」「时间不同步」「广播频率过低」三类根因一一对应,建议读者把练习中复现的每种报错对应到根因上,形成直觉。
7.6 本章小结
TF2 坐标系统呈树状结构(DAG),每个子系只有一个父系;StaticTransformBroadcaster 发送固定变换,TransformBroadcaster 发送动态变换;使用 Buffer.lookup_transform(target, source, time) 查询变换关系,并用 can_transform 加 timeout 实现时间同步等待;TF2 自动插值支持历史时间戳查询;tf2_echo、tf2_monitor、view_frames 是三大调试工具。
7.7 练习题
练习 7.1:编写静态 TF 广播器,发布 base_link → laser_frame 的固定变换(x=0.3, z=0.15)。
练习 7.2:编写动态 TF 广播器,以 10Hz 频率发布 odom → base_link 的圆形运动轨迹变换。
练习 7.3:编写 TF 监听器,每秒查询 laser_frame 在 base_link 中的位姿并输出。
练习 7.4:在监听器中实现点坐标变换:将 laser_frame 下的 (1.0, 0.0, 0.0) 点转换到 base_link 系下。
练习 7.5:使用 can_transform 实现带超时的安全查询,超时后重试最多 3 次。
练习 7.6:使用 tf2_echo, tf2_monitor, view_frames 调试完整的 TF 树,导出 frames.pdf。
仿真结合实例(当前仓库):查询 TurtleBot3 Burger 传感器坐标系
目标与知识点对应
本实例把 robot_sim_demo 发布的机器人状态和传感器 TF 接入 TF2 工具链,验证 base_link、laser_link、camera_link 之间的坐标树,以及 lookup_transform/tf2_echo 的查询方式。
运行步骤
source /opt/ros/jazzy/setup.bash
source install/setup.bash

# 终端 1:启动仿真和 RViz,不自动巡航
ros2 launch robot_sim_demo gazebo2.launch.py gui:=true rviz:=true drive:=false
另开终端执行:
source install/setup.bash
ros2 topic info /tf
ros2 run tf2_ros tf2_echo base_link laser_link
ros2 run tf2_tools view_frames
观察结果
在 RViz 的 TF 显示中可以看到机器人底盘到激光雷达、相机的层级关系;tf2_echo 输出平移和旋转,持续查询最新变换,view_frames 则可生成当前 TF 树文件。将机器人移动后再次查询,可以区分固定的 base_link → laser_link 安装变换和随运动变化的底盘相关变换。
源码与边界
TF 与状态发布配置位于 src/robot_sim_demo/config/gazebo2_bridge.yaml,机器人模型为 src/robot_sim_demo/models/turtlebot3_burger/model.sdf,RViz 配置为 src/robot_sim_demo/rviz/museum.rviz。具体 frame 名称以当前模型和 ros2 topic echo /tf 的输出为准;本实例不把实验示例中的 laser_frame 名称强行套用到 TurtleBot3 Burger 模型。
学习材料:
- ROS 2 Documentation (Humble) —— Introduction to tf2:https://docs.ros.org/en/humble/Tutorials/Intermediate/Tf2/Introduction-To-Tf2.html
- ROS 2 Documentation (Humble) —— Writing a tf2 broadcaster (Python):https://docs.ros.org/en/humble/Tutorials/Intermediate/Tf2/Writing-A-Tf2-Broadcaster-Py.html
- ROS 2 Documentation (Humble) —— Using time in tf2:https://docs.ros.org/en/humble/Tutorials/Intermediate/Tf2/Using-Time-In-Tf2.html
- ROS 2 Documentation (Humble) —— Debugging tf2 (tf2_echo, tf2_monitor, view_frames):https://docs.ros.org/en/humble/Tutorials/Intermediate/Tf2/Debugging-Tf2-With-Tf2-Echo.html
- ROS 2 Documentation (Humble) —— TF2 教程总览:https://docs.ros.org/en/humble/Tutorials/Intermediate/Tf2/Tf2-Main.html
- The Construct —— ROS 2 Basics in 5 Days:https://www.theconstructsim.com/
- Articulated Robotics —— ROS 2 Basics 系列视频:https://www.youtube.com/@ArticulatedRobotics