 RuyiSDK Board Docs
第4章:服务通信(Services)
课程:ROS2 Python 编程
章节:第4章
课时:2 课时(90 分钟)
教学方式:讲授 + 演示
4.1 请求-响应模型
知识点 4.1.1:服务通信架构
服务通信采用 同步请求-响应 模式,适用于需要立即获取结果的一次性操作:
Client                                   Server
  │                                         │
  │ ──── Request (call_id, args) ────────►  │
  │                                         │ process_request()
  │ ◄──── Response (call_id, result) ────   │
  │                                         │
图 4-1:服务通信请求-响应时序图。一个 Server 可并发处理多个 Client 请求。
知识点 4.1.2:服务接口定义 (.srv 文件)
# AddTwoInts.srv — 两整数相加服务
int64 a                  # 请求:第一个加数
int64 b                  # 请求:第二个加数
---                      # 分隔线(上:请求,下:响应)
int64 sum                # 响应:相加结果
string message           # 响应:附加消息
分隔线
---上方定义 Request 字段,下方定义 Response 字段。
知识点 4.1.3:Python Server API
import rclpy
from rclpy.node import Node
from example_interfaces.srv import AddTwoInts

class AddTwoIntsServer(Node):
    def __init__(self):
        super().__init__('add_two_ints_server')
        # 创建服务:服务名 "add_two_ints",类型 AddTwoInts
        self.srv = self.create_service(
            AddTwoInts,                    # 服务类型
            'add_two_ints',                # 服务名称
            self.handle_add_two_ints)      # 回调函数

    def handle_add_two_ints(self, request, response):
        """处理服务请求 — request包含a,b; response包含sum"""
        response.sum = request.a + request.b
        response.message = f'{request.a} + {request.b} = {response.sum}'
        self.get_logger().info(
            f'收到请求: {request.a} + {request.b} = {response.sum}')
        return response                    # 必须返回 response 对象
程序 4-1:Service Server 完整示例。
知识点 4.1.4:Python Client API
from example_interfaces.srv import AddTwoInts

class AddTwoIntsClient(Node):
    def __init__(self):
        super().__init__('add_two_ints_client')
        # 创建客户端:服务名 "add_two_ints",类型 AddTwoInts
        self.client = self.create_client(
            AddTwoInts, 'add_two_ints')

    def send_request(self, a, b):
        """发送异步服务请求"""
        # 等待服务上线
        while not self.client.wait_for_service(timeout_sec=1.0):
            self.get_logger().info('等待服务上线...')

        # 构造请求
        request = AddTwoInts.Request()
        request.a = a
        request.b = b

        # 异步发送请求
        future = self.client.call_async(request)
        return future
程序 4-2:Service Client 异步调用示例。使用 call_async 发送异步请求,返回 future 对象。
知识点 4.1.5:官方要点——服务模型与命令行工具
官方 Understanding ROS 2 services 以小乌龟的 /spawn、/clear、/set_pen 等服务为例说明:服务(Service)是一种请求-响应的同步通信模式,适合「查询状态、触发一次性动作」这类短任务,与长时程的任务型动作(Action)形成互补。教程要求掌握 ros2 service list(列出服务)、ros2 service type(查询类型)、ros2 service find(按类型找服务)与 ros2 service call(命令行直接调用)。
命令行调用是调试服务端最快捷的手段:ros2 service call /spawn turtlesim/srv/Spawn "{x: 2.0, y: 2.0, theta: 0.0, name: ''}" 会立即生成一只新乌龟——不写一行代码即可验证服务端逻辑。Articulated Robotics 强调:服务适合「一问一答」;如果任务耗时数秒且有进度,就该改用第 5 章的动作通信。
知识点 4.1.6:官方要点——自定义服务消息与接口包
Creating custom msg and srv files 教程补充了 .srv 文件的写法:文件内用 --- 分隔请求(上半部分)与响应(下半部分),例如 int64 a\nint64 b\n---\nint64 sum。这与本章 4.1.2 节 .srv 文件的定义方式一致。接口包编译后即可被服务端与客户端共同引用,跨包引用其他包定义的类型(如 sensor_msgs/Image)也在此教程中示范。
一个实用细节:接口类型定义改动后,所有依赖它的包都必须重新 colcon build,否则运行时会出现「接口不匹配」的隐晦错误。因此官方建议接口包保持独立、少量高频改动,这是大型团队协作的基本约定。
4.2 同步调用 vs 异步调用
知识点 4.2.1:同步调用
# 同步调用 — 阻塞主线程直到收到响应
req = AddTwoInts.Request()
req.a = 10; req.b = 20
future = self.client.call_async(req)      # 发送异步请求
rclpy.spin_until_future_complete(         # 同步等待完成
    self, future, timeout_sec=5.0)
result = future.result()                  # 获取结果
self.get_logger().info(f'Result: {result.sum}')
知识点 4.2.2:异步调用
# 异步调用 — 通过回调处理结果,不阻塞
def send_request_async(self, a, b):
    req = AddTwoInts.Request()
    req.a = a; req.b = b
    future = self.client.call_async(req)
    future.add_done_callback(self.response_callback)

def response_callback(self, future):
    try:
        result = future.result()
        self.get_logger().info(f'Result: {result.sum}')
    except Exception as e:
        self.get_logger().error(f'调用失败: {e}')
知识点 4.2.3:官方要点——编写 Service 与 Client
官方 Python 教程以 add_two_ints 为例:服务端构造 create_service(AddTwoInts, 'add_two_ints', callback),回调接收请求并返回响应;客户端构造 create_client 后先 wait_for_service(timeout_sec) 等待服务上线,再 call_async(request) 发起异步调用,最后用 spin_until_future_complete 等待结果。教程强调客户端在服务端未启动时调用会立即报错,因此「先等待、再调用」是标准姿势。
官方还演示了在回调中记日志的规范写法:服务回调运行在 spin 的执行线程内,复杂工作应移到独立线程或使用 Action,避免阻塞其他回调——这一点与本章 4.2 节关于同步/异步调用阻塞行为的说明完全对应。
4.3 服务超时与重试机制
知识点 4.3.1:超时处理
import time

def call_with_timeout(self, a, b, timeout=5.0):
    req = AddTwoInts.Request()
    req.a = a; req.b = b

    future = self.client.call_async(req)
    start_time = time.time()

    # 带超时的轮询
    while rclpy.ok():
        rclpy.spin_once(self, timeout_sec=0.1)
        if future.done():
            return future.result()
        if time.time() - start_time > timeout:
            self.get_logger().error('服务调用超时!')
            future.cancel()
            return None

    return None
程序 4-3:服务调用超时处理模式。
知识点 4.3.2:重试机制
def call_with_retry(self, a, b, max_retries=3):
    """带重试的服务调用"""
    for attempt in range(max_retries):
        if self.client.wait_for_service(timeout_sec=2.0):
            req = AddTwoInts.Request()
            req.a = a; req.b = b
            future = self.client.call_async(req)
            rclpy.spin_until_future_complete(self, future, timeout_sec=5.0)
            if future.result() is not None:
                return future.result()

        self.get_logger().warn(
            f'重试 {attempt + 1}/{max_retries}...')

    self.get_logger().error('所有重试均失败!')
    return None
知识点 4.3.3:官方要点——调用模式与容错实践
rclpy 客户端库文档系统介绍了 Future 的用法:call_async 返回的 Future 可通过 add_done_callback 注册完成回调,也可以配合 spin_until_future_complete 阻塞等待。在真实机器人系统中,服务端可能未启动、网络可能抖动,因此工程实践普遍要求在调用侧实现「超时 + 重试 + 降级」三层容错:第一层是超时,spin_until_future_complete(future, timeout_sec) 超过时限即放弃(对应本章 4.3.1 节的超时处理);第二层是重试,对超时或网络错误进行有限次退避重试(对应 4.3.2 节的 call_with_retry);第三层是降级,多次失败后切换到备用策略(如本地默认值),避免任务中断。
The Construct 的课程将这层设计称为「健壮服务客户端模式(Robust Service Client Pattern)」,并指出它在导航、机械臂等真实应用中被大量使用;建议读者将本章练习 4.5 的并发测试与上述模式结合,观察服务端在并发请求下的行为。
4.4 本章小结
本章围绕服务通信总结了六个要点:服务通信是同步请求-响应模式,Client 发送 Request,Server 返回 Response;.srv 文件包含 Request(--- 上方)和 Response(--- 下方)两部分;Server 使用 create_service(type, name, callback),回调签名为 fn(request, response);Client 使用 create_client(type, name),通过 call_async() 发送请求;同步调用使用 spin_until_future_complete(),异步调用使用 add_done_callback();生产环境必须处理超时和重试,提高系统鲁棒性。
4.5 练习题
练习 4.1:基于 example_interfaces/srv/AddTwoInts 编写 Server 和 Client 节点,验证加法功能。
练习 4.2:设计一个 .srv 文件 WeatherQuery.srv(输入:城市名 string,输出:温度 float64 + 天气 string),实现查询服务。
练习 4.3:测试服务超时:Client 设置 1 秒超时,Server 处理时间设为 3 秒,观察超时行为。
练习 4.4:编写带重试机制的 Client,当 Server 不在线时自动重试 3 次。
新建client_wait.py
将 call() 改为:
def call(self, a, b, max_retries=3):
    for attempt in range(1, max_retries + 1):
        self.get_logger().info(
            f'第 {attempt}/{max_retries} 次检查服务')

        if self.client.wait_for_service(timeout_sec=2.0):
            request = AddTwoInts.Request()
            request.a = a
            request.b = b

            future = self.client.call_async(request)
            rclpy.spin_until_future_complete(
                self, future, timeout_sec=5.0)

            if future.done():
                try:
                    response = future.result()
                    if response is not None:
                        return response.sum
                except Exception as error:
                    self.get_logger().error(
                        f'服务调用失败:{error}')
            else:
                future.cancel()
                self.get_logger().warning('等待服务响应超时')
        else:
            self.get_logger().warning('Server 尚未上线')

        if attempt < max_retries:
            self.get_logger().info('2 秒后重试')
            time.sleep(2.0)

    self.get_logger().error('3 次尝试均失败')
    return None
编译:
cd ~/my_ros2_ws
colcon build --packages-select service_demo --symlink-install
source install/setup.bash
先不启动server,只启动client_wait
ros2 run service_demo client_wait 5 10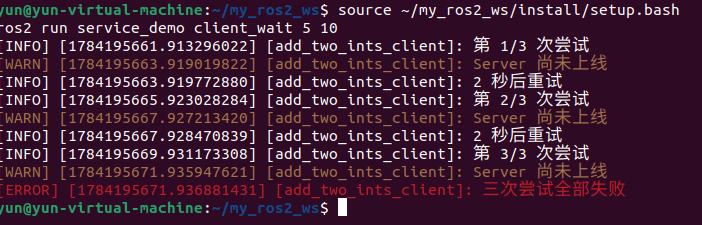
再启动server
source ~/my_ros2_ws/install/setup.bash
ros2 run service_demo server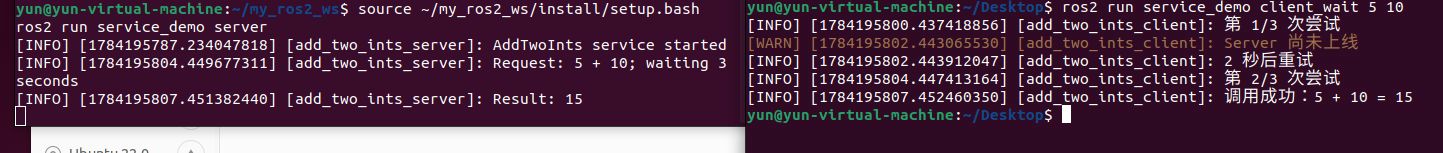
练习 4.5:测试多个 Client 同时向同一个 Server 发送请求时的并发处理行为。
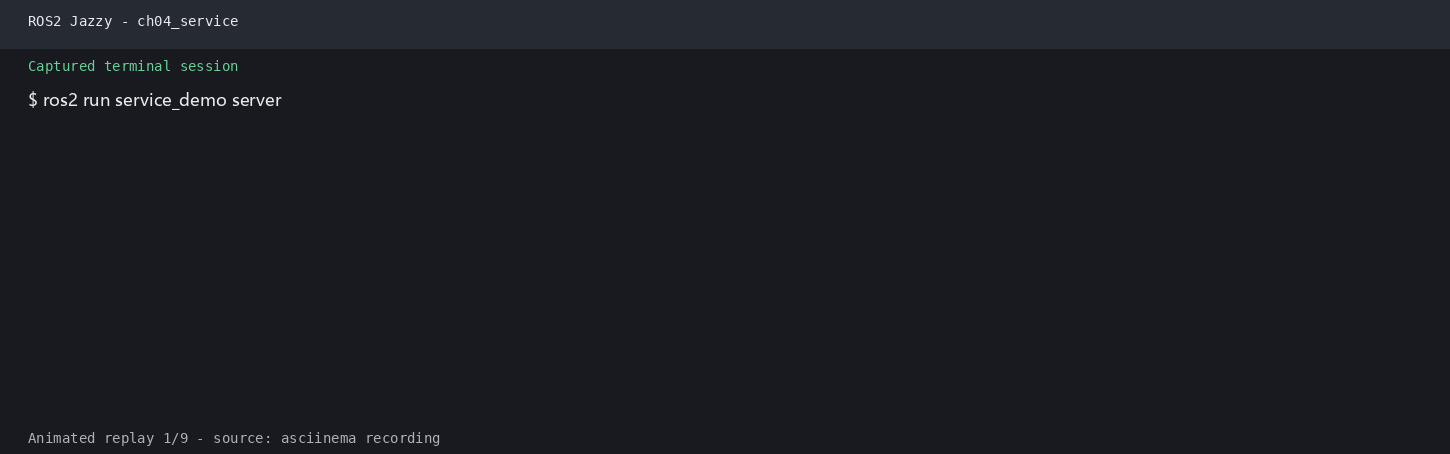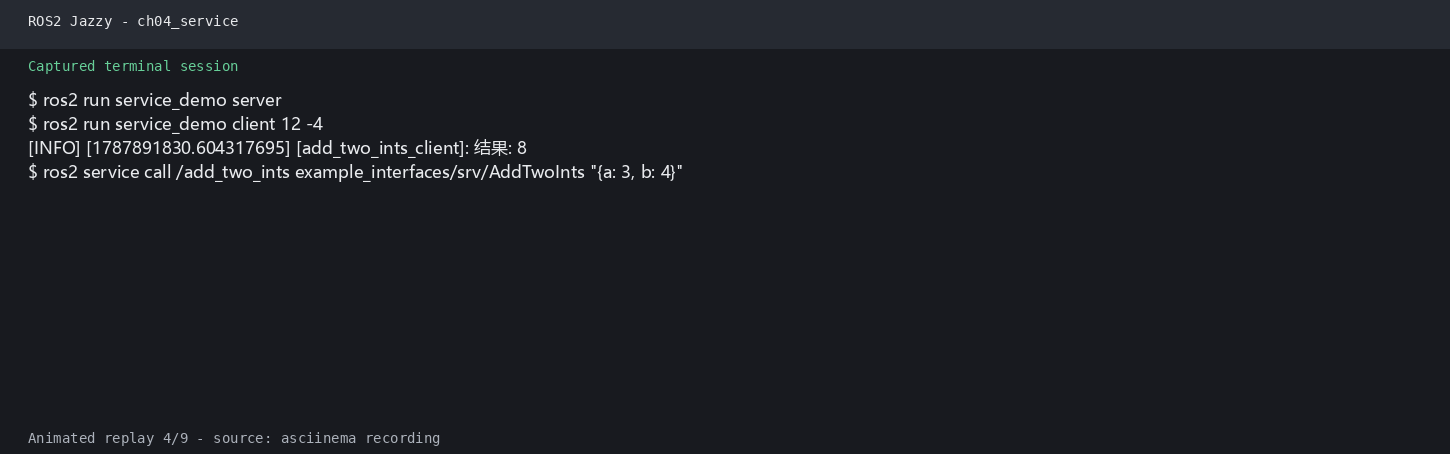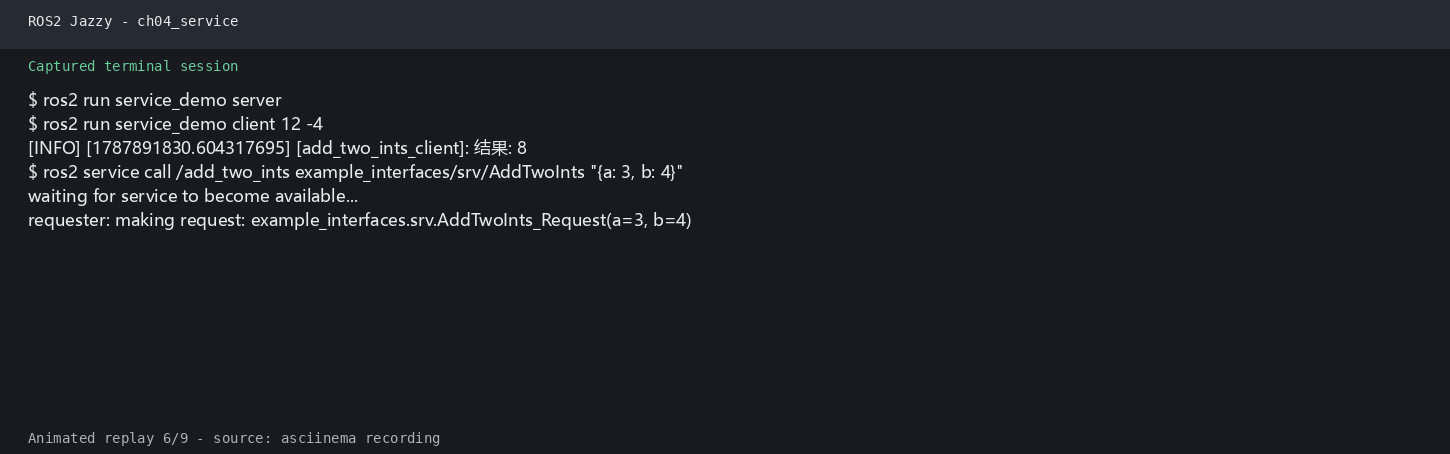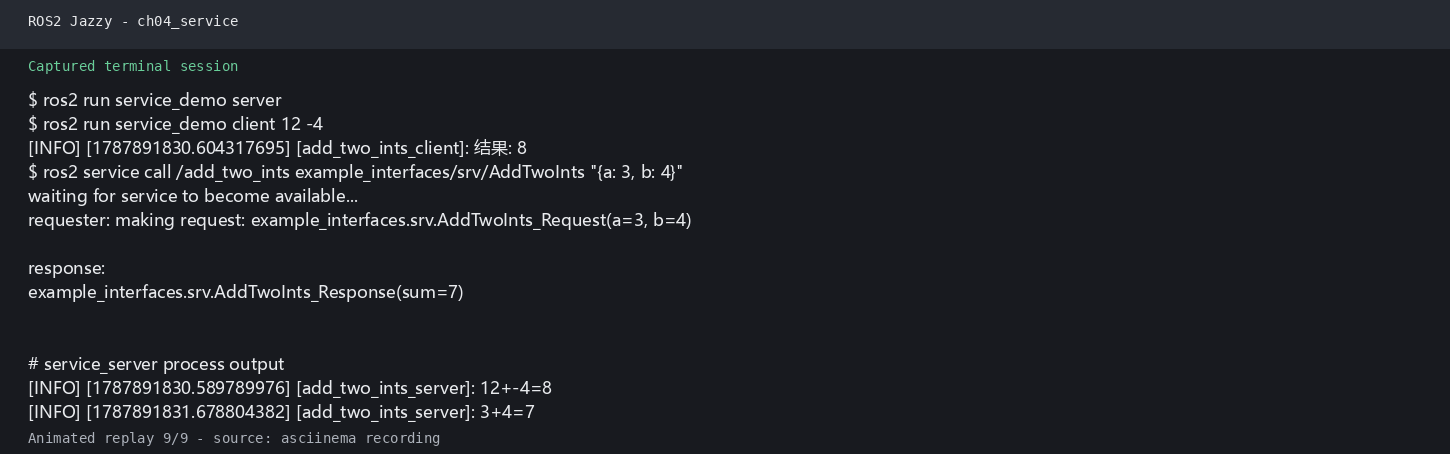
练习 4.6:使用 ros2 service call 命令行调用服务,验证 Server 响应。
仿真结合实例(当前仓库):服务节点与 Gazebo 巡检仿真并行运行
目标与知识点对应
服务适合执行一次性的请求-响应操作。本实例让服务客户端/服务器与 robot_sim_demo 处于同一个 ROS 2 图中:Gazebo 持续发布机器人传感器数据,服务节点完成一次任务请求,借此区分持续的 Topic 数据流和一次性的 Service 调用。
运行步骤
在工作区根目录分别打开三个终端:
# 每个终端都先执行
source /opt/ros/jazzy/setup.bash
source install/setup.bash
# 终端 1:启动 Gazebo 仿真,不自动巡航
ros2 launch robot_sim_demo gazebo2.launch.py gui:=false rviz:=false drive:=false# 终端 2:启动服务端
ros2 run service_demo_cpp server# 终端 3:查询服务并发送请求
ros2 service list | grep greetings
ros2 run service_demo_cpp client观察结果
运行后应看到三类现象:ros2 service list 能发现 /greetings,客户端返回服务器的响应文本;Gazebo 仍独立发布 /scan、/odom 和 /tf,服务调用不会替代传感器话题;将 C++ 命令替换为 ros2 run service_demo_py server_demo 和 ros2 run service_demo_py client_demo,可对比两种语言的 Client/Server API。
源码与边界
服务实现位于 src/service_demo_cpp/src/server.cpp、src/service_demo_cpp/src/client.cpp;Python 实现位于 src/service_demo_py/service_demo_py/server_demo.py、client_demo.py;仿真入口位于 src/robot_sim_demo/launch/gazebo2.launch.py。
该实例验证服务通信和仿真系统的并行集成;/greetings 是教学服务,不代表已经为 Gazebo 增加了业务服务接口。
学习材料:
- ROS 2 Documentation (Humble) —— Understanding ROS 2 services:https://docs.ros.org/en/humble/Tutorials/Beginner-CLI-Tools/Understanding-ROS2-Services.html
- ROS 2 Documentation (Humble) —— Writing a simple service and client (Python):https://docs.ros.org/en/humble/Tutorials/Beginner-Client-Libraries/Writing-A-Simple-Py-Service-And-Client.html
- ROS 2 Documentation (Humble) —— Creating custom msg and srv files:https://docs.ros.org/en/humble/Tutorials/Beginner-Client-Libraries/Custom-ROS2-Interfaces.html
- ROS 2 API 文档 —— rclpy 客户端库:https://docs.ros2.org/humble/api/rclpy/
- The Construct —— ROS 2 Basics in 5 Days:https://www.theconstructsim.com/
- Articulated Robotics —— ROS 2 Basics 系列视频:https://www.youtube.com/@ArticulatedRobotics