 RuyiSDK Board Docs
第3章:话题通信(Topics)
课程:ROS2 Python 编程
章节:第3章
课时:2 课时(90 分钟)
教学方式:讲授 + 演示
3.1 发布-订阅模型原理
知识点 3.1.1:话题通信架构
话题通信是 ROS 2 中最基本的通信方式,采用异步、多对多的发布-订阅模式:
Publisher 1 ─────┐
                 ├──►  Topic: "/camera/image"  ──► Subscriber A
Publisher 2 ─────┘                                  Subscriber B
                                                    Subscriber C
图 3-1:话题通信的多对多发布-订阅模型。发布者与订阅者完全解耦,互不知晓对方的存在。
知识点 3.1.2:Python Publisher API
import rclpy
from rclpy.node import Node
from std_msgs.msg import String           # 标准消息类型

class TalkerNode(Node):
    def __init__(self):
        super().__init__('talker')
        # 创建发布者:话题名 "chatter",队列深度 10
        self.publisher = self.create_publisher(
            String,                        # 消息类型
            'chatter',                     # 话题名称
            10)                            # QoS 队列深度
        # 创建定时器:每 0.5 秒发布一次
        self.timer = self.create_timer(0.5, self.timer_callback)
        self.count = 0

    def timer_callback(self):
        msg = String()                     # 创建消息对象
        msg.data = f'Hello ROS 2: {self.count}'  # 设置消息内容
        self.publisher.publish(msg)        # 发布消息
        self.get_logger().info(f'发布: "{msg.data}"')
        self.count += 1

def main(args=None):
    rclpy.init(args=args)
    rclpy.spin(TalkerNode())
    rclpy.shutdown()
程序 3-1:Python Publisher 完整示例。create_publisher 的三个核心参数:消息类型、话题名称、QoS 队列深度。
知识点 3.1.3:Python Subscriber API
from std_msgs.msg import String

class ListenerNode(Node):
    def __init__(self):
        super().__init__('listener')
        # 创建订阅者:话题名 "chatter",队列深度 10
        self.subscription = self.create_subscription(
            String,                        # 消息类型
            'chatter',                     # 话题名称
            self.listener_callback,        # 回调函数
            10)                            # QoS 队列深度

    def listener_callback(self, msg):
        """收到消息时自动调用此函数"""
        self.get_logger().info(f'收到: "{msg.data}"')

def main(args=None):
    rclpy.init(args=args)
    rclpy.spin(ListenerNode())
    rclpy.shutdown()
程序 3-2:Python Subscriber 完整示例。create_subscription 的回调函数签名必须为 callback(msg),msg 为消息对象。
知识点 3.1.4:官方要点——编写发布者与订阅者
官方 Python 教程的 talker/listener 是核心范例:发布端用 create_publisher(String, 'topic', 10) 创建发布者,create_timer(0.5, timer_callback) 以 0.5 秒周期发布;订阅端用 create_subscription(String, 'topic', listener_callback, 10) 注册回调。教程特别指出两点:一是回调用例中的 msg 对象在回调返回后即失效,切勿保存引用;二是 String 属于 std_msgs,自定义类型需要在接口包中定义(见 3.3 节)。
初学者最常见的错误是把 create_timer 写成 while 循环加 time.sleep——这会导致节点阻塞、无法处理回调,官方教程通过「timer_callback + spin」的模式强调回调驱动的编程范式。对比 C++ 版本(rclcpp)可以体会到,相同话题两端可用不同语言实现,跨语言互通是 ROS 2 中间件层的天然能力。
3.2 标准消息类型
知识点 3.2.1:常用标准消息
ROS 2 提供丰富的标准消息类型,按功能包分类:
std_msgs/                 # 基础类型
├── String                # 字符串 (data: string)
├── Int32, Int64          # 整数
├── Float32, Float64      # 浮点数
├── Bool                  # 布尔值
├── Empty                 # 空消息(用作信号)
└── Header                # 标准头 (stamp: time, frame_id: string)

sensor_msgs/              # 传感器消息
├── Image                 # 图像(rgb, depth)
├── LaserScan             # 激光雷达扫描
├── PointCloud2           # 3D 点云
├── Imu                   # IMU 数据
└── Joy                   # 手柄数据

geometry_msgs/            # 几何消息
├── Twist                 # 速度指令 (linear + angular)
├── Pose                  # 位姿 (position + orientation)
├── Vector3               # 三维向量
└── Quaternion            # 四元数
知识点 3.2.2:查看消息定义
# 查看消息类型定义
ros2 interface show std_msgs/msg/String
# 输出:string data

ros2 interface show geometry_msgs/msg/Twist
# 输出:
# Vector3 linear
#   float64 x
#   float64 y
#   float64 z
# Vector3 angular
#   float64 x
#   float64 y
#   float64 z

# 查看消息属性
ros2 interface proto std_msgs/msg/String
# 输出:string data
知识点 3.2.3:官方要点——话题模型与命令行工具
官方 Understanding ROS 2 topics 教程以小乌龟记乌龟位置为例说明:话题(Topic)是节点之间传递消息的通道,消息类型是通信双方的唯一协议,发布者与订阅者互不知晓对方存在。Articulated Robotics 用「广播电台」作类比——发布者只负责播音,订阅者只负责收听,频道(话题名)与节目单(消息类型)必须一致才能收到内容。
教程要求掌握的话题命令与本章 3.2 节完全一致:ros2 topic list -t(含类型)、ros2 topic echo(查看消息流)、ros2 topic info(查看发布/订阅计数与 QoS)、ros2 topic hz(测频率)、ros2 topic bw(测带宽)。其中 info 输出的 QoS 行是排查「订阅不到数据」问题的关键——若发布端为 RELIABLE 而订阅端为 BEST_EFFORT,传感器数据可能通、控制指令可能丢,这正是本章练习 3.5 的实验动机。
3.3 自定义消息接口
知识点 3.3.1:创建自定义 .msg 文件
自定义消息接口需要单独创建一个包(仅支持 CMake 构建):
custom_interfaces/
├── CMakeLists.txt
├── package.xml
└── msg/
    └── SensorData.msg     # 自定义消息定义文件
# CMakeLists.txt 关键配置
cmake_minimum_required(VERSION 3.8)
project(custom_interfaces)

find_package(rosidl_default_generators REQUIRED)

# 声明消息文件
rosidl_generate_interfaces(${PROJECT_NAME}
  "msg/SensorData.msg"
)
# msg/SensorData.msg 内容
float64 temperature # 温度 (℃)
float64 humidity # 湿度 (%)
float64 pressure # 气压 (hPa)
string device_id # 设备ID知识点 3.3.2:在 Python 中使用自定义消息
# 在 package.xml 中添加依赖
# <exec_depend>custom_interfaces</exec_depend>

from custom_interfaces.msg import SensorData

# 创建并发布自定义消息
msg = SensorData()
msg.temperature = 25.5
msg.humidity = 60.0
msg.pressure = 1013.25
msg.device_id = 'sensor_01'
self.publisher.publish(msg)
知识点 3.3.3:官方要点——自定义消息类型与接口包
官方 Creating custom msg and srv files 教程以自定义消息为例,演示完整的接口包工作流:在 msg/ 目录编写 .msg 文件(如 Person.msg:string name, uint8 age, float32 height),在 package.xml 声明 rosidl_default_generators 依赖,在 CMakeLists.txt 调用 rosidl_generate_interfaces(),编译后即可用 ros2 interface show 查看、被其他包 import。
值得注意的是,ROS 2 的接口定义语言(IDL)支持默认值、数组与嵌套类型,.msg 中还允许引用其他接口包的类型(如 geometry_msgs/Point position)。这与本章 3.3 节及练习 3.3 自定义 Person.msg 的流程一致;Articulated Robotics 强调接口包应单独建包、独立编译,避免「接口改动导致功能包连锁重编译」的浪费。
3.4 QoS 配置实战
知识点 3.4.1:QoS 兼容性规则
           Publisher ╲ Subscriber │ RELIABLE │ BEST_EFFORT
           ───────────────────────┼──────────┼─────────────
           RELIABLE               │    ✓     │     ✓
           BEST_EFFORT            │    ✗     │     ✓
图 3-2:QoS Reliability 兼容性矩阵。Publisher 的可靠级别必须 >= Subscriber 的可靠级别。
知识点 3.4.2:Python 中配置 QoS
from rclpy.qos import QoSProfile, ReliabilityPolicy, DurabilityPolicy, HistoryPolicy

# 方式1:使用预定义配置
from rclpy.qos import qos_profile_sensor_data
self.publisher = self.create_publisher(
    Image, 'camera/image', qos_profile_sensor_data)

# 方式2:自定义 QoS
custom_qos = QoSProfile(
    reliability=ReliabilityPolicy.BEST_EFFORT,   # 传感器数据可丢包
    durability=DurabilityPolicy.VOLATILE,        # 不保存历史
    history=HistoryPolicy.KEEP_LAST,             # 保留最后 N 条
    depth=5)                                     # 队列深度 5

self.subscription = self.create_subscription(
    LaserScan, 'scan', self.callback, custom_qos)
知识点 3.4.3:官方要点——QoS 深入:可靠性、历史深度与生命周期
官方 About QoS 页面定义了五类策略:可靠性(Reliability,RELIABLE 保证送达/BEST_EFFORT 尽力而为)、历史记录(History,KEEP_LAST + depth 队列长度或 KEEP_ALL)、持久性(Durability,消息是否在节点迟到时补发)、期限(Deadline)与活跃度(Liveness)。ROS 2 还公开预置了三种默认档案:sensor_data(BEST_EFFORT + KEEP_LAST(5),适合激光、图像)、system_default(RELIABLE + KEEP_LAST(10))、params(参数用)。
The Construct 的课程用「电话通话 vs 对讲机」比喻两种可靠性:控制指令像电话需要保证接通(RELIABLE),传感器流像对讲机一条条播报,丢一条接着听(BEST_EFFORT)。若日志出现 Dropped X messages 或 Incompatible QoS policies 警告,即代表两端 QoS 不兼容——ros2 topic info -v 可直接查看双方的 QoS 详情用于排障。
3.5 多线程执行器与回调组
知识点 3.5.1:执行器类型
from rclpy.executors import SingleThreadedExecutor, MultiThreadedExecutor

# 单线程执行器(默认):顺序执行所有回调
executor = SingleThreadedExecutor()
executor.add_node(node)
executor.spin()

# 多线程执行器:并行执行回调
executor = MultiThreadedExecutor(num_threads=4)  # 4 个工作线程
executor.add_node(node)
executor.spin()
知识点 3.5.2:回调组
from rclpy.callback_groups import MutuallyExclusiveCallbackGroup, ReentrantCallbackGroup

# 互斥回调组:组内回调串行执行(默认行为)
group1 = MutuallyExclusiveCallbackGroup()

# 可重入回调组:组内回调可并行执行
group2 = ReentrantCallbackGroup()

# 将订阅者绑定到指定回调组
self.sub = self.create_subscription(
    Image, 'camera', self.callback, 10,
    callback_group=group2)
3.6 本章小结
本章的核心知识点包括六个方面:话题通信采用异步多对多的发布-订阅模型,发布者与订阅者完全解耦;create_publisher(msg_type, topic, qos) 创建发布者,create_subscription(msg_type, topic, callback, qos) 创建订阅者;ROS 2 提供丰富的标准消息类型(std_msgs、sensor_msgs、geometry_msgs 等);自定义消息接口需要在独立的 CMake 包中定义 .msg 文件;QoS 兼容性取决于可靠性策略,RELIABLE 发布者可与 BEST_EFFORT 订阅者通信,反之不行;多线程执行器和回调组可实现并行消息处理,提高吞吐量。
3.7 练习题
练习 3.1:编写 Publisher 节点发布 Twist 消息控制机器人运动,包含线速度和角速度设置。
练习 3.2:编写 Subscriber 节点订阅 /cmd_vel 话题,打印收到的速度指令。
练习 3.3:创建一个自定义消息接口包,定义包含姓名、年龄、身高字段的 Person.msg。
练习 3.4:基于 Person.msg 编写发布者和订阅者节点。
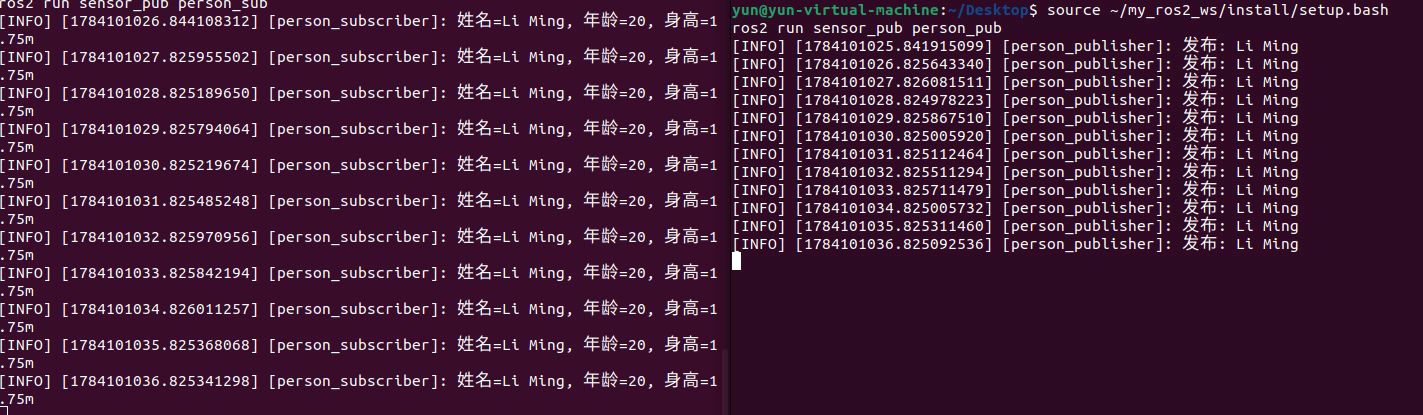
创建发布者: nano ~/my_ros2_ws/src/sensor_pub/sensor_pub/person_publisher.py 输入: import rclpy from rclpy.node import Node from sensor_interfaces.msg import Person
class PersonPublisher(Node): def init(self): super().init('person_publisher') self.publisher = self.create_publisher(Person, '/person_info', 10) self.timer = self.create_timer(1.0, self.publish_person)
def publish_person(self):
    msg = Person()
    msg.name = 'Li Ming'
    msg.age = 20
    msg.height = 1.75
    self.publisher.publish(msg)
    self.get_logger().info(f'发布: {msg.name}')
def main(args=None): rclpy.init(args=args) rclpy.spin(PersonPublisher()) rclpy.shutdown() 创建订阅者: nano ~/my_ros2_ws/src/sensor_pub/sensor_pub/person_subscriber.py 输入: import rclpy from rclpy.node import Node from sensor_interfaces.msg import Person
class PersonSubscriber(Node): def init(self): super().init('person_subscriber') self.subscription = self.create_subscription( Person, '/person_info', self.callback, 10)
def callback(self, msg):
    self.get_logger().info(
        f'姓名={msg.name}, 年龄={msg.age}, 身高={msg.height:.2f}m')
def main(args=None): rclpy.init(args=args) rclpy.spin(PersonSubscriber()) rclpy.shutdown() 在 sensor_pub/setup.py 中添加: 'person_pub = sensor_pub.person_publisher:main', 'person_sub = sensor_pub.person_subscriber:main', 检查、编译: cd ~/my_ros2_ws/src/sensor_pub python3 setup.py --name cd ~/my_ros2_ws colcon build --packages-select sensor_interfaces sensor_pub --symlink-install source install/setup.bash 终端1: source ~/my_ros2_ws/install/setup.bash ros2 run sensor_pub person_sub 终端2: source ~/my_ros2_ws/install/setup.bash ros2 run sensor_pub person_pub
练习 3.5:测试 RELIABLE 和 BEST_EFFORT 兼容性,验证不同 QoS 组合下的通信结果。
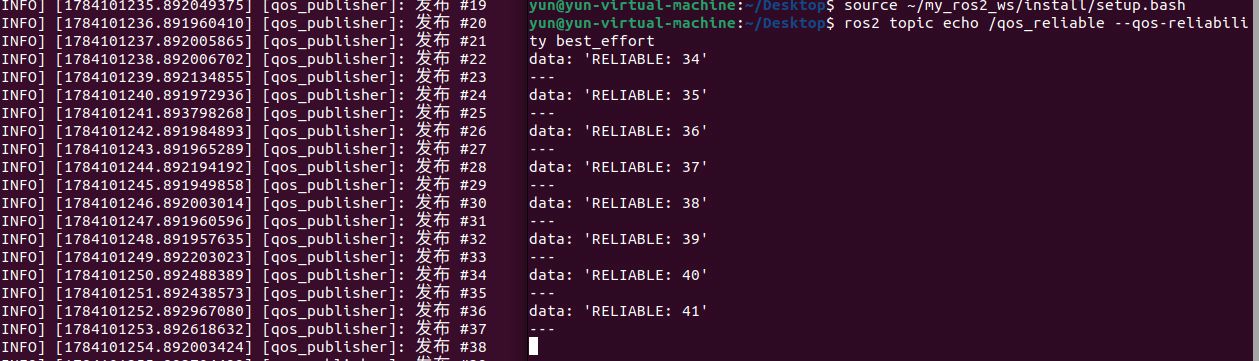
·B 终端1 ros2 run topic_demo qos_pub 终端2 ros2 topic echo /qos_reliable --qos-reliability best_effort
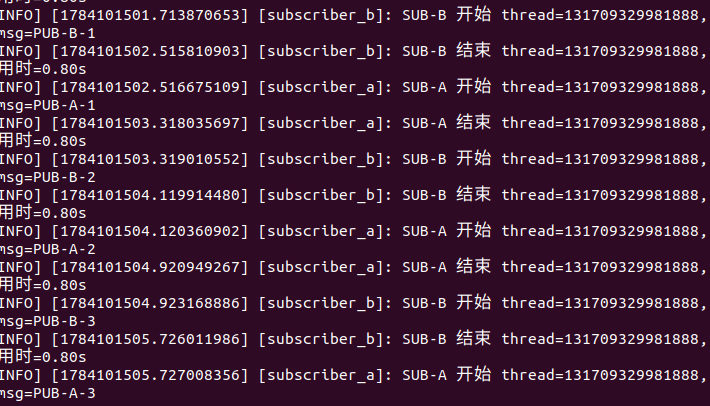
练习 3.6:使用 MultiThreadedExecutor 同时运行 2 个 Publisher + 2 个 Subscriber,验证并发性能。
创建: nano ~/my_ros2_ws/src/topic_demo/topic_demo/multi_topic_demo.py 输入: import threading import time
import rclpy from rclpy.callback_groups import ReentrantCallbackGroup from rclpy.executors import MultiThreadedExecutor, SingleThreadedExecutor from rclpy.node import Node from std_msgs.msg import String
class DemoPublisher(Node): def init(self, name, topic, label): super().init(name) self.publisher = self.create_publisher(String, topic, 10) self.label = label self.count = 0 self.timer = self.create_timer(1.0, self.publish_message)
def publish_message(self):
    msg = String()
    msg.data = f'{self.label}-{self.count}'
    self.publisher.publish(msg)
    self.count += 1
class DemoSubscriber(Node): def init(self, name, topic, label): super().init(name) self.label = label self.group = ReentrantCallbackGroup() self.subscription = self.create_subscription( String, topic, self.callback, 10, callback_group=self.group)
def callback(self, msg):
    thread = threading.get_ident()
    start = time.monotonic()
    self.get_logger().info(
        f'{self.label} 开始 thread={thread}, msg={msg.data}')
    time.sleep(0.8)
    elapsed = time.monotonic() - start
    self.get_logger().info(
        f'{self.label} 结束 thread={thread}, 用时={elapsed:.2f}s')
def run(use_multi): rclpy.init() nodes = [ DemoPublisher('publisher_a', '/multi_a', 'PUB-A'), DemoPublisher('publisher_b', '/multi_b', 'PUB-B'), DemoSubscriber('subscriber_a', '/multi_a', 'SUB-A'), DemoSubscriber('subscriber_b', '/multi_b', 'SUB-B'), ] executor = ( MultiThreadedExecutor(num_threads=4) if use_multi else SingleThreadedExecutor() ) for node in nodes: executor.add_node(node) try: executor.spin() except KeyboardInterrupt: pass finally: executor.shutdown() for node in nodes: node.destroy_node() rclpy.shutdown()
def main_single(args=None): run(False)
def main_multi(args=None): run(True) 在 topic_demo/setup.py 添加: 'executor_single = topic_demo.multi_topic_demo:main_single', 'executor_multi = topic_demo.multi_topic_demo:main_multi', 检查并编译: cd ~/my_ros2_ws/src/topic_demo python3 setup.py --name cd ~/my_ros2_ws colcon build --packages-select topic_demo --symlink-install source install/setup.bash 先运行单线程:
ros2 run topic_demo executor_single
再运行多线程:
ros2 run topic_demo executor_multi
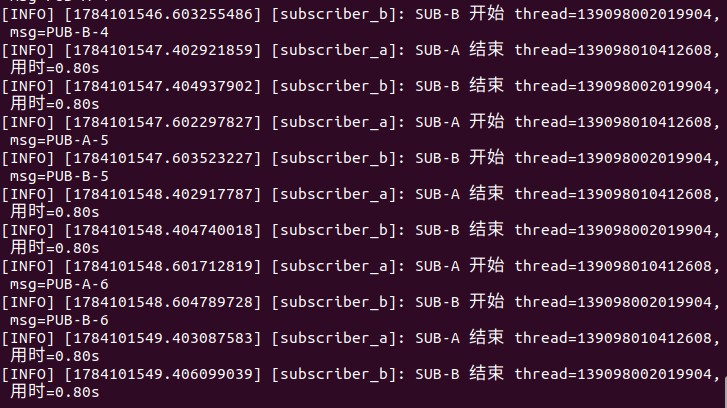
另开终端验证四个节点: ros2 node list 应包含: /publisher_a /publisher_b /subscriber_a /subscriber_b
仿真结合实例(当前仓库):订阅 Gazebo 机器人话题验证发布-订阅模型
目标与知识点对应
第3章讲解 Publisher/Subscriber 的异步多对多模型、自定义消息与 QoS。这里使用 robot_sim_demo 启动的 Gazebo 仿真作为真实数据源,订阅底盘的 /cmd_vel、里程计 /odom、激光雷达 /scan,直接观察"仿真 → Bridge → ROS 2 话题 → 你自己的订阅节点"这条链路,把第3章的 API 应用到真实传感器数据。
运行命令
source /opt/ros/jazzy/setup.bash
source install/setup.bash

# 终端 1:启动 Gazebo 并让机器人自动巡航,便于观察话题消息
ros2 launch robot_sim_demo gazebo2.launch.py gui:=true rviz:=true drive:=true

# 终端 2:直观查看传感器话题(对应 3.2 节 ros2 topic 工具)
ros2 topic list
ros2 topic echo /odom --once | head
ros2 topic info /scan
ros2 topic hz /camera/image_raw
在自己创建的订阅节点(参考 3.1.3 节 ListenerNode 模板)中订阅 /scan,把 sensor_msgs/msg/LaserScan 的 angle_min/angle_max/ranges 长度打印出来:
self.sub = self.create_subscription(
    LaserScan, '/scan', self.cb, qos_profile_sensor_data)
需要观察到的现象
运行上述命令后应重点观察三类现象:其一,/odom 的 position.x/y 随时间变化(或在 drive:=false 时基本为 0),体现发布的持续消息流;其二,ros2 topic info /scan 显示 sensor_msgs/msg/LaserScan 与 "Publisher count: 1",由 gazebo2_bridge 桥接(发布端来自 Gazebo 侧);其三,你的订阅节点回调不断打印扫描帧,与 ros2 topic hz 测到的频率一致,验证 QoS 深度和传感器高频话题的订阅关系。
源码与相关位置
仿真入口位于 src/robot_sim_demo/launch/gazebo2.launch.py;桥接话题配置位于 src/robot_sim_demo/config/gazebo2_bridge.yaml(含 /scan、/odom、/tf、/clock);相机内参发布器位于 src/robot_sim_demo/robot_sim_demo/camera_info_publisher.py(/camera/camera_info);巡航驱动示例(订阅/发布 Twist 逻辑)位于 src/robot_sim_demo/robot_sim_demo/patrol_driver.py。
说明:
/scan等话题的桥接证据见lab_manuals/images/runtime/ch09_gazebo_headless.png。
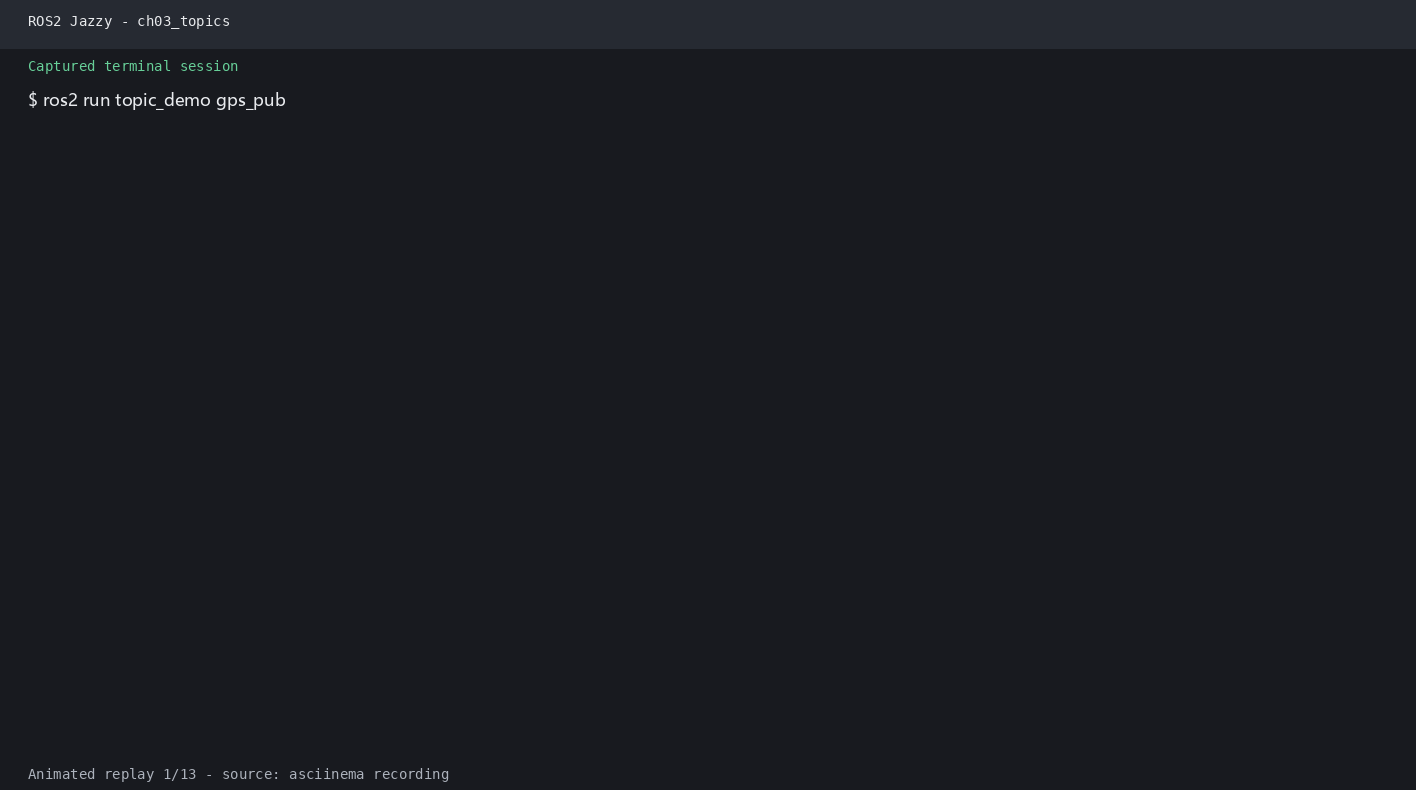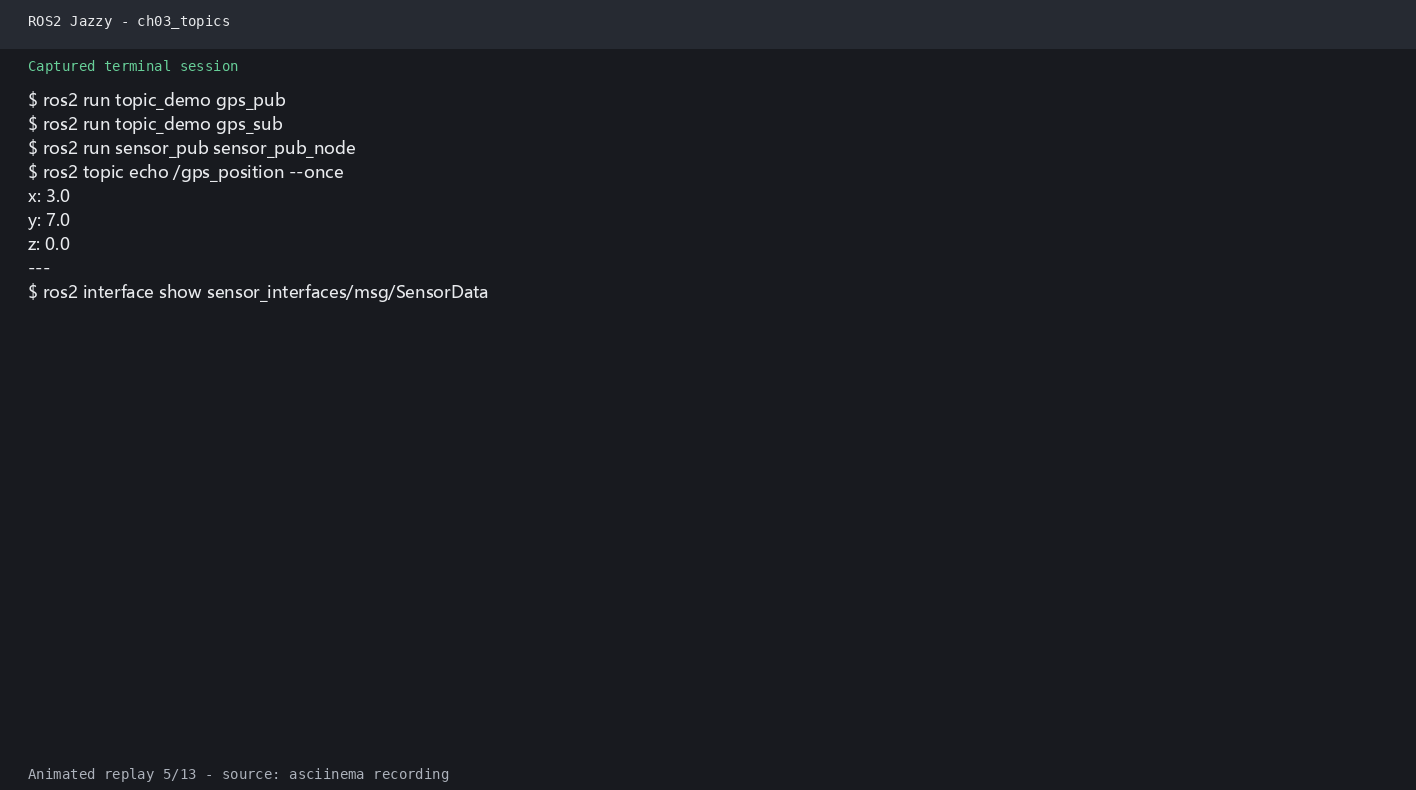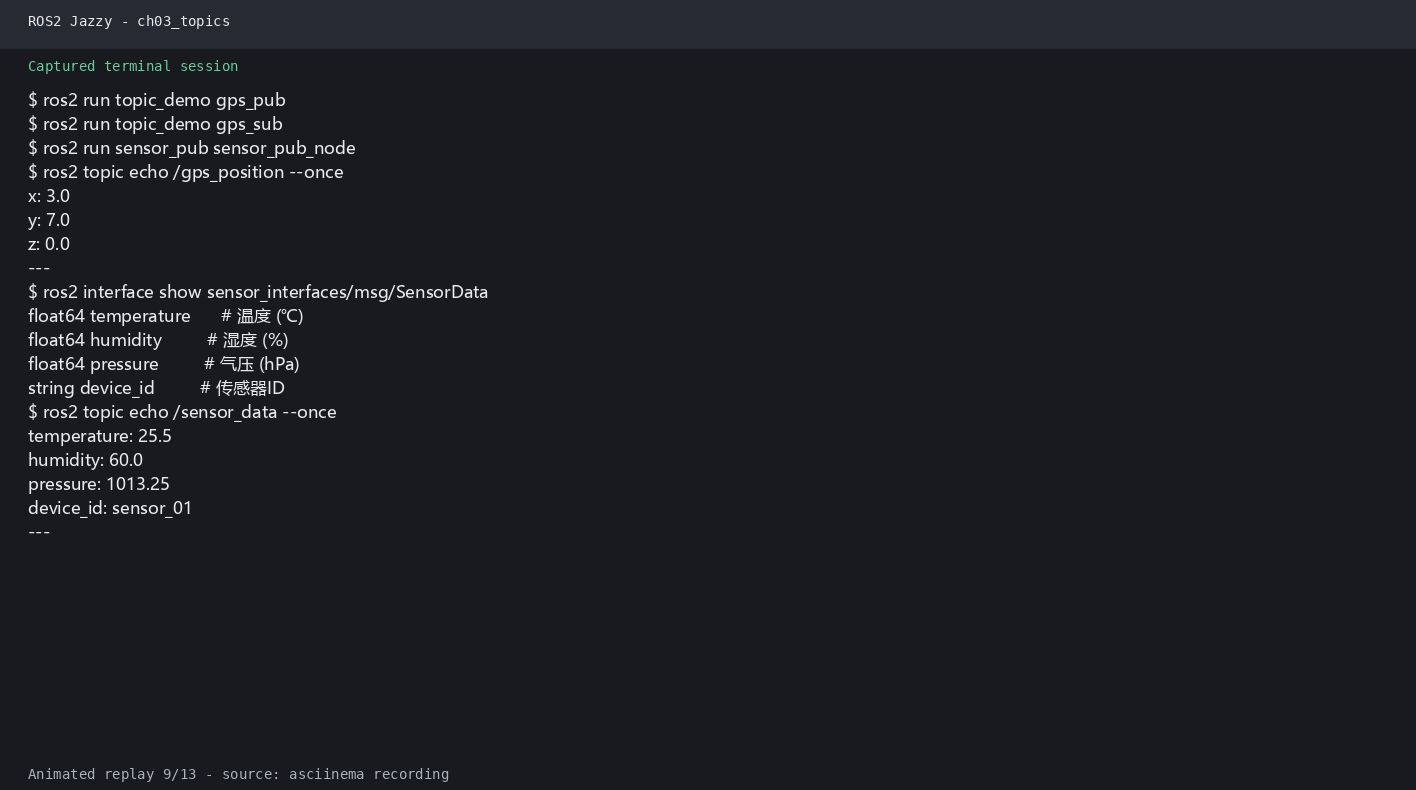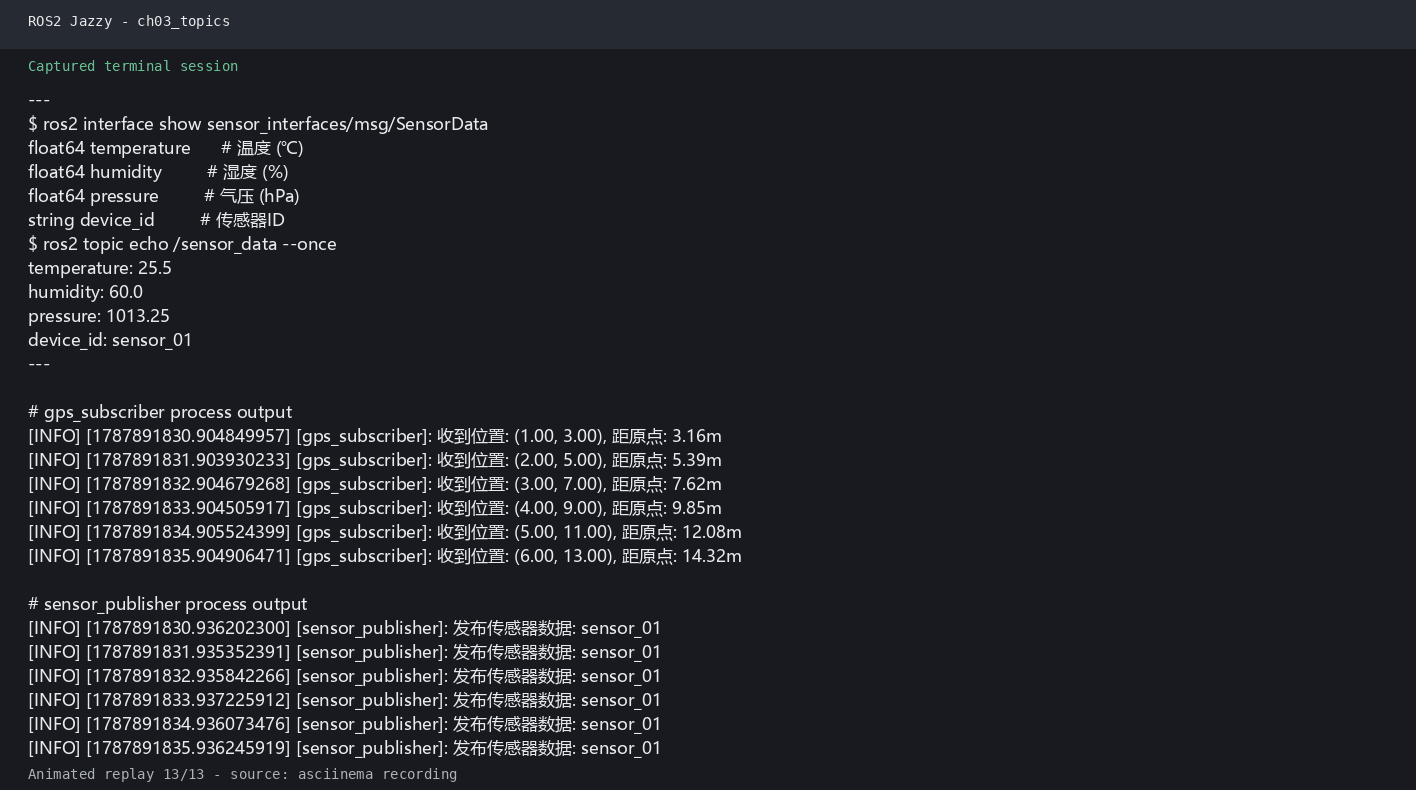
学习材料:
- ROS 2 Documentation (Humble) —— Understanding ROS 2 topics:https://docs.ros.org/en/humble/Tutorials/Beginner-CLI-Tools/Understanding-ROS2-Topics.html
- ROS 2 Documentation (Humble) —— Writing a simple publisher and subscriber (Python):https://docs.ros.org/en/humble/Tutorials/Beginner-Client-Libraries/Writing-A-Simple-Py-Publisher-And-Subscriber.html
- ROS 2 Documentation (Humble) —— About Quality of Service settings:https://docs.ros.org/en/humble/Concepts/About-Quality-of-Service-Settings.html
- ROS 2 Documentation (Humble) —— Creating custom msg and srv files:https://docs.ros.org/en/humble/Tutorials/Beginner-Client-Libraries/Custom-ROS2-Interfaces.html
- The Construct —— ROS 2 Basics in 5 Days:https://www.theconstructsim.com/
- Articulated Robotics —— ROS 2 Basics 系列视频:https://www.youtube.com/@ArticulatedRobotics