 RuyiSDK Board Docs
第5章 实验指导书:动作通信编程
连接、同步和构建见公共双端环境。本章 C++17 服务和客户端在 COM260 运行,Gazebo/RViz 在 x86 Humble 课程容器运行。跨机终端需按有线 DDS 配置设置两端接口并核对回程路由。
当前仓库仿真验证:Action 反馈与底盘仿真并行检查
实验目标
在机器人仿真背景下运行 DoDishes Action,观察目标接受、反馈、结果和动作查询,理解长期任务与底盘 Topic 的区别。
运行步骤
【x86 主机】启动一轮仿真:
cd ~/ROS2_RISCV_COM260
RUN_ID=$(date -u +%Y%m%dT%H%M%SZ)-ch05
bash course_support/k3_com260_kit/scripts/x86-gazebo.bash start "$RUN_ID"
【COM260】终端 2:
source ~/.config/ros2-course-com260/env.bash
ros2 run action_demo_cpp dishes_server
【COM260】终端 3:
source ~/.config/ros2-course-com260/env.bash
ros2 run action_demo_cpp dishes_client
ros2 action info /dishes
观察与验收
客户端应显示 20% 至 100% 的五次反馈和清洗总数 10;Gazebo 独立提供 /odom、/scan。本例的 dishwasher_id=2 表示每一步对应两只盘子。核心接口位于 src_k3_com260_kit/action_demo_interfaces/,节点位于 src_k3_com260_kit/action_demo_cpp/。它不驱动机器人。观察完成后 Ctrl+C 停止服务端。
实验课时:2 课时(90 分钟) | TurtleBot3 Burger Gazebo 仿真
实验目标
- 编写 Action Server 和 Client
- 处理进度反馈
- 实现取消和抢占
下面使用独立练习工作区。已有同名包时先核对内容,不覆盖。每个 COM260 新终端先加载公共环境,再加载练习工作区;同一动作只运行一个服务端。
source ~/.config/ros2-course-com260/env.bash
mkdir -p ~/my_actions_com260_ws/src
cd ~/my_actions_com260_ws/src
练习 3.1:DoDishes 动作(约 30 分钟)
按本章手册与教案定义,Goal 是要清洗的盘子数量。此接口与开头核心例程的 dishwasher_id 语义不同,因此使用独立的 action_demo_lab_interfaces,避免两个同名接口相互覆盖。
创建接口包、配置 CMake 和 package.xml
cd ~/my_actions_com260_ws/src
ros2 pkg create action_demo_lab_interfaces --build-type ament_cmake --license Apache-2.0
mkdir -p action_demo_lab_interfaces/action
编辑 action_demo_lab_interfaces/action/DoDishes.action:
nano ~/my_actions_com260_ws/src/action_demo_lab_interfaces/action/DoDishes.actionuint32 total_dishes
---
uint32 cleaned_dishes
bool success
---
float32 progress
uint32 current_dish编辑 action_demo_lab_interfaces/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/action_demo_lab_interfaces/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(action_demo_lab_interfaces)
find_package(ament_cmake REQUIRED)
find_package(rosidl_default_generators REQUIRED)
rosidl_generate_interfaces(${PROJECT_NAME} "action/DoDishes.action")
ament_export_dependencies(rosidl_default_runtime)
ament_package()编辑 action_demo_lab_interfaces/package.xml:
nano ~/my_actions_com260_ws/src/action_demo_lab_interfaces/package.xml<?xml version="1.0"?>
<package format="3">
<name>action_demo_lab_interfaces</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<build_depend>rosidl_default_generators</build_depend>
<exec_depend>rosidl_default_runtime</exec_depend>
<member_of_group>rosidl_interface_packages</member_of_group>
<export><build_type>ament_cmake</build_type></export>
</package>编译接口
cd ~/my_actions_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --packages-select action_demo_lab_interfaces --symlink-install
source install/setup.bash
创建 action_demo_lab_cpp
C++ 使用 0.1 秒定时器推进工作,每只盘子清洗 1 秒;等待期间执行器仍能响应取消和新目标。原 Python 的等待写法对应这里的时间判断,不在回调中调用阻塞的长时间 sleep。服务端拒绝零盘子及忙碌时的新目标。
cd ~/my_actions_com260_ws/src
ros2 pkg create action_demo_lab_cpp --build-type ament_cmake --license Apache-2.0
mkdir -p action_demo_lab_cpp/src
编辑 action_demo_lab_cpp/src/dishes_server.cpp:
nano ~/my_actions_com260_ws/src/action_demo_lab_cpp/src/dishes_server.cpp#include <chrono>
#include <csignal>
#include <memory>
#include <thread>
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "action_demo_lab_interfaces/action/do_dishes.hpp"
using namespace std::chrono_literals;
namespace {
volatile std::sig_atomic_t stop_requested = 0;
void request_stop(int) {stop_requested = 1;}
}
class DishesServer : public rclcpp::Node
{
public:
using Action = action_demo_lab_interfaces::action::DoDishes;
using Handle = rclcpp_action::ServerGoalHandle<Action>;
DishesServer() : Node("do_dishes_server")
{
server_ = rclcpp_action::create_server<Action>(this, "do_dishes",
[this](const rclcpp_action::GoalUUID &, std::shared_ptr<const Action::Goal> goal) {
if (busy_ || goal->total_dishes == 0) {
RCLCPP_WARN(get_logger(), "拒绝目标:已有任务或盘子数量为零");
return rclcpp_action::GoalResponse::REJECT;
}
busy_ = true;
return rclcpp_action::GoalResponse::ACCEPT_AND_EXECUTE;
},
[this](const std::shared_ptr<Handle>) {
RCLCPP_INFO(get_logger(), "收到取消请求");
return rclcpp_action::CancelResponse::ACCEPT;
},
[this](const std::shared_ptr<Handle> handle) {
goal_ = handle;
cleaned_ = 0;
next_ = std::chrono::steady_clock::now() + 1s;
RCLCPP_INFO(get_logger(), "接受目标:%u", goal_->get_goal()->total_dishes);
});
timer_ = create_wall_timer(100ms, [this]() {tick();});
}
void stop()
{
timer_->cancel();
if (goal_) {finish(false);}
}
private:
void finish(bool success)
{
auto result = std::make_shared<Action::Result>();
result->cleaned_dishes = cleaned_;
result->success = success && !goal_->is_canceling();
if (goal_->is_canceling()) {goal_->canceled(result);}
else if (success) {goal_->succeed(result);}
else {goal_->abort(result);}
RCLCPP_INFO(get_logger(), "任务结束:cleaned=%u success=%s", cleaned_, success ? "true" : "false");
goal_.reset();
busy_ = false;
}
void tick()
{
if (!goal_) {return;}
if (stop_requested || goal_->is_canceling()) {finish(false); return;}
if (std::chrono::steady_clock::now() < next_) {return;}
if (cleaned_ == goal_->get_goal()->total_dishes) {finish(true); return;}
++cleaned_;
auto feedback = std::make_shared<Action::Feedback>();
feedback->progress = static_cast<float>(cleaned_) / goal_->get_goal()->total_dishes;
feedback->current_dish = cleaned_;
goal_->publish_feedback(feedback);
RCLCPP_INFO(get_logger(), "进度: %.0f%%", feedback->progress * 100.0);
next_ += 1s;
if (cleaned_ == goal_->get_goal()->total_dishes) {finish(!goal_->is_canceling());}
}
rclcpp_action::Server<Action>::SharedPtr server_;
rclcpp::TimerBase::SharedPtr timer_;
std::shared_ptr<Handle> goal_;
bool busy_{false};
uint32_t cleaned_{0};
std::chrono::steady_clock::time_point next_;
};
int main(int argc, char ** argv)
{
rclcpp::init(argc, argv, rclcpp::InitOptions(), rclcpp::SignalHandlerOptions::None);
std::signal(SIGINT, request_stop);
std::signal(SIGTERM, request_stop);
auto node = std::make_shared<DishesServer>();
rclcpp::executors::SingleThreadedExecutor executor;
executor.add_node(node);
while (!stop_requested && rclcpp::ok()) {executor.spin_once(100ms);}
node->stop();
std::this_thread::sleep_for(100ms);
rclcpp::shutdown();
return 0;
}编辑 action_demo_lab_cpp/src/dishes_client.cpp:
nano ~/my_actions_com260_ws/src/action_demo_lab_cpp/src/dishes_client.cpp#include <chrono>
#include <cstdint>
#include <iostream>
#include <limits>
#include <memory>
#include <string>
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "action_demo_lab_interfaces/action/do_dishes.hpp"
using namespace std::chrono_literals;
using Action = action_demo_lab_interfaces::action::DoDishes;
int main(int argc, char ** argv)
{
uint32_t total = 10;
try {
const auto args = rclcpp::remove_ros_arguments(argc, argv);
if (args.size() > 2) {throw std::invalid_argument("参数过多");}
if (args.size() == 2) {
size_t used = 0;
const auto value = std::stoull(args[1], &used);
if (args[1].empty() || args[1][0] == '-' || used != args[1].size() ||
value == 0 || value > std::numeric_limits<uint32_t>::max())
{throw std::invalid_argument("盘子数量必须为正 uint32 整数");}
total = static_cast<uint32_t>(value);
}
} catch (const std::exception & error) {std::cerr << error.what() << '\n'; return 2;}
rclcpp::init(argc, argv);
auto node = std::make_shared<rclcpp::Node>("do_dishes_client");
auto client = rclcpp_action::create_client<Action>(node, "do_dishes");
int exit_code = 1;
if (client->wait_for_action_server(10s)) {
Action::Goal goal;
goal.total_dishes = total;
rclcpp_action::Client<Action>::SendGoalOptions options;
options.feedback_callback = [node](auto, const auto feedback) {
RCLCPP_INFO(node->get_logger(), "收到反馈:进度=%.0f%%,当前盘子=%u", feedback->progress * 100.0, feedback->current_dish);
};
auto sent = client->async_send_goal(goal, options);
if (rclcpp::spin_until_future_complete(node, sent, 10s) == rclcpp::FutureReturnCode::SUCCESS) {
auto handle = sent.get();
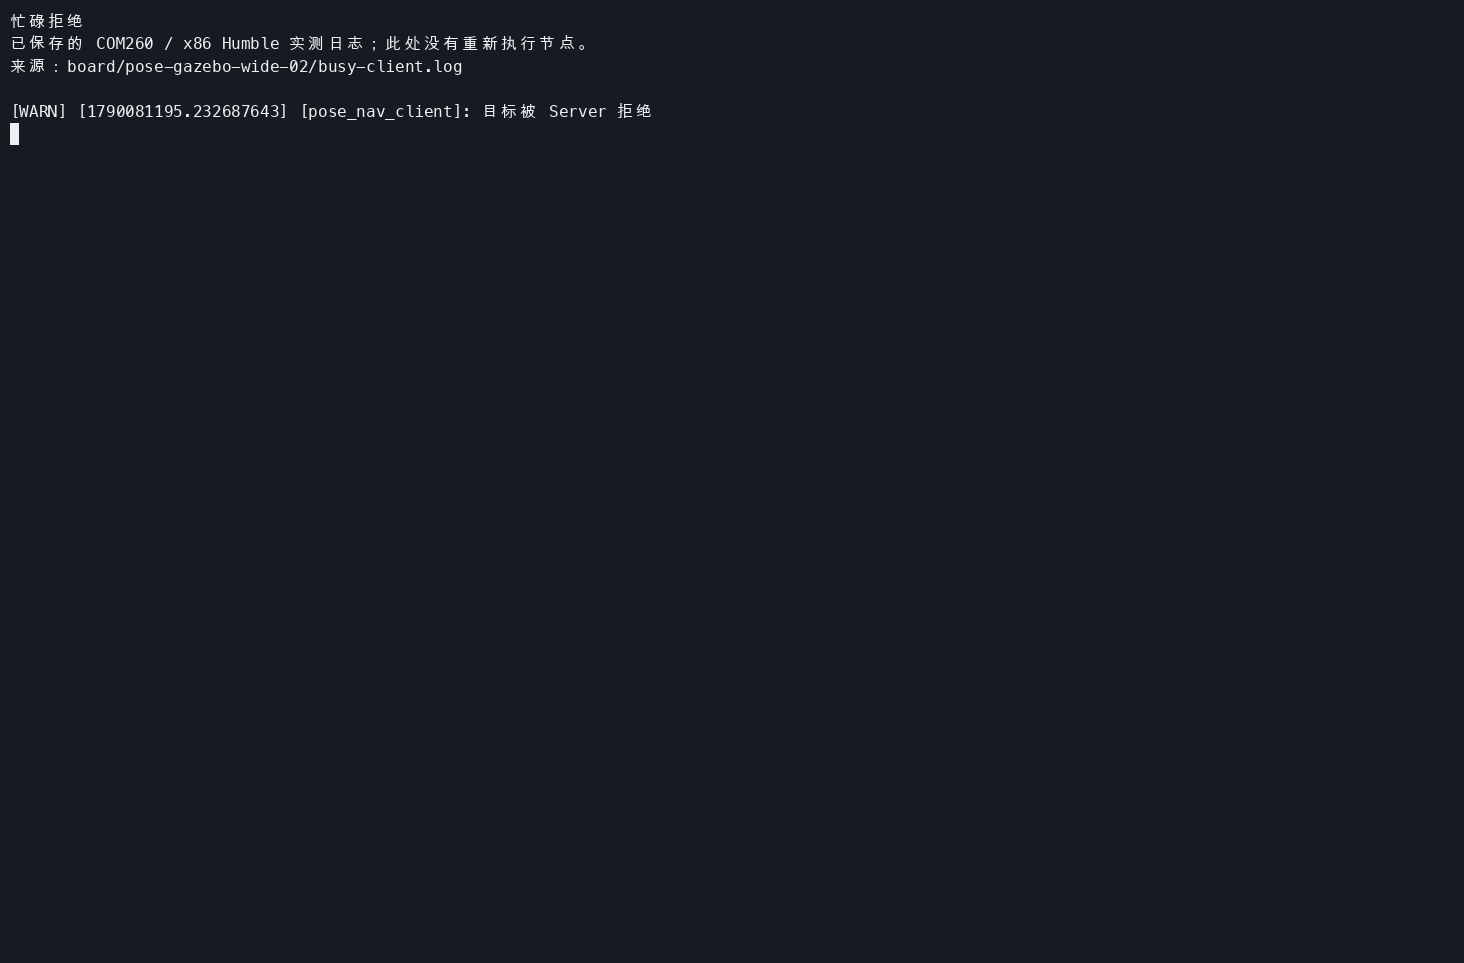
if (!handle) {RCLCPP_WARN(node->get_logger(), "目标被 Server 拒绝");}
else {
RCLCPP_INFO(node->get_logger(), "目标已接受");
rclcpp::TimerBase::SharedPtr cancel_timer;
auto result = client->async_get_result(handle);
if (rclcpp::spin_until_future_complete(node, result) == rclcpp::FutureReturnCode::SUCCESS) {
const auto response = result.get();
RCLCPP_INFO(node->get_logger(), "最终状态码=%d,已清洗=%u,成功=%s",
static_cast<int>(response.code), response.result->cleaned_dishes, response.result->success ? "true" : "false");
exit_code = response.code == rclcpp_action::ResultCode::SUCCEEDED ? 0 : 1;
}
if (cancel_timer) {cancel_timer->cancel();}
}
}
} else {RCLCPP_ERROR(node->get_logger(), "没有找到 Action Server");}
rclcpp::shutdown();
return exit_code;
}编辑 action_demo_lab_cpp/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/action_demo_lab_cpp/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(action_demo_lab_cpp)
find_package(ament_cmake REQUIRED)
find_package(rclcpp REQUIRED)
find_package(rclcpp_action REQUIRED)
find_package(action_demo_lab_interfaces REQUIRED)
add_compile_options(-Wall -Wextra -Wpedantic)
add_executable(dishes_server src/dishes_server.cpp)
target_compile_features(dishes_server PRIVATE cxx_std_17)
ament_target_dependencies(dishes_server rclcpp rclcpp_action action_demo_lab_interfaces)
add_executable(dishes_client src/dishes_client.cpp)
target_compile_features(dishes_client PRIVATE cxx_std_17)
ament_target_dependencies(dishes_client rclcpp rclcpp_action action_demo_lab_interfaces)
install(TARGETS dishes_server dishes_client DESTINATION lib/${PROJECT_NAME})
ament_package()编辑 action_demo_lab_cpp/package.xml:
nano ~/my_actions_com260_ws/src/action_demo_lab_cpp/package.xml<?xml version="1.0"?>
<package format="3">
<name>action_demo_lab_cpp</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<depend>rclcpp</depend>
<depend>rclcpp_action</depend>
<depend>action_demo_lab_interfaces</depend>
<export><build_type>ament_cmake</build_type></export>
</package>编译
cd ~/my_actions_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --packages-select action_demo_lab_interfaces action_demo_lab_cpp --symlink-install
source install/setup.bash
ros2 interface show action_demo_lab_interfaces/action/DoDishes运行
终端一:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run action_demo_lab_cpp dishes_server
终端二:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run action_demo_lab_cpp dishes_client 10
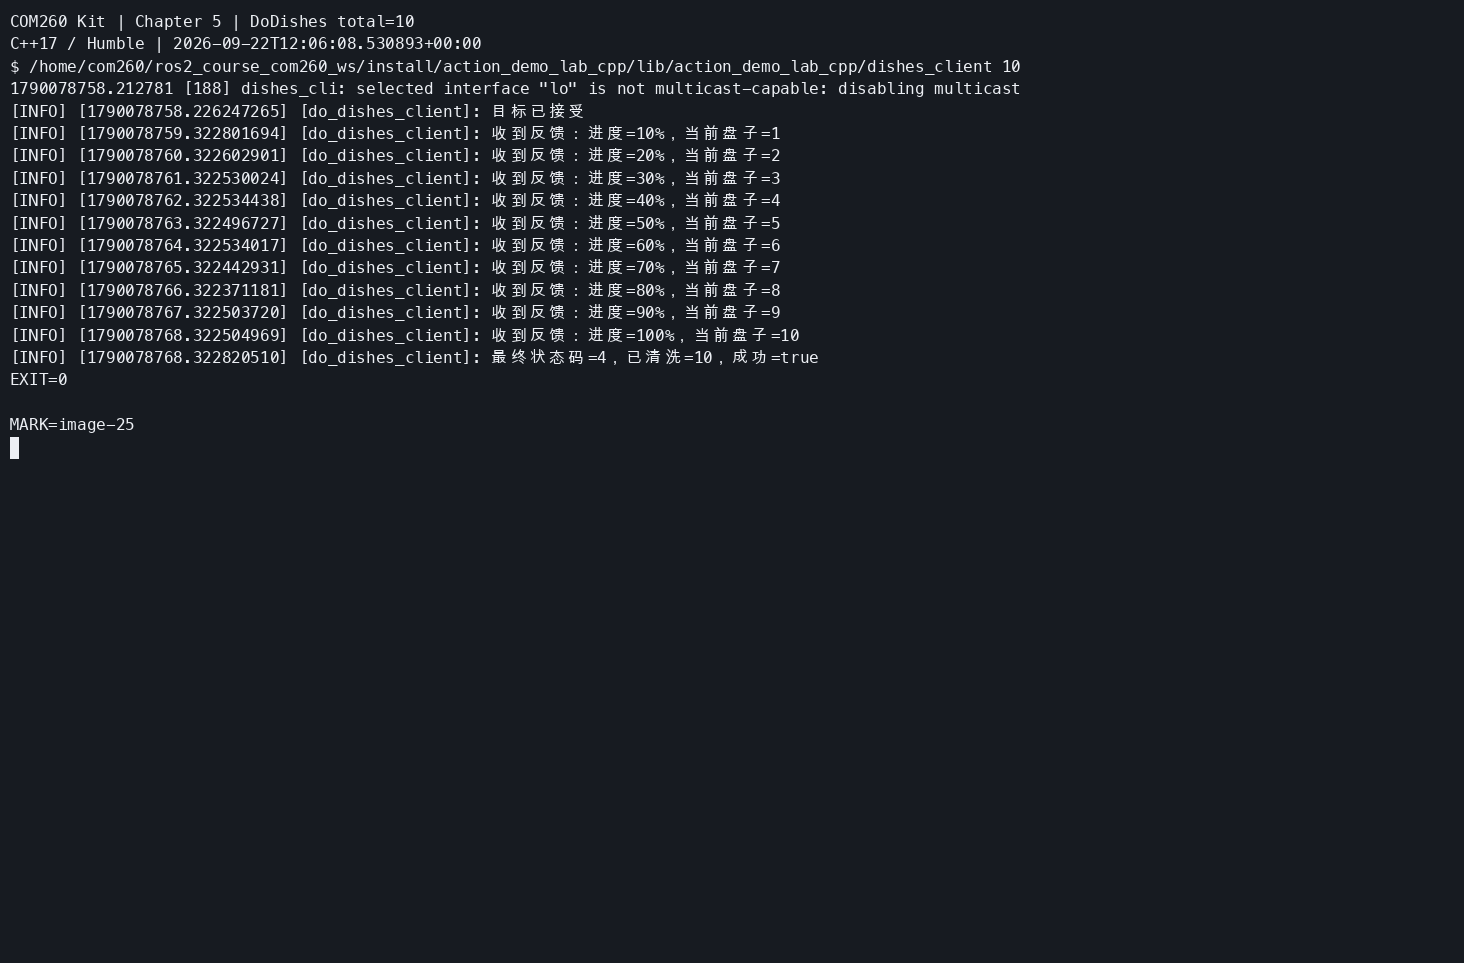
客户端应收到逐盘反馈,最后状态为 SUCCEEDED(4),清洗数量 10,success=true。正常完成后退出码为 0;拒绝或执行失败返回非零。结束后停止服务端。
练习 3.2:自定义 Tracking 动作(约 30 分钟)
创建接口包、编写 Tracking.action 与构建配置
cd ~/my_actions_com260_ws/src
ros2 pkg create tracking_interfaces --build-type ament_cmake --license Apache-2.0
mkdir -p tracking_interfaces/action
编辑 tracking_interfaces/action/Tracking.action:
nano ~/my_actions_com260_ws/src/tracking_interfaces/action/Tracking.actiongeometry_msgs/Point target
---
bool success
---
float64 current_position
float64 distance编辑 tracking_interfaces/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/tracking_interfaces/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(tracking_interfaces)
find_package(ament_cmake REQUIRED)
find_package(rosidl_default_generators REQUIRED)
find_package(geometry_msgs REQUIRED)
rosidl_generate_interfaces(${PROJECT_NAME} "action/Tracking.action" DEPENDENCIES geometry_msgs)
ament_export_dependencies(rosidl_default_runtime)
ament_package()编辑 tracking_interfaces/package.xml:
nano ~/my_actions_com260_ws/src/tracking_interfaces/package.xml<?xml version="1.0"?>
<package format="3">
<name>tracking_interfaces</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<build_depend>rosidl_default_generators</build_depend>
<exec_depend>rosidl_default_runtime</exec_depend>
<member_of_group>rosidl_interface_packages</member_of_group>
<depend>geometry_msgs</depend>
<export><build_type>ament_cmake</build_type></export>
</package>编译接口
cd ~/my_actions_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --packages-select tracking_interfaces --symlink-install
source install/setup.bash
创建 Tracking C++ 包、服务端与客户端
基础 server 用目标向量长度计算总距离,起点为 0,以 0.25 m/s、0.1 秒周期推进进度;它不订阅里程计,也不驱动 Gazebo。current_position 是计算得到的进度,distance 是剩余距离。目标 (2.0, 1.0, 0.0) 的总距离为 √5 m。非法数值被拒绝。
cd ~/my_actions_com260_ws/src
ros2 pkg create tracking_server --build-type ament_cmake --license Apache-2.0
mkdir -p tracking_server/src
编辑 tracking_server/src/server.cpp:
nano ~/my_actions_com260_ws/src/tracking_server/src/server.cpp#include <algorithm>
#include <chrono>
#include <cmath>
#include <csignal>
#include <memory>
#include <thread>
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "tracking_interfaces/action/tracking.hpp"
using namespace std::chrono_literals;
namespace {
volatile std::sig_atomic_t stop_requested = 0;
void request_stop(int) {stop_requested = 1;}
}
class TrackingServer : public rclcpp::Node
{
public:
using Action = tracking_interfaces::action::Tracking;
using Handle = rclcpp_action::ServerGoalHandle<Action>;
TrackingServer() : Node("tracking_server")
{
server_ = rclcpp_action::create_server<Action>(this, "tracking",
[this](const rclcpp_action::GoalUUID &, std::shared_ptr<const Action::Goal> goal) {
const auto & p = goal->target;
if (busy_ || !std::isfinite(p.x) || !std::isfinite(p.y) || !std::isfinite(p.z) ||
!std::isfinite(std::hypot(p.x, p.y, p.z)))
{return rclcpp_action::GoalResponse::REJECT;}
busy_ = true;
return rclcpp_action::GoalResponse::ACCEPT_AND_EXECUTE;
},
[](const std::shared_ptr<Handle>) {return rclcpp_action::CancelResponse::ACCEPT;},
[this](const std::shared_ptr<Handle> handle) {
goal_ = handle;
const auto & p = goal_->get_goal()->target;
total_ = std::hypot(p.x, p.y, p.z);
position_ = 0.0;
next_ = std::chrono::steady_clock::now() + 100ms;
RCLCPP_INFO(get_logger(), "接受目标:distance=%.6f m", total_);
});
timer_ = create_wall_timer(100ms, [this]() {tick();});
}
void stop() {timer_->cancel(); if (goal_) {finish(false);}}
private:
void finish(bool success)
{
auto result = std::make_shared<Action::Result>();
result->success = success && !goal_->is_canceling();
if (goal_->is_canceling()) {goal_->canceled(result);}
else if (result->success) {goal_->succeed(result);}
else {goal_->abort(result);}
RCLCPP_INFO(get_logger(), "Tracking 结束:success=%s", result->success ? "true" : "false");
goal_.reset();
busy_ = false;
}
void tick()
{
if (!goal_) {return;}
if (stop_requested || goal_->is_canceling()) {finish(false); return;}
if (std::chrono::steady_clock::now() < next_) {return;}
position_ = std::min(position_ + 0.25 * 0.1, total_);
auto feedback = std::make_shared<Action::Feedback>();
feedback->current_position = position_;
feedback->distance = total_ - position_;
goal_->publish_feedback(feedback);
next_ += 100ms;
if (position_ >= total_) {finish(!goal_->is_canceling());}
}
rclcpp_action::Server<Action>::SharedPtr server_;
rclcpp::TimerBase::SharedPtr timer_;
std::shared_ptr<Handle> goal_;
std::chrono::steady_clock::time_point next_;
bool busy_{false};
double total_{0.0}, position_{0.0};
};
int main(int argc, char ** argv)
{
rclcpp::init(argc, argv, rclcpp::InitOptions(), rclcpp::SignalHandlerOptions::None);
std::signal(SIGINT, request_stop);
std::signal(SIGTERM, request_stop);
auto node = std::make_shared<TrackingServer>();
rclcpp::executors::SingleThreadedExecutor executor;
executor.add_node(node);
while (!stop_requested && rclcpp::ok()) {executor.spin_once(100ms);}
node->stop();
std::this_thread::sleep_for(100ms);
rclcpp::shutdown();
return 0;
}编辑 tracking_server/src/client.cpp:
nano ~/my_actions_com260_ws/src/tracking_server/src/client.cpp#include <chrono>
#include <cmath>
#include <iostream>
#include <memory>
#include <string>
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "tracking_interfaces/action/tracking.hpp"
using namespace std::chrono_literals;
using Action = tracking_interfaces::action::Tracking;
int main(int argc, char ** argv)
{
double x = 0.0, y = 0.0, third = 0.0;
try {
auto args = rclcpp::remove_ros_arguments(argc, argv);
if (args.size() < 3 || args.size() > 4) {throw std::invalid_argument("用法:ros2 run tracking_server client x y [z]");}
for (size_t i = 1; i < args.size(); ++i) {
size_t used = 0;
double value = std::stod(args[i], &used);
if (used != args[i].size() || !std::isfinite(value)) {throw std::invalid_argument("坐标必须为有限数字");}
if (i == 1) {x = value;} else if (i == 2) {y = value;}
else if (i == 3) {third = value;}
}
} catch (const std::exception & error) {std::cerr << error.what() << '\n'; return 2;}
rclcpp::init(argc, argv);
auto node = std::make_shared<rclcpp::Node>("tracking_client");
auto client = rclcpp_action::create_client<Action>(node, "tracking");
int exit_code = 1;
if (client->wait_for_action_server(10s)) {
Action::Goal goal;
goal.target.x = x;
goal.target.y = y;
goal.target.z = third;
rclcpp_action::Client<Action>::SendGoalOptions options;
options.feedback_callback = [node](auto, const auto feedback) {
RCLCPP_INFO(node->get_logger(), "current_position=%.6f m distance=%.6f m", feedback->current_position, feedback->distance);
};
auto sent = client->async_send_goal(goal, options);
if (rclcpp::spin_until_future_complete(node, sent, 10s) == rclcpp::FutureReturnCode::SUCCESS) {
auto handle = sent.get();
if (!handle) {RCLCPP_WARN(node->get_logger(), "目标被 Server 拒绝");}
else {
RCLCPP_INFO(node->get_logger(), "目标已接受");
rclcpp::TimerBase::SharedPtr cancel_timer;
auto future = client->async_get_result(handle);
if (rclcpp::spin_until_future_complete(node, future) == rclcpp::FutureReturnCode::SUCCESS) {
const auto response = future.get();
RCLCPP_INFO(node->get_logger(), "最终状态码=%d,success=%s", static_cast<int>(response.code),
response.result->success ? "true" : "false");
exit_code = (response.code == rclcpp_action::ResultCode::SUCCEEDED) ? 0 : 1;
} else {
RCLCPP_ERROR(node->get_logger(), "等待结果失败,请求取消目标");
auto canceled = client->async_cancel_goal(handle);
rclcpp::spin_until_future_complete(node, canceled, 2s);
}
if (cancel_timer) {cancel_timer->cancel();}
}
}
} else {RCLCPP_ERROR(node->get_logger(), "10 秒内没有找到 Action Server");}
rclcpp::shutdown();
return exit_code;
}编辑 tracking_server/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/tracking_server/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(tracking_server)
find_package(ament_cmake REQUIRED)
find_package(rclcpp REQUIRED)
find_package(rclcpp_action REQUIRED)
find_package(tracking_interfaces REQUIRED)
find_package(geometry_msgs REQUIRED)
find_package(nav_msgs REQUIRED)
add_compile_options(-Wall -Wextra -Wpedantic)
add_executable(server src/server.cpp)
target_compile_features(server PRIVATE cxx_std_17)
ament_target_dependencies(server rclcpp rclcpp_action tracking_interfaces geometry_msgs nav_msgs)
add_executable(client src/client.cpp)
target_compile_features(client PRIVATE cxx_std_17)
ament_target_dependencies(client rclcpp rclcpp_action tracking_interfaces geometry_msgs nav_msgs)
install(TARGETS server client DESTINATION lib/${PROJECT_NAME})
ament_package()编辑 tracking_server/package.xml:
nano ~/my_actions_com260_ws/src/tracking_server/package.xml<?xml version="1.0"?>
<package format="3">
<name>tracking_server</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<depend>rclcpp</depend>
<depend>rclcpp_action</depend>
<depend>tracking_interfaces</depend>
<depend>geometry_msgs</depend>
<depend>nav_msgs</depend>
<export><build_type>ament_cmake</build_type></export>
</package>编译
cd ~/my_actions_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --packages-select tracking_interfaces tracking_server --symlink-install
source install/setup.bash
ros2 pkg executables tracking_server此时应包含 client、server。
运行
终端一:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run tracking_server server
终端二:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run tracking_server client 2.0 1.0
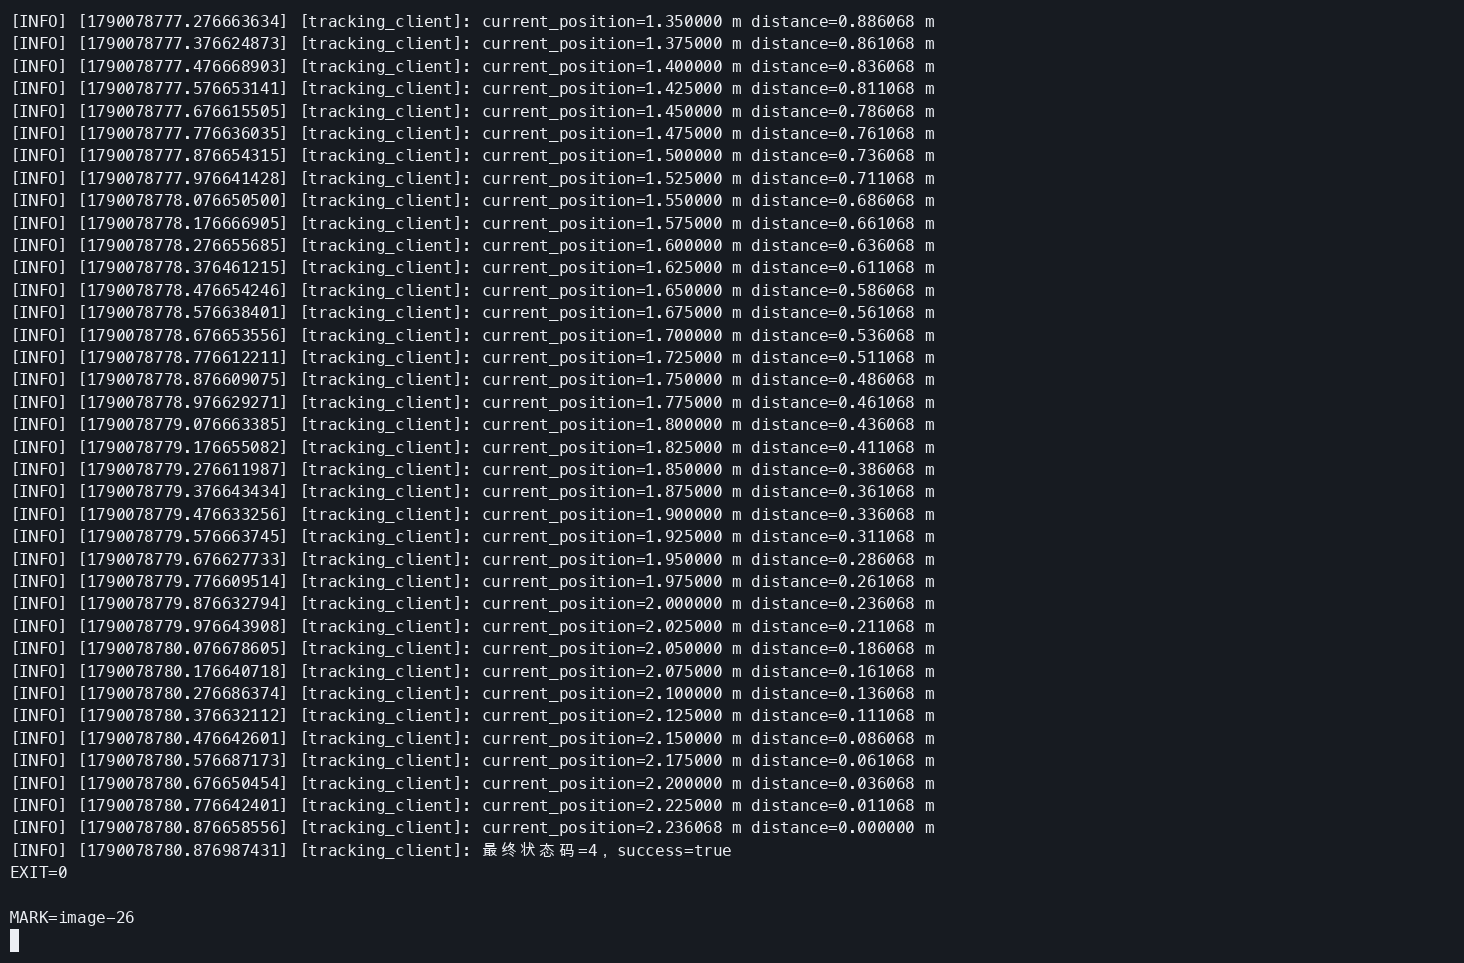
结束时 current_position 约为 2.236068 m,distance=0、success=true。结束后停止基础服务端。
改成用gazebo仿真
保留 Tracking.action 和 Client,新增 server_gazebo。这个入口把 x/y 解释为 odom 坐标系的平面目标;Burger 不能执行垂直位移,因此拒绝非零 z。current_position 改为接收目标后有效里程计相邻位置累计的实际路程,distance 是当前位置到目标的平面直线距离;单位均为 m。它与基础 server 的计算进度分开理解。
服务器订阅 /odom 并发布 /cmd_vel,位置误差不超过 0.10 m 时完成。控制周期 0.1 秒,线速度不超过 0.25 m/s、角速度不超过 1.0 rad/s;目标方位误差超过 20° 时先转向。无有效里程计时拒绝目标,里程计超过 1 秒未更新或执行超过 120 秒时中止;取消和中断均停车。
编写 Gazebo 服务端并更新 CMake
编辑 tracking_server/src/server_gazebo.cpp:
nano ~/my_actions_com260_ws/src/tracking_server/src/server_gazebo.cpp#include <algorithm>
#include <chrono>
#include <cmath>
#include <csignal>
#include <memory>
#include <thread>
#include "geometry_msgs/msg/twist.hpp"
#include "nav_msgs/msg/odometry.hpp"
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "tracking_interfaces/action/tracking.hpp"
using namespace std::chrono_literals;
namespace {
volatile std::sig_atomic_t stop_requested = 0;
void request_stop(int) {stop_requested = 1;}
double normalize(double angle) {return std::atan2(std::sin(angle), std::cos(angle));}
bool valid_pose(const geometry_msgs::msg::Pose & pose)
{
const auto & q = pose.orientation;
const double norm = std::hypot(std::hypot(q.x, q.y), std::hypot(q.z, q.w));
return std::isfinite(pose.position.x) && std::isfinite(pose.position.y) &&
std::isfinite(pose.position.z) && std::isfinite(norm) && norm >= 1e-9;
}
double yaw(const geometry_msgs::msg::Quaternion & q)
{
const double norm = std::hypot(std::hypot(q.x, q.y), std::hypot(q.z, q.w));
const double x = q.x / norm, y = q.y / norm, z = q.z / norm, w = q.w / norm;
return std::atan2(2 * (w * z + x * y), 1 - 2 * (y * y + z * z));
}
}
class NavigationServer : public rclcpp::Node
{
public:
using Action = tracking_interfaces::action::Tracking;
using Handle = rclcpp_action::ServerGoalHandle<Action>;
NavigationServer() : Node("tracking_server_gazebo")
{
publisher_ = create_publisher<geometry_msgs::msg::Twist>("/cmd_vel", 10);
odom_ = create_subscription<nav_msgs::msg::Odometry>("/odom", 10,
[this](const nav_msgs::msg::Odometry::SharedPtr message) {
if (message->header.frame_id != "odom" || !valid_pose(message->pose.pose)) {return;}
if (goal_ && received_) {
traveled_ += std::hypot(message->pose.pose.position.x - pose_.position.x,
message->pose.pose.position.y - pose_.position.y);
}
pose_ = message->pose.pose;
received_ = true;
last_odom_ = std::chrono::steady_clock::now();
});
server_ = rclcpp_action::create_server<Action>(this, "tracking",
[this](const rclcpp_action::GoalUUID &, std::shared_ptr<const Action::Goal> goal) {
const bool valid = std::isfinite(goal->target.x) && std::isfinite(goal->target.y) && goal->target.z == 0.0;
if (!valid || busy_ || !received_ || std::chrono::steady_clock::now() - last_odom_ > 1s) {
RCLCPP_WARN(get_logger(), "拒绝目标:坐标无效、已有任务或 /odom 不可用");
return rclcpp_action::GoalResponse::REJECT;
}
busy_ = true;
return rclcpp_action::GoalResponse::ACCEPT_AND_EXECUTE;
},
[](const std::shared_ptr<Handle>) {return rclcpp_action::CancelResponse::ACCEPT;},
[this](const std::shared_ptr<Handle> handle) {
goal_ = handle;
started_ = std::chrono::steady_clock::now();
position_reached_ = false;
traveled_ = 0.0;
RCLCPP_INFO(get_logger(), "接受导航目标");
});
timer_ = create_wall_timer(100ms, [this]() {tick();});
}
void stop()
{
timer_->cancel();
if (goal_) {finish(false);}
for (int i = 0; i < 5 && rclcpp::ok(); ++i) {
publisher_->publish(geometry_msgs::msg::Twist());
std::this_thread::sleep_for(100ms);
}
}
private:
void finish(bool success)
{
publisher_->publish(geometry_msgs::msg::Twist());
auto result = std::make_shared<Action::Result>();
result->success = success && !goal_->is_canceling();
if (goal_->is_canceling()) {goal_->canceled(result);}
else if (result->success) {goal_->succeed(result);}
else {goal_->abort(result);}
RCLCPP_INFO(get_logger(), "导航结束:success=%s x=%.3f y=%.3f yaw=%.3f",
result->success ? "true" : "false", pose_.position.x, pose_.position.y, yaw(pose_.orientation));
goal_.reset();
busy_ = false;
}
void tick()
{
if (!goal_) {return;}
const auto now = std::chrono::steady_clock::now();
if (stop_requested || goal_->is_canceling()) {finish(false); return;}
if (now - last_odom_ > 1s || now - started_ > 120s) {
RCLCPP_ERROR(get_logger(), "导航超时或 /odom 已过期,停止机器人");
finish(false); return;
}
const auto & target = goal_->get_goal()->target;
const double dx = target.x - pose_.position.x, dy = target.y - pose_.position.y;
const double distance = std::hypot(dx, dy);
if (!std::isfinite(distance)) {finish(false); return;}
auto feedback = std::make_shared<Action::Feedback>();
feedback->current_position = traveled_;
feedback->distance = distance;
goal_->publish_feedback(feedback);
geometry_msgs::msg::Twist command;
const double current_yaw = yaw(pose_.orientation);
if (!position_reached_) {
if (distance <= 0.10) {
position_reached_ = true;
publisher_->publish(command);
finish(!goal_->is_canceling());
return;
}
const double error = normalize(std::atan2(dy, dx) - current_yaw);
command.angular.z = std::clamp(1.8 * error, -1.0, 1.0);
if (std::abs(error) <= 20.0 * std::acos(-1.0) / 180.0) {
command.linear.x = std::min(0.25, 0.8 * distance);
}
}
publisher_->publish(command);
}
rclcpp_action::Server<Action>::SharedPtr server_;
rclcpp::Subscription<nav_msgs::msg::Odometry>::SharedPtr odom_;
rclcpp::Publisher<geometry_msgs::msg::Twist>::SharedPtr publisher_;
rclcpp::TimerBase::SharedPtr timer_;
std::shared_ptr<Handle> goal_;
geometry_msgs::msg::Pose pose_;
std::chrono::steady_clock::time_point last_odom_, started_;
bool busy_{false}, received_{false}, position_reached_{false};
double traveled_{0.0};
};
int main(int argc, char ** argv)
{
rclcpp::init(argc, argv, rclcpp::InitOptions(), rclcpp::SignalHandlerOptions::None);
std::signal(SIGINT, request_stop);
std::signal(SIGTERM, request_stop);
auto node = std::make_shared<NavigationServer>();
rclcpp::executors::SingleThreadedExecutor executor;
executor.add_node(node);
while (!stop_requested && rclcpp::ok()) {executor.spin_once(100ms);}
node->stop();
rclcpp::shutdown();
return 0;
}编辑 tracking_server/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/tracking_server/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(tracking_server)
find_package(ament_cmake REQUIRED)
find_package(rclcpp REQUIRED)
find_package(rclcpp_action REQUIRED)
find_package(tracking_interfaces REQUIRED)
find_package(geometry_msgs REQUIRED)
find_package(nav_msgs REQUIRED)
add_compile_options(-Wall -Wextra -Wpedantic)
add_executable(server src/server.cpp)
target_compile_features(server PRIVATE cxx_std_17)
ament_target_dependencies(server rclcpp rclcpp_action tracking_interfaces geometry_msgs nav_msgs)
add_executable(client src/client.cpp)
target_compile_features(client PRIVATE cxx_std_17)
ament_target_dependencies(client rclcpp rclcpp_action tracking_interfaces geometry_msgs nav_msgs)
add_executable(server_gazebo src/server_gazebo.cpp)
target_compile_features(server_gazebo PRIVATE cxx_std_17)
ament_target_dependencies(server_gazebo rclcpp rclcpp_action tracking_interfaces geometry_msgs nav_msgs)
install(TARGETS server client server_gazebo DESTINATION lib/${PROJECT_NAME})
ament_package()cd ~/my_actions_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --packages-select tracking_interfaces tracking_server --symlink-install
source install/setup.bash【x86】保持本章 Gazebo 场景运行;如已移动过机器人,停止该 RUN_ID,再用新的 RUN_ID 启动,使本轮从初始位置开始。不要同时运行自动巡航或其他 /cmd_vel 发布者。
【COM260】终端二:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run tracking_server server_gazebo
终端三:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run tracking_server client 2.0 1.0
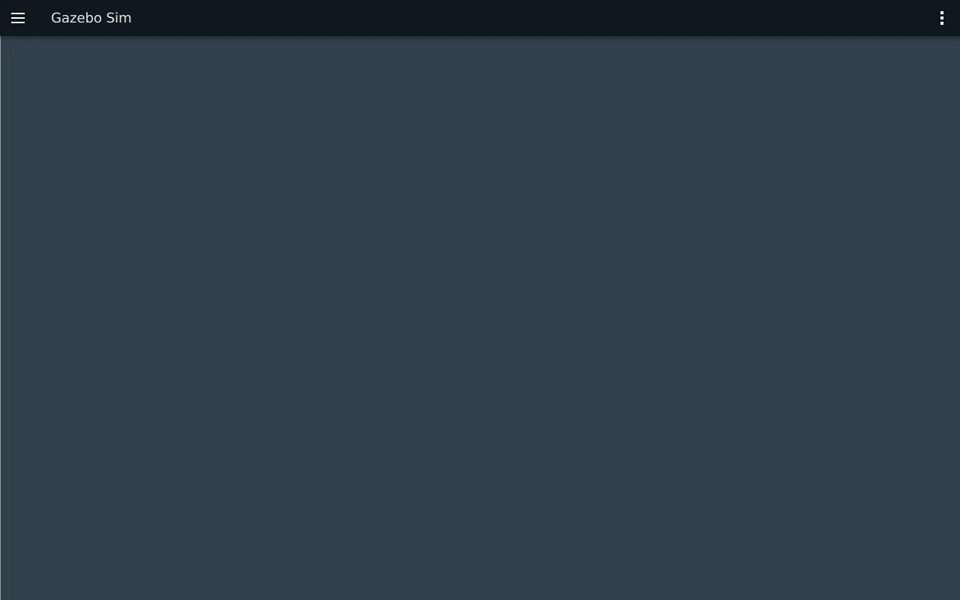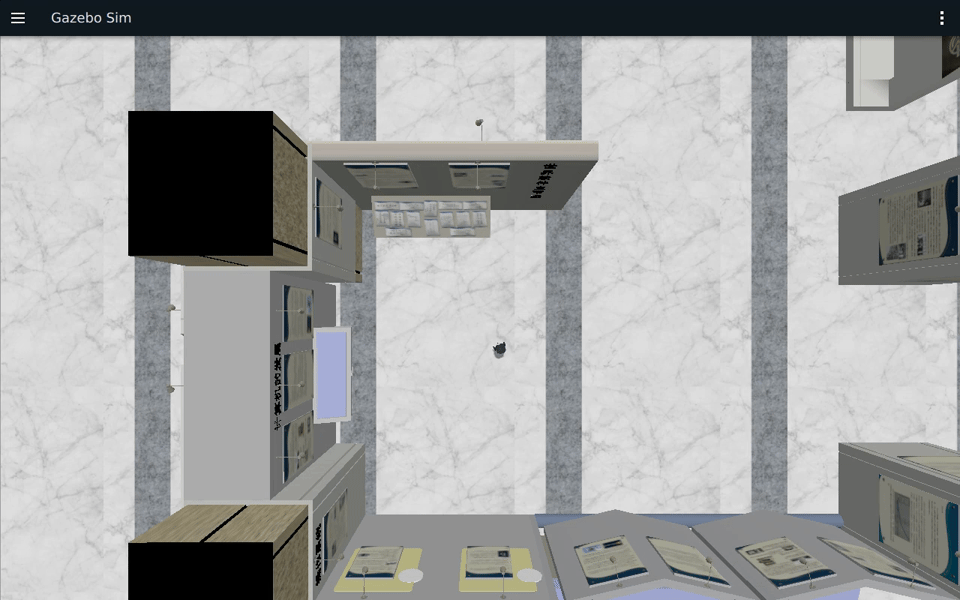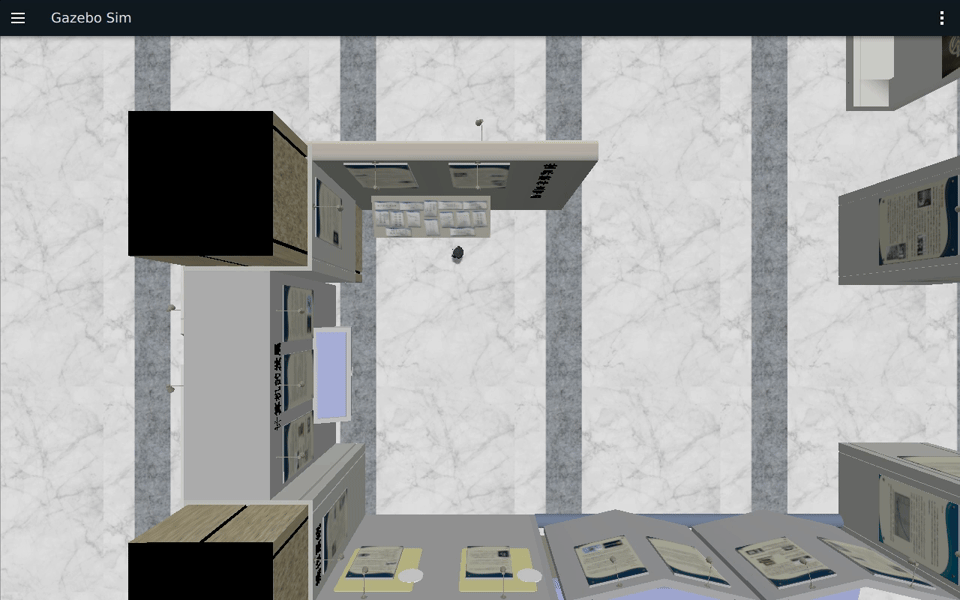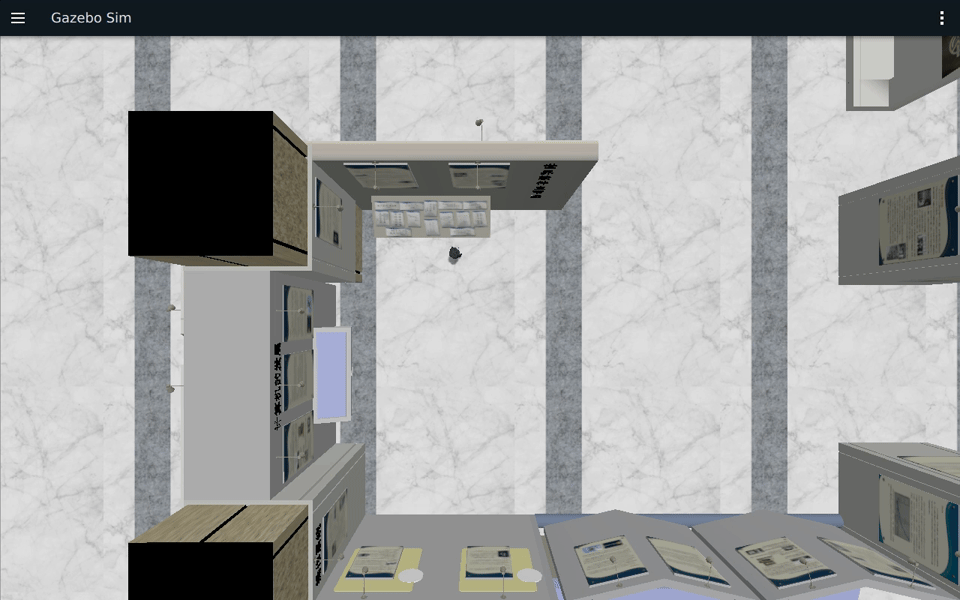
观察机器人实际向目标运动;同时检查客户端的剩余距离逐步减小以及到达后 /odom 的速度归零。结束后停止服务端。
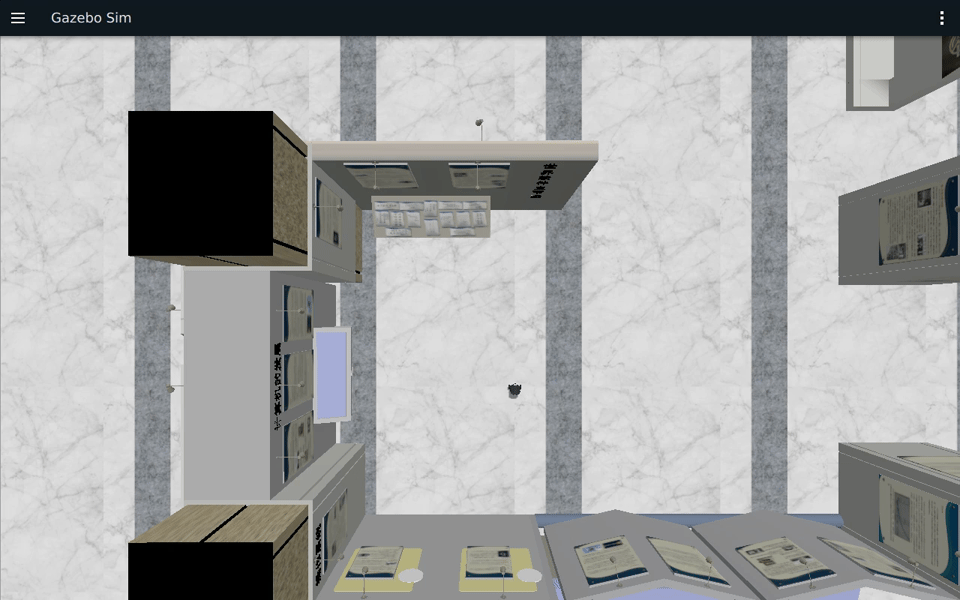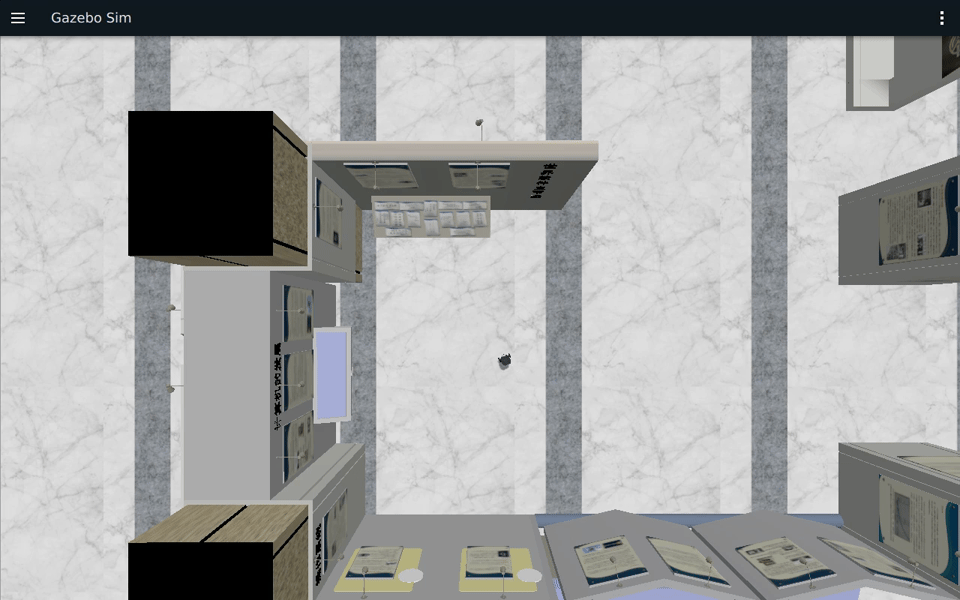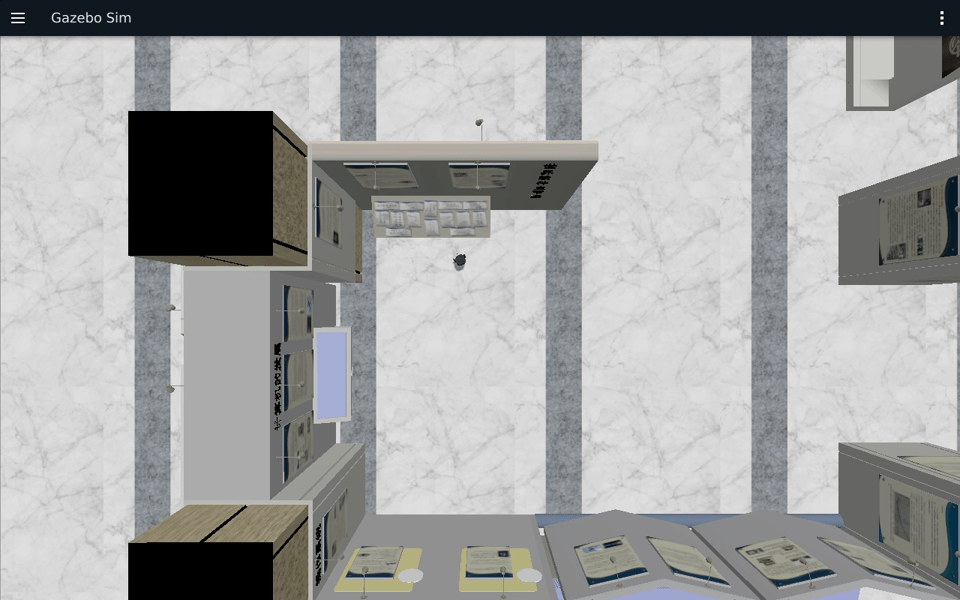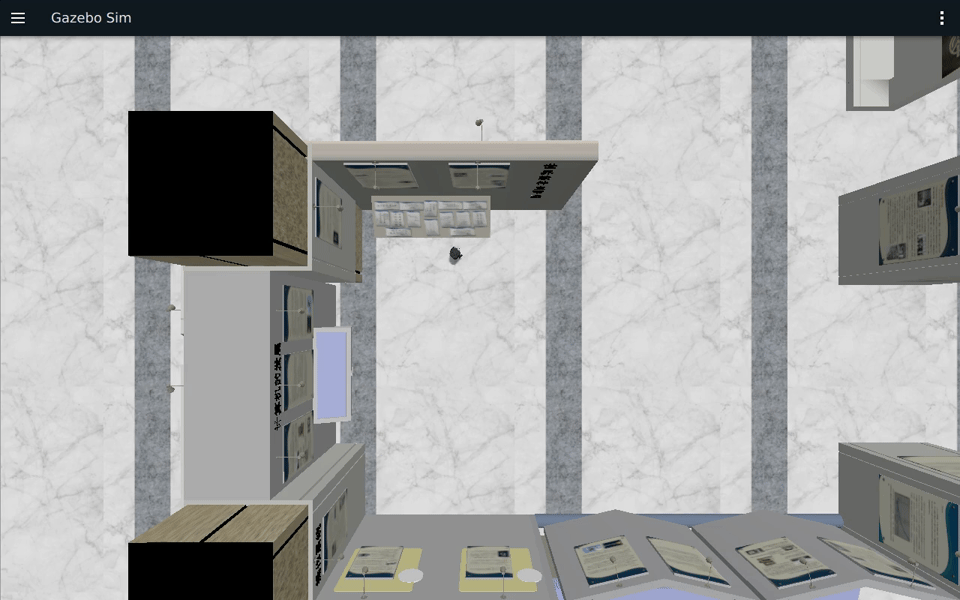
连续录像记录实际 Gazebo 窗口;数值与退出状态见第五章实测记录。
练习 3.3:取消与抢占机制(约 30 分钟)
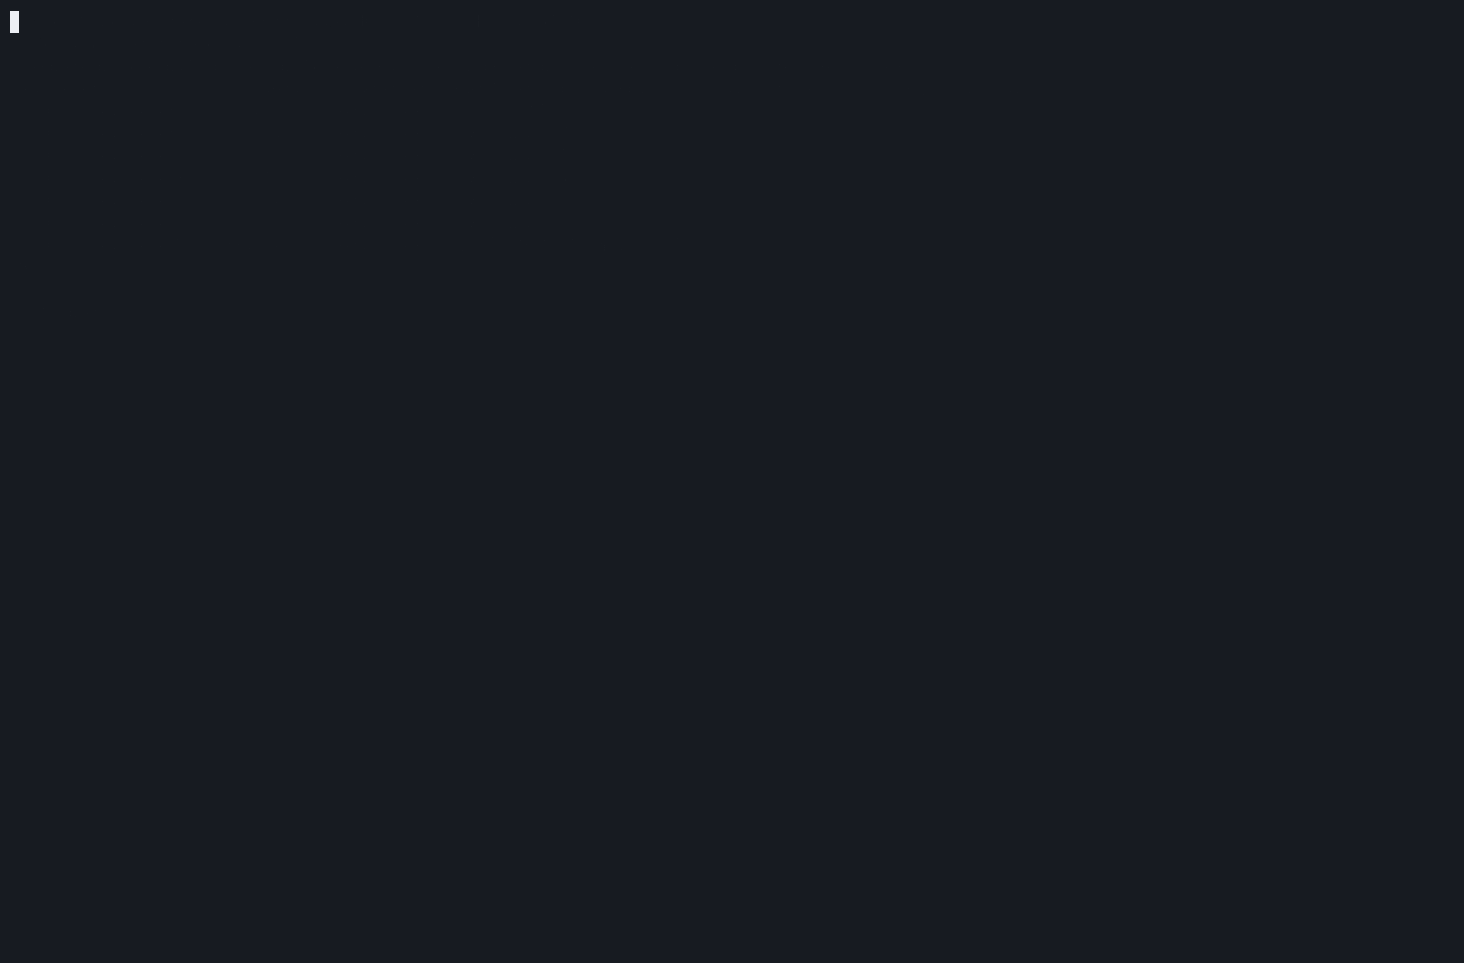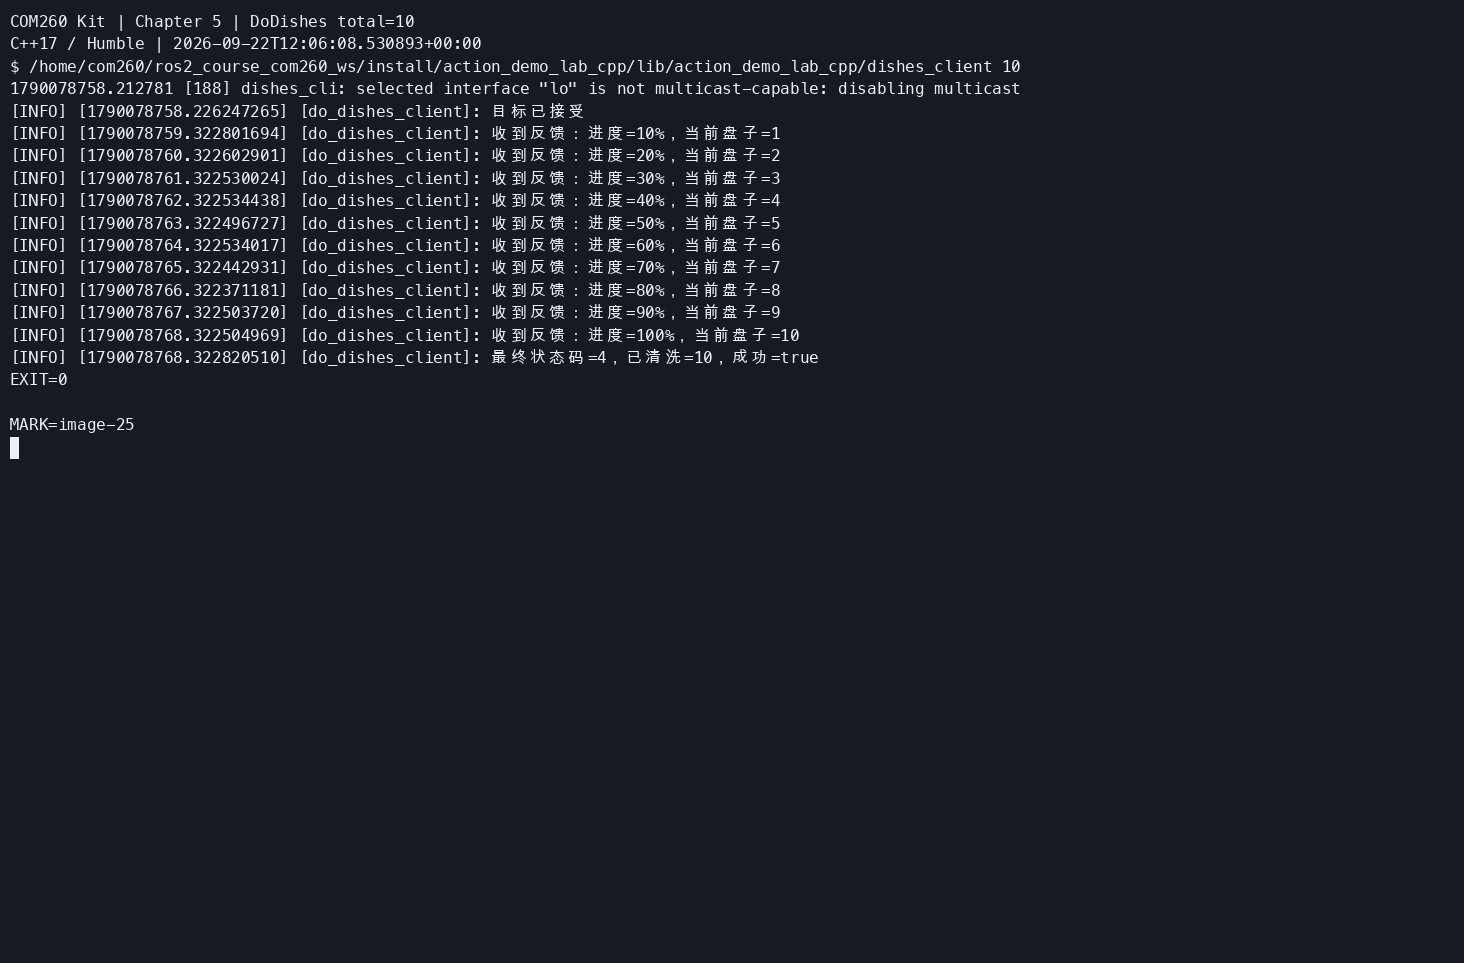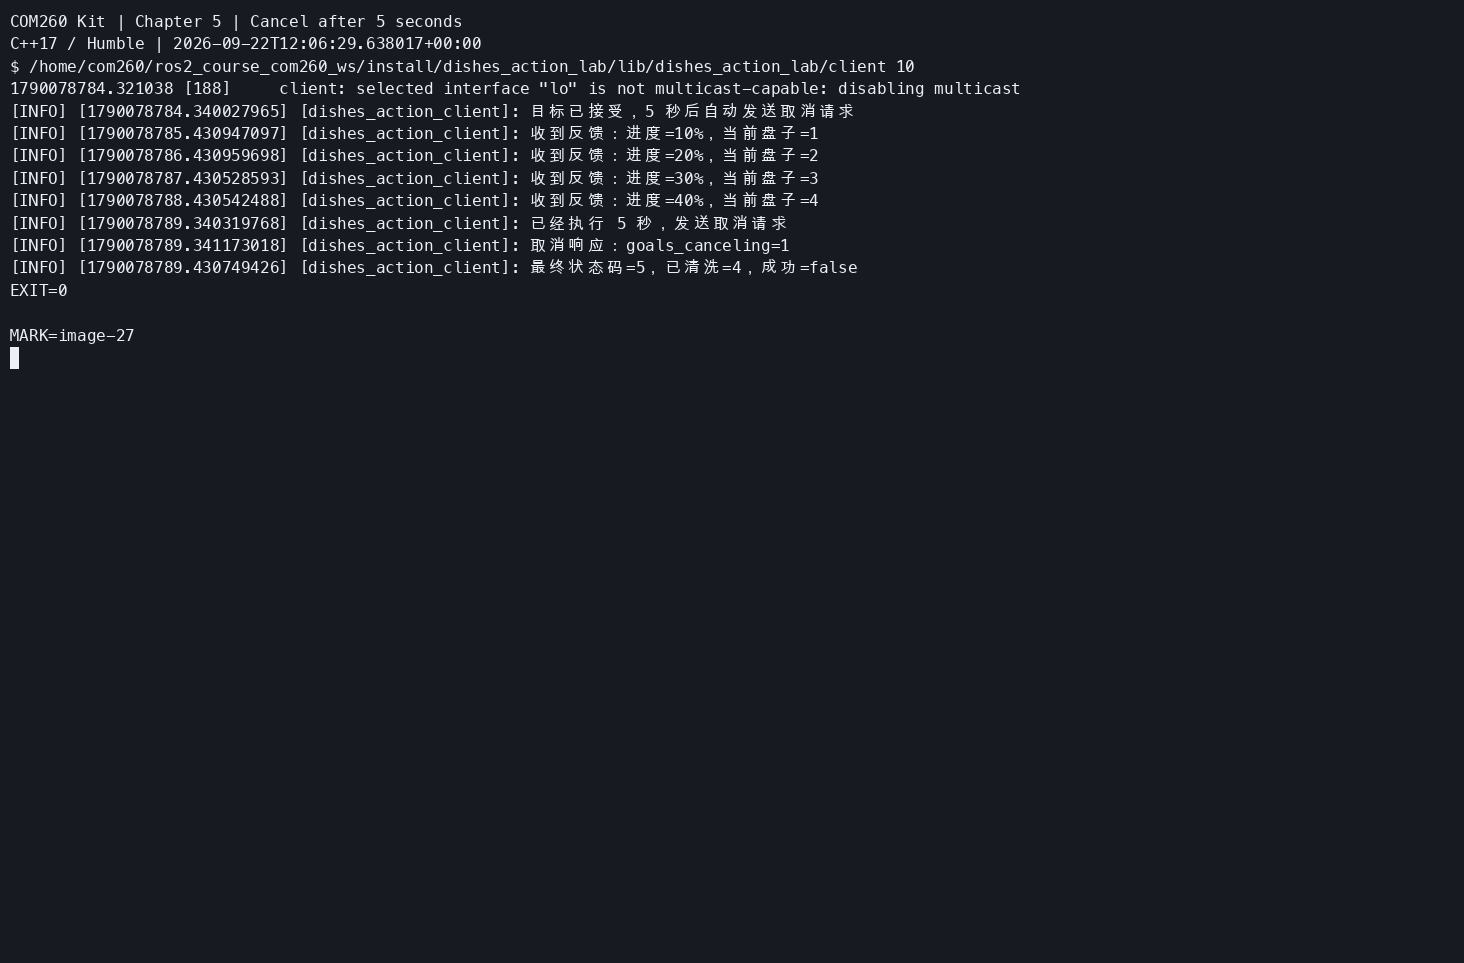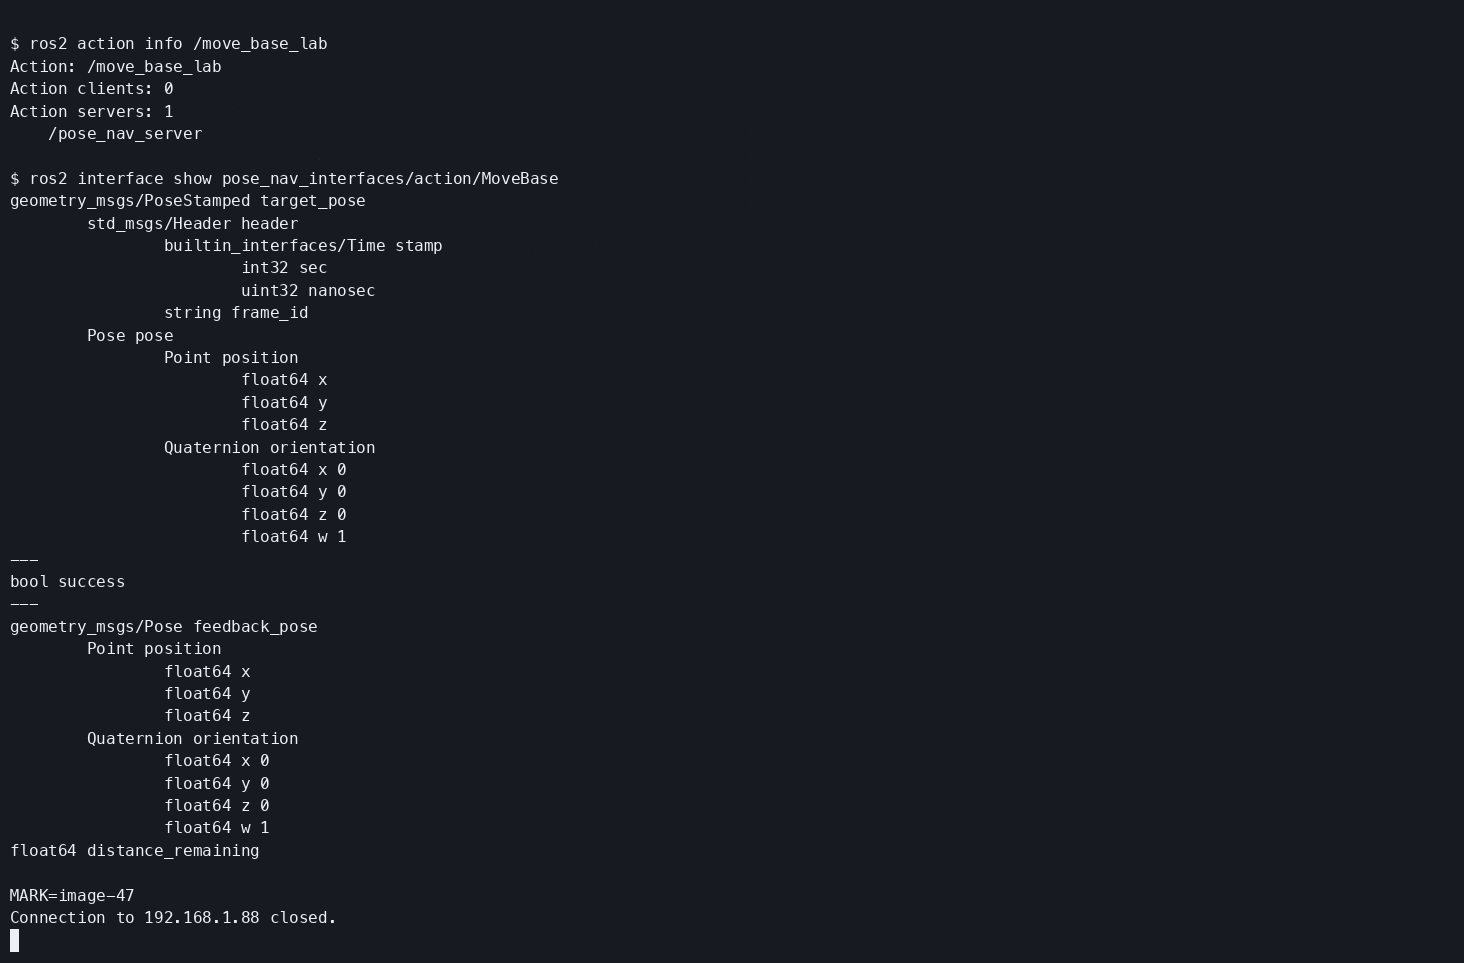
- Client 发送目标后 5 秒自动取消
- Server 检测取消状态并执行清理
- 抢占:发送新目标时拒绝或覆盖旧目标;本例明确采用忙碌时拒绝新目标,原任务继续执行
创建新包、修改接口与构建配置
cd ~/my_actions_com260_ws/src
ros2 pkg create dishes_action_interfaces --build-type ament_cmake --license Apache-2.0
mkdir -p dishes_action_interfaces/action
编辑 dishes_action_interfaces/action/DoDishes.action:
nano ~/my_actions_com260_ws/src/dishes_action_interfaces/action/DoDishes.actionuint32 total_dishes
---
uint32 cleaned_dishes
bool success
---
float32 progress
uint32 current_dish编辑 dishes_action_interfaces/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/dishes_action_interfaces/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(dishes_action_interfaces)
find_package(ament_cmake REQUIRED)
find_package(rosidl_default_generators REQUIRED)
rosidl_generate_interfaces(${PROJECT_NAME} "action/DoDishes.action")
ament_export_dependencies(rosidl_default_runtime)
ament_package()编辑 dishes_action_interfaces/package.xml:
nano ~/my_actions_com260_ws/src/dishes_action_interfaces/package.xml<?xml version="1.0"?>
<package format="3">
<name>dishes_action_interfaces</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<build_depend>rosidl_default_generators</build_depend>
<exec_depend>rosidl_default_runtime</exec_depend>
<member_of_group>rosidl_interface_packages</member_of_group>
<export><build_type>ament_cmake</build_type></export>
</package>创建 C++ 文件并完善配置
cd ~/my_actions_com260_ws/src
ros2 pkg create dishes_action_lab --build-type ament_cmake --license Apache-2.0
mkdir -p dishes_action_lab/src
编辑 dishes_action_lab/src/server.cpp:
nano ~/my_actions_com260_ws/src/dishes_action_lab/src/server.cpp#include <chrono>
#include <csignal>
#include <memory>
#include <thread>
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "dishes_action_interfaces/action/do_dishes.hpp"
using namespace std::chrono_literals;
namespace {
volatile std::sig_atomic_t stop_requested = 0;
void request_stop(int) {stop_requested = 1;}
}
class DishesServer : public rclcpp::Node
{
public:
using Action = dishes_action_interfaces::action::DoDishes;
using Handle = rclcpp_action::ServerGoalHandle<Action>;
DishesServer() : Node("dishes_action_server")
{
server_ = rclcpp_action::create_server<Action>(this, "do_dishes_lab",
[this](const rclcpp_action::GoalUUID &, std::shared_ptr<const Action::Goal> goal) {
if (busy_ || goal->total_dishes == 0) {
RCLCPP_WARN(get_logger(), "拒绝目标:已有任务或盘子数量为零");
return rclcpp_action::GoalResponse::REJECT;
}
busy_ = true;
return rclcpp_action::GoalResponse::ACCEPT_AND_EXECUTE;
},
[this](const std::shared_ptr<Handle>) {
RCLCPP_INFO(get_logger(), "收到取消请求");
return rclcpp_action::CancelResponse::ACCEPT;
},
[this](const std::shared_ptr<Handle> handle) {
goal_ = handle;
cleaned_ = 0;
next_ = std::chrono::steady_clock::now() + 1s;
RCLCPP_INFO(get_logger(), "接受目标:%u", goal_->get_goal()->total_dishes);
});
timer_ = create_wall_timer(100ms, [this]() {tick();});
}
void stop()
{
timer_->cancel();
if (goal_) {finish(false);}
}
private:
void finish(bool success)
{
auto result = std::make_shared<Action::Result>();
result->cleaned_dishes = cleaned_;
result->success = success && !goal_->is_canceling();
if (goal_->is_canceling()) {goal_->canceled(result);}
else if (success) {goal_->succeed(result);}
else {goal_->abort(result);}
RCLCPP_INFO(get_logger(), "任务结束:cleaned=%u success=%s", cleaned_, success ? "true" : "false");
goal_.reset();
busy_ = false;
}
void tick()
{
if (!goal_) {return;}
if (stop_requested || goal_->is_canceling()) {finish(false); return;}
if (std::chrono::steady_clock::now() < next_) {return;}
if (cleaned_ == goal_->get_goal()->total_dishes) {finish(true); return;}
++cleaned_;
auto feedback = std::make_shared<Action::Feedback>();
feedback->progress = static_cast<float>(cleaned_) / goal_->get_goal()->total_dishes;
feedback->current_dish = cleaned_;
goal_->publish_feedback(feedback);
RCLCPP_INFO(get_logger(), "进度: %.0f%%", feedback->progress * 100.0);
next_ += 1s;
if (cleaned_ == goal_->get_goal()->total_dishes) {finish(!goal_->is_canceling());}
}
rclcpp_action::Server<Action>::SharedPtr server_;
rclcpp::TimerBase::SharedPtr timer_;
std::shared_ptr<Handle> goal_;
bool busy_{false};
uint32_t cleaned_{0};
std::chrono::steady_clock::time_point next_;
};
int main(int argc, char ** argv)
{
rclcpp::init(argc, argv, rclcpp::InitOptions(), rclcpp::SignalHandlerOptions::None);
std::signal(SIGINT, request_stop);
std::signal(SIGTERM, request_stop);
auto node = std::make_shared<DishesServer>();
rclcpp::executors::SingleThreadedExecutor executor;
executor.add_node(node);
while (!stop_requested && rclcpp::ok()) {executor.spin_once(100ms);}
node->stop();
std::this_thread::sleep_for(100ms);
rclcpp::shutdown();
return 0;
}编辑 dishes_action_lab/src/client.cpp:
nano ~/my_actions_com260_ws/src/dishes_action_lab/src/client.cpp#include <chrono>
#include <cstdint>
#include <iostream>
#include <limits>
#include <memory>
#include <string>
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "dishes_action_interfaces/action/do_dishes.hpp"
using namespace std::chrono_literals;
using Action = dishes_action_interfaces::action::DoDishes;
int main(int argc, char ** argv)
{
uint32_t total = 10;
try {
const auto args = rclcpp::remove_ros_arguments(argc, argv);
if (args.size() > 2) {throw std::invalid_argument("参数过多");}
if (args.size() == 2) {
size_t used = 0;
const auto value = std::stoull(args[1], &used);
if (args[1].empty() || args[1][0] == '-' || used != args[1].size() ||
value == 0 || value > std::numeric_limits<uint32_t>::max())
{throw std::invalid_argument("盘子数量必须为正 uint32 整数");}
total = static_cast<uint32_t>(value);
}
} catch (const std::exception & error) {std::cerr << error.what() << '\n'; return 2;}
rclcpp::init(argc, argv);
auto node = std::make_shared<rclcpp::Node>("dishes_action_client");
auto client = rclcpp_action::create_client<Action>(node, "do_dishes_lab");
int exit_code = 1;
if (client->wait_for_action_server(10s)) {
Action::Goal goal;
goal.total_dishes = total;
rclcpp_action::Client<Action>::SendGoalOptions options;
options.feedback_callback = [node](auto, const auto feedback) {
RCLCPP_INFO(node->get_logger(), "收到反馈:进度=%.0f%%,当前盘子=%u", feedback->progress * 100.0, feedback->current_dish);
};
auto sent = client->async_send_goal(goal, options);
if (rclcpp::spin_until_future_complete(node, sent, 10s) == rclcpp::FutureReturnCode::SUCCESS) {
auto handle = sent.get();
if (!handle) {RCLCPP_WARN(node->get_logger(), "目标被 Server 拒绝");}
else {
RCLCPP_INFO(node->get_logger(), "目标已接受,5 秒后自动发送取消请求");
rclcpp::TimerBase::SharedPtr cancel_timer;
cancel_timer = node->create_wall_timer(5s, [&]() {
cancel_timer->cancel();
RCLCPP_INFO(node->get_logger(), "已经执行 5 秒,发送取消请求");
client->async_cancel_goal(handle, [node](auto response) {
RCLCPP_INFO(node->get_logger(), "取消响应:goals_canceling=%zu", response->goals_canceling.size());
});
});
auto result = client->async_get_result(handle);
if (rclcpp::spin_until_future_complete(node, result) == rclcpp::FutureReturnCode::SUCCESS) {
const auto response = result.get();
RCLCPP_INFO(node->get_logger(), "最终状态码=%d,已清洗=%u,成功=%s",
static_cast<int>(response.code), response.result->cleaned_dishes, response.result->success ? "true" : "false");
exit_code = (response.code == rclcpp_action::ResultCode::SUCCEEDED || response.code == rclcpp_action::ResultCode::CANCELED) ? 0 : 1;
}
if (cancel_timer) {cancel_timer->cancel();}
}
}
} else {RCLCPP_ERROR(node->get_logger(), "没有找到 Action Server");}
rclcpp::shutdown();
return exit_code;
}编辑 dishes_action_lab/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/dishes_action_lab/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(dishes_action_lab)
find_package(ament_cmake REQUIRED)
find_package(rclcpp REQUIRED)
find_package(rclcpp_action REQUIRED)
find_package(dishes_action_interfaces REQUIRED)
add_compile_options(-Wall -Wextra -Wpedantic)
add_executable(server src/server.cpp)
target_compile_features(server PRIVATE cxx_std_17)
ament_target_dependencies(server rclcpp rclcpp_action dishes_action_interfaces)
add_executable(client src/client.cpp)
target_compile_features(client PRIVATE cxx_std_17)
ament_target_dependencies(client rclcpp rclcpp_action dishes_action_interfaces)
install(TARGETS server client DESTINATION lib/${PROJECT_NAME})
ament_package()编辑 dishes_action_lab/package.xml:
nano ~/my_actions_com260_ws/src/dishes_action_lab/package.xml<?xml version="1.0"?>
<package format="3">
<name>dishes_action_lab</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<depend>rclcpp</depend>
<depend>rclcpp_action</depend>
<depend>dishes_action_interfaces</depend>
<export><build_type>ament_cmake</build_type></export>
</package>编译
cd ~/my_actions_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --packages-select dishes_action_interfaces dishes_action_lab --symlink-install
source install/setup.bash
自动取消
终端 1:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run dishes_action_lab server
终端 2:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run dishes_action_lab client 10
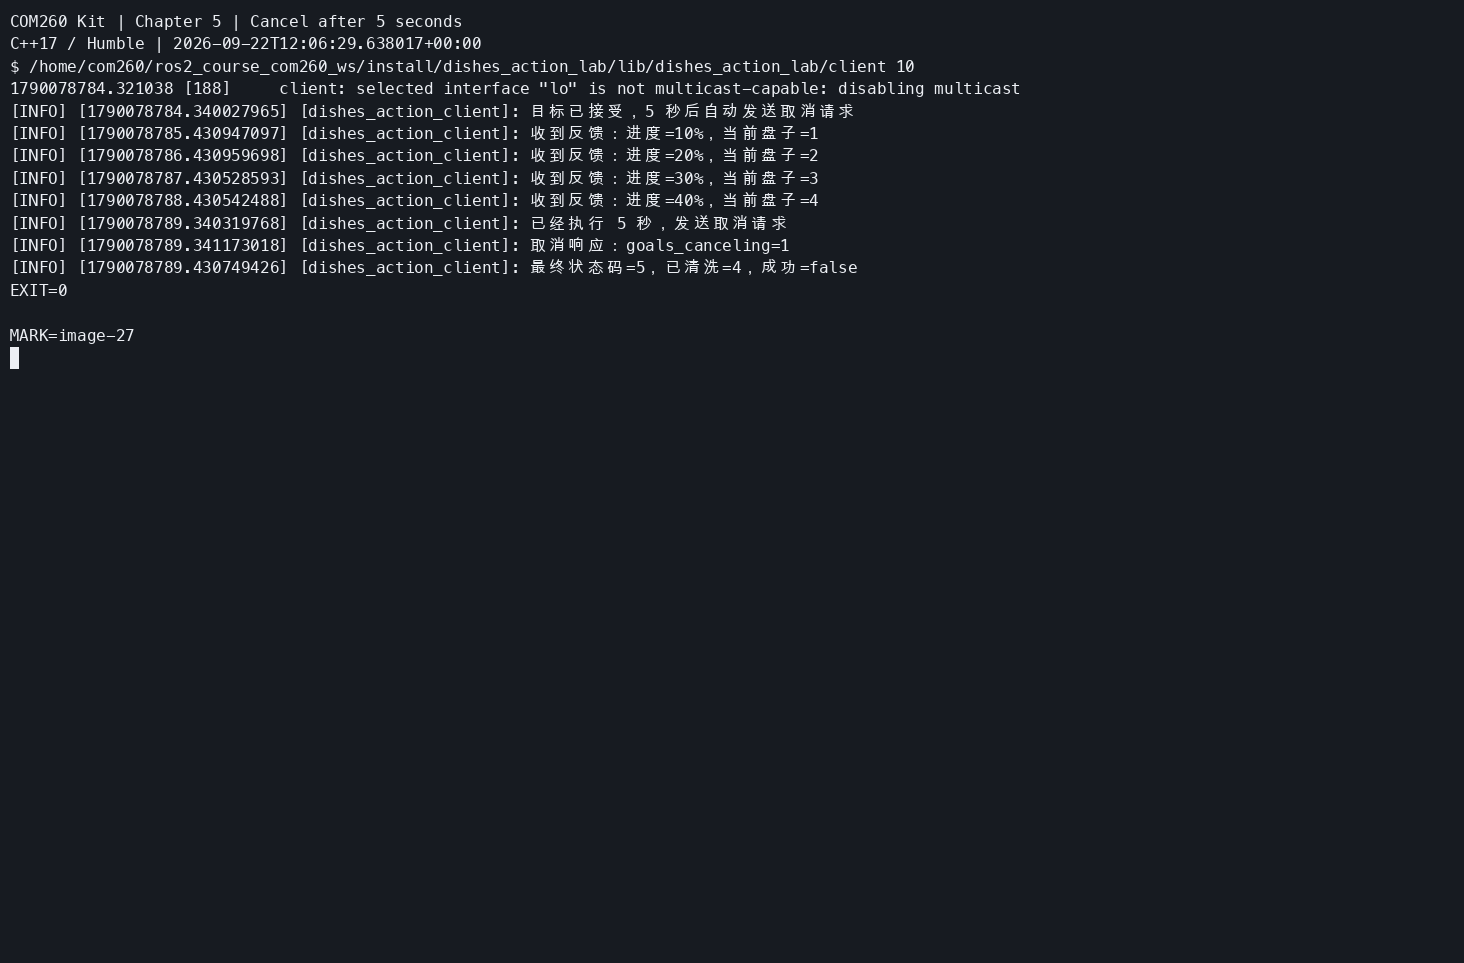
5 秒后客户端请求取消。服务端最终返回 CANCELED(5),success=false,清洗数量按实际反馈填写;不能把取消解释为全部完成。本例客户端把预期取消视为完成了取消实验,退出码为 0。
拒绝新目标
终端 2 发送较长目标:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run dishes_action_lab client 20
5 秒内在终端 3 发送第二个目标:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
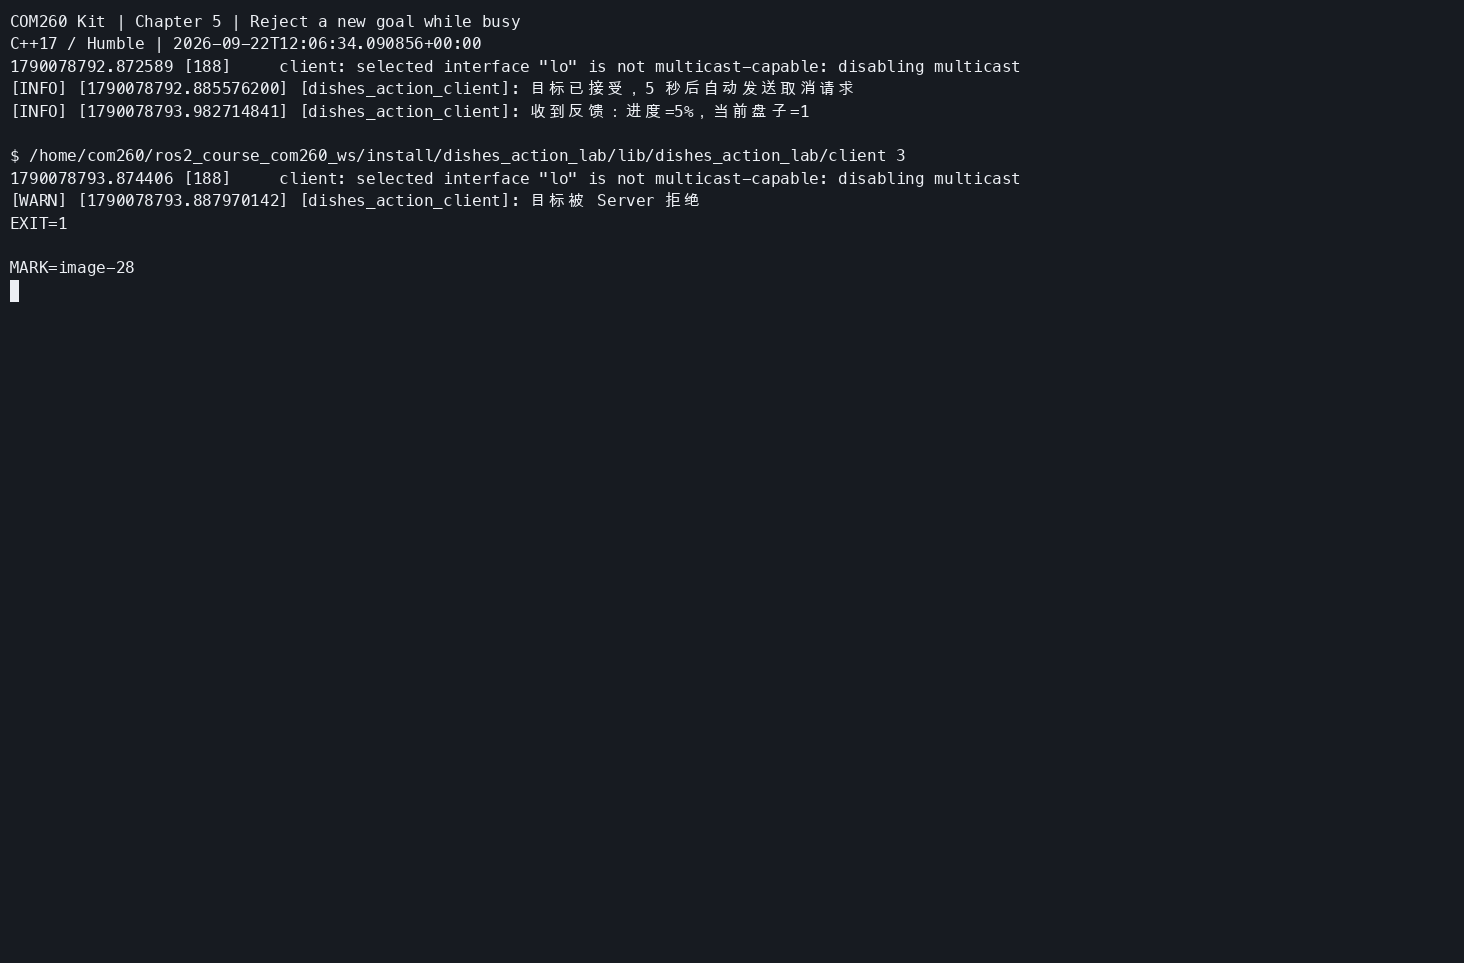
ros2 run dishes_action_lab client 3
第二个客户端应收到拒绝并返回非零;原任务继续执行,直到它自己的取消请求到来。结束后停止服务端。
思考题
- 动作通信为什么需要
async/await?(结合 C++ 异步 future 与定时器说明相同的非阻塞要求。) - Feedback 话题的 QoS 应如何配置?
练习 4:Action 导航任务 — 发送目标坐标驱动 TurtleBot3 Burger(约 15 分钟)
目标
基于 pose_nav_interfaces/action/MoveBase,编写 Action Client 发送导航目标 (x, y, yaw),Server 发布 /cmd_vel 控制机器人向目标运动,实时反馈当前位姿和距离。
步骤
创建包、配置接口
cd ~/my_actions_com260_ws/src
ros2 pkg create pose_nav_interfaces --build-type ament_cmake --license Apache-2.0
mkdir -p pose_nav_interfaces/action
编辑 pose_nav_interfaces/action/MoveBase.action:
nano ~/my_actions_com260_ws/src/pose_nav_interfaces/action/MoveBase.actiongeometry_msgs/PoseStamped target_pose
---
bool success
---
geometry_msgs/Pose feedback_pose
float64 distance_remaining编辑 pose_nav_interfaces/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/pose_nav_interfaces/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(pose_nav_interfaces)
find_package(ament_cmake REQUIRED)
find_package(rosidl_default_generators REQUIRED)
find_package(geometry_msgs REQUIRED)
rosidl_generate_interfaces(${PROJECT_NAME} "action/MoveBase.action" DEPENDENCIES geometry_msgs)
ament_export_dependencies(rosidl_default_runtime)
ament_package()编辑 pose_nav_interfaces/package.xml:
nano ~/my_actions_com260_ws/src/pose_nav_interfaces/package.xml<?xml version="1.0"?>
<package format="3">
<name>pose_nav_interfaces</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<build_depend>rosidl_default_generators</build_depend>
<exec_depend>rosidl_default_runtime</exec_depend>
<member_of_group>rosidl_interface_packages</member_of_group>
<depend>geometry_msgs</depend>
<export><build_type>ament_cmake</build_type></export>
</package>编写导航 Action Server 和 Client、配置 CMake 与 package.xml
目标坐标系必须是 odom,四元数必须有限且非零。服务器采用完整四元数 yaw 公式。位置容差 0.10 m,最终 yaw 容差 3°;调整 yaw 时位置偏离超过 0.16 m 则重新接近位置。其余控制增益、速度和超时与前面的 Gazebo Tracking 一致,线/角增益分别为 0.8、1.8。取消和中断在 ROS context 关闭前发布停止速度;不要同时运行其他运动节点。
cd ~/my_actions_com260_ws/src
ros2 pkg create pose_nav_action --build-type ament_cmake --license Apache-2.0
mkdir -p pose_nav_action/src
编辑 pose_nav_action/src/nav_server.cpp:
nano ~/my_actions_com260_ws/src/pose_nav_action/src/nav_server.cpp#include <algorithm>
#include <chrono>
#include <cmath>
#include <csignal>
#include <memory>
#include <thread>
#include "geometry_msgs/msg/twist.hpp"
#include "nav_msgs/msg/odometry.hpp"
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "pose_nav_interfaces/action/move_base.hpp"
using namespace std::chrono_literals;
namespace {
volatile std::sig_atomic_t stop_requested = 0;
void request_stop(int) {stop_requested = 1;}
double normalize(double angle) {return std::atan2(std::sin(angle), std::cos(angle));}
bool valid_pose(const geometry_msgs::msg::Pose & pose)
{
const auto & q = pose.orientation;
const double norm = std::hypot(std::hypot(q.x, q.y), std::hypot(q.z, q.w));
return std::isfinite(pose.position.x) && std::isfinite(pose.position.y) &&
std::isfinite(pose.position.z) && std::isfinite(norm) && norm >= 1e-9;
}
double yaw(const geometry_msgs::msg::Quaternion & q)
{
const double norm = std::hypot(std::hypot(q.x, q.y), std::hypot(q.z, q.w));
const double x = q.x / norm, y = q.y / norm, z = q.z / norm, w = q.w / norm;
return std::atan2(2 * (w * z + x * y), 1 - 2 * (y * y + z * z));
}
}
class NavigationServer : public rclcpp::Node
{
public:
using Action = pose_nav_interfaces::action::MoveBase;
using Handle = rclcpp_action::ServerGoalHandle<Action>;
NavigationServer() : Node("pose_nav_server")
{
publisher_ = create_publisher<geometry_msgs::msg::Twist>("/cmd_vel", 10);
odom_ = create_subscription<nav_msgs::msg::Odometry>("/odom", 10,
[this](const nav_msgs::msg::Odometry::SharedPtr message) {
if (message->header.frame_id != "odom" || !valid_pose(message->pose.pose)) {return;}
pose_ = message->pose.pose;
received_ = true;
last_odom_ = std::chrono::steady_clock::now();
});
server_ = rclcpp_action::create_server<Action>(this, "move_base_lab",
[this](const rclcpp_action::GoalUUID &, std::shared_ptr<const Action::Goal> goal) {
const bool valid = goal->target_pose.header.frame_id == "odom" && valid_pose(goal->target_pose.pose);
if (!valid || busy_ || !received_ || std::chrono::steady_clock::now() - last_odom_ > 1s) {
RCLCPP_WARN(get_logger(), "拒绝目标:坐标无效、已有任务或 /odom 不可用");
return rclcpp_action::GoalResponse::REJECT;
}
busy_ = true;
return rclcpp_action::GoalResponse::ACCEPT_AND_EXECUTE;
},
[](const std::shared_ptr<Handle>) {return rclcpp_action::CancelResponse::ACCEPT;},
[this](const std::shared_ptr<Handle> handle) {
goal_ = handle;
started_ = std::chrono::steady_clock::now();
position_reached_ = false;
RCLCPP_INFO(get_logger(), "接受导航目标");
});
timer_ = create_wall_timer(100ms, [this]() {tick();});
}
void stop()
{
timer_->cancel();
if (goal_) {finish(false);}
for (int i = 0; i < 5 && rclcpp::ok(); ++i) {
publisher_->publish(geometry_msgs::msg::Twist());
std::this_thread::sleep_for(100ms);
}
}
private:
void finish(bool success)
{
publisher_->publish(geometry_msgs::msg::Twist());
auto result = std::make_shared<Action::Result>();
result->success = success && !goal_->is_canceling();
if (goal_->is_canceling()) {goal_->canceled(result);}
else if (result->success) {goal_->succeed(result);}
else {goal_->abort(result);}
RCLCPP_INFO(get_logger(), "导航结束:success=%s x=%.3f y=%.3f yaw=%.3f",
result->success ? "true" : "false", pose_.position.x, pose_.position.y, yaw(pose_.orientation));
goal_.reset();
busy_ = false;
}
void tick()
{
if (!goal_) {return;}
const auto now = std::chrono::steady_clock::now();
if (stop_requested || goal_->is_canceling()) {finish(false); return;}
if (now - last_odom_ > 1s || now - started_ > 120s) {
RCLCPP_ERROR(get_logger(), "导航超时或 /odom 已过期,停止机器人");
finish(false); return;
}
const auto & target = goal_->get_goal()->target_pose.pose.position;
const double dx = target.x - pose_.position.x, dy = target.y - pose_.position.y;
const double distance = std::hypot(dx, dy);
if (!std::isfinite(distance)) {finish(false); return;}
auto feedback = std::make_shared<Action::Feedback>();
feedback->feedback_pose = pose_;
feedback->distance_remaining = distance;
goal_->publish_feedback(feedback);
geometry_msgs::msg::Twist command;
const double current_yaw = yaw(pose_.orientation);
if (!position_reached_) {
if (distance <= 0.10) {
position_reached_ = true;
publisher_->publish(command);
return;
}
const double error = normalize(std::atan2(dy, dx) - current_yaw);
command.angular.z = std::clamp(1.8 * error, -1.0, 1.0);
if (std::abs(error) <= 20.0 * std::acos(-1.0) / 180.0) {
command.linear.x = std::min(0.25, 0.8 * distance);
}
} else {
if (distance > 0.16) {position_reached_ = false; return;}
const double error = normalize(yaw(goal_->get_goal()->target_pose.pose.orientation) - current_yaw);
if (std::abs(error) <= 3.0 * std::acos(-1.0) / 180.0) {finish(!goal_->is_canceling()); return;}
command.angular.z = std::clamp(1.8 * error, -1.0, 1.0);
}
publisher_->publish(command);
}
rclcpp_action::Server<Action>::SharedPtr server_;
rclcpp::Subscription<nav_msgs::msg::Odometry>::SharedPtr odom_;
rclcpp::Publisher<geometry_msgs::msg::Twist>::SharedPtr publisher_;
rclcpp::TimerBase::SharedPtr timer_;
std::shared_ptr<Handle> goal_;
geometry_msgs::msg::Pose pose_;
std::chrono::steady_clock::time_point last_odom_, started_;
bool busy_{false}, received_{false}, position_reached_{false};
};
int main(int argc, char ** argv)
{
rclcpp::init(argc, argv, rclcpp::InitOptions(), rclcpp::SignalHandlerOptions::None);
std::signal(SIGINT, request_stop);
std::signal(SIGTERM, request_stop);
auto node = std::make_shared<NavigationServer>();
rclcpp::executors::SingleThreadedExecutor executor;
executor.add_node(node);
while (!stop_requested && rclcpp::ok()) {executor.spin_once(100ms);}
node->stop();
rclcpp::shutdown();
return 0;
}编辑 pose_nav_action/src/nav_client.cpp:
nano ~/my_actions_com260_ws/src/pose_nav_action/src/nav_client.cpp#include <chrono>
#include <cmath>
#include <iostream>
#include <memory>
#include <string>
#include "rclcpp/rclcpp.hpp"
#include "rclcpp_action/rclcpp_action.hpp"
#include "pose_nav_interfaces/action/move_base.hpp"
using namespace std::chrono_literals;
using Action = pose_nav_interfaces::action::MoveBase;
int main(int argc, char ** argv)
{
double x = 0.0, y = 0.0, third = 0.0, cancel_after = 0.0;
try {
auto args = rclcpp::remove_ros_arguments(argc, argv);
if (args.size() < 4 || args.size() > 5) {throw std::invalid_argument("用法:ros2 run pose_nav_action nav_client x y yaw [cancel_after]");}
for (size_t i = 1; i < args.size(); ++i) {
size_t used = 0;
double value = std::stod(args[i], &used);
if (used != args[i].size() || !std::isfinite(value)) {throw std::invalid_argument("坐标必须为有限数字");}
if (i == 1) {x = value;} else if (i == 2) {y = value;}
else if (i == 3) {third = value;} else {cancel_after = value;}
}
if (args.size() == 5 && cancel_after <= 0.0) {throw std::invalid_argument("取消时间必须大于零");}
} catch (const std::exception & error) {std::cerr << error.what() << '\n'; return 2;}
rclcpp::init(argc, argv);
auto node = std::make_shared<rclcpp::Node>("pose_nav_client");
auto client = rclcpp_action::create_client<Action>(node, "move_base_lab");
int exit_code = 1;
if (client->wait_for_action_server(10s)) {
Action::Goal goal;
goal.target_pose.header.frame_id = "odom";
goal.target_pose.header.stamp = node->now();
goal.target_pose.pose.position.x = x;
goal.target_pose.pose.position.y = y;
goal.target_pose.pose.orientation.z = std::sin(third / 2.0);
goal.target_pose.pose.orientation.w = std::cos(third / 2.0);
rclcpp_action::Client<Action>::SendGoalOptions options;
options.feedback_callback = [node](auto, const auto feedback) {
RCLCPP_INFO(node->get_logger(), "distance_remaining=%.6f m", feedback->distance_remaining);
};
auto sent = client->async_send_goal(goal, options);
if (rclcpp::spin_until_future_complete(node, sent, 10s) == rclcpp::FutureReturnCode::SUCCESS) {
auto handle = sent.get();
if (!handle) {RCLCPP_WARN(node->get_logger(), "目标被 Server 拒绝");}
else {
RCLCPP_INFO(node->get_logger(), "目标已接受");
rclcpp::TimerBase::SharedPtr cancel_timer;
if (cancel_after > 0.0) {
cancel_timer = node->create_wall_timer(std::chrono::duration<double>(cancel_after), [&]() {
cancel_timer->cancel();
RCLCPP_INFO(node->get_logger(), "发送取消请求");
client->async_cancel_goal(handle);
});
}
auto future = client->async_get_result(handle);
if (rclcpp::spin_until_future_complete(node, future, 130s) == rclcpp::FutureReturnCode::SUCCESS) {
const auto response = future.get();
RCLCPP_INFO(node->get_logger(), "最终状态码=%d,success=%s", static_cast<int>(response.code),
response.result->success ? "true" : "false");
exit_code = (response.code == rclcpp_action::ResultCode::SUCCEEDED || (cancel_after > 0.0 && response.code == rclcpp_action::ResultCode::CANCELED)) ? 0 : 1;
} else {
RCLCPP_ERROR(node->get_logger(), "等待结果失败,请求取消目标");
auto canceled = client->async_cancel_goal(handle);
rclcpp::spin_until_future_complete(node, canceled, 2s);
}
if (cancel_timer) {cancel_timer->cancel();}
}
}
} else {RCLCPP_ERROR(node->get_logger(), "10 秒内没有找到 Action Server");}
rclcpp::shutdown();
return exit_code;
}编辑 pose_nav_action/CMakeLists.txt:
nano ~/my_actions_com260_ws/src/pose_nav_action/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(pose_nav_action)
find_package(ament_cmake REQUIRED)
find_package(rclcpp REQUIRED)
find_package(rclcpp_action REQUIRED)
find_package(pose_nav_interfaces REQUIRED)
find_package(geometry_msgs REQUIRED)
find_package(nav_msgs REQUIRED)
add_compile_options(-Wall -Wextra -Wpedantic)
add_executable(nav_server src/nav_server.cpp)
target_compile_features(nav_server PRIVATE cxx_std_17)
ament_target_dependencies(nav_server rclcpp rclcpp_action pose_nav_interfaces geometry_msgs nav_msgs)
add_executable(nav_client src/nav_client.cpp)
target_compile_features(nav_client PRIVATE cxx_std_17)
ament_target_dependencies(nav_client rclcpp rclcpp_action pose_nav_interfaces geometry_msgs nav_msgs)
install(TARGETS nav_server nav_client DESTINATION lib/${PROJECT_NAME})
ament_package()编辑 pose_nav_action/package.xml:
nano ~/my_actions_com260_ws/src/pose_nav_action/package.xml<?xml version="1.0"?>
<package format="3">
<name>pose_nav_action</name>
<version>0.1.0</version>
<description>COM260 Kit ROS 2 course examples.</description>
<maintainer email="student@example.com">Student</maintainer>
<license>Apache-2.0</license>
<buildtool_depend>ament_cmake</buildtool_depend>
<depend>rclcpp</depend>
<depend>rclcpp_action</depend>
<depend>pose_nav_interfaces</depend>
<depend>geometry_msgs</depend>
<depend>nav_msgs</depend>
<export><build_type>ament_cmake</build_type></export>
</package>编译与运行
cd ~/my_actions_com260_ws
source ~/.config/ros2-course-com260/env.bash
python3 -m colcon build --packages-select pose_nav_interfaces pose_nav_action --symlink-install
source install/setup.bash
【x86】使用新 RUN_ID 重新启动本章 Gazebo 场景。该实验的坐标以本轮仿真初始位置对应的 odom 为基准。
启动 Server
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run pose_nav_action nav_server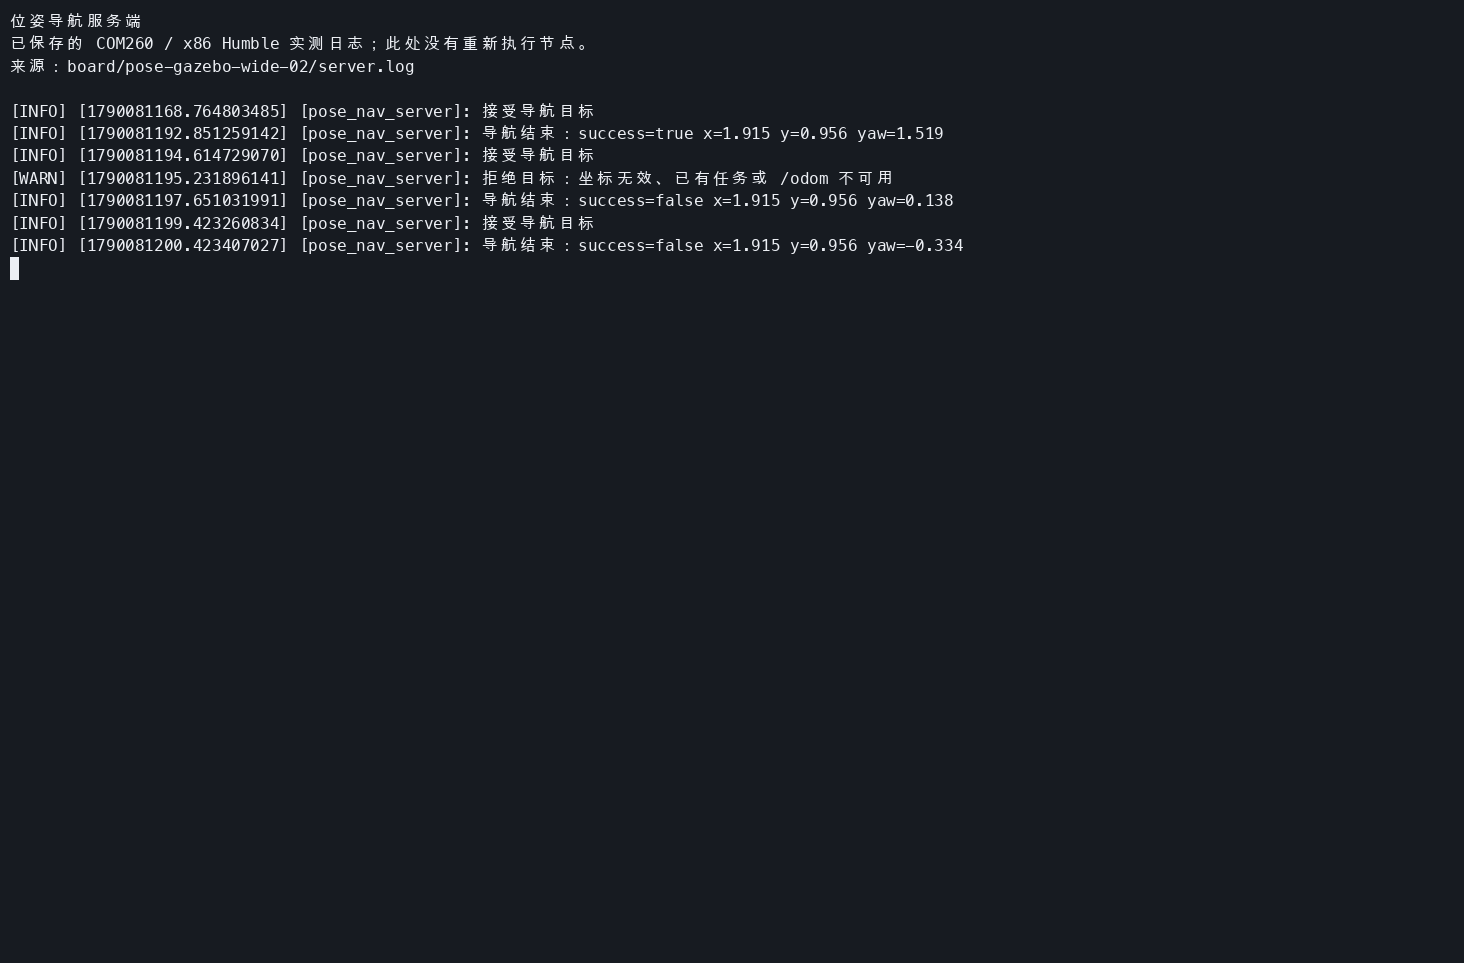
发送完整位姿目标
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
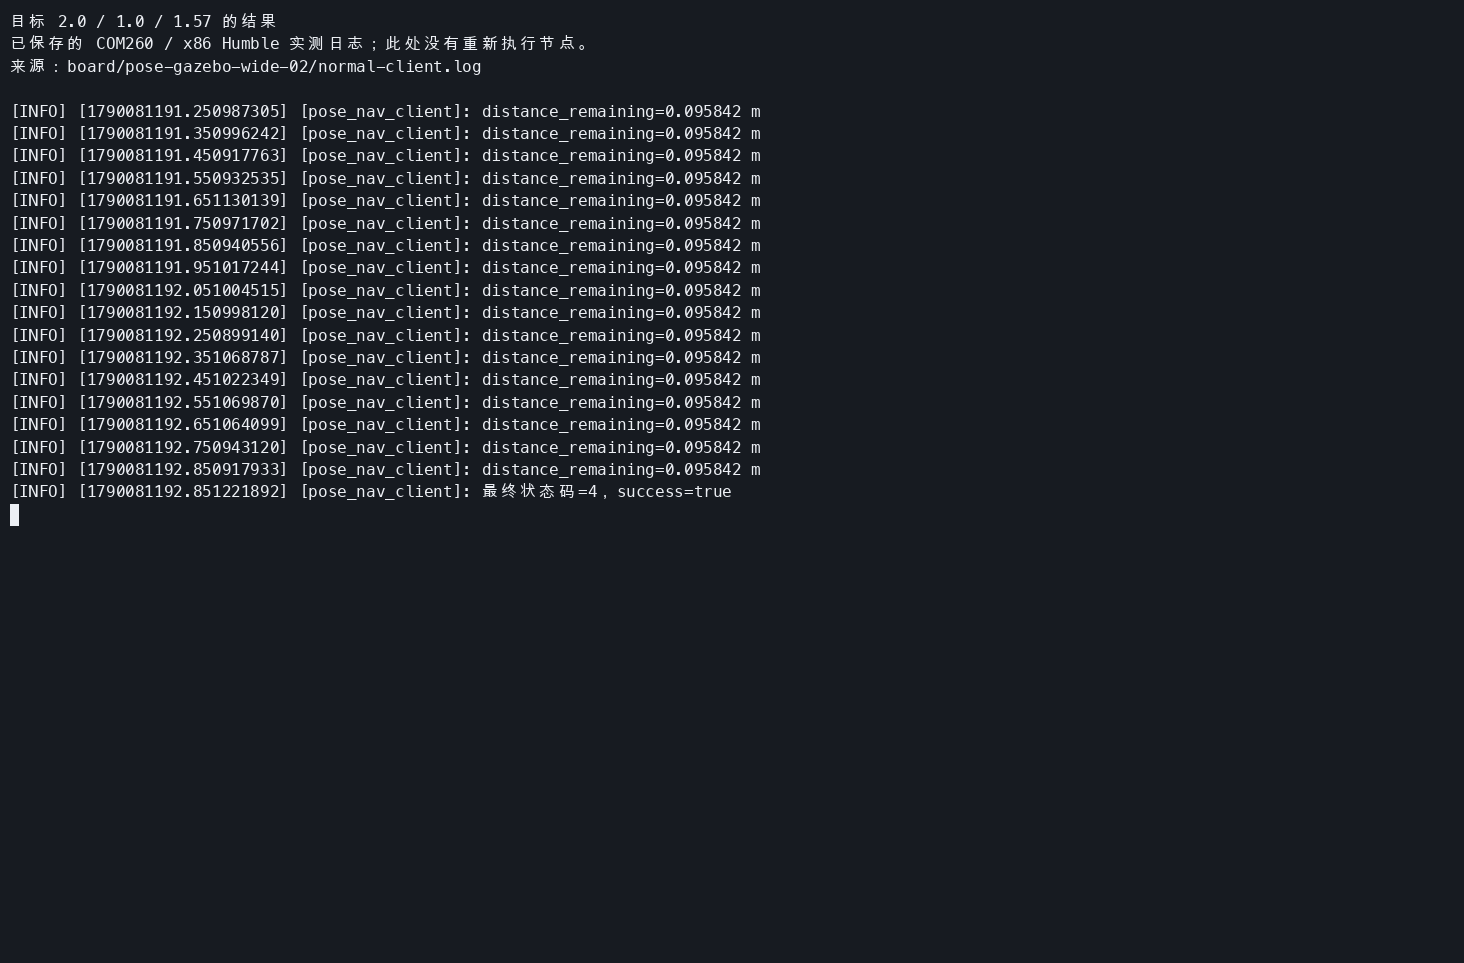
ros2 run pose_nav_action nav_client 2.0 1.0 1.57
先靠近目标位置,再调整 yaw。完成后检查状态 SUCCEEDED(4)、success=true 和 /odom 速度归零。
自动取消测试
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
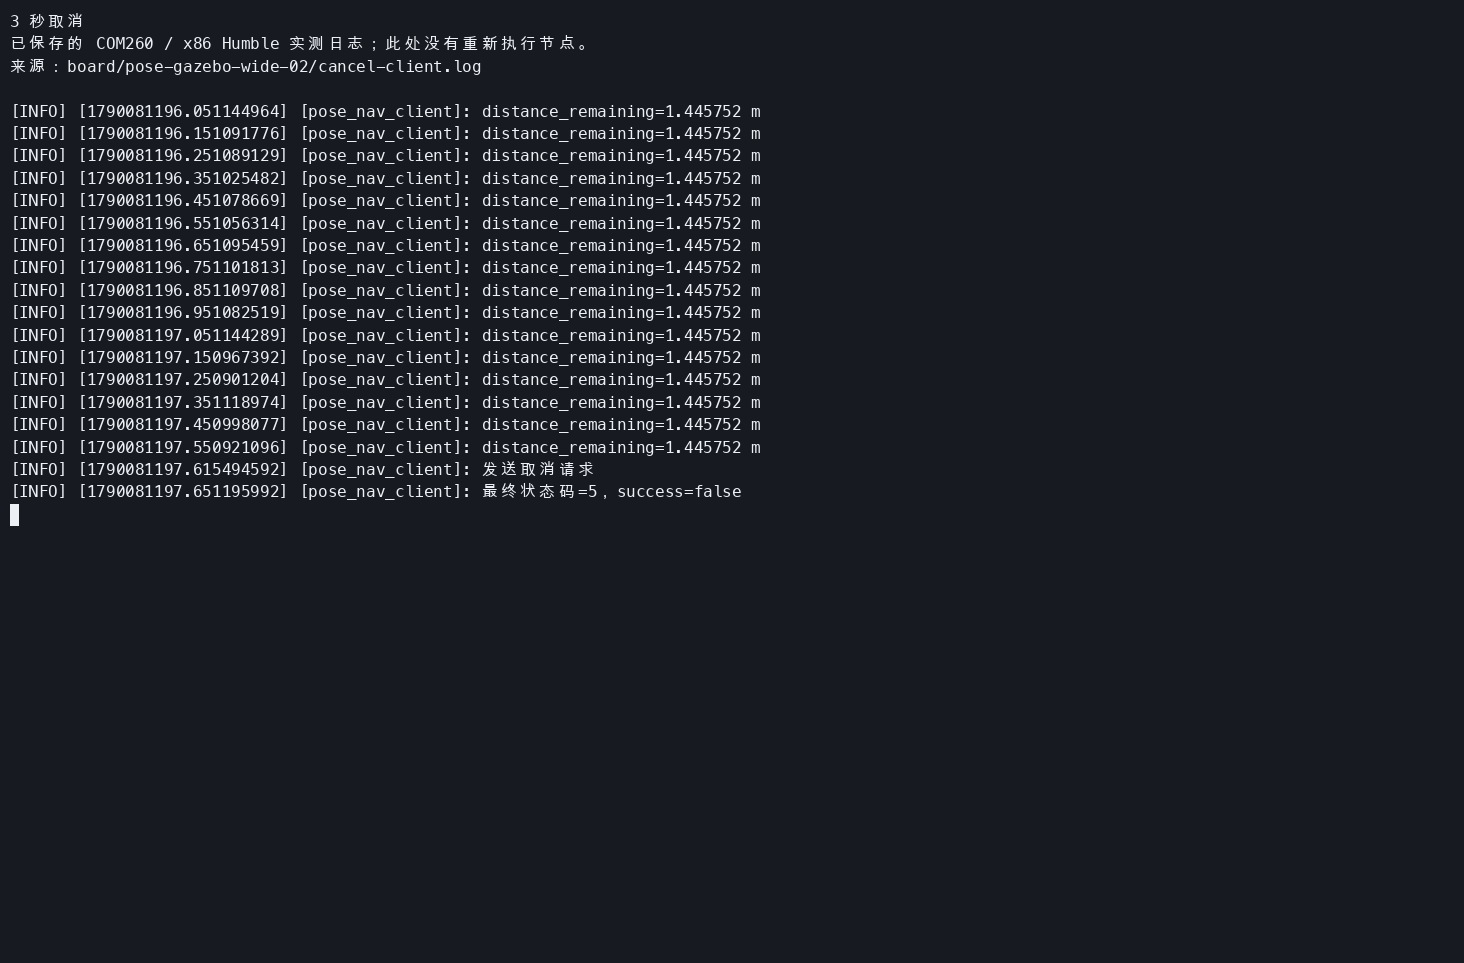
ros2 run pose_nav_action nav_client 3.0 0.0 0.0 3.0
约 3 秒后取消,最终为 CANCELED(5);客户端退出码 0 表示预期取消实验完成。机器人应停止。
忙碌拒绝测试
终端 2:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run pose_nav_action nav_client 3.0 0.0 0.0 3.0
3 秒内在终端 3 执行:
source ~/.config/ros2-course-com260/env.bash
source ~/my_actions_com260_ws/install/setup.bash
ros2 run pose_nav_action nav_client 1.0 0.0 0.0
第二个目标应被拒绝,客户端返回非零。
Action 检查
ros2 action list
ros2 action info /move_base_lab
ros2 interface show pose_nav_interfaces/action/MoveBase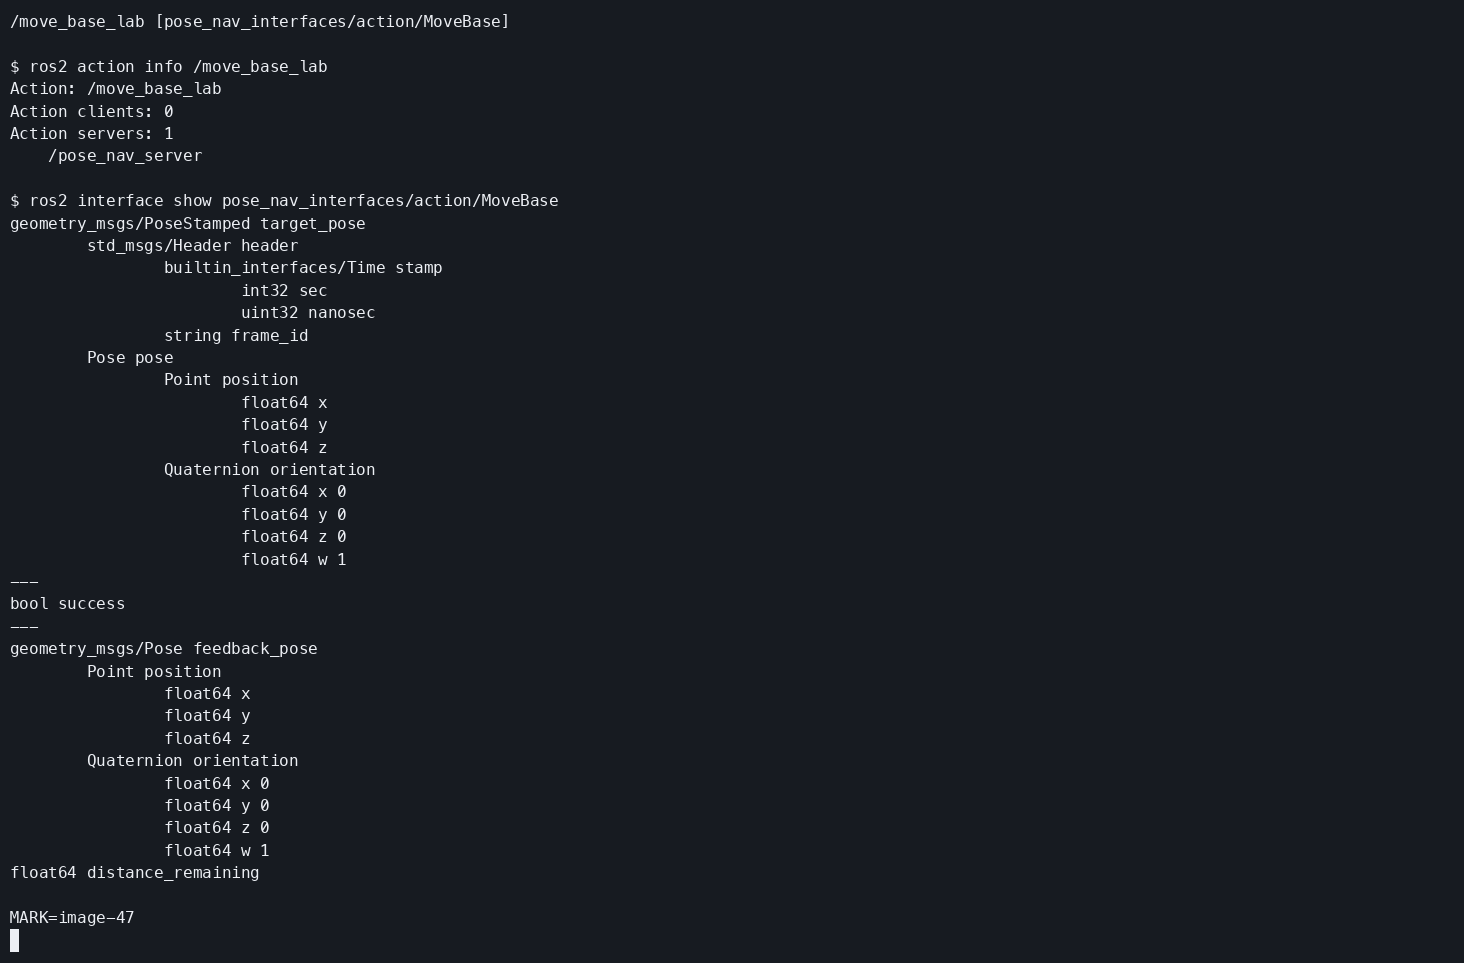
思考题
- Action 导航与 Nav2 的区别是什么?什么场景用 Action 更合适? Action 是一种通信机制,适用于执行时间较长、需要实时反馈、支持取消并返回最终结果的任务;Nav2 是导航框架,内部使用 Action(如 NavigateToPose)实现导航功能。Action 更适合导航、机械臂运动、自动充电等长时间任务。
⸻
- 如何在 execute 中同时处理 /odom 回调和 feedback 发布? 在节点中订阅 /odom,通过回调实时更新机器人位姿;在 execute() 中循环读取最新位姿,计算任务进度并调用 publish_feedback() 发布反馈,达到目标后返回 Result。如果存在并发访问共享数据,应使用互斥锁等机制保证线程安全。本章 C++ 示例用单线程执行器和短周期定时器分步执行任务,使里程计、取消与反馈回调都能及时处理。
实际运行证据
实验结束时先停止 COM260 服务端,确认速度归零,再在 x86 停止对应仿真:
bash course_support/k3_com260_kit/scripts/x86-gazebo.bash stop "$RUN_ID"