 RuyiSDK Board Docs
第5章 实验指导书:动作通信编程
当前仓库仿真验证:Action 反馈与底盘仿真并行检查
实验目标
在机器人仿真背景下运行 DoDishes Action,观察目标接受、反馈、结果和动作查询,理解长期任务与底盘 Topic 的区别。
运行步骤
source /opt/ros/jazzy/setup.bash
source install/setup.bash
ros2 launch robot_sim_demo gazebo2.launch.py \
  gui:=false rviz:=false drive:=false
# 终端 2
source install/setup.bash
ros2 run action_demo_cpp dishes_server# 终端 3
source install/setup.bash
ros2 run action_demo_cpp dishes_client
ros2 action info /dishes观察与验收
客户端应显示 20% 至 100% 的反馈和最终清洗数量;Gazebo 仍可独立提供 /odom、/scan。源码:src/action_demo_cpp/、src/action_demo_interfaces/。
实验课时:2 课时(90 分钟) | XBot-U Gazebo 仿真
实验目标
- 编写 Action Server 和 Client
- 处理进度反馈
- 实现取消和抢占
练习 3.1:DoDishes 动作(约 30 分钟)
使用现有的 action_demo_interfaces 包,编写洗碗任务 Action Server/Client。
创建接口包
ros2 pkg create --build-type ament_cmake \
  --license Apache-2.0 action_demo_interfaces
mkdir -p action_demo_interfaces/action
nano action_demo_interfaces/action/DoDishes.action
粘贴: uint32 total_dishes
uint32 cleaned_dishes bool success
float32 progress uint32 current_dish
配置Cmake
cmake_minimum_required(VERSION 3.8)
project(action_demo_interfaces)

find_package(ament_cmake REQUIRED)
find_package(rosidl_default_generators REQUIRED)

rosidl_generate_interfaces(${PROJECT_NAME}
  "action/DoDishes.action"
)

ament_export_dependencies(rosidl_default_runtime)
ament_package()
配置action_demo_interfaces/package.xml
<buildtool_depend>ament_cmake</buildtool_depend> <build_depend>rosidl_default_generators</build_depend> <exec_depend>rosidl_default_runtime</exec_depend>
<member_of_group>rosidl_interface_packages</member_of_group>
编译
colcon build --packages-select action_demo_interfaces
source install/setup.bash
创建action_demo
参考代码:lab_code/ch05_lab/action_demo/
修改dishes_server.py
import asyncio 改为 import time
async def execute(self, goal_handle): 改为 def execute(self, goal_handle):
await asyncio.sleep(1.0) 改为 time.sleep(1.0)
编译
cd ~/my_ros2_ws
source /opt/ros/humble/setup.bash
colcon build --symlink-install \
  --packages-select action_demo_interfaces action_demo
source ~/my_ros2_ws/install/setup.bash
ros2 pkg prefix action_demo_interfaces
ros2 interface show action_demo_interfaces/action/DoDishes
运行
终端一
source /opt/ros/humble/setup.bash
source ~/my_ros2_ws/install/setup.bash
ros2 run action_demo server
终端二
source /opt/ros/humble/setup.bash
source ~/my_ros2_ws/install/setup.bash
ros2 run action_demo client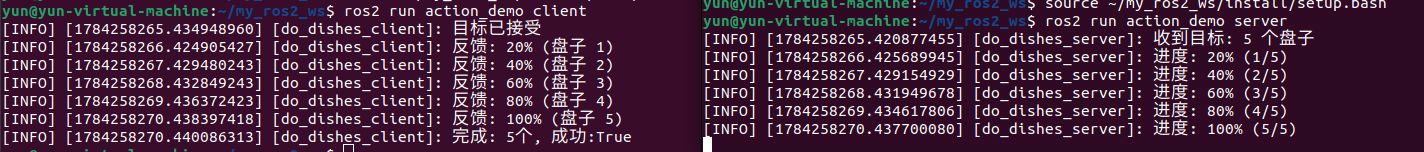
练习 3.2:自定义 Tracking 动作(约 30 分钟)
定义 Tracking.action(Goal: 目标坐标 Point;Result: 成功标志 bool;Feedback: 当前位置 float64 + 距离 float64),模拟 XBot-U 的路径跟踪。
创建接口包:
ros2 pkg create --build-type ament_cmake \
  --license Apache-2.0 tracking_interfaces
mkdir -p tracking_interfaces/action
# 创建 Tracking.action
nano tracking_interfaces/action/Tracking.action
geometry_msgs/Point target
bool success
float64 current_position float64 distance
编写 CMakeLists.txt
nano tracking_interfaces/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(tracking_interfaces)
find_package(ament_cmake REQUIRED)
find_package(geometry_msgs REQUIRED)
find_package(rosidl_default_generators REQUIRED)
rosidl_generate_interfaces(${PROJECT_NAME}
"action/Tracking.action"
DEPENDENCIES geometry_msgs
)
ament_export_dependencies(rosidl_default_runtime)
ament_package()- 编写 package.xml
nano tracking_interfaces/package.xml<buildtool_depend>ament_cmake</buildtool_depend> <build_depend>rosidl_default_generators</build_depend>
geometry_msgs
<exec_depend>rosidl_default_runtime</exec_depend>
<member_of_group>rosidl_interface_packages</member_of_group>
编译
source /opt/ros/humble/setup.bash
colcon build --packages-select tracking_interfaces
source install/setup.bash
创建 Tracking Python 包
cd ~/my_ros2_ws/src
#创建包:
ros2 pkg create tracking_server --build-type ament_python --license Apache-2.0 --dependencies rclpy tracking_interfaces

nano ~/ros2_course_ws/src/tracking_server/tracking_server/server.py
"""Tracking Action Server:模拟机器人沿直线移动。"""
import math
import time
import rclpy
from rclpy.action import ActionServer, GoalResponse
from rclpy.node import Node
from tracking_interfaces.action import Tracking
class TrackingServer(Node):
def __init__(self):
super().__init__('tracking_server')
self.action_server = ActionServer(
self,
Tracking,
'tracking',
execute_callback=self.execute_callback,
goal_callback=self.goal_callback,
)
self.get_logger().info('Tracking Action Server 已启动')
def goal_callback(self, goal_request):
target = goal_request.target
self.get_logger().info(
f'收到目标: x={target.x:.2f}, '
f'y={target.y:.2f}, z={target.z:.2f}'
)
values = (target.x, target.y, target.z)
if not all(math.isfinite(value) for value in values):
self.get_logger().warning('目标坐标无效,拒绝目标')
return GoalResponse.REJECT
return GoalResponse.ACCEPT
def execute_callback(self, goal_handle):
target = goal_handle.request.target
total_distance = math.sqrt(
target.x ** 2 +
target.y ** 2 +
target.z ** 2
)
current_position = 0.0
speed = 0.25
period = 0.1
feedback = Tracking.Feedback()
while current_position < total_distance:
time.sleep(period)
current_position += speed * period
current_position = min(current_position, total_distance)
feedback.current_position = current_position
feedback.distance = total_distance - current_position
goal_handle.publish_feedback(feedback)
self.get_logger().info(
f'已移动: {feedback.current_position:.2f} m, '
f'剩余: {feedback.distance:.2f} m'
)
goal_handle.succeed()
result = Tracking.Result()
result.success = True
self.get_logger().info('已经到达目标')
return result
def main(args=None):
rclpy.init(args=args)
node = TrackingServer()
try:
rclpy.spin(node)
except KeyboardInterrupt:
pass
finally:
node.destroy_node()
if rclpy.ok():
rclpy.shutdown()
if __name__ == '__main__':
main()nano ~/my_ros2_ws/src/tracking_server/tracking_server/client.py"""Tracking Action Client:发送目标坐标并接收反馈。"""
import sys
import rclpy
from rclpy.action import ActionClient
from rclpy.node import Node
from tracking_interfaces.action import Tracking
class TrackingClient(Node):
def __init__(self):
super().__init__('tracking_client')
self.action_client = ActionClient(
self,
Tracking,
'tracking'
)
def send_goal(self, x, y, z):
self.get_logger().info('等待 Tracking Server...')
if not self.action_client.wait_for_server(timeout_sec=10.0):
self.get_logger().error('没有找到 Tracking Server')
rclpy.shutdown()
return
goal = Tracking.Goal()
goal.target.x = x
goal.target.y = y
goal.target.z = z
self.get_logger().info(
f'发送目标: ({x:.2f}, {y:.2f}, {z:.2f})'
)
future = self.action_client.send_goal_async(
goal,
feedback_callback=self.feedback_callback
)
future.add_done_callback(self.goal_response_callback)
def goal_response_callback(self, future):
goal_handle = future.result()
if not goal_handle.accepted:
self.get_logger().warning('目标被 Server 拒绝')
rclpy.shutdown()
return
self.get_logger().info('目标已接受')
result_future = goal_handle.get_result_async()
result_future.add_done_callback(self.result_callback)
def feedback_callback(self, feedback_message):
feedback = feedback_message.feedback
self.get_logger().info(
f'反馈:已移动={feedback.current_position:.2f} m, '
f'剩余={feedback.distance:.2f} m'
)
def result_callback(self, future):
response = future.result()
result = response.result
self.get_logger().info(
f'任务结束:状态码={response.status}, '
f'成功={result.success}'
)
rclpy.shutdown()
def main(args=None):
if len(sys.argv) not in (3, 4):
print(
'用法: ros2 run tracking_server client '
'<x> <y> [z]'
)
print(
'示例: ros2 run tracking_server client '
'2.0 1.0'
)
return
try:
x = float(sys.argv[1])
y = float(sys.argv[2])
z = float(sys.argv[3]) if len(sys.argv) == 4 else 0.0
except ValueError:
print('错误:x、y、z 必须是数字')
return
rclpy.init(args=args)
node = TrackingClient()
node.send_goal(x, y, z)
try:
rclpy.spin(node)
except KeyboardInterrupt:
pass
finally:
node.destroy_node()
if rclpy.ok():
rclpy.shutdown()
if __name__ == '__main__':
main()修改 setup.py
nano ~/my_ros2_ws/src/tracking_server/setup.pyfrom setuptools import find_packages, setup
package_name = 'tracking_server'
setup(
name=package_name,
version='0.1.0',
packages=find_packages(exclude=['test']),
data_files=[
(
'share/ament_index/resource_index/packages',
['resource/' + package_name]
),
(
'share/' + package_name,
['package.xml']
),
],
install_requires=['setuptools'],
zip_safe=True,
maintainer='Student',
maintainer_email='student@example.com',
description='Tracking Action Server and Client',
license='Apache-2.0',
entry_points={
'console_scripts': [
'server = tracking_server.server:main',
'client = tracking_server.client:main',
],
},
)修改tracking_server/package.xml
nano ~/ros2_course_ws/src/tracking_server/package.xml<buildtool_depend>ament_python</buildtool_depend>
<exec_depend>rclpy</exec_depend> <exec_depend>tracking_interfaces</exec_depend>
编译
source /opt/ros/humble/setup.bash
source install/setup.bash
colcon build --symlink-install \
  --packages-select tracking_interfaces tracking_server
source install/setup.bash
ros2 pkg executables tracking_server
应显示: tracking_server client tracking_server server
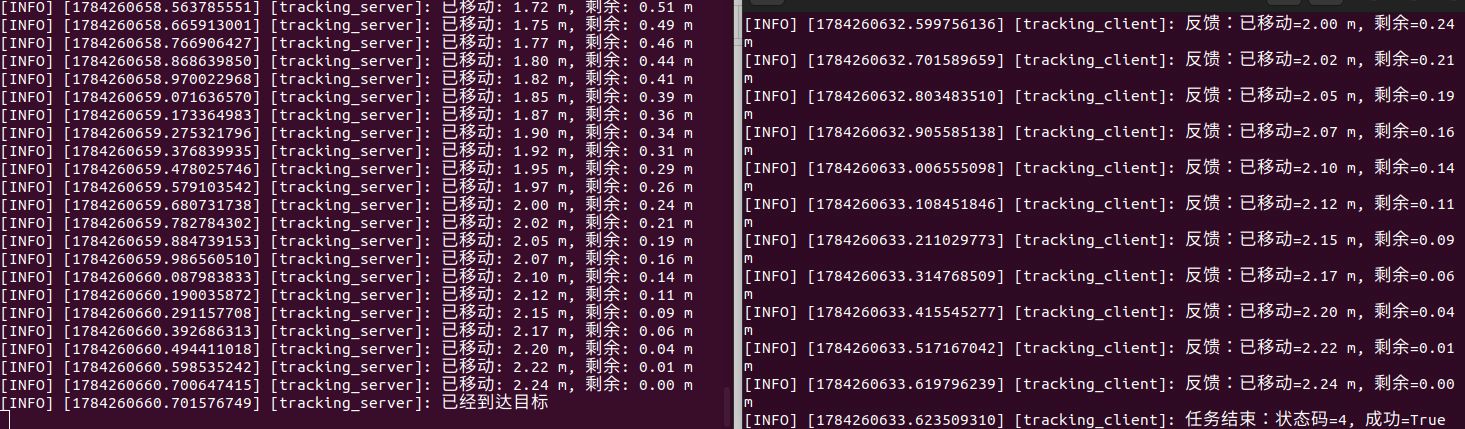
运行
终端 1:
source /opt/ros/humble/setup.bash
source ~/my_ros2_ws/install/setup.bash
ros2 run tracking_server server
终端 2:
source /opt/ros/humble/setup.bash
source ~/ros2_course_ws/install/setup.bash
ros2 run tracking_server client 2.0 1.0参考代码:lab_code/ch05_lab/tracking_interfaces/ + lab_code/ch05_lab/tracking_server/
改成用gazebo仿真
保留Tracking.action和Client,改Server
cd ~/my_ros2_ws
colcon build --symlink-install \
  --packages-select tracking_interfaces tracking_server

nano ~/my_ros2_ws/src/tracking_server/package.xml
<exec_depend>geometry_msgs</exec_depend> <exec_depend>nav_msgs</exec_depend>
cd ~/my_ros2_ws
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
colcon build --symlink-install \
  --packages-select tracking_interfaces tracking_server
source ~/my_ros2_ws/install/setup.bash

#终端 1 启动仿真:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash

LIBGL_DRI3_DISABLE=1 QT_QPA_PLATFORM=xcb \
ros2 launch robot_sim_demo_ros2 sim_bringup.launch.py \
  use_gazebo:=true \
  gz_headless:=true \
  use_rviz:=true \
  enable_fake_laser:=false \
  world:=~/ros2_ws/install/robot_sim_demo_ros2/share/robot_sim_demo_ros2/worlds/ground_test.sdf

#终端 2 启动 Gazebo Tracking Server:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
source ~/my_ros2_ws/install/setup.bash
ros2 run tracking_server server_gazebo

#终端 3 发送目标:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
source ~/my_ros2_ws/install/setup.bash
ros2 run tracking_server client 2.0 1.0
练习 3.3:取消与抢占机制(约 30 分钟)
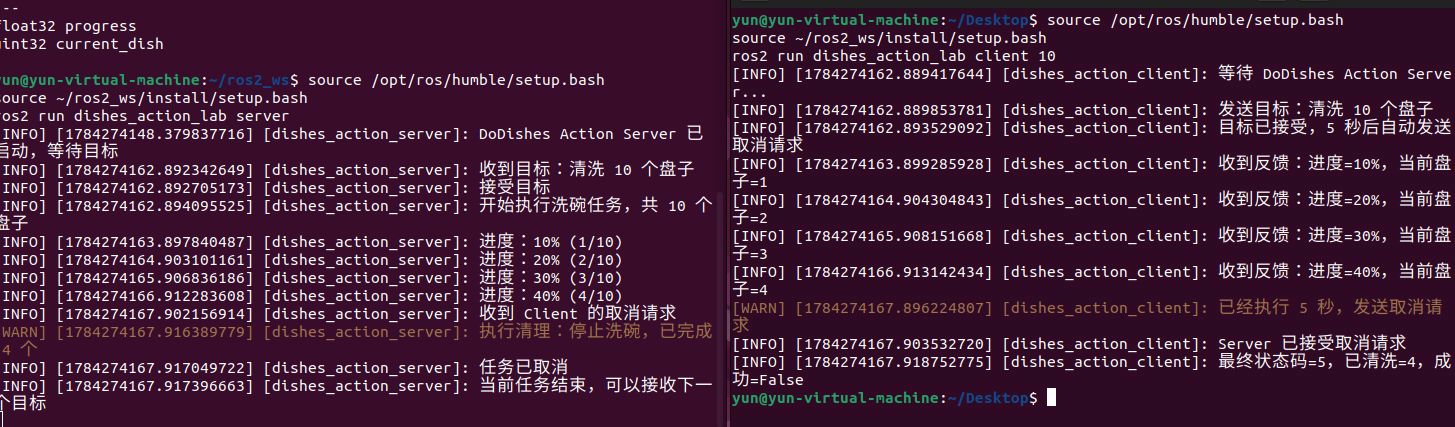
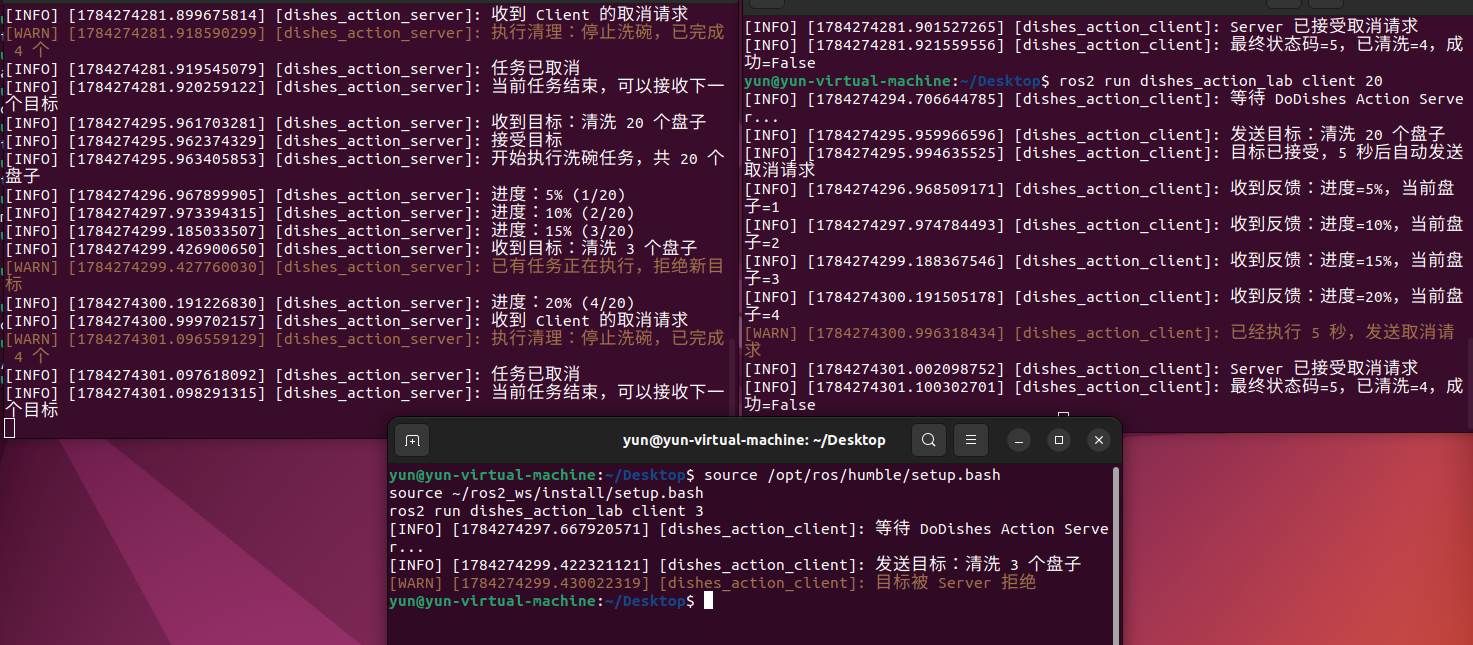
- Client 发送目标后 5 秒自动取消
- Server 检测
is_cancel_requested并执行清理 - 抢占:发送新目标时拒绝或覆盖旧目标
创建新包
source /opt/ros/humble/setup.bash
cd ~/ros2_ws/src

ros2 pkg create --build-type ament_cmake \
    --license Apache-2.0 dishes_action_interfaces

ros2 pkg create --build-type ament_python \
    --license Apache-2.0 dishes_action_lab \
    --dependencies rclpy dishes_action_interfaces

mkdir -p dishes_action_interfaces/action
修改接口
nano ~/ros2_ws/src/dishes_action_interfaces/action/DoDishes.actionuint32 total_dishes
uint32 cleaned_dishes bool success
float32 progress uint32 current_dish
接口CMakeList
nano ~/ros2_ws/src/dishes_action_interfaces/CMakeLists.txtcmake_minimum_required(VERSION 3.8) project(dishes_action_interfaces)
find_package(ament_cmake REQUIRED) find_package(rosidl_default_generators REQUIRED)
rosidl_generate_interfaces(${PROJECT_NAME} "action/DoDishes.action" )
ament_export_dependencies(rosidl_default_runtime) ament_package()
接口 package.xml
nano ~/ros2_ws/src/dishes_action_interfaces/package.xml<buildtool_depend>ament_cmake</buildtool_depend>
<build_depend>rosidl_default_generators</build_depend> <exec_depend>rosidl_default_runtime</exec_depend>
<member_of_group>rosidl_interface_packages</member_of_group>
创建python文件
nano ~/ros2_ws/src/dishes_action_lab/dishes_action_lab/dishes_server.py"""DoDishes Action Server with cancellation and goal rejection."""
import threading
import time
import rclpy
from rclpy.action import ActionServer, CancelResponse, GoalResponse
from rclpy.callback_groups import ReentrantCallbackGroup
from rclpy.executors import MultiThreadedExecutor
from rclpy.node import Node
from dishes_action_interfaces.action import DoDishes
class DishesActionServer(Node):
def __init__(self):
super().__init__('dishes_action_server')
self._goal_lock = threading.Lock()
self._goal_active = False
self._callback_group = ReentrantCallbackGroup()
self._action_server = ActionServer(
self,
DoDishes,
'do_dishes_lab',
execute_callback=self.execute_callback,
goal_callback=self.goal_callback,
cancel_callback=self.cancel_callback,
callback_group=self._callback_group,
)
self.get_logger().info(
'DoDishes Action Server 已启动,等待目标'
)
def goal_callback(self, goal_request):
total = goal_request.total_dishes
self.get_logger().info(
f'收到目标:清洗 {total} 个盘子'
)
if total == 0:
self.get_logger().warning(
'盘子数量不能为 0,拒绝目标'
)
return GoalResponse.REJECT
with self._goal_lock:
if self._goal_active:
self.get_logger().warning(
'已有任务正在执行,拒绝新目标'
)
return GoalResponse.REJECT
self._goal_active = True
self.get_logger().info('接受目标')
return GoalResponse.ACCEPT
def cancel_callback(self, goal_handle):
self.get_logger().info('收到 Client 的取消请求')
return CancelResponse.ACCEPT
def execute_callback(self, goal_handle):
total = goal_handle.request.total_dishes
cleaned = 0
feedback = DoDishes.Feedback()
self.get_logger().info(
f'开始执行洗碗任务,共 {total} 个盘子'
)
try:
for current_dish in range(1, total + 1):
# 模拟每个盘子清洗 1 秒,每 0.1 秒检查一次取消。
for _ in range(10):
time.sleep(0.1)
if goal_handle.is_cancel_requested:
break
if goal_handle.is_cancel_requested:
break
cleaned = current_dish
feedback.progress = current_dish / total
feedback.current_dish = current_dish
goal_handle.publish_feedback(feedback)
self.get_logger().info(
f'进度: {feedback.progress:.0%} '
f'({current_dish}/{total})'
)
if goal_handle.is_cancel_requested:
self.get_logger().warning(
f'执行清理:停止洗碗,已完成 {cleaned} 个'
)
goal_handle.canceled()
result = DoDishes.Result()
result.cleaned_dishes = cleaned
result.success = False
self.get_logger().info('任务已取消')
return result
goal_handle.succeed()
result = DoDishes.Result()
result.cleaned_dishes = cleaned
result.success = True
self.get_logger().info(
f'任务成功,共清洗 {cleaned} 个盘子'
)
return result
finally:
with self._goal_lock:
self._goal_active = False
self.get_logger().info(
'当前任务结束,可以接收下一个目标'
)
def main(args=None):
rclpy.init(args=args)
node = DishesActionServer()
executor = MultiThreadedExecutor(num_threads=2)
executor.add_node(node)
try:
executor.spin()
except KeyboardInterrupt:
pass
finally:
executor.shutdown()
node.destroy_node()
if rclpy.ok():
rclpy.shutdown()
if __name__ == '__main__':
main()nano ~/ros2_ws/src/dishes_action_lab/dishes_action_lab/dishes_client.py"""DoDishes Client that automatically cancels after five seconds."""
import sys
import rclpy
from rclpy.action import ActionClient
from rclpy.node import Node
from dishes_action_interfaces.action import DoDishes
class DishesActionClient(Node):
def __init__(self):
super().__init__('dishes_action_client')
self._action_client = ActionClient(
self,
DoDishes,
'do_dishes_lab',
)
self._goal_handle = None
self._cancel_timer = None
self._finished = False
def send_goal(self, total_dishes):
self.get_logger().info(
'等待 DoDishes Action Server...'
)
if not self._action_client.wait_for_server(
timeout_sec=10.0
):
self.get_logger().error(
'10 秒内没有找到 Action Server'
)
return False
goal = DoDishes.Goal()
goal.total_dishes = total_dishes
self.get_logger().info(
f'发送目标:清洗 {total_dishes} 个盘子'
)
send_future = self._action_client.send_goal_async(
goal,
feedback_callback=self.feedback_callback,
)
send_future.add_done_callback(
self.goal_response_callback
)
return True
def goal_response_callback(self, future):
self._goal_handle = future.result()
if not self._goal_handle.accepted:
self.get_logger().warning(
'目标被 Server 拒绝'
)
self._finished = True
rclpy.shutdown()
return
self.get_logger().info(
'目标已接受,5 秒后自动发送取消请求'
)
result_future = self._goal_handle.get_result_async()
result_future.add_done_callback(
self.result_callback
)
self._cancel_timer = self.create_timer(
5.0,
self.cancel_goal,
)
def cancel_goal(self):
# create_timer 默认周期执行,所以第一次触发后立即停止。
self._cancel_timer.cancel()
if self._finished:
return
if self._goal_handle is None:
return
self.get_logger().warning(
'已经执行 5 秒,发送取消请求'
)
cancel_future = self._goal_handle.cancel_goal_async()
cancel_future.add_done_callback(
self.cancel_response_callback
)
def cancel_response_callback(self, future):
response = future.result()
if response.goals_canceling:
self.get_logger().info(
'Server 已接受取消请求'
)
else:
self.get_logger().warning(
'取消请求未被接受,任务可能已经结束'
)
def feedback_callback(self, feedback_message):
feedback = feedback_message.feedback
self.get_logger().info(
f'收到反馈:进度={feedback.progress:.0%},'
f'当前盘子={feedback.current_dish}'
)
def result_callback(self, future):
self._finished = True
if self._cancel_timer is not None:
self._cancel_timer.cancel()
response = future.result()
result = response.result
self.get_logger().info(
f'最终状态码={response.status},'
f'已清洗={result.cleaned_dishes},'
f'成功={result.success}'
)
rclpy.shutdown()
def main(args=None):
total_dishes = 10
if len(sys.argv) > 1:
try:
total_dishes = int(sys.argv[1])
except ValueError:
print('错误:盘子数量必须是整数')
return
if total_dishes <= 0:
print('错误:盘子数量必须大于 0')
return
rclpy.init(args=args)
node = DishesActionClient()
try:
if node.send_goal(total_dishes):
rclpy.spin(node)
except KeyboardInterrupt:
pass
finally:
node.destroy_node()
if rclpy.ok():
rclpy.shutdown()
if __name__ == '__main__':
main()完善配置
nano ~/ros2_ws/src/dishes_action_lab/package.xml<buildtool_depend>ament_python</buildtool_depend>
<exec_depend>rclpy</exec_depend> <exec_depend>dishes_action_interfaces</exec_depend>
setup.cfg 可以复制之前的
nano ~/ros2_ws/src/dishes_action_lab/setup.pyfrom setuptools import find_packages, setup
package_name = 'dishes_action_lab'
setup(
name=package_name,
version='0.1.0',
packages=find_packages(exclude=['test']),
data_files=[
(
'share/ament_index/resource_index/packages',
['resource/' + package_name],
),
(
'share/' + package_name,
['package.xml'],
),
],
install_requires=['setuptools'],
zip_safe=True,
maintainer='Student',
maintainer_email='student@example.com',
description='DoDishes cancellation and preemption exercise',
license='Apache-2.0',
entry_points={
'console_scripts': [
'server = dishes_action_lab.dishes_server:main',
'client = dishes_action_lab.dishes_client:main',
],
},
)编译
打开新终端
cd ~/ros2_ws
source /opt/ros/humble/setup.bash

colcon build --symlink-install \
    --packages-select dishes_action_interfaces dishes_action_lab

source ~/ros2_ws/install/setup.bash
自动取消
终端 1:

bash
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run dishes_action_lab server

终端 2:

bash
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run dishes_action_lab client 10
拒绝新目标
#现在终端2发一个较长的目标
ros2 run dishes_action_lab client 20
#5秒内终端3发送第2个目标
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run dishes_action_lab client 3
思考题
- 动作通信为什么需要
async/await? - Feedback 话题的 QoS 应如何配置?
自动取消
拒绝新目标
练习 4:Action 导航任务 — 发送目标坐标驱动 XBot-U(约 15 分钟)
目标
基于 action_demo_interfaces/action/MoveBase,编写 Action Client 发送导航目标 (x, y, yaw),Server 通过发布 /cmd_vel 控制 XBot-U 向目标运动,实时反馈当前距离。
步骤
创建包
source /opt/ros/humble/setup.bash
cd ~/ros2_ws/src

ros2 pkg create --build-type ament_cmake \
  --license Apache-2.0 pose_nav_interfaces

ros2 pkg create --build-type ament_python \
  --license Apache-2.0 pose_nav_action \
  --dependencies rclpy action_msgs geometry_msgs nav_msgs \
  pose_nav_interfaces

mkdir -p pose_nav_interfaces/action
创建并配置接口
nano ~/ros2_ws/src/pose_nav_interfaces/action/MoveBase.actiongeometry_msgs/PoseStamped target_pose
bool success
geometry_msgs/Pose feedback_pose float64 distance_remaining
nano ~/ros2_ws/src/pose_nav_interfaces/CMakeLists.txtcmake_minimum_required(VERSION 3.8)
project(pose_nav_interfaces)
find_package(ament_cmake REQUIRED)
find_package(geometry_msgs REQUIRED)
find_package(rosidl_default_generators REQUIRED)
rosidl_generate_interfaces(${PROJECT_NAME}
"action/MoveBase.action"
DEPENDENCIES geometry_msgs
)
ament_export_dependencies(rosidl_default_runtime)
ament_package()nano ~/ros2_ws/src/pose_nav_interfaces/package.xml<buildtool_depend>ament_cmake</buildtool_depend>
<build_depend>rosidl_default_generators</build_depend> <exec_depend>rosidl_default_runtime</exec_depend>
geometry_msgs
<member_of_group>rosidl_interface_packages</member_of_group>
编写导航 Action Server
nano ~/ros2_ws/src/pose_nav_action/pose_nav_action/nav_server.py#!/usr/bin/env python3
"""nav_action_server: 接收导航目标,发布 /cmd_vel 驱动机器人到目标"""
import math
import threading
import time
import rclpy
from geometry_msgs.msg import Twist
from nav_msgs.msg import Odometry
from rclpy.action import ActionServer, CancelResponse, GoalResponse
from rclpy.callback_groups import ReentrantCallbackGroup
from rclpy.executors import MultiThreadedExecutor
from rclpy.node import Node
from pose_nav_interfaces.action import MoveBase
def clamp(value, minimum, maximum):
return max(minimum, min(value, maximum))
def normalize_angle(angle):
return math.atan2(math.sin(angle), math.cos(angle))
def quaternion_norm(quaternion):
return math.sqrt(
quaternion.x ** 2
+ quaternion.y ** 2
+ quaternion.z ** 2
+ quaternion.w ** 2
)
def yaw_from_quaternion(quaternion):
norm = quaternion_norm(quaternion)
if norm < 1e-9:
return 0.0
x = quaternion.x / norm
y = quaternion.y / norm
z = quaternion.z / norm
w = quaternion.w / norm
sin_yaw = 2.0 * (w * z + x * y)
cos_yaw = 1.0 - 2.0 * (y * y + z * z)
return math.atan2(sin_yaw, cos_yaw)
class PoseNavServer(Node):
def __init__(self):
super().__init__('pose_nav_server')
self._state_lock = threading.Lock()
self._goal_lock = threading.Lock()
self._shutdown_event = threading.Event()
self._odom_received = False
self._last_odom_time = None
self._current_x = 0.0
self._current_y = 0.0
self._current_z = 0.0
self._current_yaw = 0.0
self._goal_active = False
self._control_period = 0.1
self._position_tolerance = 0.10
self._reacquire_distance = 0.16
self._yaw_tolerance = math.radians(3.0)
self._linear_gain = 0.8
self._angular_gain = 1.8
self._max_linear_speed = 0.25
self._max_angular_speed = 1.0
self._drive_heading_limit = math.radians(20.0)
self._odom_timeout = 1.0
self._goal_timeout = 120.0
self._callback_group = ReentrantCallbackGroup()
self._cmd_pub = self.create_publisher(
Twist,
'/cmd_vel',
10,
)
self._odom_sub = self.create_subscription(
Odometry,
'/odom',
self.odom_callback,
10,
callback_group=self._callback_group,
)
self._action_server = ActionServer(
self,
MoveBase,
'move_base_lab',
execute_callback=self.execute_callback,
goal_callback=self.goal_callback,
cancel_callback=self.cancel_callback,
callback_group=self._callback_group,
)
self.get_logger().info(
'Pose Navigation Server 已启动,等待 /odom'
)
def odom_callback(self, message):
pose = message.pose.pose
with self._state_lock:
self._current_x = pose.position.x
self._current_y = pose.position.y
self._current_z = pose.position.z
self._current_yaw = yaw_from_quaternion(
pose.orientation
)
self._last_odom_time = time.monotonic()
first_message = not self._odom_received
self._odom_received = True
if first_message:
self.get_logger().info(
'已收到第一帧 /odom,可以接收导航目标'
)
def goal_callback(self, goal_request):
target = goal_request.target_pose
pose = target.pose
if target.header.frame_id != 'odom':
self.get_logger().warning(
f'拒绝目标:坐标系必须是 odom,'
f'收到的是 "{target.header.frame_id}"'
)
return GoalResponse.REJECT
values = (
pose.position.x,
pose.position.y,
pose.position.z,
pose.orientation.x,
pose.orientation.y,
pose.orientation.z,
pose.orientation.w,
)
if not all(math.isfinite(value) for value in values):
self.get_logger().warning(
'拒绝目标:位置或姿态包含无效数值'
)
return GoalResponse.REJECT
if quaternion_norm(pose.orientation) < 1e-9:
self.get_logger().warning(
'拒绝目标:四元数长度为 0'
)
return GoalResponse.REJECT
with self._state_lock:
odom_ready = (
self._odom_received
and self._last_odom_time is not None
and time.monotonic() - self._last_odom_time
<= self._odom_timeout
)
if not odom_ready:
self.get_logger().warning(
'拒绝目标:尚未收到有效 /odom'
)
return GoalResponse.REJECT
with self._goal_lock:
if self._goal_active:
self.get_logger().warning(
'拒绝目标:已有导航任务正在执行'
)
return GoalResponse.REJECT
self._goal_active = True
target_yaw = yaw_from_quaternion(
pose.orientation
)
self.get_logger().info(
f'接受目标:x={pose.position.x:.2f}, '
f'y={pose.position.y:.2f}, '
f'yaw={target_yaw:.2f} rad'
)
return GoalResponse.ACCEPT
def cancel_callback(self, goal_handle):
self.get_logger().info('收到导航取消请求')
return CancelResponse.ACCEPT
def pose_snapshot(self):
with self._state_lock:
return (
self._current_x,
self._current_y,
self._current_z,
self._current_yaw,
self._last_odom_time,
)
def publish_feedback(
self,
goal_handle,
x,
y,
z,
yaw,
distance,
):
feedback = MoveBase.Feedback()
feedback.feedback_pose.position.x = x
feedback.feedback_pose.position.y = y
feedback.feedback_pose.position.z = z
feedback.feedback_pose.orientation.x = 0.0
feedback.feedback_pose.orientation.y = 0.0
feedback.feedback_pose.orientation.z = math.sin(
yaw / 2.0
)
feedback.feedback_pose.orientation.w = math.cos(
yaw / 2.0
)
feedback.distance_remaining = distance
goal_handle.publish_feedback(feedback)
def stop_robot(self):
self._cmd_pub.publish(Twist())
def request_shutdown(self):
self._shutdown_event.set()
self.stop_robot()
def execute_callback(self, goal_handle):
target = goal_handle.request.target_pose.pose
target_x = target.position.x
target_y = target.position.y
target_yaw = yaw_from_quaternion(
target.orientation
)
result = MoveBase.Result()
result.success = False
position_reached = False
start_time = time.monotonic()
self.get_logger().info('开始执行导航任务')
try:
while (
rclpy.ok()
and not self._shutdown_event.is_set()
):
now = time.monotonic()
if goal_handle.is_cancel_requested:
self.get_logger().warning(
'导航任务被取消,停止机器人'
)
goal_handle.canceled()
return result
if now - start_time > self._goal_timeout:
self.get_logger().error(
'导航任务超时,停止机器人'
)
goal_handle.abort()
return result
(
current_x,
current_y,
current_z,
current_yaw,
last_odom_time,
) = self.pose_snapshot()
if (
last_odom_time is None
or now - last_odom_time
> self._odom_timeout
):
self.get_logger().error(
'/odom 已超时,停止机器人'
)
goal_handle.abort()
return result
dx = target_x - current_x
dy = target_y - current_y
distance = math.hypot(dx, dy)
self.publish_feedback(
goal_handle,
current_x,
current_y,
current_z,
current_yaw,
distance,
)
command = Twist()
if not position_reached:
if distance <= self._position_tolerance:
position_reached = True
self.stop_robot()
self.get_logger().info(
'目标位置已到达,开始调整最终 yaw'
)
time.sleep(self._control_period)
continue
desired_heading = math.atan2(dy, dx)
heading_error = normalize_angle(
desired_heading - current_yaw
)
command.angular.z = clamp(
self._angular_gain * heading_error,
-self._max_angular_speed,
self._max_angular_speed,
)
if (
abs(heading_error)
<= self._drive_heading_limit
):
command.linear.x = min(
self._max_linear_speed,
self._linear_gain * distance,
)
else:
command.linear.x = 0.0
else:
if distance > self._reacquire_distance:
position_reached = False
self.get_logger().warning(
'调整姿态时偏离目标位置,'
'重新进入位置控制'
)
continue
yaw_error = normalize_angle(
target_yaw - current_yaw
)
if abs(yaw_error) <= self._yaw_tolerance:
self.stop_robot()
goal_handle.succeed()
result.success = True
self.get_logger().info(
'导航成功:位置和 yaw 均已到达'
)
return result
command.linear.x = 0.0
command.angular.z = clamp(
self._angular_gain * yaw_error,
-self._max_angular_speed,
self._max_angular_speed,
)
self._cmd_pub.publish(command)
time.sleep(self._control_period)
if rclpy.ok():
goal_handle.abort()
return result
finally:
self.stop_robot()
with self._goal_lock:
self._goal_active = False
self.get_logger().info(
'导航任务结束,可以接收下一个目标'
)
def main(args=None):
rclpy.init(args=args)
node = PoseNavServer()
executor = MultiThreadedExecutor(num_threads=3)
executor.add_node(node)
try:
executor.spin()
except KeyboardInterrupt:
pass
finally:
node.request_shutdown()
executor.shutdown()
node.destroy_node()
if rclpy.ok():
rclpy.shutdown()
if __name__ == '__main__':
main()编写导航 Action Client
nano ~/ros2_ws/src/pose_nav_action/pose_nav_action/nav_client.py#!/usr/bin/env python3
"""nav_action_client: 发送导航目标并接收进度反馈"""
import math
import sys
import rclpy
from action_msgs.msg import GoalStatus
from rclpy.action import ActionClient
from rclpy.node import Node
from pose_nav_interfaces.action import MoveBase
def normalize_angle(angle):
return math.atan2(math.sin(angle), math.cos(angle))
def yaw_from_quaternion(quaternion):
sin_yaw = 2.0 * (
quaternion.w * quaternion.z
+ quaternion.x * quaternion.y
)
cos_yaw = 1.0 - 2.0 * (
quaternion.y ** 2
+ quaternion.z ** 2
)
return math.atan2(sin_yaw, cos_yaw)
class PoseNavClient(Node):
def __init__(self, cancel_after=None):
super().__init__('pose_nav_client')
self._action_client = ActionClient(
self,
MoveBase,
'move_base_lab',
)
self._cancel_after = cancel_after
self._cancel_timer = None
self._goal_handle = None
self._finished = False
def send_goal(self, x, y, yaw):
self.get_logger().info(
'等待 Pose Navigation Server...'
)
if not self._action_client.wait_for_server(
timeout_sec=10.0
):
self.get_logger().error(
'10 秒内没有找到 Action Server'
)
return False
yaw = normalize_angle(yaw)
goal = MoveBase.Goal()
goal.target_pose.header.frame_id = 'odom'
goal.target_pose.header.stamp = (
self.get_clock().now().to_msg()
)
goal.target_pose.pose.position.x = x
goal.target_pose.pose.position.y = y
goal.target_pose.pose.position.z = 0.0
goal.target_pose.pose.orientation.x = 0.0
goal.target_pose.pose.orientation.y = 0.0
goal.target_pose.pose.orientation.z = math.sin(
yaw / 2.0
)
goal.target_pose.pose.orientation.w = math.cos(
yaw / 2.0
)
self.get_logger().info(
f'发送目标:x={x:.2f}, y={y:.2f}, '
f'yaw={yaw:.2f} rad'
)
send_future = self._action_client.send_goal_async(
goal,
feedback_callback=self.feedback_callback,
)
send_future.add_done_callback(
self.goal_response_callback
)
return True
def goal_response_callback(self, future):
self._goal_handle = future.result()
if not self._goal_handle.accepted:
self.get_logger().warning(
'导航目标被 Server 拒绝'
)
self._finished = True
rclpy.shutdown()
return
self.get_logger().info('导航目标已接受')
result_future = self._goal_handle.get_result_async()
result_future.add_done_callback(
self.result_callback
)
if self._cancel_after is not None:
self.get_logger().info(
f'{self._cancel_after:.1f} 秒后自动取消'
)
self._cancel_timer = self.create_timer(
self._cancel_after,
self.cancel_goal,
)
def cancel_goal(self):
if self._cancel_timer is not None:
self._cancel_timer.cancel()
if self._finished or self._goal_handle is None:
return
self.get_logger().warning('发送导航取消请求')
cancel_future = self._goal_handle.cancel_goal_async()
cancel_future.add_done_callback(
self.cancel_response_callback
)
def cancel_response_callback(self, future):
response = future.result()
if response.goals_canceling:
self.get_logger().info(
'Server 已接受取消请求'
)
else:
self.get_logger().warning(
'取消请求未被接受,任务可能已经结束'
)
def feedback_callback(self, feedback_message):
feedback = feedback_message.feedback
pose = feedback.feedback_pose
yaw = yaw_from_quaternion(pose.orientation)
self.get_logger().info(
f'当前位置=({pose.position.x:.2f}, '
f'{pose.position.y:.2f}),'
f'yaw={yaw:.2f},'
f'剩余距离={feedback.distance_remaining:.2f} m'
)
def result_callback(self, future):
self._finished = True
if self._cancel_timer is not None:
self._cancel_timer.cancel()
response = future.result()
result = response.result
status_names = {
GoalStatus.STATUS_SUCCEEDED: 'SUCCEEDED',
GoalStatus.STATUS_CANCELED: 'CANCELED',
GoalStatus.STATUS_ABORTED: 'ABORTED',
}
status_name = status_names.get(
response.status,
f'UNKNOWN({response.status})',
)
self.get_logger().info(
f'导航结束:状态={status_name},'
f'成功={result.success}'
)
rclpy.shutdown()
def main(args=None):
if len(sys.argv) not in (4, 5):
print(
'用法:ros2 run pose_nav_action nav_client '
'<x> <y> <yaw_rad> [cancel_after_sec]'
)
print(
'示例:ros2 run pose_nav_action nav_client '
'2.0 1.0 1.57'
)
print(
'取消测试:ros2 run pose_nav_action nav_client '
'3.0 0.0 0.0 3.0'
)
return
try:
x = float(sys.argv[1])
y = float(sys.argv[2])
yaw = float(sys.argv[3])
cancel_after = (
float(sys.argv[4])
if len(sys.argv) == 5
else None
)
except ValueError:
print('错误:x、y、yaw 和取消时间必须是数字')
return
values = [x, y, yaw]
if cancel_after is not None:
values.append(cancel_after)
if not all(math.isfinite(value) for value in values):
print('错误:参数必须是有限数值')
return
if cancel_after is not None and cancel_after <= 0.0:
print('错误:取消时间必须大于 0')
return
rclpy.init(args=args)
node = PoseNavClient(cancel_after=cancel_after)
try:
if node.send_goal(x, y, yaw):
rclpy.spin(node)
except KeyboardInterrupt:
pass
finally:
node.destroy_node()
if rclpy.ok():
rclpy.shutdown()
if __name__ == '__main__':
main()Python package.xml
nano ~/ros2_ws/src/pose_nav_action/package.xml<buildtool_depend>ament_python</buildtool_depend>
<exec_depend>rclpy</exec_depend> <exec_depend>action_msgs</exec_depend> <exec_depend>geometry_msgs</exec_depend> <exec_depend>nav_msgs</exec_depend> <exec_depend>pose_nav_interfaces</exec_depend>
setup.py
nano ~/ros2_ws/src/pose_nav_action/setup.pyfrom setuptools import find_packages, setup
package_name = 'pose_nav_action'
setup(
name=package_name,
version='0.1.0',
packages=find_packages(exclude=['test']),
data_files=[
(
'share/ament_index/resource_index/packages',
['resource/' + package_name],
),
(
'share/' + package_name,
['package.xml'],
),
],
install_requires=['setuptools'],
zip_safe=True,
maintainer='Student',
maintainer_email='student@example.com',
description='Pose navigation Action Server and Client',
license='Apache-2.0',
entry_points={
'console_scripts': [
'nav_server = pose_nav_action.nav_server:main',
'nav_client = pose_nav_action.nav_client:main',
],
},
)setup.cfg
nano ~/ros2_ws/src/pose_nav_action/setup.cfg[develop]
script_dir=$base/lib/pose_nav_action
[install]
install_scripts=$base/lib/pose_nav_action编译与运行
打开新终端:
cd ~/ros2_ws
source /opt/ros/humble/setup.bash

colcon build --symlink-install \
  --packages-select pose_nav_interfaces pose_nav_action

source ~/ros2_ws/install/setup.bash
ros2 interface show pose_nav_interfaces/action/MoveBase
终端 1:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash

LIBGL_DRI3_DISABLE=1 QT_QPA_PLATFORM=xcb \
ros2 launch robot_sim_demo_ros2 sim_bringup.launch.py \
  use_gazebo:=true \
  gz_headless:=true \
  use_rviz:=true \
  enable_fake_laser:=false \
  world:=$HOME/ros2_ws/install/robot_sim_demo_ros2/share/robot_sim_demo_ros2/worlds/ground_test.sdf
确认仿真提供正确话题:
ros2 topic info /cmd_vel
ros2 topic echo /odom --once
/cmd_vel 应使用:
geometry_msgs/msg/Twist/odom 应使用:
nav_msgs/msg/Odometry启动 Server
终端 2:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash

ros2 run pose_nav_action nav_server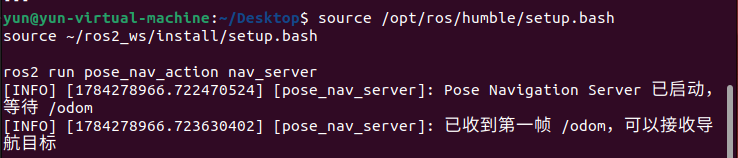
发送完整位姿目标
终端 3:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash

ros2 run pose_nav_action nav_client 2.0 1.0 1.57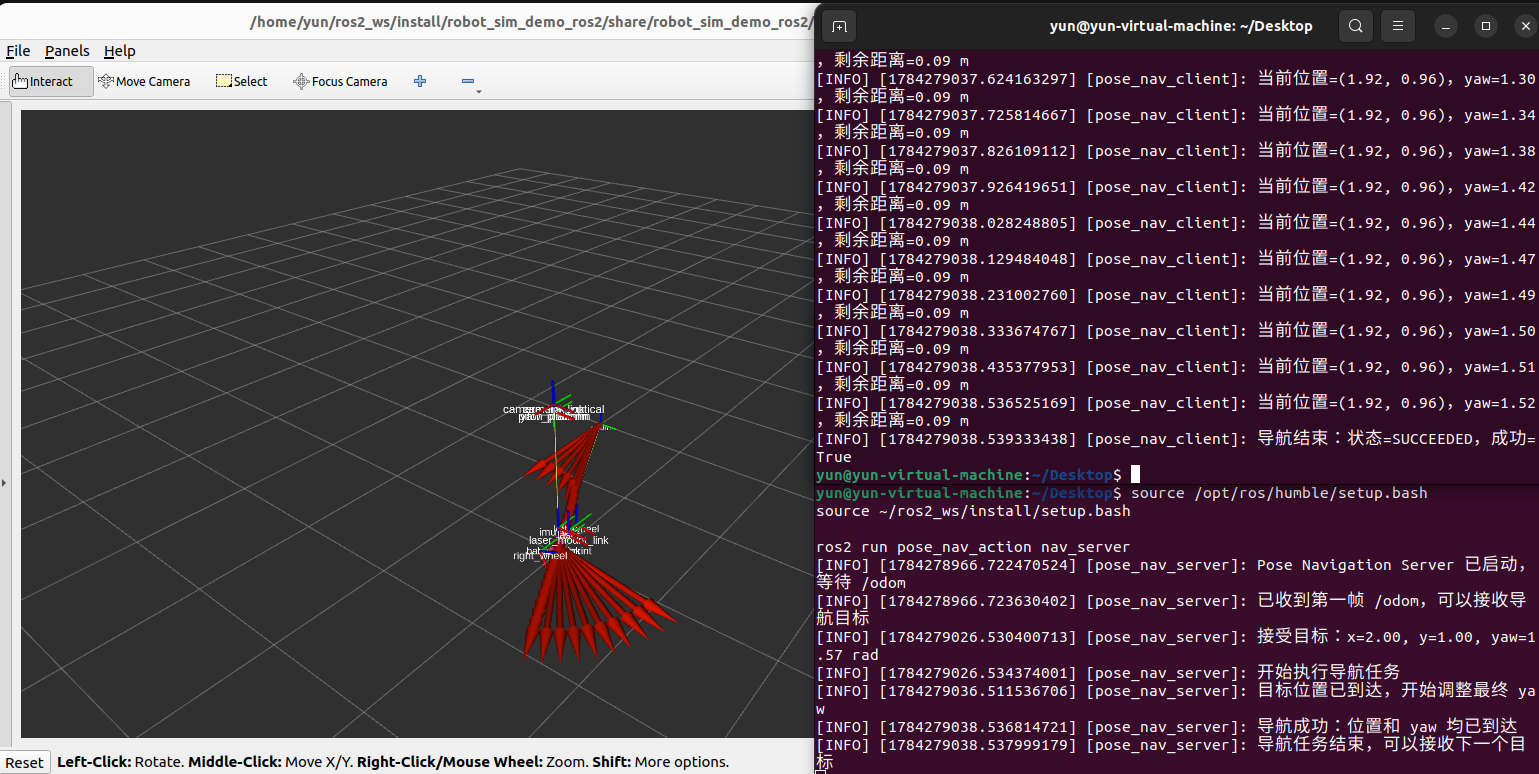
自动取消测试
ros2 run pose_nav_action nav_client 3.0 0.0 0.0 3.0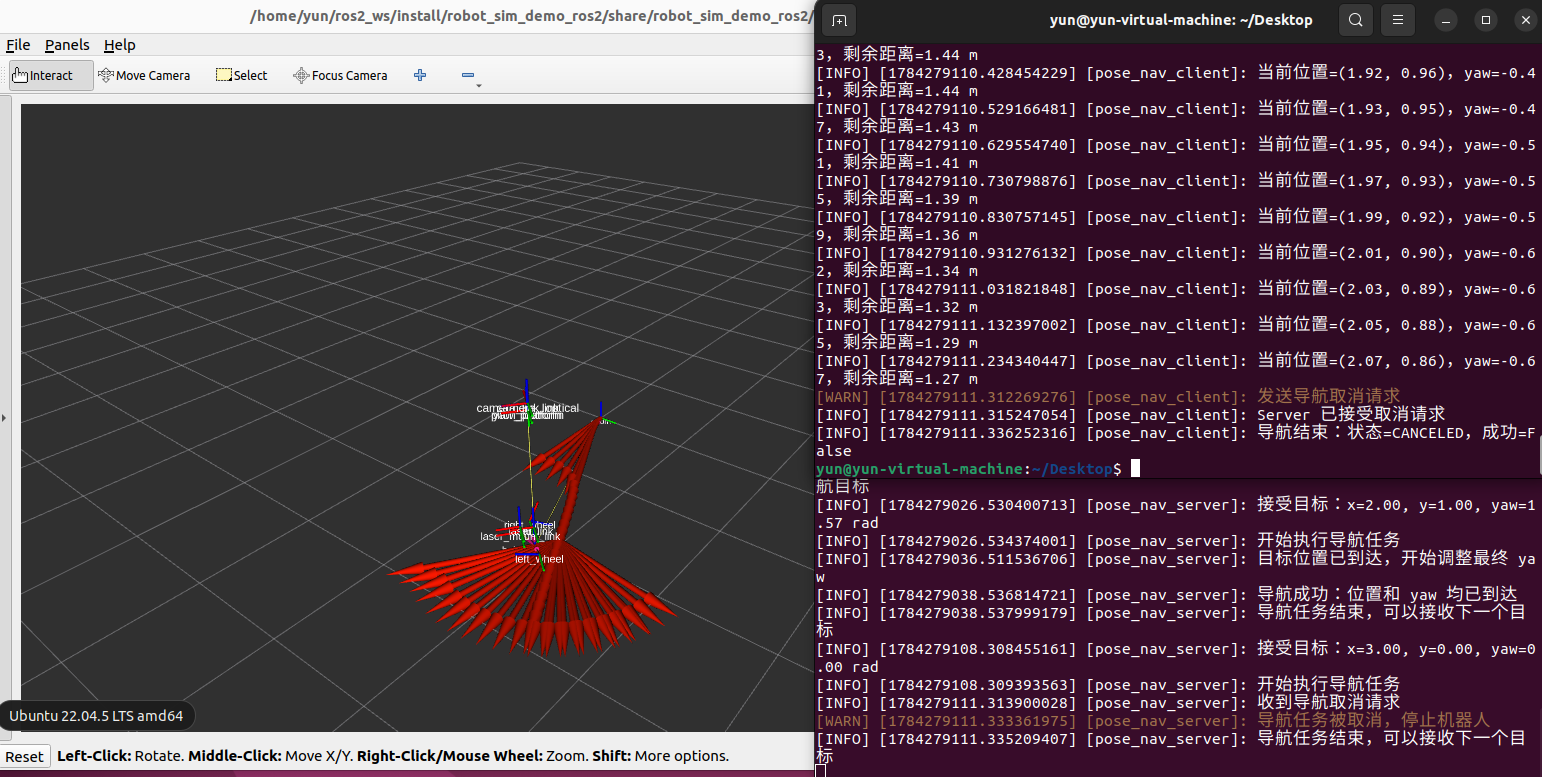
忙碌拒绝测试
终端 3 先发送较远目标:
ros2 run pose_nav_action nav_client 3.0 0.0 0.0 3.0目标尚未结束时,在终端 4 发送第二个目标:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash

ros2 run pose_nav_action nav_client 1.0 0.0 0.0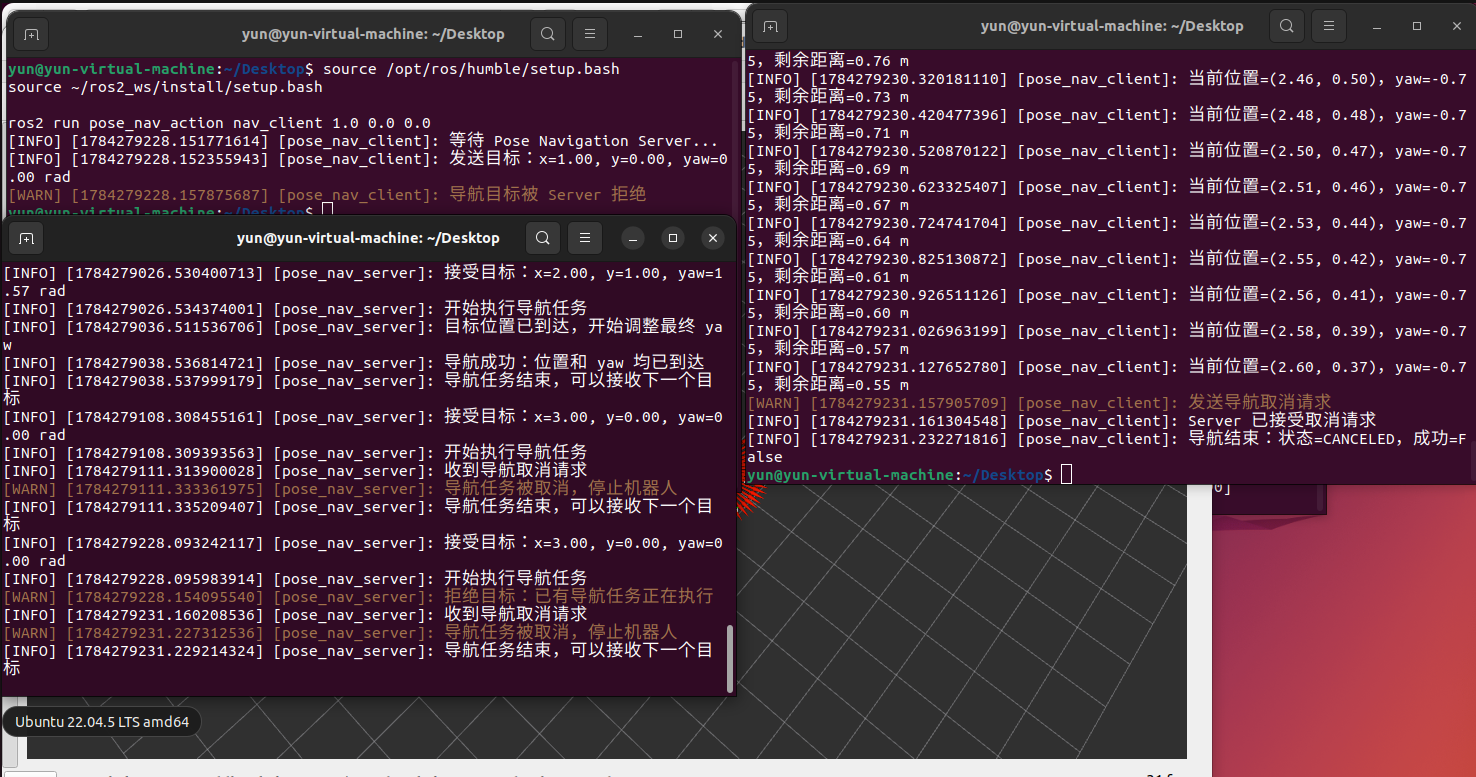
Action 检查
Server 运行时执行:
ros2 action list -t
ros2 action info /move_base_lab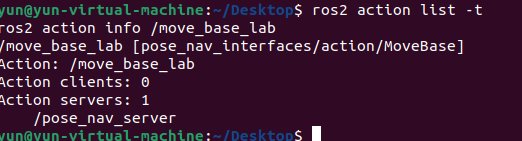
思考题
- Action 导航与 Nav2 的区别是什么?什么场景用 Action 更合适? Action 是一种通信机制,适用于执行时间较长、需要实时反馈、支持取消并返回最终结果的任务;Nav2 是导航框架,内部使用 Action(如 NavigateToPose)实现导航功能。Action 更适合导航、机械臂运动、自动充电等长时间任务。
⸻
- 如何在 execute 中同时处理 /odom 回调和 feedback 发布? 在节点中订阅 /odom,通过回调实时更新机器人位姿;在 execute() 中循环读取最新位姿,计算任务进度并调用 publish_feedback() 发布反馈,达到目标后返回 Result。如果存在并发访问共享数据,应使用互斥锁等机制保证线程安全。
实际运行证据
真实运行的 DoDishes Action Server、Client 反馈进度和完成结果:
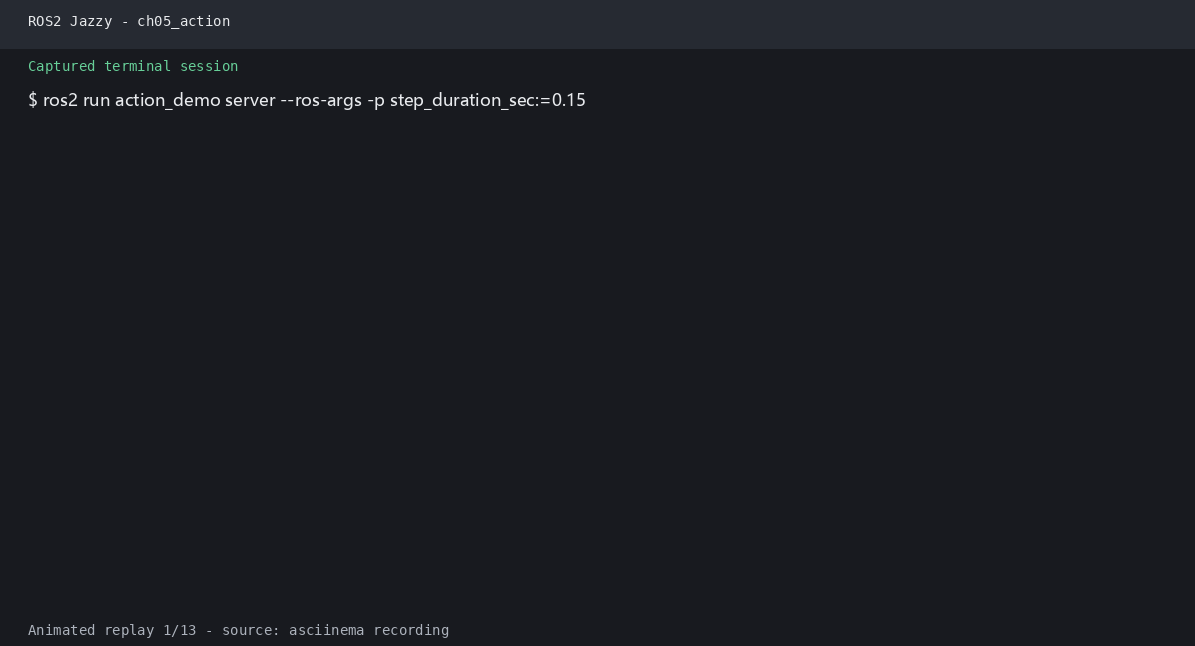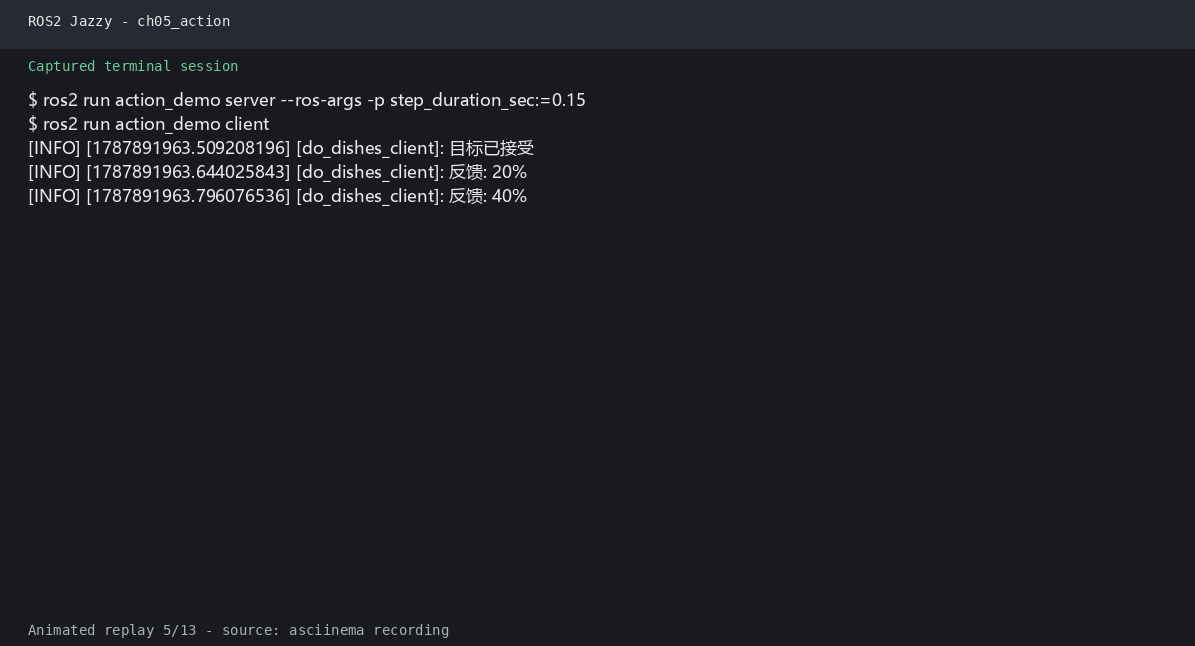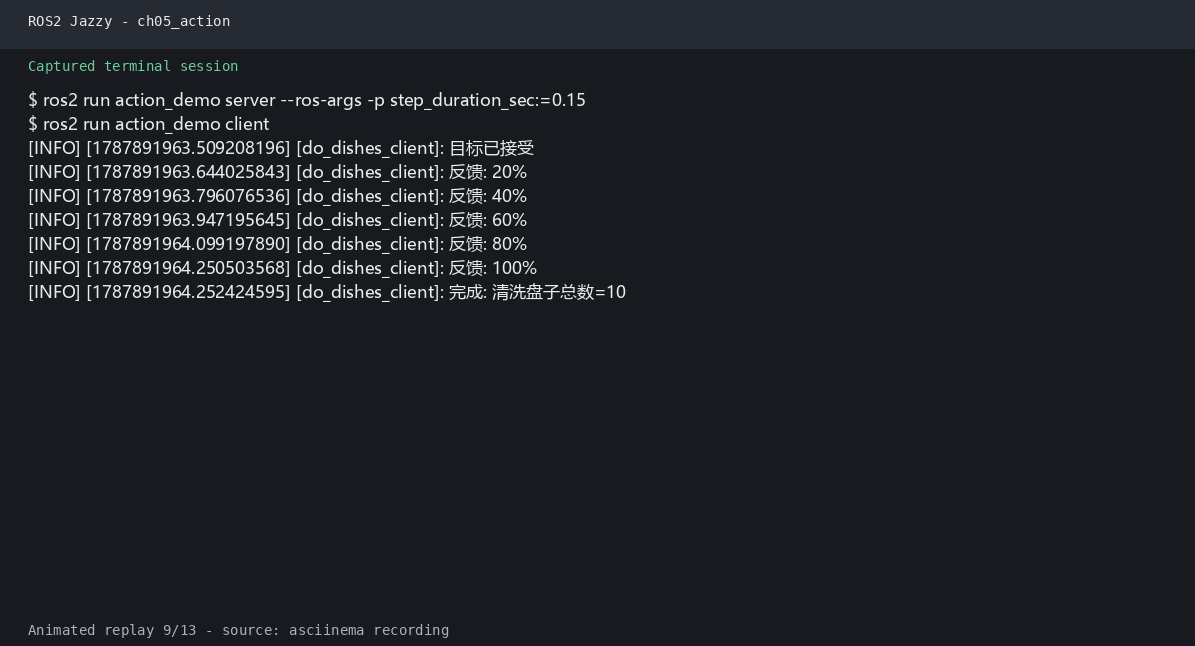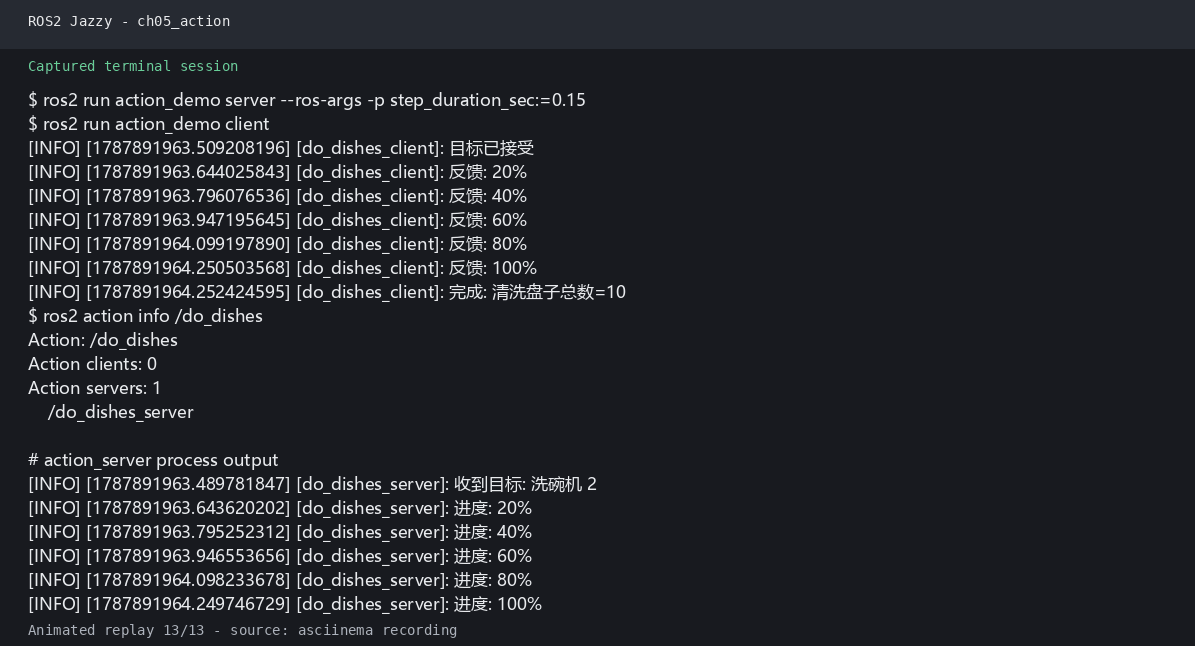
原始录制:ch05_action.cast。完整证据索引见实际运行证据。