 RuyiSDK Board Docs
第7章 实验指导书:TF2 坐标变换系统
当前仓库仿真验证:查询 TurtleBot3 Burger 传感器 TF
实验目标
在 Gazebo 发布的真实 TF 图上练习 tf2_echo、view_frames 和 RViz TF 显示,确认传感器 frame 与底盘 frame 的关系。
运行步骤
source /opt/ros/jazzy/setup.bash
source install/setup.bash
ros2 launch robot_sim_demo gazebo2.launch.py \
  gui:=true rviz:=true drive:=false
另开终端:
source install/setup.bash
ros2 topic info /tf
ros2 run tf2_ros tf2_echo base_link laser_link
ros2 run tf2_tools view_frames
观察与验收
RViz 中应能看到机器人 TF;tf2_echo 输出平移和旋转。frame 名称以 ros2 topic echo /tf 实际输出为准。源码:src/robot_sim_demo/models/turtlebot3_burger/model.sdf、src/robot_sim_demo/config/gazebo2_bridge.yaml。
实验课时:2 课时(90 分钟) | XBot-U Gazebo 仿真
实验目标
- 掌握 TF2 广播与监听的核心 API
- 实现多传感器坐标系对齐
- 熟练使用 TF2 调试工具
练习 7.1:TF 广播和监听基础(约 30 分钟)
任务
- 编写
tf_broadcaster.py:以 20Hz 频率发布odom→base_link动态变换(圆形轨迹运动),同时发布base_link→laser_frame静态变换。 - 编写
tf_listener.py:监听并每秒输出laser_frame相对于base_link的位姿。
步骤
- 创建包
tf_demo,参考lab_code/ch07_lab/tf_demo/ - 运行广播器:
ros2 run tf_demo tf_broadcaster - 运行监听器:
ros2 run tf_demo tf_listener - 验证:
ros2 run tf2_ros tf2_echo base_link laser_frame
参考代码
tf_broadcaster.py 核心片段:
import math
from geometry_msgs.msg import TransformStamped
from tf2_ros import TransformBroadcaster, StaticTransformBroadcaster

class TFBroadcaster(Node):
    def __init__(self):
        super().__init__('tf_broadcaster')
        self.dynamic_broadcaster = TransformBroadcaster(self)
        self.static_broadcaster = StaticTransformBroadcaster(self)

        # 发送静态变换 (base_link → laser_frame)
        static_tf = TransformStamped()
        static_tf.header.frame_id = 'base_link'
        static_tf.child_frame_id = 'laser_frame'
        static_tf.transform.translation.x = 0.2
        static_tf.transform.translation.z = 0.1
        static_tf.transform.rotation.w = 1.0
        self.static_broadcaster.sendTransform(static_tf)

        self.timer = self.create_timer(0.05, self.publish_dynamic_tf)
        self.angle = 0.0

    def publish_dynamic_tf(self):
        t = TransformStamped()
        t.header.stamp = self.get_clock().now().to_msg()
        t.header.frame_id = 'odom'
        t.child_frame_id = 'base_link'
        t.transform.translation.x = 1.0 * math.cos(self.angle)
        t.transform.translation.y = 1.0 * math.sin(self.angle)
        t.transform.rotation.z = math.sin(self.angle / 2)
        t.transform.rotation.w = math.cos(self.angle / 2)
        self.dynamic_broadcaster.sendTransform(t)
        self.angle += 0.05
练习 7.2:多传感器坐标对齐(约 30 分钟)
任务
为 XBot-U 扩展多传感器 TF 树:在 base_link 下添加 camera_frame、imu_link、left_wheel 和 right_wheel 四个子系,实现激光雷达点到相机坐标系的对齐变换。
步骤
- 在
tf_broadcaster.py中扩展静态变换广播:base_link→camera_frame:(x=0.15, z=0.25)base_link→imu_link:(x=0.0, z=0.05)base_link→left_wheel:(y=0.15, z=-0.05)base_link→right_wheel:(y=-0.15, z=-0.05)
- 在
tf_listener.py中实现激光→相机坐标转换:
from tf2_geometry_msgs import do_transform_point
from geometry_msgs.msg import PointStamped

# 激光点 (1.0, 0.5, 0.0) → 相机坐标系
pt = PointStamped()
pt.header.frame_id = 'laser_frame'
pt.header.stamp = self.get_clock().now().to_msg()
pt.point.x = 1.0; pt.point.y = 0.5

laser_to_camera = self.tf_buffer.lookup_transform(
    'camera_frame', 'laser_frame', rclpy.time.Time())
pt_in_camera = do_transform_point(pt, laser_to_camera)- 运行
view_frames验证完整的 TF 树结构。
练习 7.3:TF 调试工具使用(约 30 分钟)
任务
使用 TF2 三大调试工具诊断和验证坐标系系统。
步骤
- tf2_echo:实时查看任意两坐标系间变换
ros2 run tf2_ros tf2_echo base_link laser_frame
ros2 run tf2_ros tf2_echo odom base_link
ros2 run tf2_ros tf2_echo camera_frame laser_frame- tf2_monitor:监视所有 TF 发布者,查看帧率和延迟
ros2 run tf2_ros tf2_monitor- view_frames:生成 PDF 坐标树并分析
ros2 run tf2_tools view_frames
# 查看生成的 frames.pdf
思考题
- 如何判断 TF 树中是否存在环路?
- 如果
lookup_transform频繁报ExtrapolationException,说明什么?如何修复? - 为什么要使用
can_transform而不是直接lookup_transform?
练习 4:TF 仿真查询 — 查询 XBot-U 传感器坐标系(约 15 分钟)
目标
启动仿真后,使用 TF2 查询 LiDAR 和 Camera 相对于 base_link 的位置,计算传感器安装偏移。
步骤
步骤1:启动仿真
ros2 launch robot_sim_demo_ros2 sim_bringup.launch.py步骤2:编写 tf_lookup.py
#!/usr/bin/env python3
"""tf_lookup: 查询 XBot-U 各坐标系相对位置"""
import rclpy
from rclpy.node import Node
from tf2_ros import Buffer, TransformListener


class TfLookup(Node):
    def __init__(self):
        super().__init__('tf_lookup')
        self.tf_buffer = Buffer()
        self.tf_listener = TransformListener(self.tf_buffer, self)
        self.timer = self.create_timer(2.0, self.lookup_tf)

    def lookup_tf(self):
        try:
            # 查询 laser → base_link 变换
            t = self.tf_buffer.lookup_transform(
                'base_link', 'laser', rclpy.time.Time()
            )
            self.get_logger().info(
                f'LiDAR 位置: x={t.transform.translation.x:.3f}, '
                f'y={t.transform.translation.y:.3f}, '
                f'z={t.transform.translation.z:.3f}')
        except Exception as e:
            self.get_logger().warn(f'TF查询失败: {e}')


def main(args=None):
    rclpy.init(args=args)
    rclpy.spin(TfLookup())
    rclpy.shutdown()
步骤3:运行
ros2 run tf_demo tf_lookup✓ 验证:终端输出 LiDAR 和 Camera 相对 base_link 的位置坐标。用 ros2 run tf2_tools view_frames 查看完整 TF 树。
思考题
- TF 树中
base_footprint和base_link的区别是什么? - 如果 TF 查询超时,如何处理?
实际运行证据
真实运行的 TF broadcaster、listener 和 tf2_echo 输出:
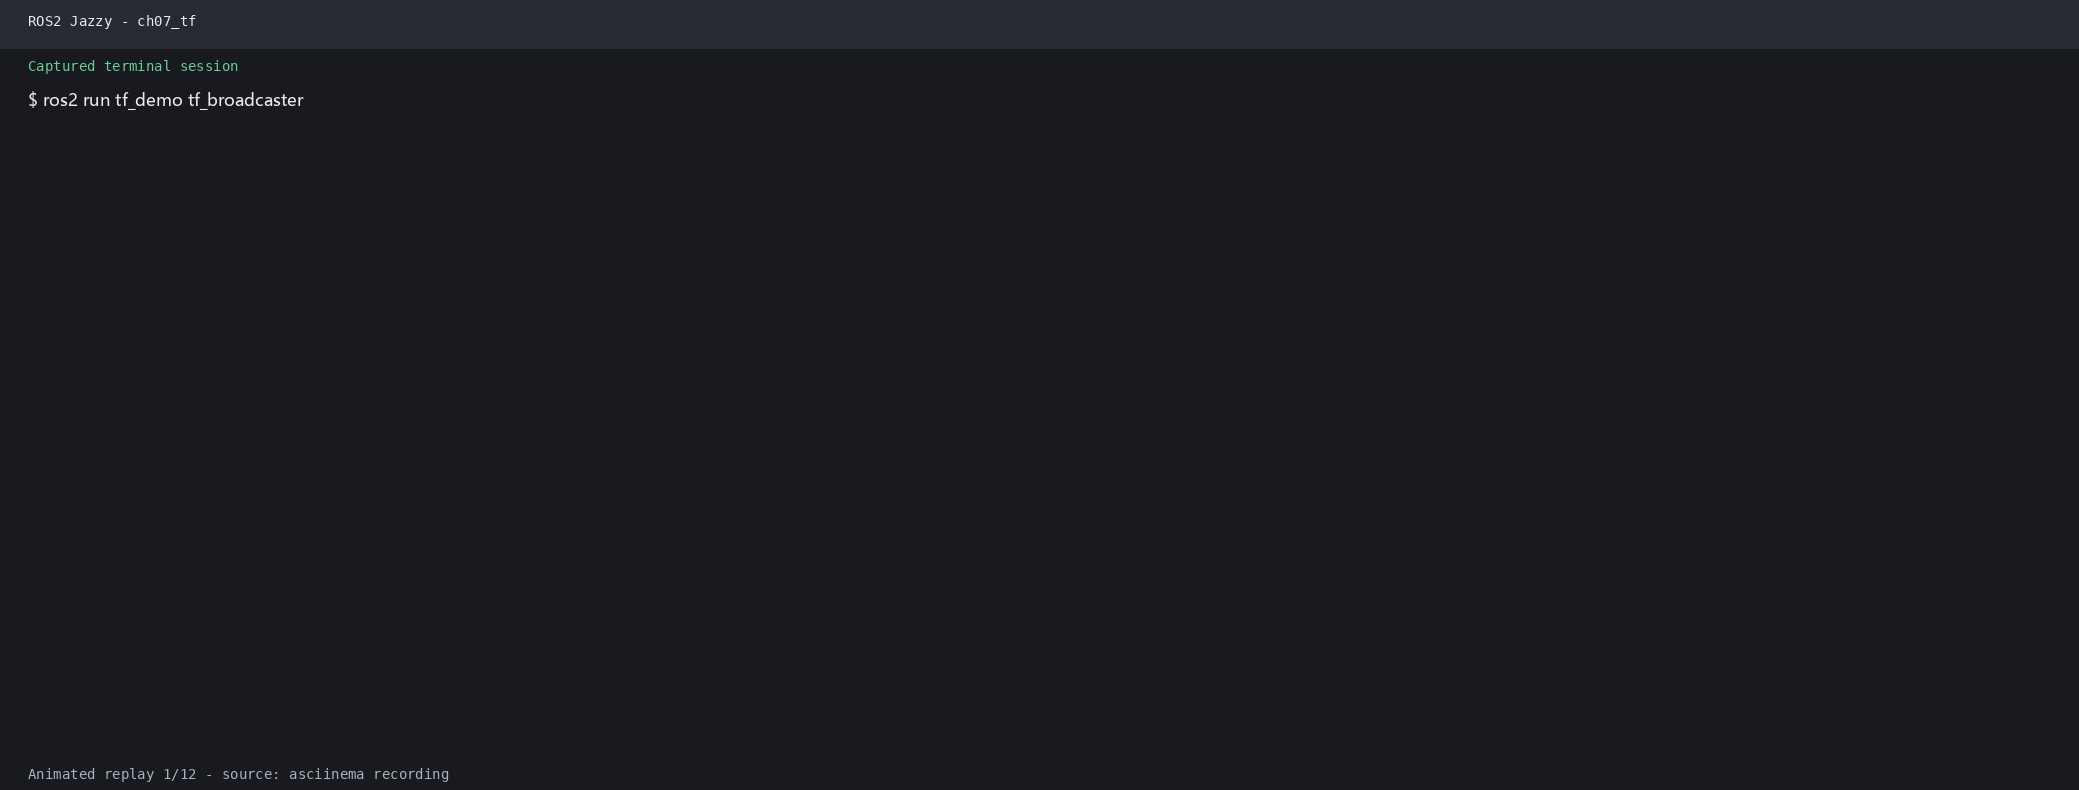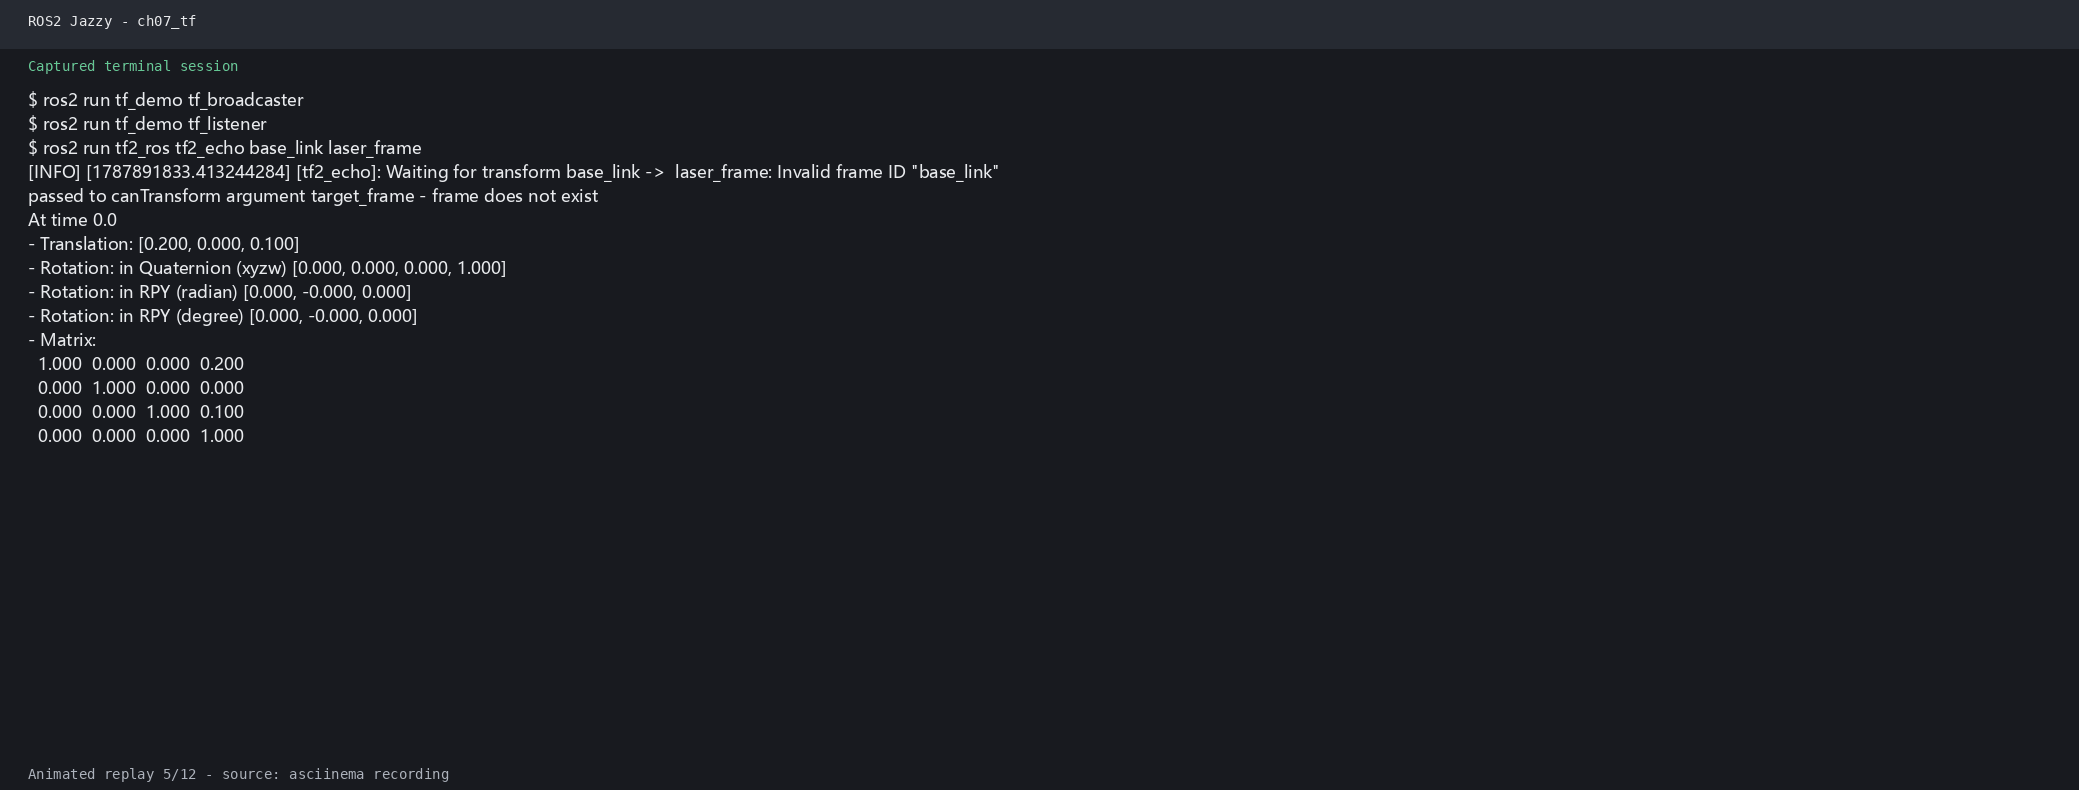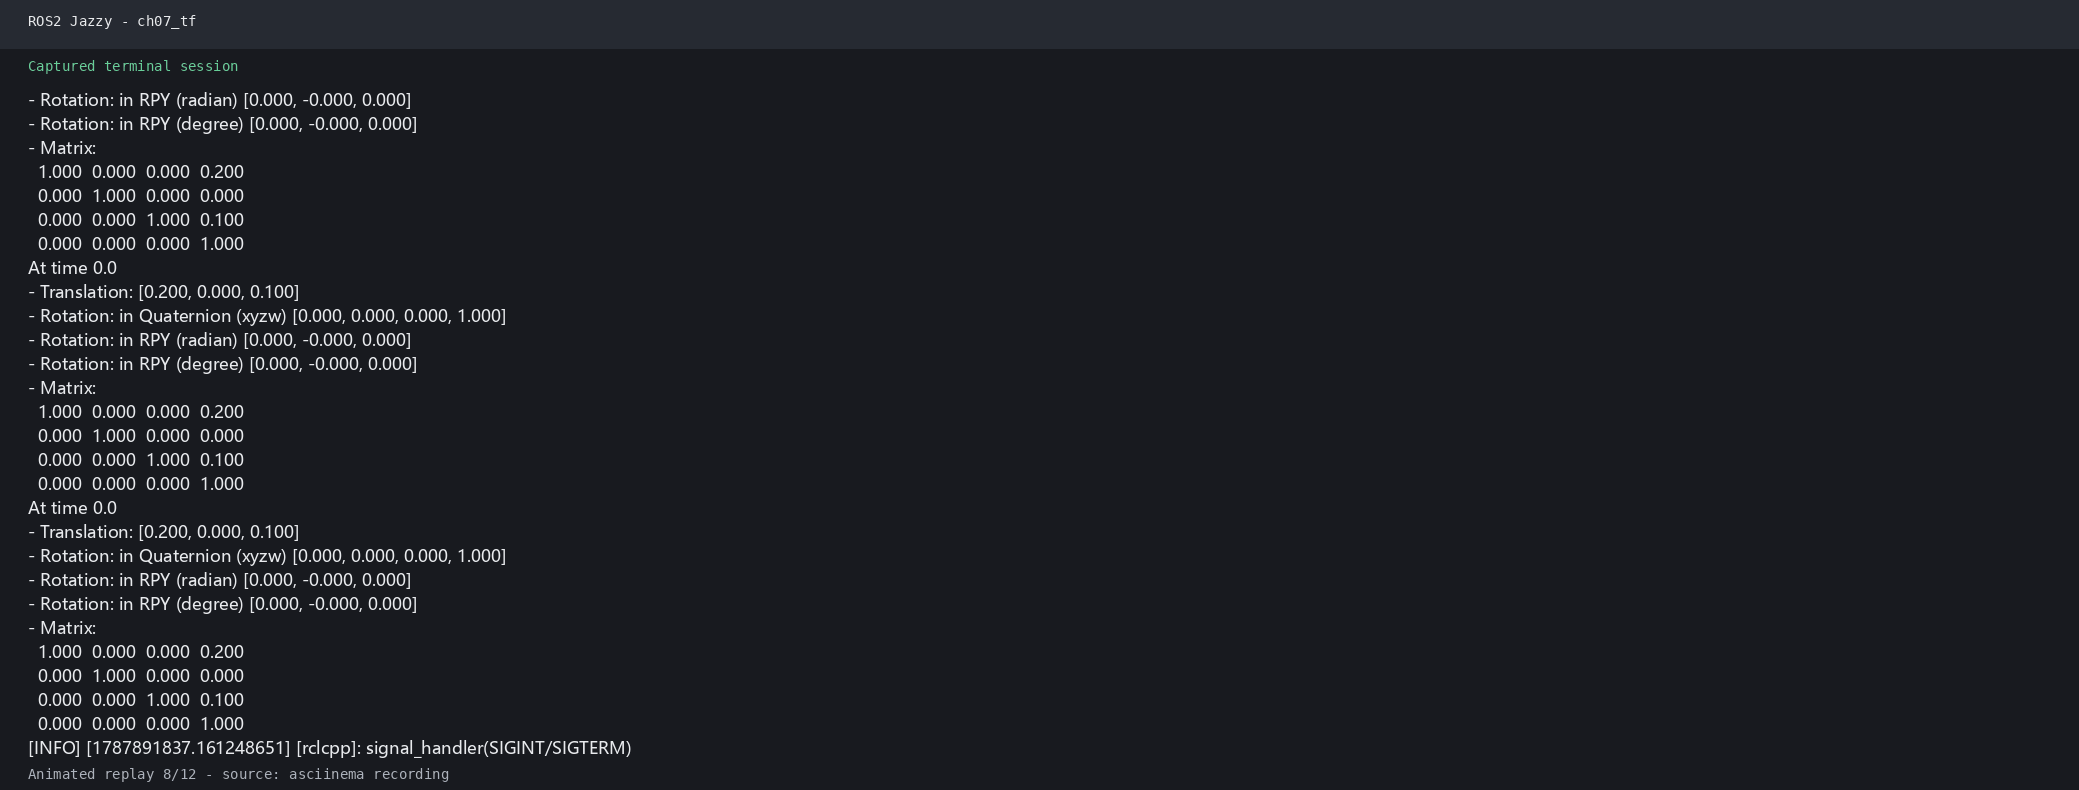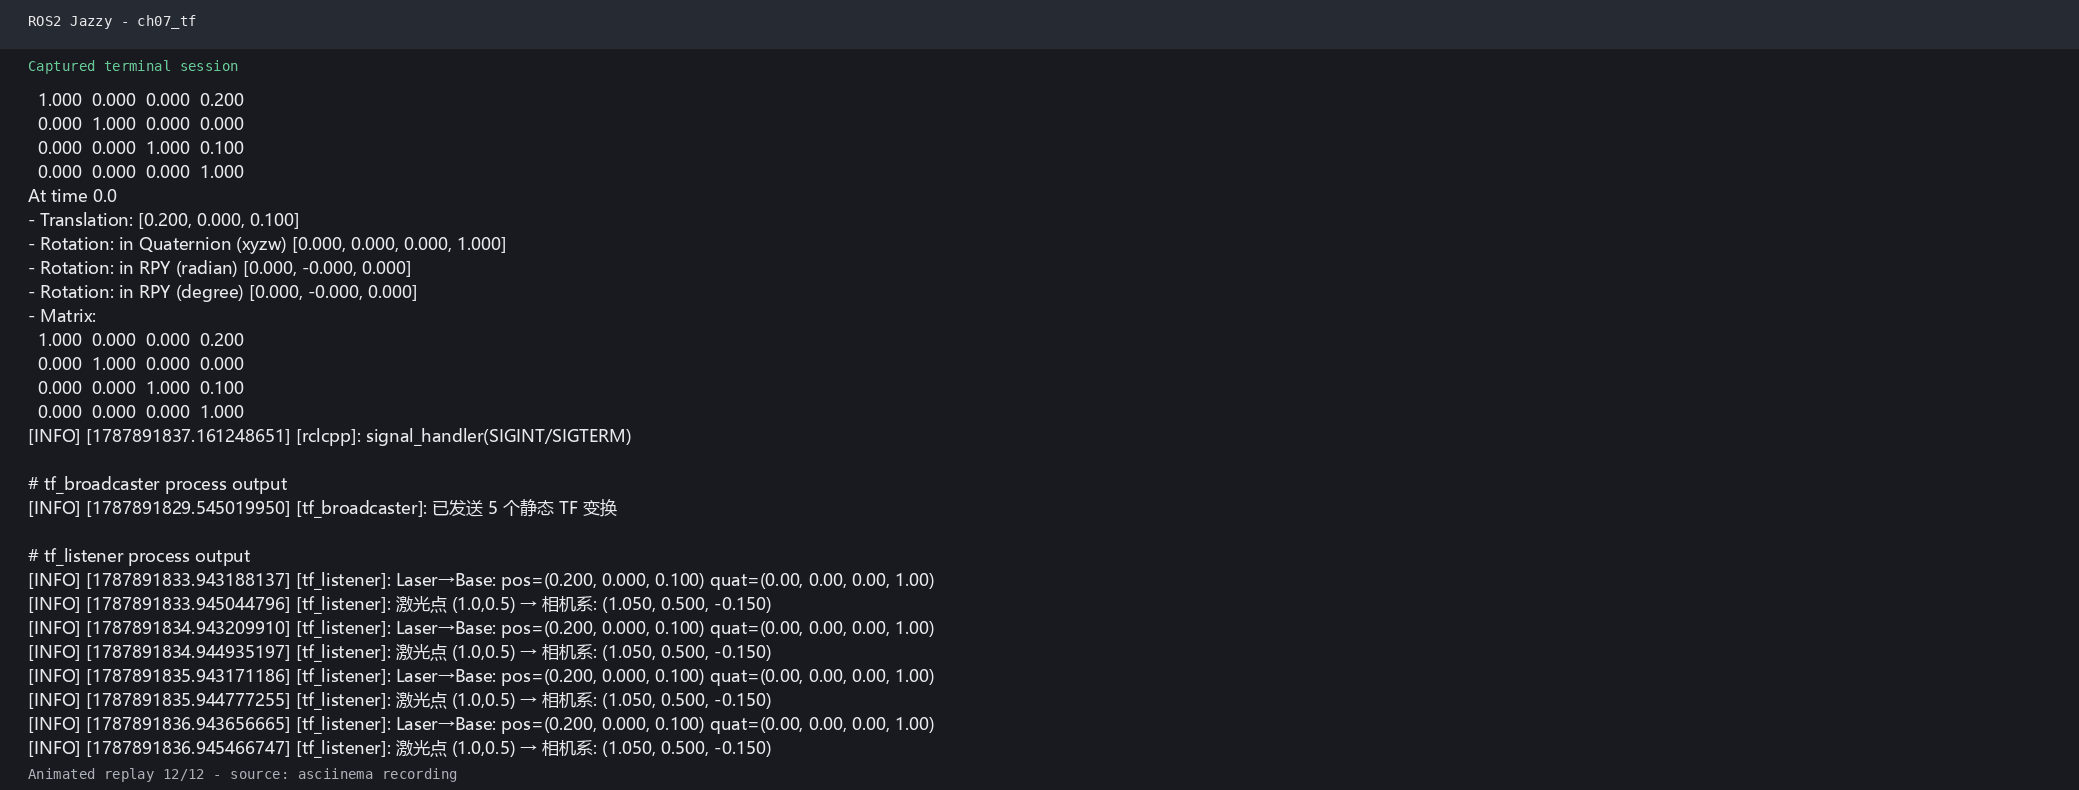
原始录制:ch07_tf.cast。完整证据索引见实际运行证据。