 RuyiSDK Board Docs
第8章:URDF/Xacro 机器人建模
课程:ROS2 Python 编程
章节:第8章
课时:2 课时(90 分钟)
教学方式:讲授 + 演示
8.1 URDF 语法基础
知识点 8.1.1:URDF 概述与文件结构
<?xml version="1.0"?>
<robot name="my_robot">
  <!-- 连杆定义 -->
  <link name="base_link">
    <visual> ... </visual>
    <collision> ... </collision>
    <inertial> ... </inertial>
  </link>

  <!-- 关节定义 -->
  <joint name="base_to_wheel" type="continuous">
    <parent link="base_link"/>
    <child link="wheel"/>
    <origin xyz="0 0 -0.1" rpy="0 0 0"/>
    <axis xyz="0 1 0"/>
  </joint>
</robot>
程序 8-1:URDF 文件最小结构。每个 <link> 描述刚体,每个 <joint> 描述连接关系。
知识点 8.1.2:link 元素详解
| 子元素 | 用途 | 示例 |
|---|---|---|
<visual> |
可视化几何体 (mesh/box/cylinder/sphere) | <cylinder radius="0.1" length="0.2"/> |
<collision> |
碰撞检测几何体 (通常与 visual 一致) | <box size="0.4 0.3 0.15"/> |
<inertial> |
惯性参数 (mass + inertia) | <mass value="1.0"/> |
<link name="base_link">
  <visual>
    <geometry><box size="0.4 0.3 0.15"/></geometry>
    <material name="blue"><color rgba="0 0 0.8 1"/></material>
  </visual>
  <collision>
    <geometry><box size="0.4 0.3 0.15"/></geometry>
  </collision>
  <inertial>
    <mass value="5.0"/>
    <inertia ixx="0.1" ixy="0" ixz="0" iyy="0.1" iyz="0" izz="0.1"/>
  </inertial>
</link>
知识点 8.1.3:joint 类型
| 类型 | 运动自由度 | 典型应用 |
|---|---|---|
revolute |
绕轴旋转 (有限范围) | 机械臂关节 |
continuous |
无限旋转 | 轮子 |
prismatic |
沿轴平移 | 升降机构 |
fixed |
无自由度 | 传感器固定连接 |
planar |
平面运动 | 地面移动 |
知识点 8.1.4:官方要点——URDF 可视化建模与 origin 语义
官方 Building a visual robot model with URDF from scratch 教程从零搭建一个两轮机器人 R2D2:从单个 link(含 visual 几何体与 origin 位姿)开始,逐步加入 joint 连接多个 link,最终在 RViz 中通过 RobotModel 显示。教程明确了一个初学者最容易踩的坑——origin 的语义随父元素而变:link 的 origin 是「相对自身惯性中心」的几何体位姿,joint 的 origin 是「子 link 相对父 link」的变换,二者坐标语义完全不同。
与本节介绍的建模流程一致,官方推荐的开发循环是:编辑 URDF → check_urdf 语法检查 → RViz 中 RobotModel + TF 双显示验证(见本章 8.4 节)。教程中「把 R2D2 组装成完整机器人」一节还演示了网格模型(mesh)的引用方式与 scale 缩放,适合复杂外观建模。
知识点 8.1.5:官方要点——joint 类型、限位与物理属性建议
URDF 主页面(URDF-Main)与 Robot Model 描述页把模型拆解为四类描述:link(惯性、碰撞、视觉)、joint(六种类型:revolute、continuous、prismatic、fixed、floating、planar)、gazebo 扩展标签与传感器标签。其中 revolute/continuous/prismatic 均需声明运动极限 limit(上下界、最大力矩、最大速度),这是后续 ros2_control 与 MoveIt 2 规划能正常工作的前提——本章 8.1.3 节的 joint 类型表即与此对应。
官方建议:惯性张量不可全为零(仿真会报 NaN),碰撞几何体应使用比视觉几何更简化的形状以提升碰撞检测性能;这些细节在 Gazebo 仿真(第 9 章)与本章练习 8.2 的碰撞与惯性实验中都会体现。
8.2 XACRO 宏与参数化
知识点 8.2.1:XACRO 基础宏
<?xml version="1.0"?>
<robot xmlns:xacro="http://www.ros.org/wiki/xacro" name="xbot">

  <!-- 参数化属性 -->
  <xacro:property name="wheel_radius" value="0.05"/>
  <xacro:property name="wheel_width" value="0.03"/>

  <!-- 宏定义 -->
  <xacro:macro name="wheel" params="name prefix reflect">
    <joint name="${name}_joint" type="continuous">
      <parent link="base_link"/>
      <child link="${prefix}_wheel"/>
      <origin xyz="0 ${reflect*wheel_base/2} -0.1" rpy="0 0 0"/>
      <axis xyz="0 1 0"/>
    </joint>
    <link name="${prefix}_wheel">
      <visual>
        <geometry>
          <cylinder radius="${wheel_radius}" length="${wheel_width}"/>
        </geometry>
      </visual>
    </link>
  </xacro:macro>

  <!-- 宏实例化 -->
  <xacro:wheel name="left" prefix="left" reflect="1"/>
  <xacro:wheel name="right" prefix="right" reflect="-1"/>
</robot>
程序 8-2:XACRO 宏减少重复代码,参数化实现车轮批量生成。
知识点 8.2.2:mesh 文件引用
<link name="lidar_link">
  <visual>
    <geometry>
      <mesh filename="package://robot_description/meshes/lidar.stl"/>
    </geometry>
    <origin xyz="0 0 0.02" rpy="0 0 0"/>
  </visual>
</link>
Mesh 文件通常放在 meshes/ 目录,使用 package://<pkg_name>/ 路径前缀。
知识点 8.2.3:官方要点——XACRO 宏与模块化
Using Xacro to clean up a URDF file 教程演示了 XML 宏语言的三大武器:属性(<xacro:property> 常量,如 wheel_radius)、数学表达式(${(wheel_radius * 2)/3} 内联计算,消除魔法数字)、宏(<xacro:macro name="wheel" params="side offset"> 消除重复的轮子定义,调用如 <xacro:wheel side="left" offset="..."/>)。本节 8.2.1 的宏封装与此完全一致。
Articulated Robotics 的建模系列把 XACRO 的价值总结为「一次定义、参数化复用」:机器人系列化产品(不同轮距、不同载荷)只需改属性即可生成多套 URDF;配合 <xacro:if>/<xacro:unless> 条件与 <xacro:include> 拆分文件,大型模型可按「底盘/机械臂/传感器」分文件维护。本章练习 8.6 的 use_lidar 条件开关正是官方教程推荐的配置化做法——传感器套件(相机、激光雷达、IMU)作为可选模块按需拼装。
8.3 robot_state_publisher + joint_state_publisher
知识点 8.3.1:TF 自动发布机器人状态
# launch/display.launch.py
from launch import LaunchDescription
from launch_ros.actions import Node
from launch.substitutions import Command
from ament_index_python.packages import get_package_share_directory
import os

def generate_launch_description():
    urdf_path = os.path.join(
        get_package_share_directory('urdf_demo'),
        'urdf', 'simple_robot.xacro')

    return LaunchDescription([
        Node(
            package='robot_state_publisher',
            executable='robot_state_publisher',
            parameters=[{'robot_description': Command(['xacro ', urdf_path])}],
        ),
        Node(
            package='joint_state_publisher',
            executable='joint_state_publisher',
        ),
        Node(
            package='rviz2',
            executable='rviz2',
            arguments=['-d', os.path.join(
                get_package_share_directory('urdf_demo'),
                'rviz', 'display.rviz')],
        ),
    ])
程序 8-3:robot_state_publisher 解析 URDF 并发布 TF,joint_state_publisher 提供关节状态 GUI。
8.4 RViz2 RobotModel 显示
知识点 8.4.1:RViz2 配置
在 RViz2 中添加 RobotModel 插件,并将 Description Topic 设置为 /robot_description;随后添加 TF 插件查看各坐标系,把 Fixed Frame 设为 base_link 或 odom,最后将配置保存为 .rviz 文件供 Launch 加载。
知识点 8.4.2:官方要点——可移动模型与物理仿真衔接
Building a movable robot model with URDF 教程在视觉模型基础上补齐物理属性:各 link 的 inertial(质量与惯性矩阵)、joint 的摩擦/阻尼,并演示了 <transmission> 与 ros2_control 硬件接口的关联方式,使模型能在 Gazebo 中被控制器驱动。这正与本节的 RViz 可视化定位相衔接——同一份模型文件,既被 RViz 用于可视化,也被 Gazebo 用于物理仿真,还被 MoveIt 2 用于运动规划。
官方给出的实践准则是:模型文件应当「物理属性优先于外观」,惯性参数可通过 CAD 导出或圆柱近似估算;调试顺序建议为「先 RViz 静态验证、再 Gazebo 动力学验证、最后接入 ros2_control」,每一步都可通过本章练习 8.5 的关节状态观测验证。
8.5 本章小结
URDF 由 link(刚体)与 joint(连接)构成,每个 link 包含 visual/collision/inertial 三类描述,joint 则分为 revolute、continuous、prismatic、fixed 等类型;XACRO 通过宏与参数变量消除重复并支持条件分支;robot_state_publisher 解析 URDF 并发布 TF,joint_state_publisher 提供关节值 GUI 滑块,最终由 RViz2 的 RobotModel 插件可视化完整机器人模型。
8.6 练习题
练习 8.1:编写一个包含 base_link 和 lidar_link 的 URDF,通过 fixed joint 连接。
练习 8.2:为 base_link 添加 collision 和 inertial 元素(mass=10kg, box inertia)。
练习 8.3:使用 XACRO macro 参数化生成 4 个麦克纳姆轮(前左/前右/后左/后右)。
练习 8.4:编写 display.launch.py,启动 robot_state_publisher + joint_state_publisher + rviz2。
练习 8.5:在 RViz2 中调出 RobotModel 和 TF 显示,截图完整的机器人模型。
练习 8.6:使用 XACRO <xacro:if> 条件判断:当 use_lidar=true 时才加载 lidar_link。
仿真结合实例(当前仓库):从 Xacro 模型到 RViz RobotModel
目标与知识点对应
先用 xacro 展开课程提供的模型,再由 robot_state_publisher 发布 TF,并在 RViz 中显示 RobotModel,能够把本章的 link/joint、Xacro 参数化和状态发布串成一条可运行链路。
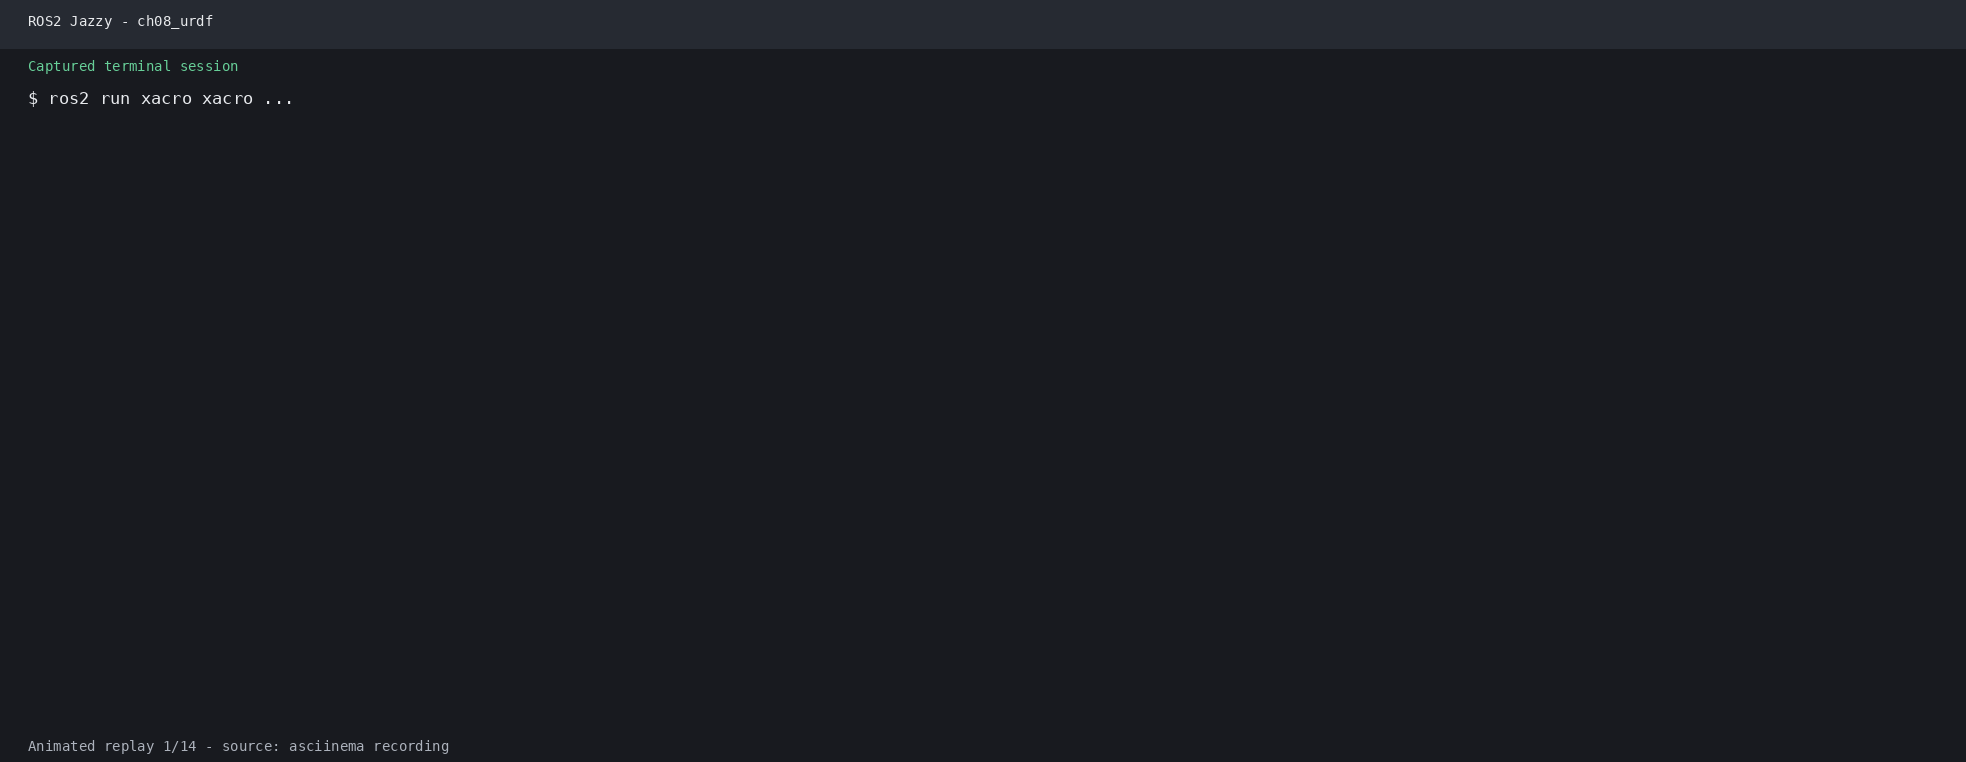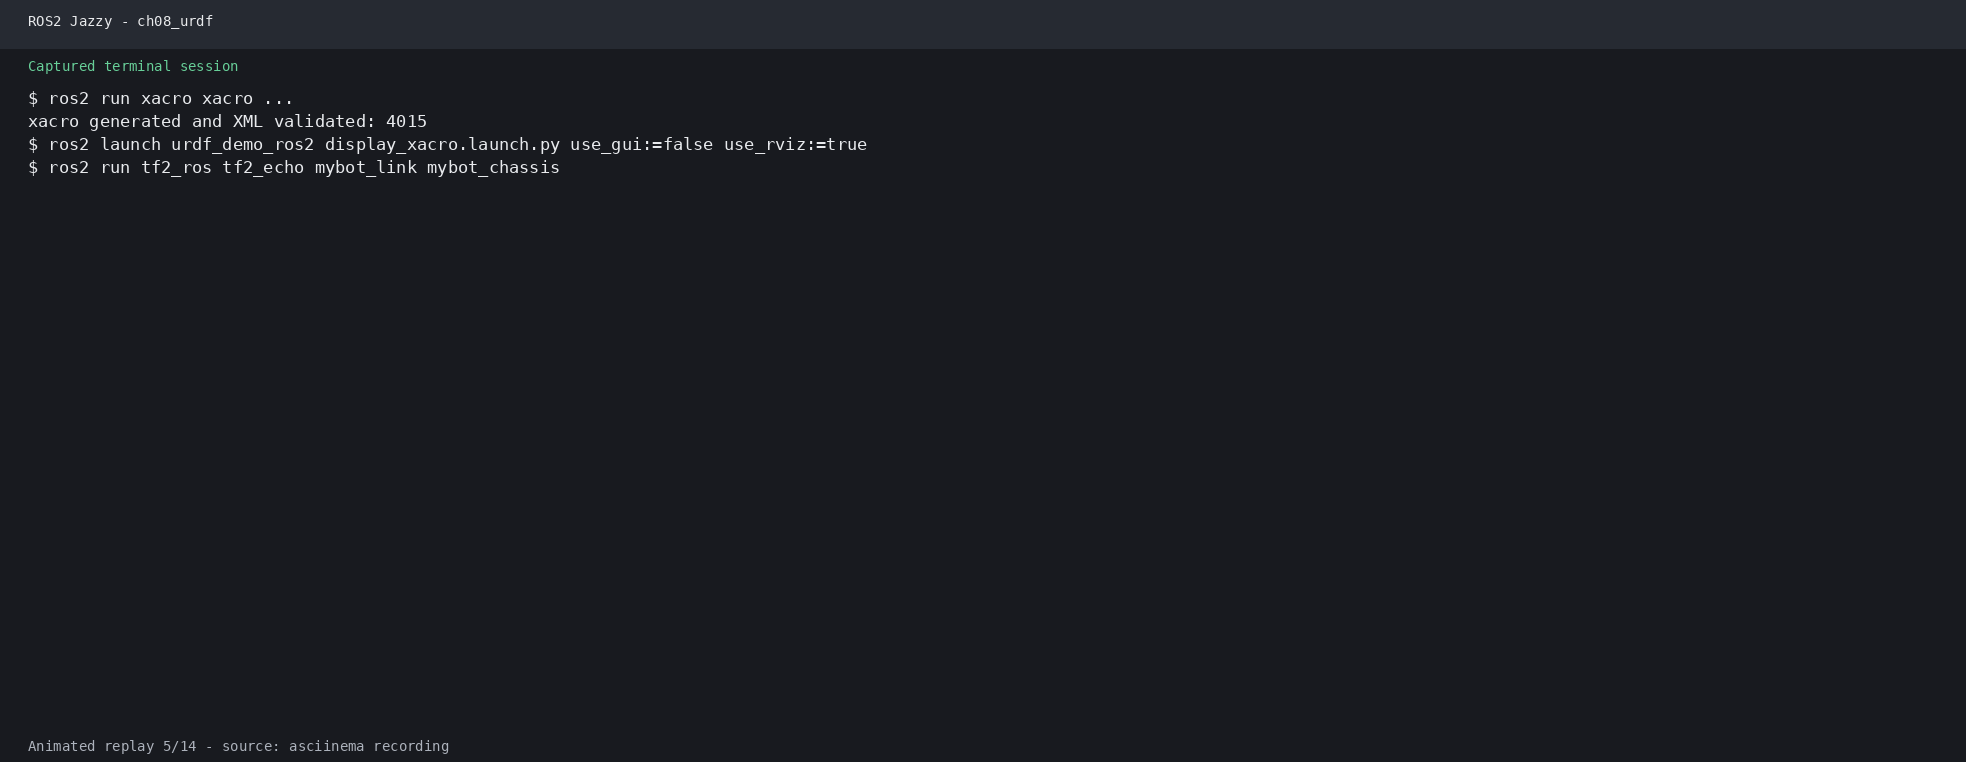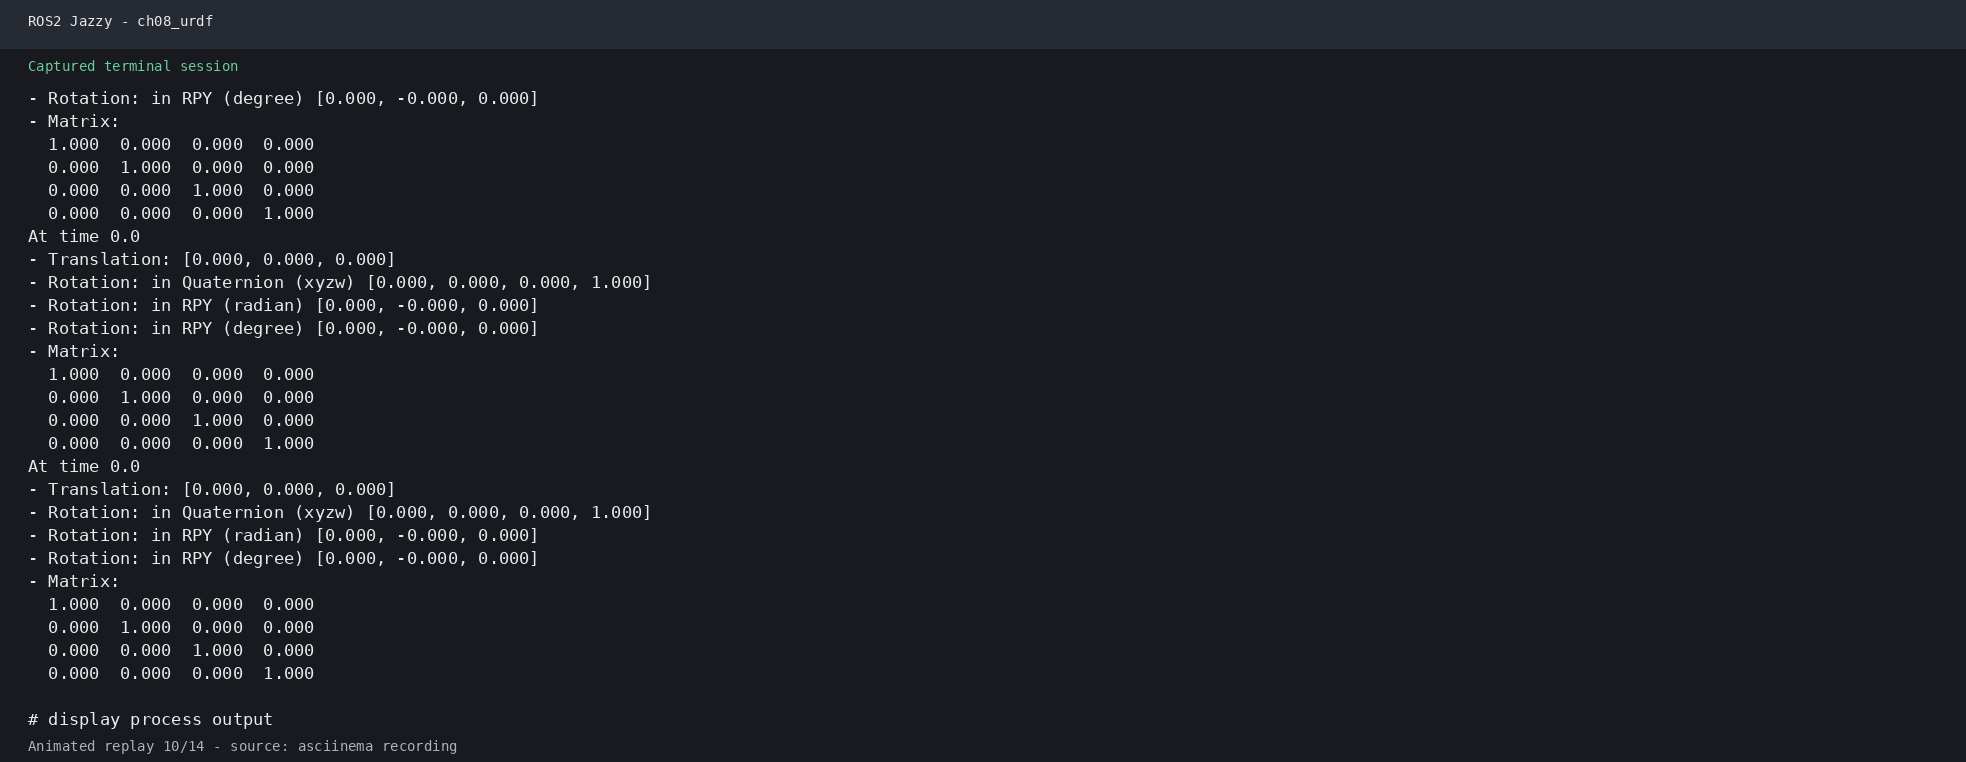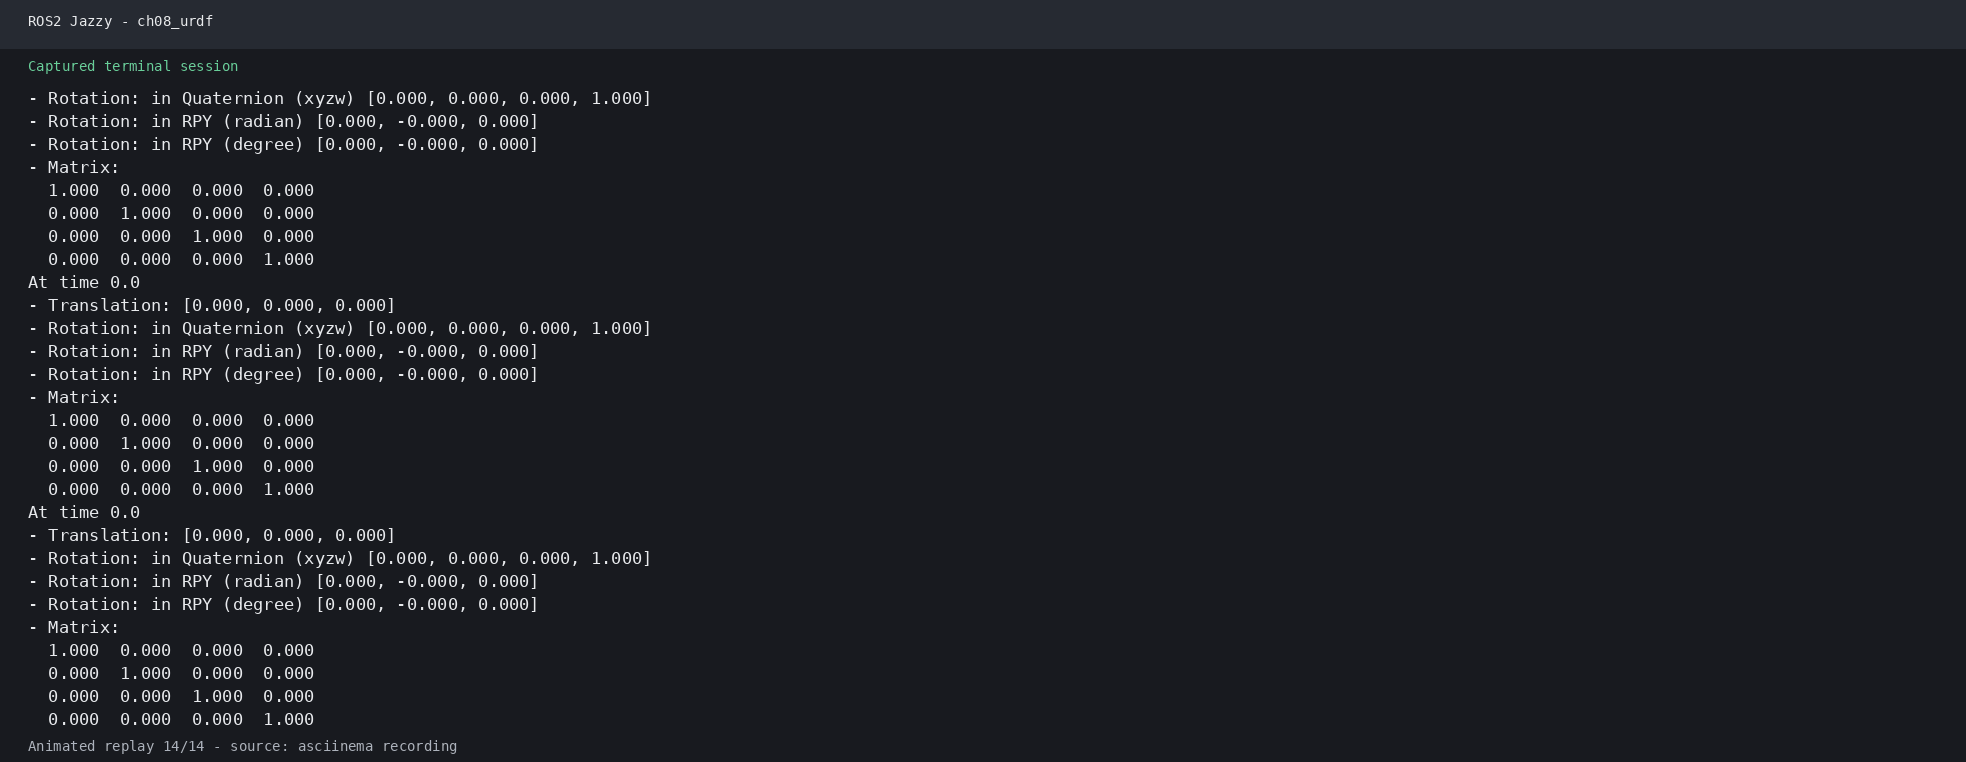
运行步骤
source /opt/ros/jazzy/setup.bash
source install/setup.bash

# 终端 1:展开并校验 Xacro
ros2 run xacro xacro \
  src/urdf_demo_ros2/urdf/mybot.xacro > /tmp/mybot.urdf
xmllint --noout /tmp/mybot.urdf

# 终端 2:启动 robot_state_publisher + RViz
ros2 launch urdf_demo_ros2 display_xacro.launch.py \
  use_gui:=false use_rviz:=true
需要对照 Gazebo 模型时,再开一个终端:
source install/setup.bash
ros2 launch robot_sim_demo gazebo2.launch.py gui:=true rviz:=false drive:=false
观察结果
在 RViz 中,RobotModel 能显示 Xacro 展开的连杆和关节,TF 面板能看到模型的坐标树;xmllint 通过表示 Xacro 输出是合法 XML,Gazebo 侧则使用其 SDF TurtleBot3 Burger 模型和传感器配置。
源码与边界
Xacro 模型位于 src/urdf_demo_ros2/urdf/mybot.xacro,Launch 文件为 src/urdf_demo_ros2/launch/display_xacro.launch.py,Gazebo 模型为 src/robot_sim_demo/models/turtlebot3_burger/model.sdf。这两个入口用于对比 URDF/Xacro 与 SDF 的建模路径;不要把 TurtleBot3 Burger 的 SDF 文件当作 urdf_demo_ros2 的 Xacro 源文件。
学习材料:
- ROS 2 Documentation (Humble) —— Building a visual robot model with URDF from scratch:https://docs.ros.org/en/humble/Tutorials/Intermediate/URDF/Building-A-Visual-Robot-Model-With-URDF-From-Scratch.html
- ROS 2 Documentation (Humble) —— URDF 主要元素(URDF-Main):https://docs.ros.org/en/humble/Tutorials/Intermediate/URDF/URDF-Main.html
- ROS 2 Documentation (Humble) —— Using Xacro to clean up a URDF file:https://docs.ros.org/en/humble/Tutorials/Intermediate/URDF/Using-Xacro-To-Clean-Up-A-URDF-File.html
- ROS 2 Documentation (Humble) —— Building a movable robot model with URDF:https://docs.ros.org/en/humble/Tutorials/Intermediate/URDF/Building-A-Movable-Robot-Model-With-URDF.html
- The Construct —— ROS 2 Basics in 5 Days:https://www.theconstructsim.com/
- Articulated Robotics —— Robot Modelling 系列视频:https://www.youtube.com/@ArticulatedRobotics